


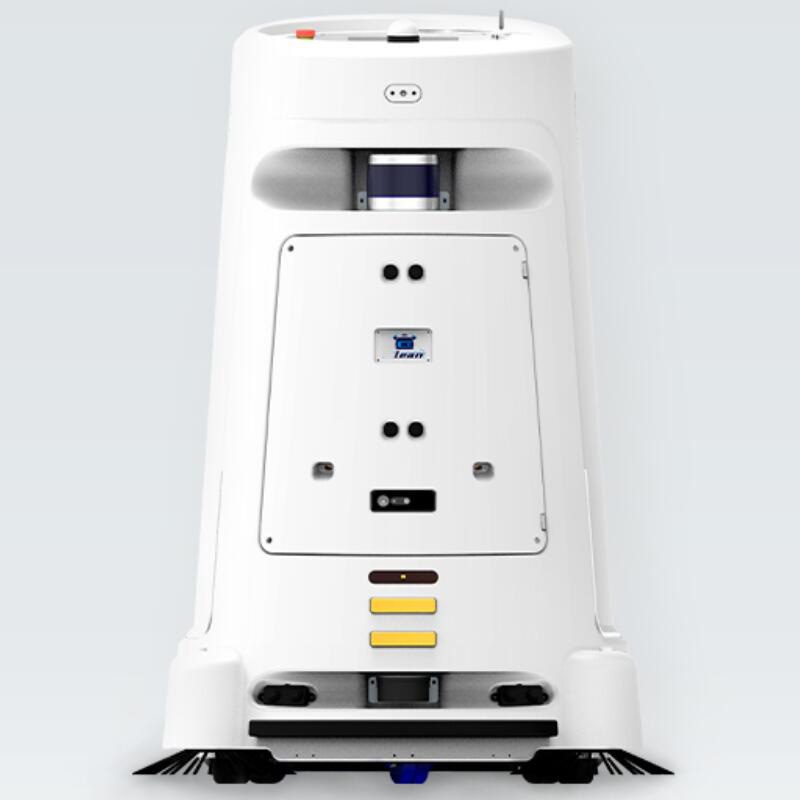
Сервисный робот для робота-швабры для мытья полов в коммерческих целях
TR-CL580 — сервисный робот для гостиничного бизнеса и уборки. Срок выполнения 7 дней; Цена указана за конфигурацию. Сертификаты: Документация CE по запросу.
- Модель
- TR-CL580
- Время выполнения
- 7 дней
- Категория
- Сервисные роботы
Для чего нужна эта платформа
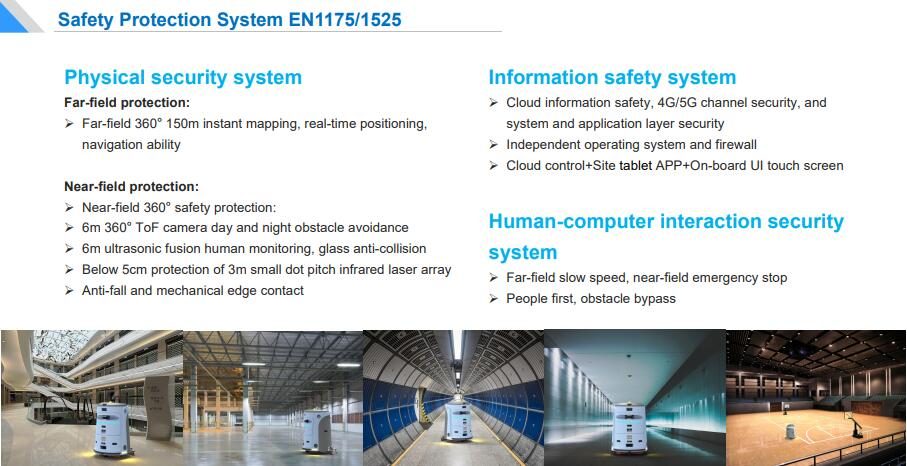
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
Коммерческие условия
| Предложение | Цена указана за конфигурацию — ответ в течение 48 часов. |
|---|---|
| Время выполнения | 7 дней |
| минимальный заказ | 1 единица |
| Источник | Китай |
| Порт погрузки | Шэньчжэнь, Китай |
| Инкотермс | FOB Шэньчжэнь/CIF по запросу |
| Оплата | 30% депозит, 70% перед отправкой |
| Гарантия | 24 месяца стандартно, 36 месяцев опционально |
Подробности о продукте
Рекомендации по применению, строительные чертежи и видео из инженерного файла TROY — та же документация, которая поставляется вместе с предложением.
TR-CL580 Commercial Floor Scrubbing Robots
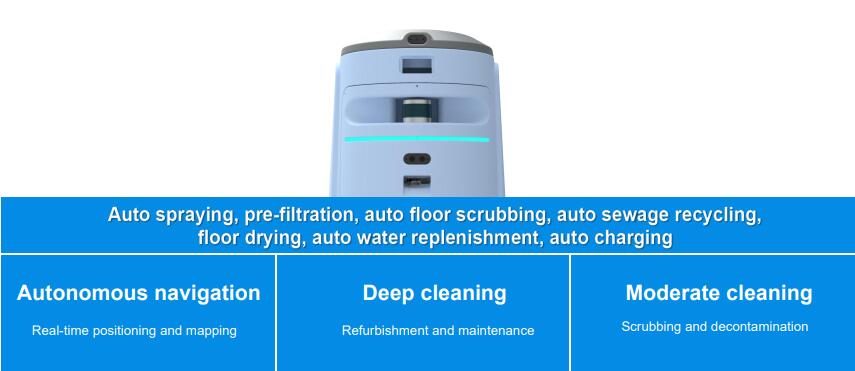
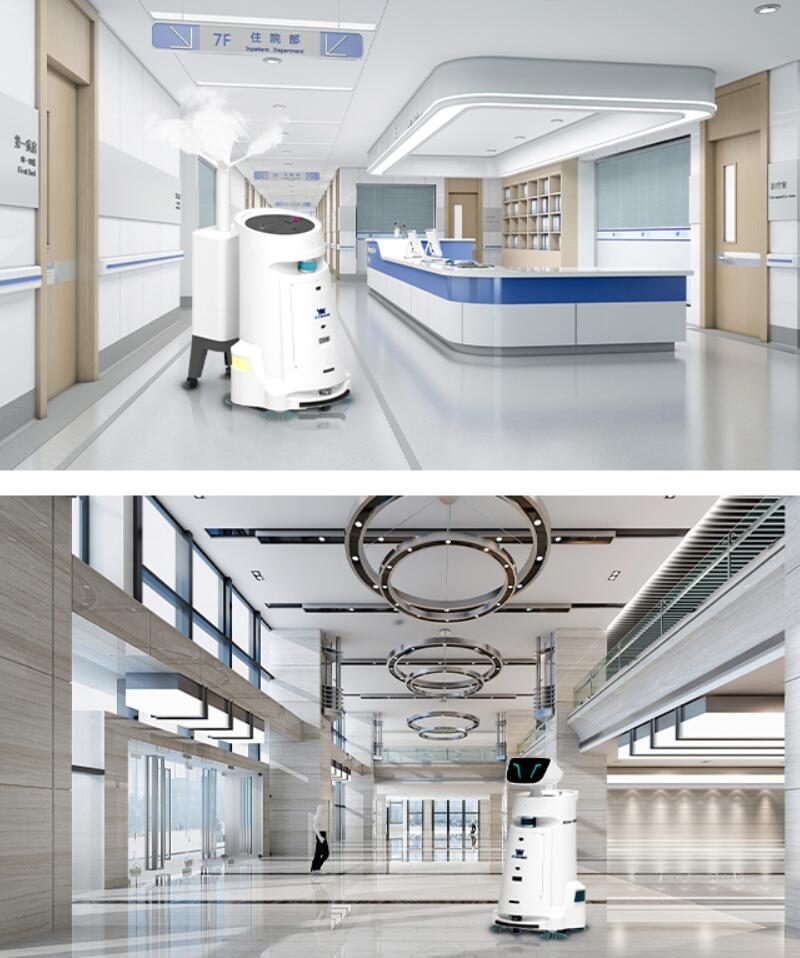
TR-CL580 — это коммерческий робот для мытья полов, который объединяет в себе мытье, обеззараживание и сушку пола. Он имеет такие функции, как автоматическое распыление, предварительная фильтрация, автоматическая очистка пола, автоматическая переработка сточных вод, сушка пола, автоматическое пополнение воды, автоматическая зарядка и т. д.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
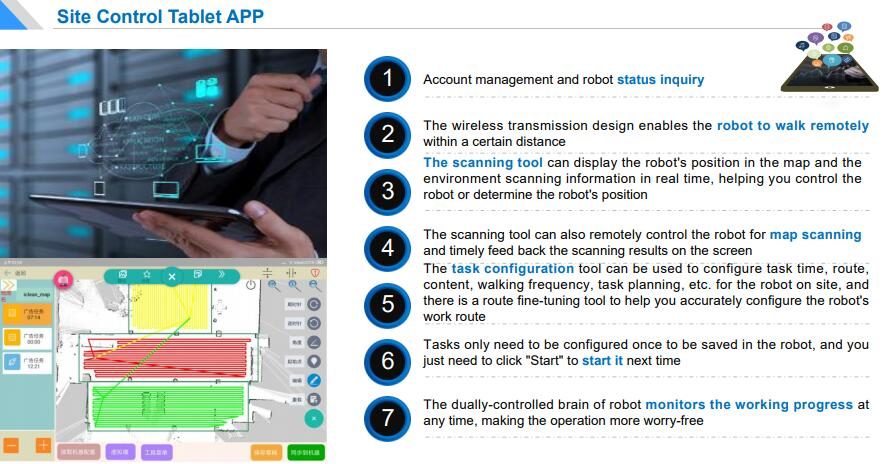
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
Камень полируется различными дисковыми щетками (800 меш/1500 меш/3000 меш/6000 меш) под определенным давлением (около 30 кг) для улучшения блеска поверхности камня.
 Robot Features:
1. Он объединяет функции ремонта камня, мытья полов, обеззараживания и сушки.
2. Быстрая зарядка в течение 1,5 часов соответствует требованиям многосменной работы.
3. Предусмотрена встроенная система фильтрации воды с циркуляцией, при которой сточные воды проходят через систему, а затем перехватываются, стратифицируются и обеззараживаются для очистки.
4.Внешняя циркуляционная гидроэлектростанция предназначена для автоматического пополнения воды, автоматического сброса воды, автоматической зарядки и неограниченного срока службы.
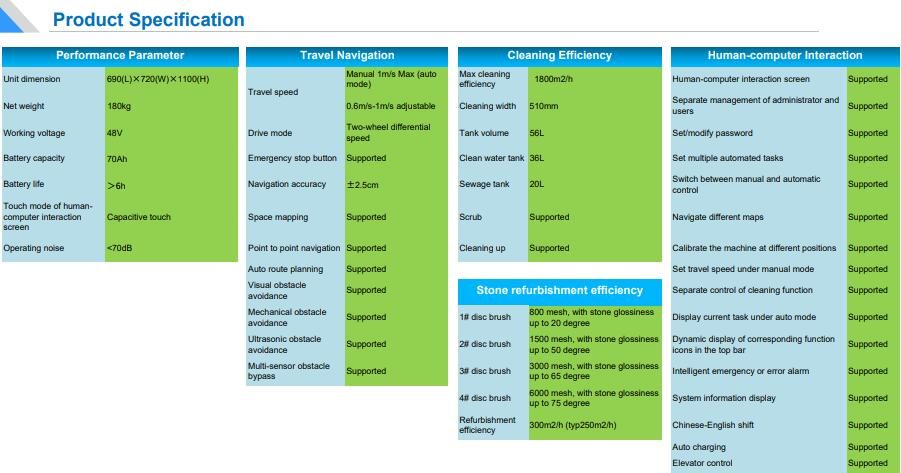
5. Благодаря ширине очистки 460 мм, автоматическому распылению, предварительной фильтрации и уплотнительной скребку, он эффективно очищает, не оставляя следов.
Дисковые щетки 6,1#-4# могут выполнять неглубокую реставрацию мрамора и гранита, придавая камню блеск до 75 градусов.
7. Цилиндрический корпус обеспечивает безопасность при движении по краям, с нулевым радиусом поворота и обходе препятствий.
8. Эффективно устраняется шум всасывающего вентилятора. При сохранении всасывания рабочий шум всей машины контролируется в пределах 70 дБА.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. Все основные платы управления и управления шасси разработаны независимо друг от друга, имеют структуру CAN-шины, стабильную работу и удобное обслуживание электронного управления.
12.Правила безопасности и система ЭМС соответствуют CR/CE.
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
Автономное подключение электроприборов для обеспечения межэтажной работы.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*Сточные воды проходят через систему, а затем перехватываются, стратифицируются и обеззараживаются для очистки.
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
*Значительно сократите частоту пополнения воды, экономя воду, электричество и энергию.
Принцип и преимущества камеры ToF:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. По сравнению с 2D-изображениями, ToF-камера может получить более подробную информацию о положении между объектами за счет информации о расстоянии, то есть можно различить передний план и фон;
2. Информация о глубине по-прежнему может использоваться для сегментации, маркировки, распознавания и отслеживания целевого изображения;
3.После дальнейшей обработки можно завершить 3D-моделирование и другие приложения.
4. Он может быстро завершить идентификацию и отслеживание цели;
5. Благодаря характеристикам КМОП можно получить большой объем данных и информации, что очень эффективно для оценки отношения сложных объектов.
6. Нет необходимости в сканирующем оборудовании для облегчения работы.
 3D multi-line laser radar
• В основном используется для определения среды автономного транспортного средства, измерения среды робота, картографирования БПЛА и других областей.
•Приняв метод гибридного твердотельного лазерного радара, он объединяет 16-линейную лазерную головку с расстоянием измерения до 70 метров.
•Точность измерения составляет ±5 см, скорость вывода до 320 000 точек/сек, измерение горизонтального угла 360° и измерение вертикального угла 30°.
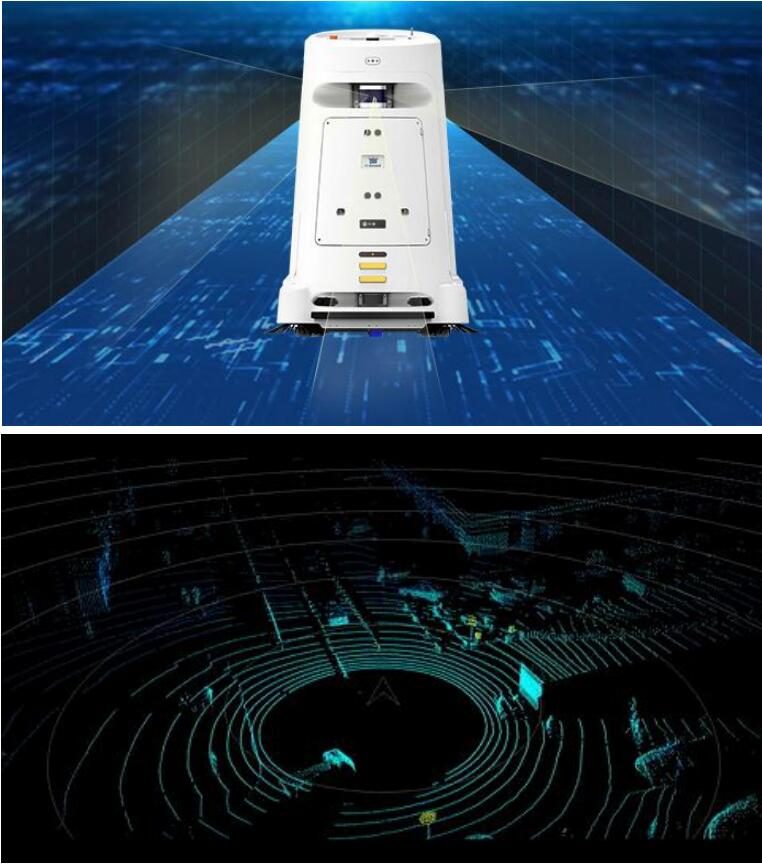
Robot environment perception
•Environmental mapping
Опираясь на радар и технологию обработки сенсорной информации, робот может сразу увидеть точную картину местности и окружающей среды в своем собственном положении.
•Real-time positioning
Местная экологическая информация, сканируемая в режиме реального времени, постоянно сопоставляется с известными высокоточными картами, поэтому робот может точно знать, где он находится.
•Obstacle recognition
Уменьшите явление «пропущенного отчета» и «ложного отчета» о препятствиях для робота, чтобы робот мог сохранять осведомленность об окружающей среде.
 Obstacle avoidance strategy:
*Порог безопасности составляет 150 мм с одной стороны.
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*Второй барьер: если положение в реальном времени не совпадает с заданным положением на карте после нескольких корректировок (т. е. потеря местоположения), приложение верхнего уровня выдаст роботу команду остановки на месте.
*Третий барьер: если MCU нижней платы управления не получает данных, стратегия заключается в автоматическом сбросе каждую секунду.
*Четвертый барьер: если контроллер движения не получает данных от нижнего MCU, он блокирует ведущее колесо.
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*Положение установки датчика защиты от падения находится на стороне 2D-лазера с углом впрыска 45%. Диапазон ToF используется для определения разницы высот более 10 см и срабатывания остановки.
*Независимо от проверки пригодности нескольких типов грунта и расстояний модуля или испытания поля давления более 1000 раз, он может немедленно остановиться в течение 0,1 секунды при скорости 0,5 м/с (заданная максимальная скорость движения автономной навигации), а переднее универсальное колесо не выскальзывает.
Полные технические данные
| Модель | TR-CL580 |
|---|---|
| Время выполнения | 7 дней |
| Категория | Сервисные роботы |
Значения являются номинальными при 20 °C. Загрузите техническое описание моделей CAD, кривых крутящего момента и карт ввода-вывода контроллера.
Где он работает
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Вопросы покупателя
Каковы основные характеристики TR-CL580?
Модель TR-CL580. Полная техническая информация предоставляется по запросу.
Каковы сроки и минимальный заказ для TR-CL580?
Срок выполнения 7 дней; Минимальный заказ – 1 единица.
Какова цена TR-CL580?
Цены указаны за конфигурацию, включая инструменты и транспортировку, где это применимо.
Получите ценовое предложение на TR-CL580
Укажите деталь, целевую скорость и порт назначения. Инженер, а не чат-бот, отвечает в течение 48 часов.
Та же категория

Робот для осмотра трубопроводов с камерой 4K

Садовый робот-косилка

Робот для резки и обслуживания трубопроводной сети TR-PCCRIII
Отзыв от TROY Engineering ·. Спецификации повторно проверяются по данным поставщика при каждом предложении.