


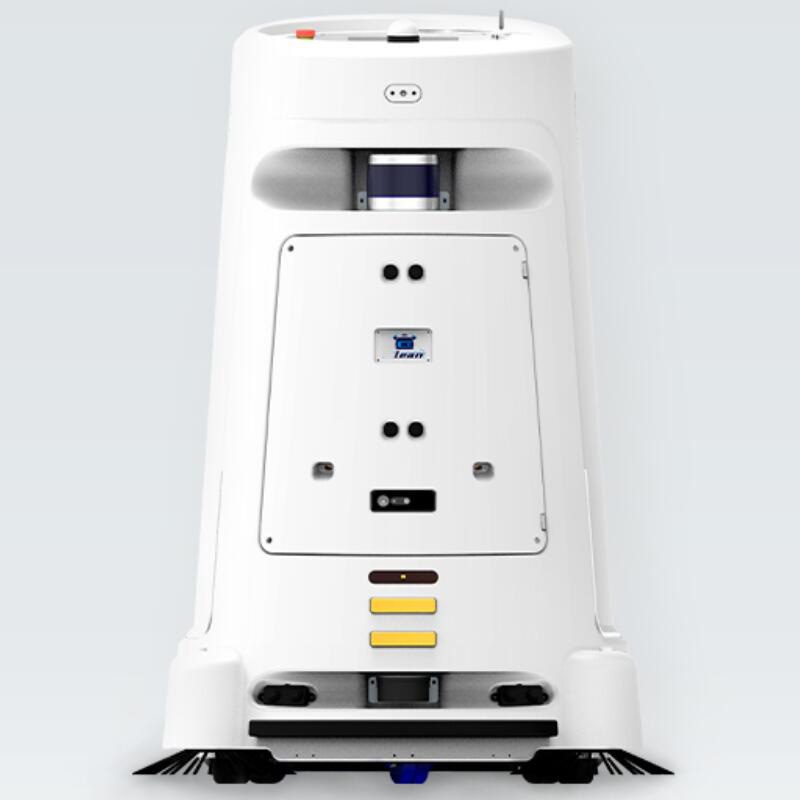
Robot serwisowy do robota mopującego do szorowania podłóg w obiektach komercyjnych
TR-CL580 to robot serwisowy do zastosowań w hotelarstwie/sprzątaniu. Czas realizacji wynosi 7 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR-CL580
- Czas realizacji
- 7 dni
- Kategoria
- Roboty serwisowe
Do czego służy ta platforma
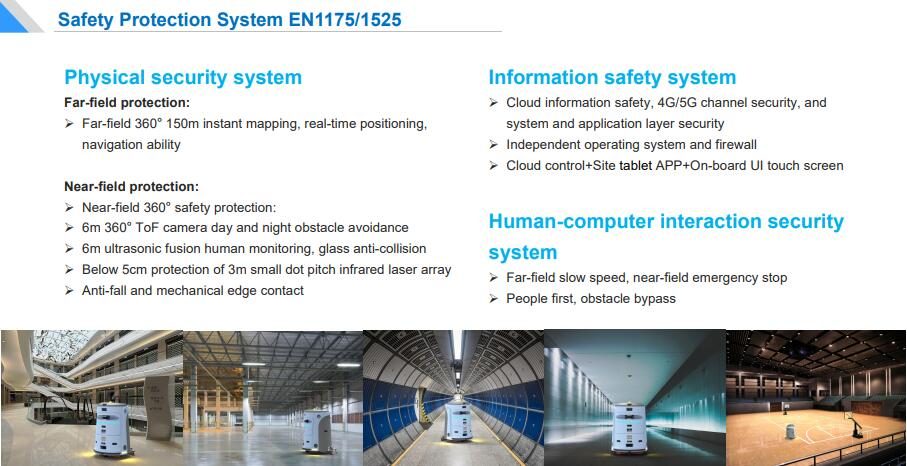
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 7 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
TR-CL580 Commercial Floor Scrubbing Robots
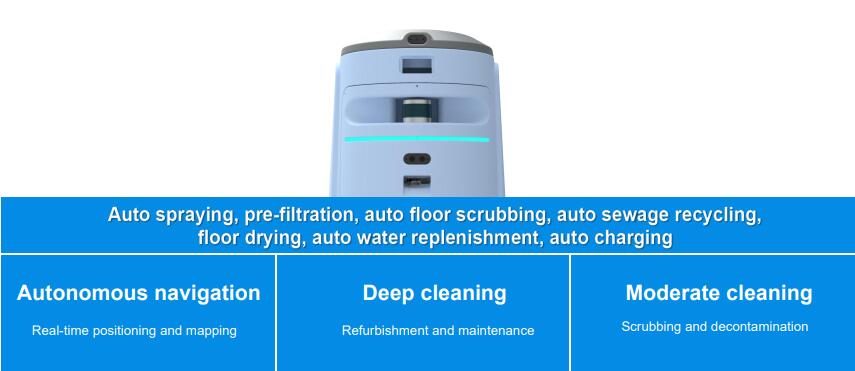
TR-CL580 to komercyjny robot do szorowania podłóg, który integruje szorowanie, odkażanie i suszenie podłóg. Posiada takie funkcje, jak automatyczne natryskiwanie, filtracja wstępna, automatyczne szorowanie podłóg, automatyczny recykling ścieków, suszenie podłóg, automatyczne uzupełnianie wody, automatyczne ładowanie itp.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
Kamień jest polerowany różnymi szczotkami tarczowymi (800 mesh / 1500 mesh / 3000 mesh / 6000 mesh) pod pewnym ciśnieniem (około 30 kg), aby poprawić połysk powierzchni kamienia.
 Robot Features:
1. Integruje funkcje renowacji kamienia, szorowania podłóg, odkażania i suszenia
2. Szybkie ładowanie trwające 1,5 godziny spełnia wymagania pracy wielozmianowej
3. Przewidziano wbudowany system filtracji obiegu wody, w którym ścieki przepływają przez system, a następnie są przechwytywane, rozwarstwiane i dekontaminowane w celu oczyszczenia
4. Zewnętrzna elektrownia wodna z obiegiem zapewnia automatyczne uzupełnianie wody, automatyczne odprowadzanie wody, automatyczne ładowanie i nieograniczoną wytrzymałość
5. Dzięki szerokości czyszczenia 460 mm, automatycznemu natryskiwaniu, filtracji wstępnej i listwie ściągającej uszczelniającej, czyści skutecznie bez pozostawiania śladów
Szczotki tarczowe 6.1#-4# umożliwiają płytką renowację marmuru i granitu, nadając kamieniowi połysk do 75 stopni
7. Cylindryczny korpus zapewnia bezpieczeństwo podczas zamiatania krawędzi i nawigacji o zerowym promieniu skrętu oraz unikania przeszkód
8. Skutecznie tłumiony jest hałas wentylatora ssącego. Przy utrzymaniu ssania hałas całej maszyny jest kontrolowany w granicach 70 dBA.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
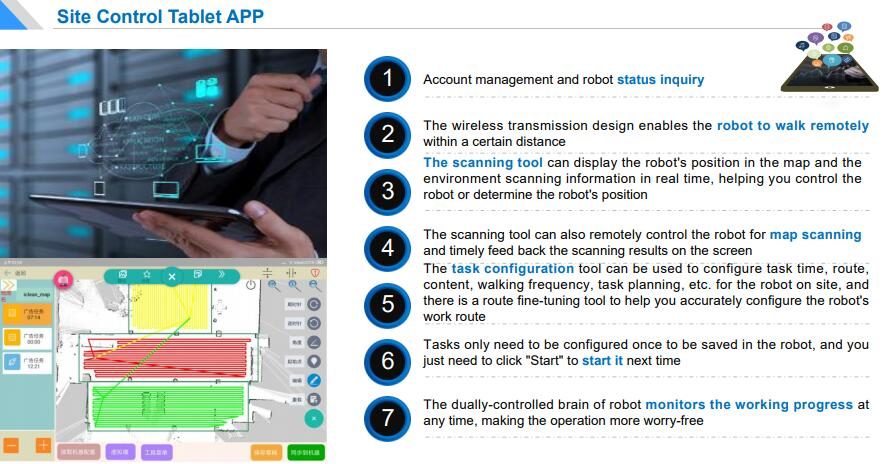
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. Główne tablice sterujące i tablice sterujące podwozia są zaprojektowane niezależnie, ze strukturą magistrali CAN, stabilną wydajnością i wygodną konserwacją sterowania elektronicznego
12.Przepisy bezpieczeństwa i system EMC są zgodne z CR/CE.
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
Autonomiczne łączenie urządzeń elektrycznych w celu uzyskania operacji między piętrami.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*Ścieki przepływają przez system, a następnie są przechwytywane, rozwarstwiane i odkażane w celu oczyszczenia
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
* Znacznie zmniejsz częstotliwość uzupełniania wody, oszczędzając wodę, energię elektryczną i energię.
Zasada i zalety kamery ToF:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. W porównaniu z obrazami 2D kamera ToF może uzyskać bogatsze relacje pozycji między obiektami na podstawie informacji o odległości, to znaczy można rozróżnić pierwszy plan i tło;
2. Informacje o głębokości można nadal wykorzystywać do segmentowania, oznaczania, rozpoznawania i śledzenia obrazu docelowego;
3. Po dalszym przetwarzaniu można zakończyć modelowanie 3D i inne aplikacje.
4. Może szybko zakończyć identyfikację i śledzenie celu;
5. Dzięki właściwościom CMOS można uzyskać dużą ilość danych i informacji, co jest bardzo skuteczne w ocenie położenia złożonych obiektów.
6. Nie ma potrzeby stosowania sprzętu skanującego wspomagającego pracę.
 3D multi-line laser radar
• Stosowany jest głównie w wykrywaniu środowiska pojazdów autonomicznych, wykrywaniu środowiska robotów, mapowaniu UAV i innych dziedzinach
•Dzięki zastosowaniu hybrydowej metody radaru z laserem na ciele stałym, integruje 16-liniową głowicę laserową z odległością pomiaru do 70 metrów
• Dokładność pomiaru wynosi ±5 cm, punkty wyjściowe do 320 000 punktów/s, pomiar kąta poziomego 360° i pomiar kąta pionowego 30°
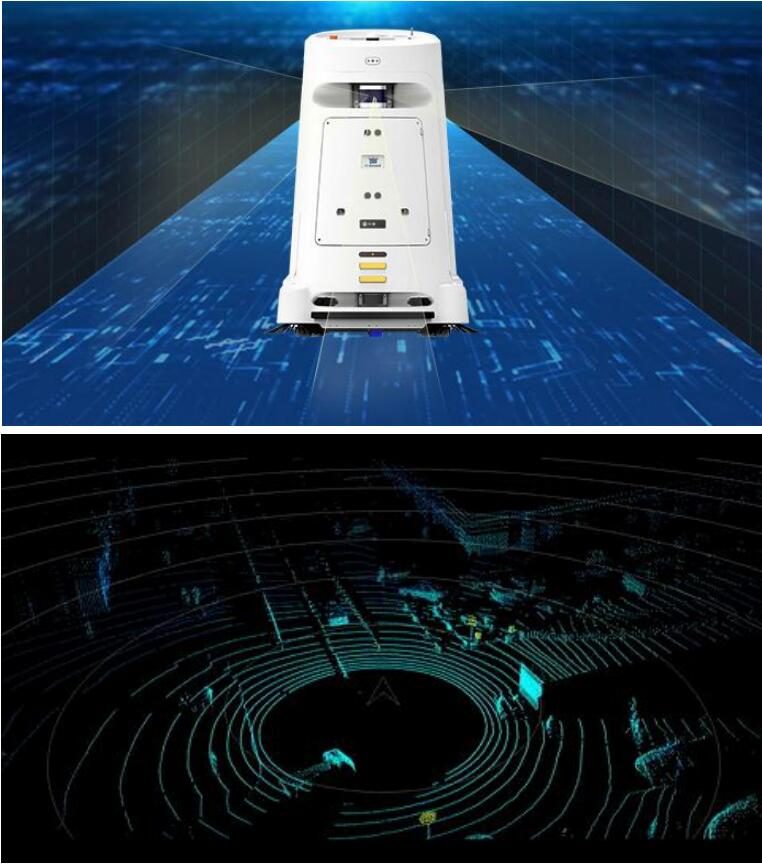
Robot environment perception
•Environmental mapping
Opierając się na radarze i technologii przetwarzania informacji z czujników, robot może natychmiast uzyskać dokładny obraz terenu i otoczenia na podstawie własnej pozycji
•Real-time positioning
Lokalne informacje o środowisku skanowane w czasie rzeczywistym są stale dopasowywane do znanych, precyzyjnych map, dzięki czemu robot może dokładnie wiedzieć, gdzie się znajduje
•Obstacle recognition
Zmniejsz zjawisko „nieodebranego raportu” i „fałszywego raportu” o przeszkodach na drodze do robota, aby robot mógł zachować świadomość otoczenia.
 Obstacle avoidance strategy:
*Próg bezpieczeństwa wynosi 150mm z jednej strony
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*Druga bariera: Gdy pozycja w czasie rzeczywistym nie zgadza się z ustawioną pozycją na mapie po kilku poprawkach (tj. utrata lokalizacji), aplikacja wyższej warstwy wyda robotowi polecenie zatrzymania na miejscu
*Trzecia bariera: Jeśli MCU dolnej płyty sterującej nie otrzymuje danych, strategia polega na automatycznym resetowaniu co sekundę
*Czwarta bariera: jeśli kontroler jazdy nie otrzyma danych z dolnego MCU, zablokuje koło napędowe
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*Położenie montażowe czujnika zapobiegającego upadkowi znajduje się po stronie lasera 2D z kątem wtrysku 45%. Zasięg ToF służy do oceny różnicy wysokości powyżej 10 cm i wyzwalania zatrzymania.
*Bez względu na test przydatności wielu typów podłoża i odległości modułu lub test pola ciśnieniowego ponad 1000 razy, może on zatrzymać się natychmiast w ciągu 0,1 sekundy przy prędkości 0,5 m/s (ustawiona maksymalna prędkość jazdy autonomicznej nawigacji), a przednie uniwersalne koło nie wyślizguje się.
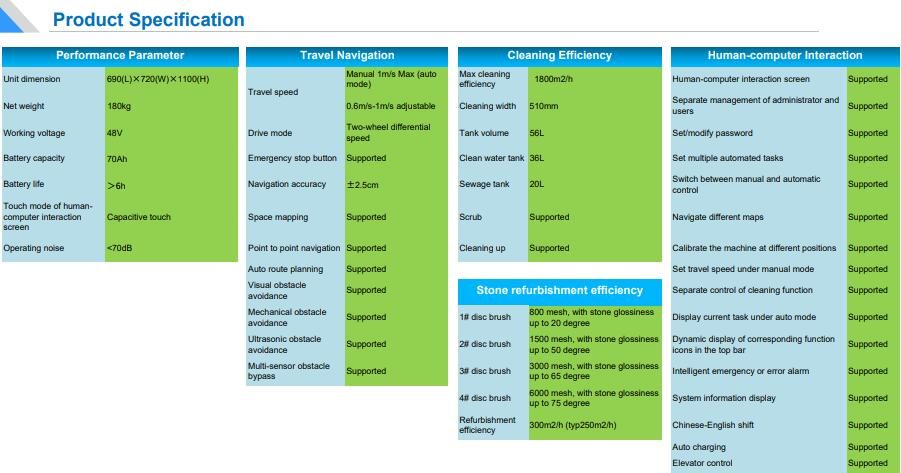
Pełne dane techniczne
| Model | TR-CL580 |
|---|---|
| Czas realizacji | 7 dni |
| Kategoria | Roboty serwisowe |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są najważniejsze specyfikacje TR-CL580?
Model TR-CL580. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TR-CL580?
Czas realizacji wynosi 7 dni; MOQ to 1 jednostka.
Jaka jest cena TR-CL580?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na TR-CL580
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

Robot do inspekcji rurociągów z kamerą 4K

Robot-kosiarka ogrodowa

Robot do cięcia i konserwacji sieci rurociągów TR-PCCRIII
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.