


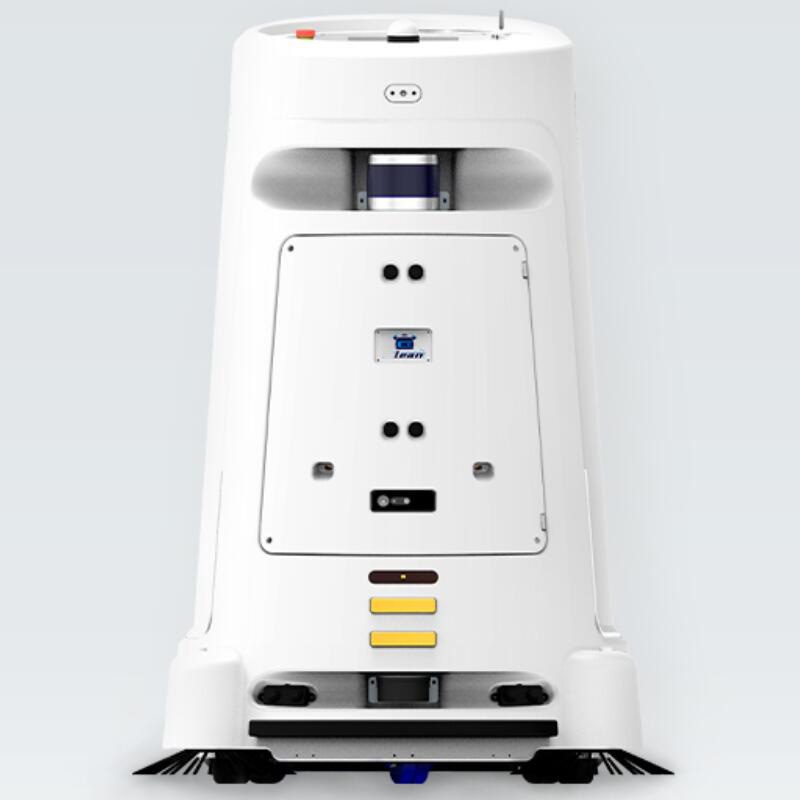
Robot de servicio para fregona robot fregadora de suelos comercial
El TR-CL580 es un robot de servicio para hostelería/limpieza. El plazo de entrega es de 7 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- TR-CL580
- plazo de entrega
- 7 dias
- Categoría
- Robots de servicio
Para qué sirve esta plataforma
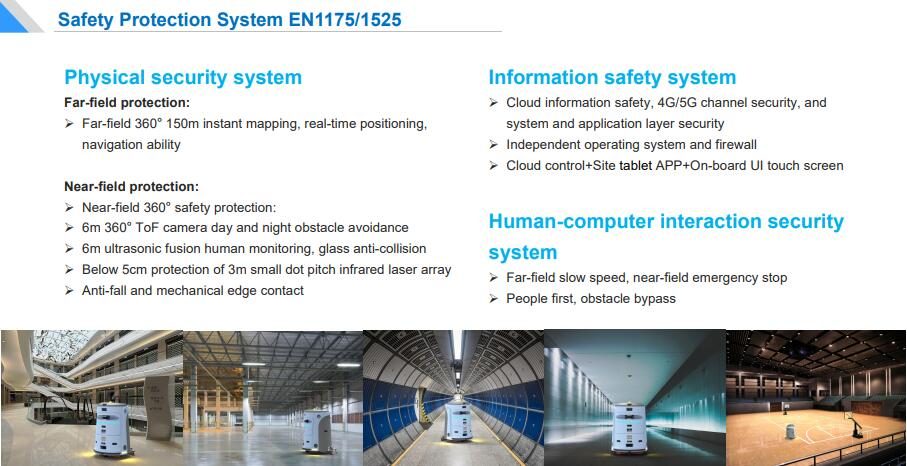
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 7 dias |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Shénzhen, China |
| Incoterm | MANDO Shenzhen/CIF a petición |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
TR-CL580 Commercial Floor Scrubbing Robots
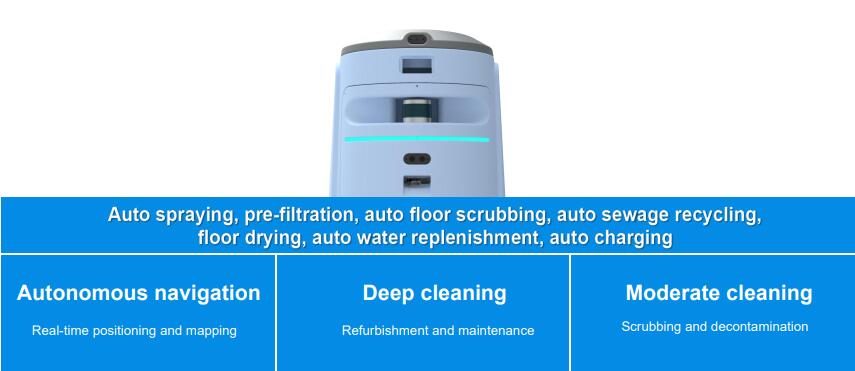
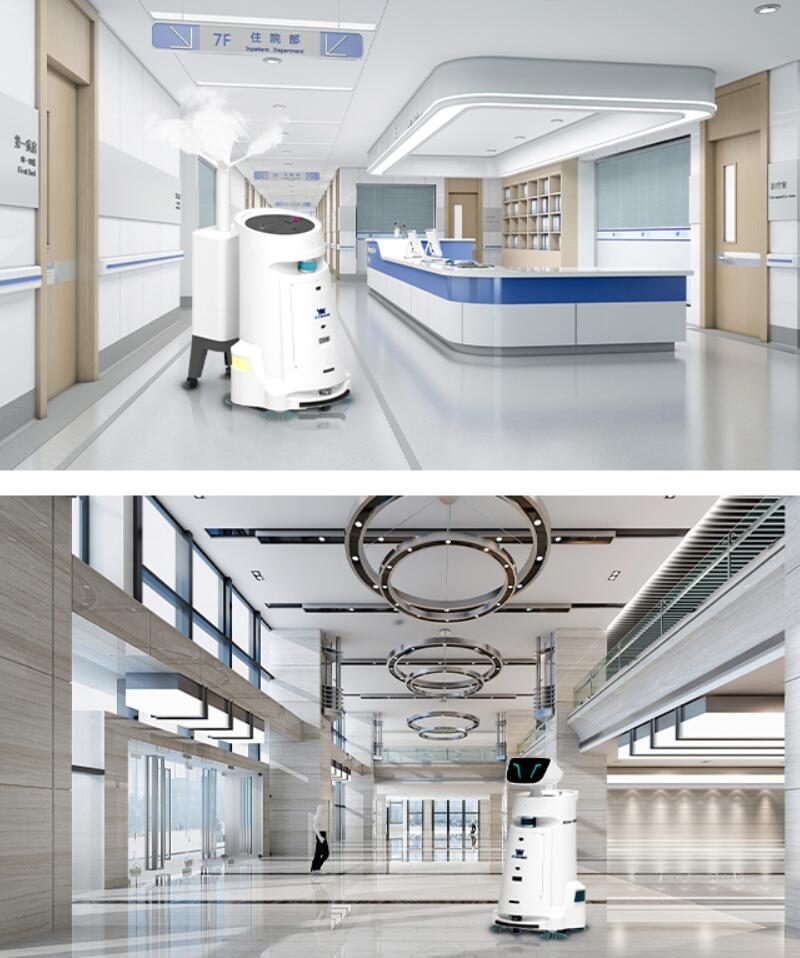
TR-CL580 es un robot fregador de pisos comercial que integra fregado, descontaminación y secado de pisos. Tiene funciones tales como pulverización automática, prefiltración, fregado automático de pisos, reciclaje automático de aguas residuales, secado de pisos, reposición automática de agua, carga automática, etc.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
La piedra se pule con diferentes cepillos de disco (malla 800/malla 1500/malla 3000/malla 6000) bajo cierta presión (aproximadamente 30 kg) para mejorar el brillo de la superficie de la piedra.
 Robot Features:
1.Integra las funciones de rehabilitación de piedra, fregado de suelos, descontaminación y secado.
2.La carga rápida de 1,5 horas cumple con los requisitos de funcionamiento en varios turnos
3. Se proporciona un sistema de filtración de circulación de agua incorporado, donde las aguas residuales fluyen a través del sistema y luego se interceptan, estratifican y descontaminan para su purificación.
4. Se proporciona externamente una estación hidroeléctrica de circulación para el reabastecimiento automático de agua, la descarga automática de agua, la carga automática y la resistencia ilimitada.
5.Con un ancho de limpieza de 460 mm, pulverización automática, prefiltración y tira de escurridor de sellado, limpia eficientemente sin dejar marcas.
Los cepillos de disco 6.1#-4# pueden realizar la restauración superficial de mármol y granito, haciendo que la piedra brille hasta 75 grados.
7.El cuerpo cilíndrico proporciona seguridad para la navegación con barrido de bordes y radio de giro cero y para evitar obstáculos.
8.El ruido del ventilador de succión se maneja de manera efectiva. Mientras se mantiene la succión, el ruido de funcionamiento de toda la máquina se controla dentro de 70 dBA.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
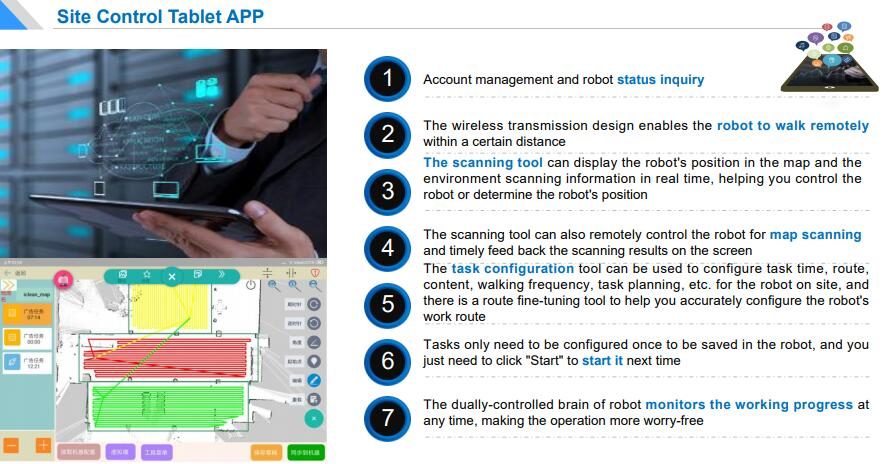
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. Los tableros de control principal y de control del chasis están diseñados de forma independiente, con estructura de bus CAN, rendimiento estable y mantenimiento de control electrónico conveniente.
12. Las normas de seguridad y el sistema EMC cumplen con CR/CE.
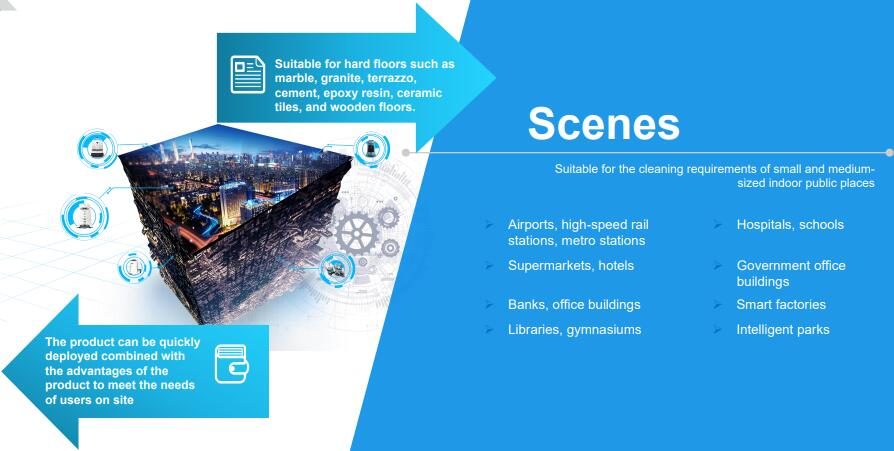 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
Encadenamiento autónomo de electrodomésticos para lograr operaciones entre pisos.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*Las aguas residuales fluyen a través del sistema y luego son interceptadas, estratificadas y descontaminadas para su purificación.
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
*Reduce considerablemente la frecuencia de reposición de agua, ahorrando agua, electricidad y energía.
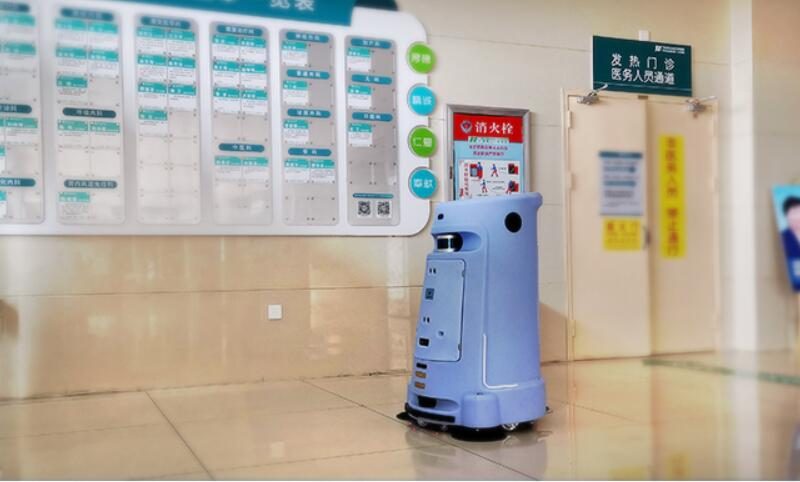
Principio y ventajas de la cámara ToF:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. En comparación con las imágenes 2D, la cámara ToF puede obtener relaciones de posición más ricas entre objetos a través de información de distancia, es decir, se pueden distinguir el primer plano y el fondo;
2. La información de profundidad aún se puede utilizar para segmentar, marcar, reconocer y rastrear la imagen de destino;
3.Después del procesamiento adicional, se pueden completar el modelado 3D y otras aplicaciones.
4. Puede completar rápidamente la identificación y el seguimiento del objetivo;
5.Con las características de CMOS, se puede obtener una gran cantidad de datos e información, lo cual es muy eficaz para juzgar la actitud de objetos complejos.
6. No es necesario utilizar equipos de escaneo para ayudar en el trabajo.
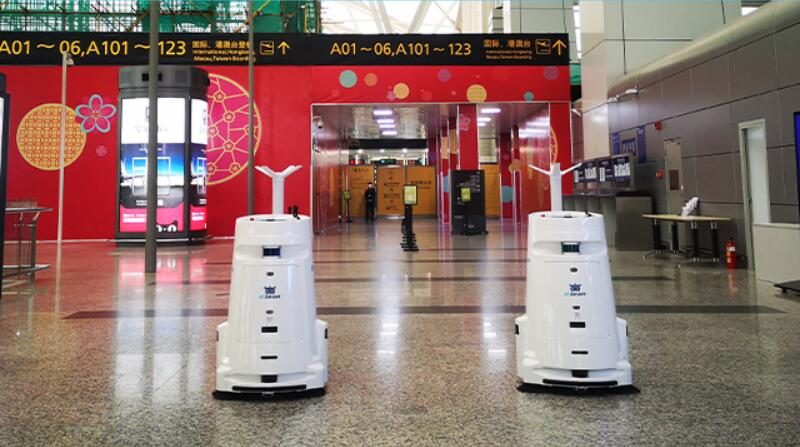 3D multi-line laser radar
•Se utiliza principalmente en detección de entornos de vehículos autónomos, detección de entornos de robots, mapeo de vehículos aéreos no tripulados y otros campos.
•Al adoptar el método híbrido de radar láser de estado sólido, integra un cabezal láser de 16 líneas, con una distancia de medición de hasta 70 metros.
•La precisión de la medición es de ±5 cm, puntos de salida de hasta 320.000 puntos/seg, medición del ángulo horizontal de 360° y medición del ángulo vertical de 30°.
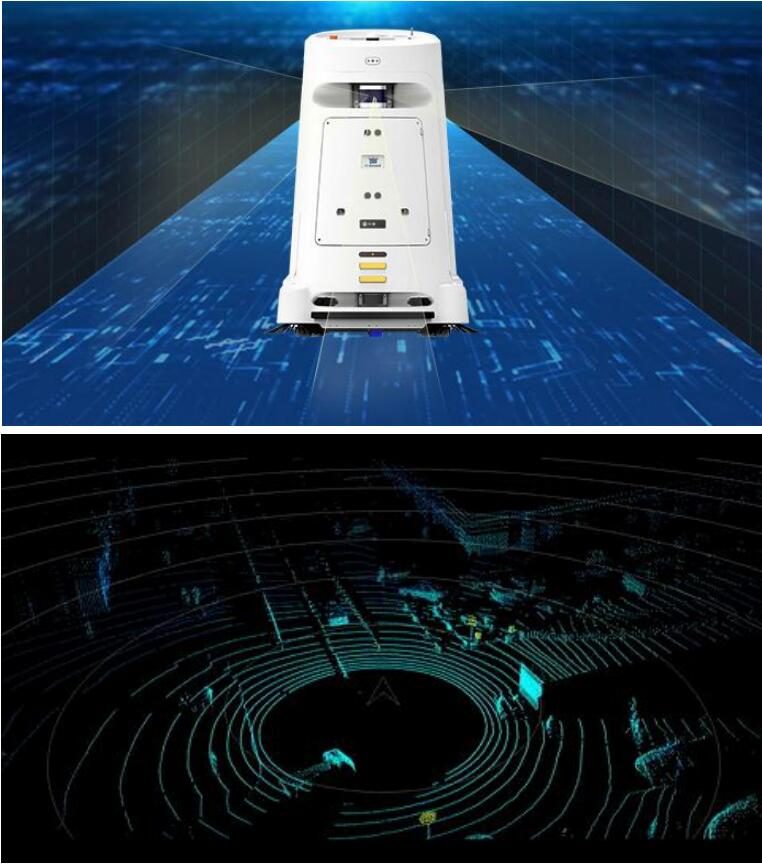
Robot environment perception
•Environmental mapping
Basándose en el radar y su tecnología de procesamiento de información de sensores, el robot puede ver inmediatamente el terreno preciso y las imágenes ambientales de su propia posición.
•Real-time positioning
La información ambiental local escaneada en tiempo real se compara continuamente con los mapas conocidos de alta precisión, para que el robot pueda saber exactamente dónde se encuentra.
•Obstacle recognition
Reducir el fenómeno de "informes omitidos" y "informes falsos" de obstáculos al robot, para que el robot pueda mantener la conciencia del entorno.
 Obstacle avoidance strategy:
*El umbral de seguridad es de 150 mm en un lado.
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*Segunda barrera: cuando la posición en tiempo real no coincide con la posición preestablecida en el mapa después de varias correcciones (es decir, pérdida de ubicación), la aplicación de la capa superior emitirá el comando de parada in situ al robot.
*Tercera barrera: si el MCU del tablero de control inferior no recibe datos, la estrategia es restablecerse automáticamente cada segundo.
*Cuarta barrera: si el controlador de conducción no recibe datos de la MCU inferior, bloqueará la rueda motriz.
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*La posición de instalación del sensor anticaída está en el lado del láser 2D con un ángulo de inyección del 45%. Se adopta el rango ToF para juzgar la diferencia de altura por encima de 10 cm y activar la parada.
*Independientemente de la prueba de idoneidad de múltiples tipos de terreno y distancias del módulo o la prueba de campo de presión más de 1000 veces, puede detenerse inmediatamente en 0,1 segundos a 0,5 m/s (la velocidad de desplazamiento máxima preestablecida de la navegación autónoma) y la rueda universal delantera no se desliza.
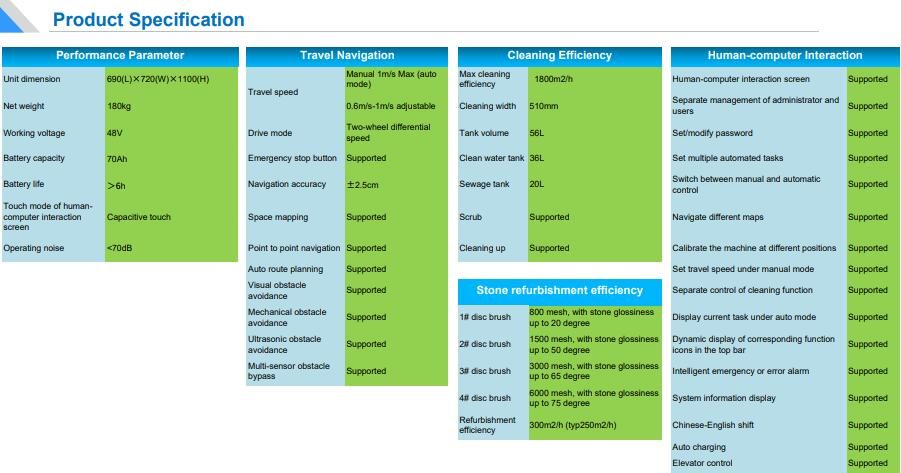
Datos técnicos completos
| Modelo | TR-CL580 |
|---|---|
| plazo de entrega | 7 dias |
| Categoría | Robots de servicio |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave del TR-CL580?
Modelo TR-CL580. Una hoja de datos completa está disponible a pedido.
¿Cuál es el plazo de entrega y la cantidad mínima de pedido para el TR-CL580?
El plazo de entrega es de 7 días; La cantidad mínima de pedido es de 1 unidad.
¿Cuál es el precio del TR-CL580?
Los precios se cotizan por configuración, incluidas las herramientas y el flete, cuando corresponda.
Obtenga una propuesta de precio para TR-CL580
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria

Robot de inspección de tuberías con cámara 4K

Robot cortacésped de jardín

Robot de corte y mantenimiento de redes de tuberías TR-PCCRIII
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.