


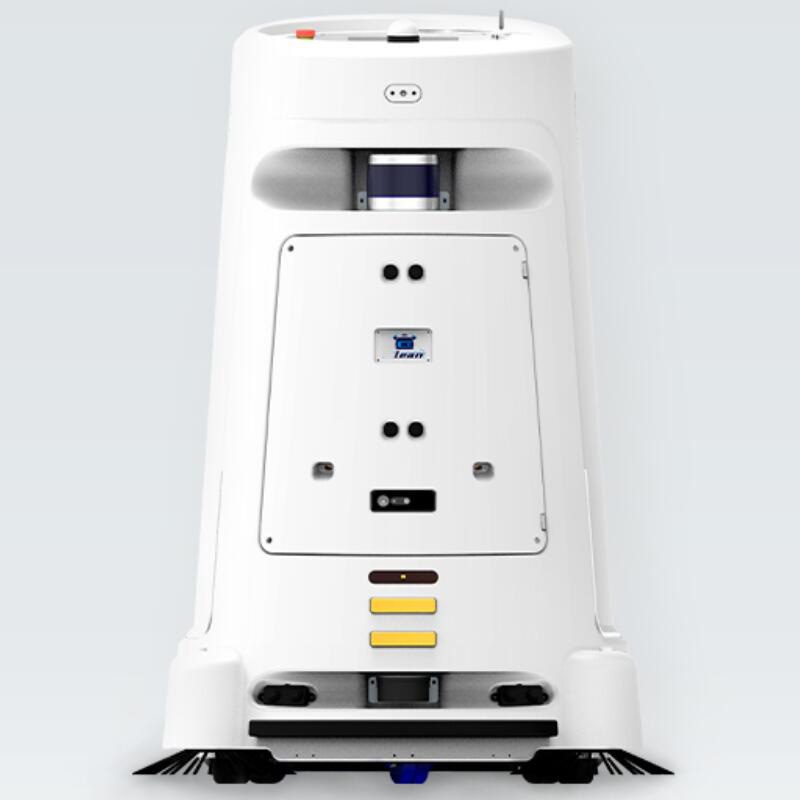
Robot de service pour robot laveur de sol commercial
Le TR-CL580 est un robot de service pour l'hôtellerie/nettoyage. Le délai de livraison est de 7 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TR-CL580
- Délai de mise en œuvre
- 7 jours
- Catégorie
- Robots de service
A quoi sert cette plateforme
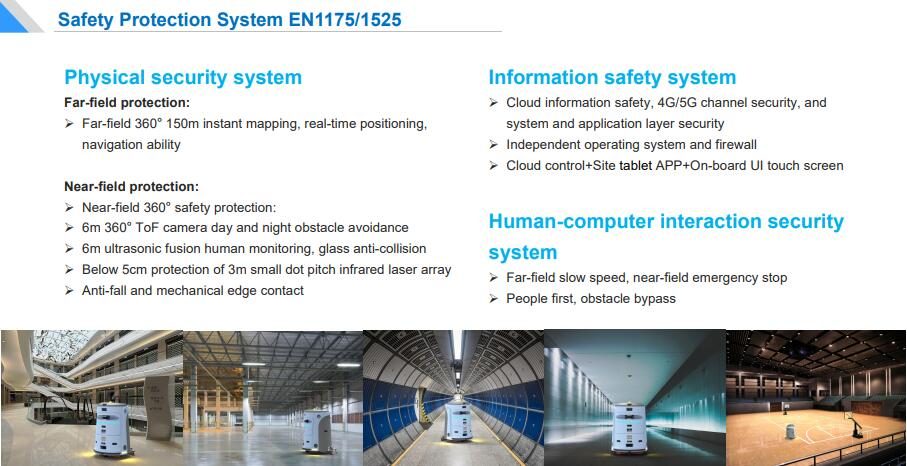
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 7 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shenzhen, Chine |
| Incoterm | FOB Shenzhen/CIF sur demande |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
TR-CL580 Commercial Floor Scrubbing Robots
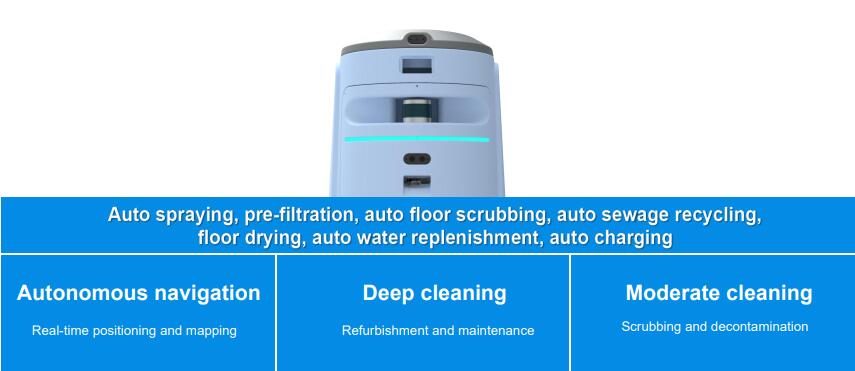
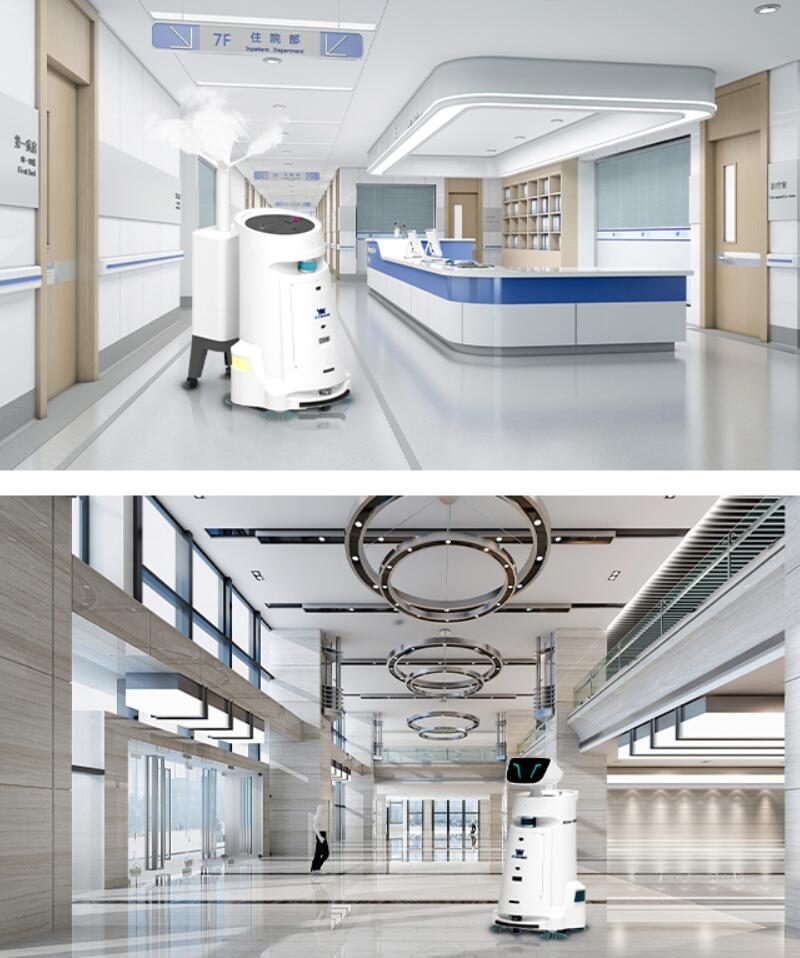
TR-CL580 est un robot de nettoyage des sols commercial qui intègre le lavage, la décontamination et le séchage des sols. Il a des fonctions telles que la pulvérisation automatique, la préfiltration, le lavage automatique des sols, le recyclage automatique des eaux usées, le séchage des sols, le réapprovisionnement automatique en eau, le chargement automatique, etc.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
La pierre est polie par différentes brosses à disque (800mesh/1500mesh/3000mesh/6000 mesh) sous une certaine pression (environ 30kg) pour améliorer la brillance de la surface de la pierre.
 Robot Features:
1.Il intègre les fonctions de rénovation de la pierre, de nettoyage des sols, de décontamination et de séchage
2. Une charge rapide de 1,5 heure répond aux exigences du fonctionnement sur plusieurs équipes
3. Un système de filtration de circulation d'eau intégré est fourni, où les eaux usées s'écoulent à travers le système et sont ensuite interceptées, stratifiées et décontaminées pour être purifiées.
4. Une centrale hydroélectrique à circulation est fournie à l'extérieur pour le réapprovisionnement automatique en eau, l'évacuation automatique de l'eau, le chargement automatique et une endurance illimitée.
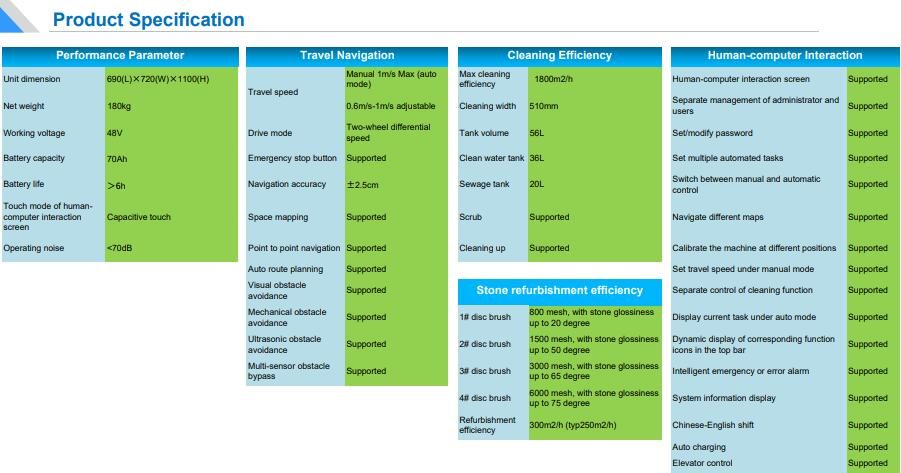
5. Avec une largeur de nettoyage de 460 mm, une pulvérisation automatique, une pré-filtration et une bande de raclette d'étanchéité, il nettoie efficacement sans laisser de traces.
Les brosses à disque 6.1#-4# peuvent réaliser la rénovation superficielle du marbre et du granit, rendant la pierre brillante jusqu'à 75 degrés
7. Le corps cylindrique offre une sécurité pour la navigation par balayage des bords et à rayon de braquage nul et pour éviter les obstacles.
8. Le bruit du ventilateur d'aspiration est géré efficacement. Tandis que l'aspiration est maintenue, le bruit de fonctionnement de l'ensemble de la machine est contrôlé à moins de 70 dBA.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
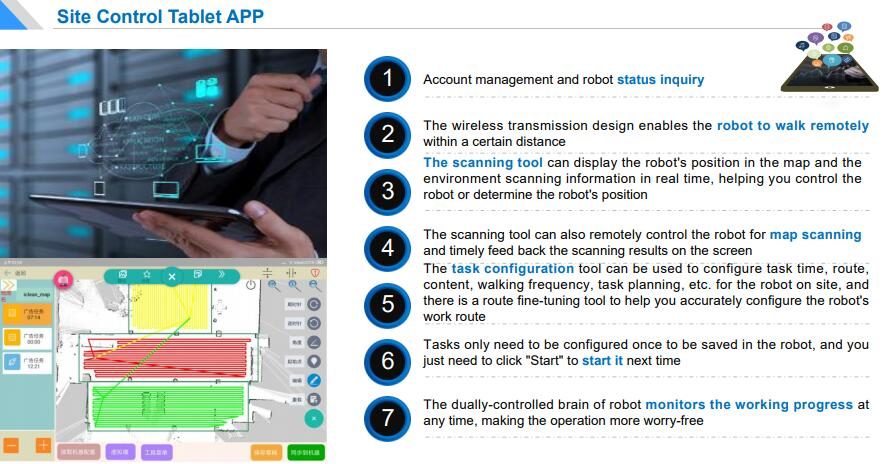
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. Les cartes de commande principales et de châssis sont toutes conçues indépendamment, avec une structure de bus CAN, des performances stables et une maintenance de commande électronique pratique.
12. Les règles de sécurité et le système EMC sont conformes aux normes CR/CE.
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
Liaison autonome des appareils électriques pour réaliser des opérations à travers les étages.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*Les eaux usées traversent le système et sont ensuite interceptées, stratifiées et décontaminées pour être purifiées.
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
* Réduisez considérablement la fréquence de réapprovisionnement en eau, économisant ainsi de l'eau, de l'électricité et de l'énergie.
Principe et avantages de la caméra ToF :
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. Par rapport aux images 2D, la caméra ToF peut obtenir des relations de position plus riches entre les objets grâce aux informations de distance, c'est-à-dire que le premier plan et l'arrière-plan peuvent être distingués ;
2. Les informations de profondeur peuvent toujours être utilisées pour segmenter, marquer, reconnaître et suivre l'image cible ;
3. Après un traitement ultérieur, la modélisation 3D et d'autres applications peuvent être complétées.
4. Il peut rapidement compléter l'identification et le suivi de la cible ;
5. Grâce aux caractéristiques du CMOS, une grande quantité de données et d'informations peuvent être obtenues, ce qui est très efficace pour le jugement d'attitude d'objets complexes.
6. Pas besoin d'équipement de numérisation pour faciliter le travail.
 3D multi-line laser radar
• Il est principalement utilisé dans la détection de l'environnement des véhicules autonomes, la détection de l'environnement des robots, la cartographie des drones et d'autres domaines.
• En adoptant la méthode hybride de radar laser à semi-conducteurs, il intègre une tête laser à 16 lignes, avec une distance de mesure allant jusqu'à 70 mètres.
• La précision de mesure est de ± 5 cm, les points de sortie jusqu'à 320 000 points/sec, la mesure de l'angle horizontal à 360 ° et la mesure de l'angle vertical à 30 °.
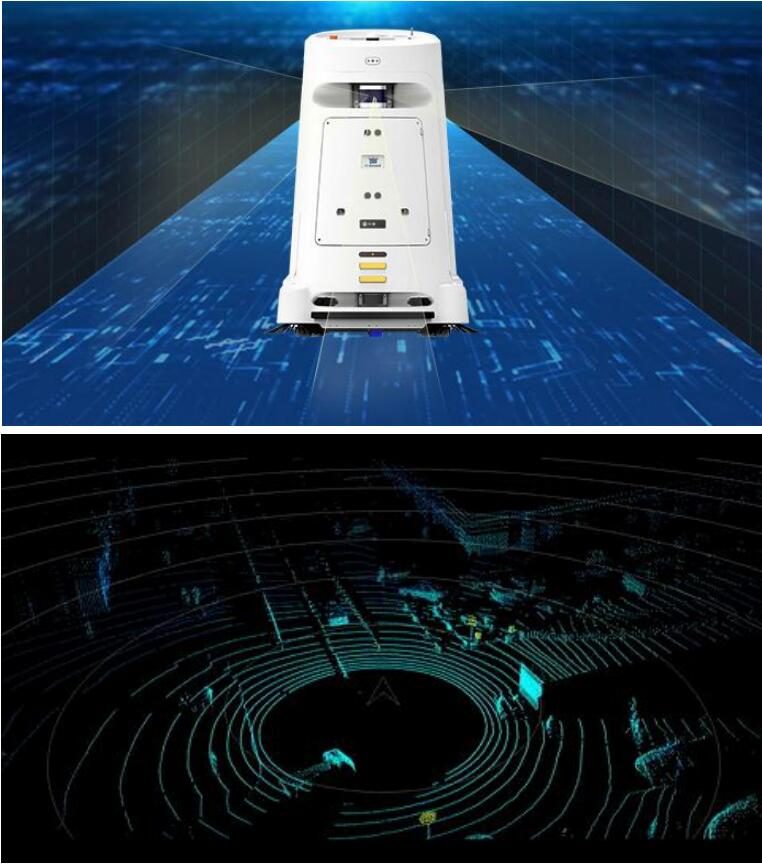
Robot environment perception
•Environmental mapping
S'appuyant sur le radar et la technologie de traitement de l'information de ses capteurs, le robot peut immédiatement voir le terrain précis et les images environnementales de sa propre position.
•Real-time positioning
Les informations environnementales locales analysées en temps réel sont continuellement mises en correspondance avec les cartes connues de haute précision, afin que le robot puisse savoir exactement où il se trouve.
•Obstacle recognition
Réduisez le phénomène de « rapport manqué » et de « faux rapport » d'obstacles au robot, afin que le robot puisse maintenir la conscience de l'environnement.
 Obstacle avoidance strategy:
*Le seuil de sécurité est de 150 mm d'un côté
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*Deuxième barrière : lorsque la position en temps réel ne correspond pas à la position prédéfinie sur la carte après plusieurs corrections (c'est-à-dire emplacement perdu), l'application de couche supérieure émettra la commande d'arrêt in situ au robot.
*Troisième barrière : si le MCU de la carte de commande inférieure ne reçoit aucune donnée, la stratégie consiste à se réinitialiser automatiquement toutes les secondes.
*Quatrième barrière : si le contrôleur de conduite ne reçoit aucune donnée du MCU inférieur, il verrouillera la roue motrice
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*La position d'installation du capteur anti-chute se trouve du côté du laser 2D avec un angle d'injection de 45 %. La plage ToF est adoptée pour juger la différence de hauteur supérieure à 10 cm et déclencher l'arrêt.
*Indépendamment du test d'adéquation de plusieurs types de sol et distances du module ou du test de champ de pression plus de 1000 fois, il peut s'arrêter immédiatement en 0,1 seconde à 0,5 m/s (la vitesse de déplacement maximale prédéfinie de la navigation autonome), et la roue universelle avant ne glisse pas.
Données techniques complètes
| Modèle | TR-CL580 |
|---|---|
| Délai de mise en œuvre | 7 jours |
| Catégorie | Robots de service |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
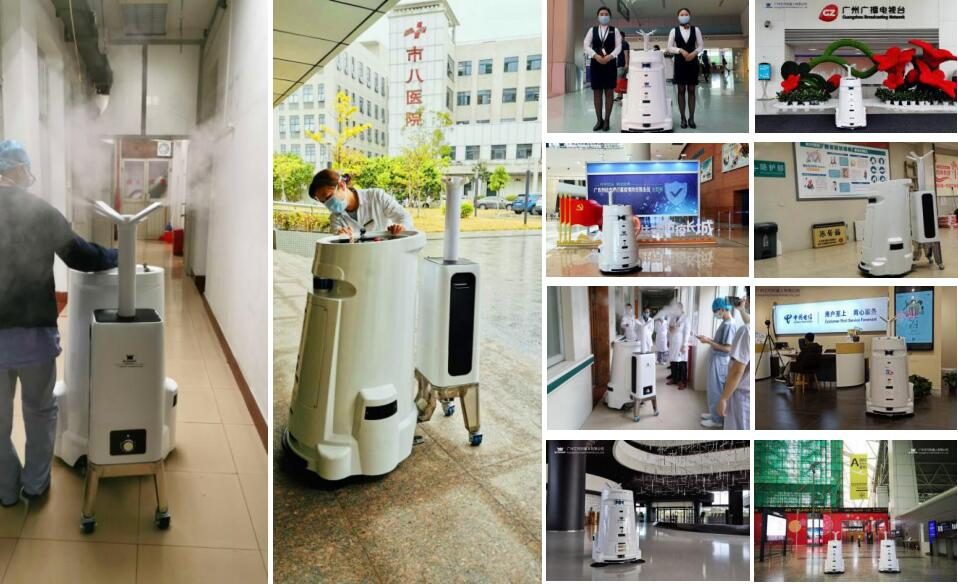
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du TR-CL580 ?
Modèle TR-CL580. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le TR-CL580 ?
Le délai de livraison est de 7 jours ; MOQ est de 1 unité.
Quel est le prix du TR-CL580 ?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition de prix pour le TR-CL580
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie

Robot d'inspection de pipeline avec caméra 4K

Robot tondeuse de jardin

Robot de découpe et de maintenance de réseaux de pipelines TR-PCCRIII
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.