


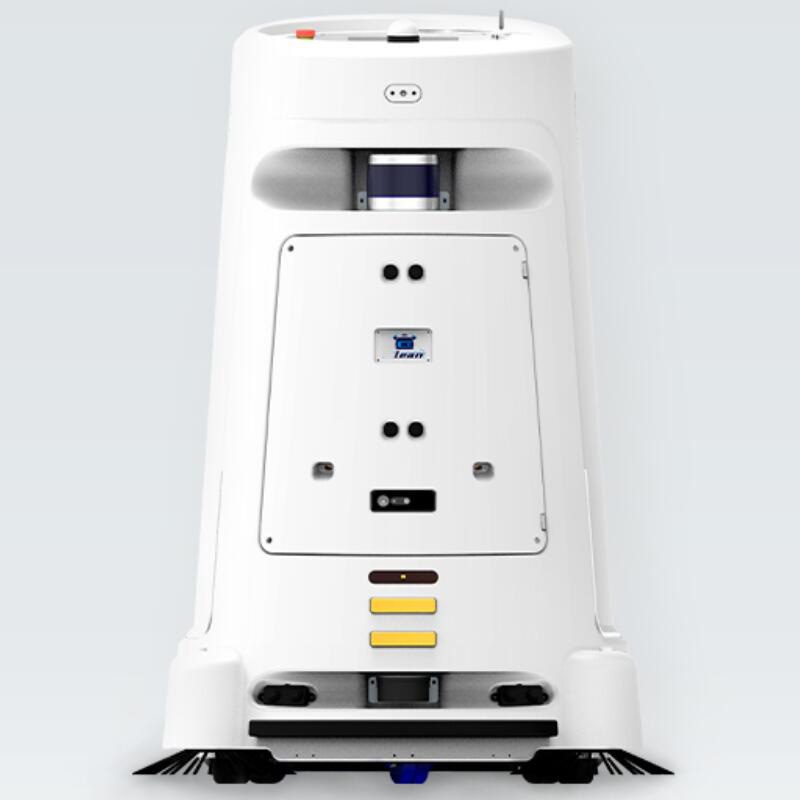
상업용 바닥 청소 로봇 걸레용 서비스 로봇
TR-CL580은 접객/청소용 서비스 로봇입니다. 리드타임은 7일입니다. 가격은 구성별로 제시됩니다. 인증: 요청 시 CE 문서.
- 모델
- TR-CL580
- 리드타임
- 7일
- 범주
- 서비스 로봇
이 플랫폼의 용도
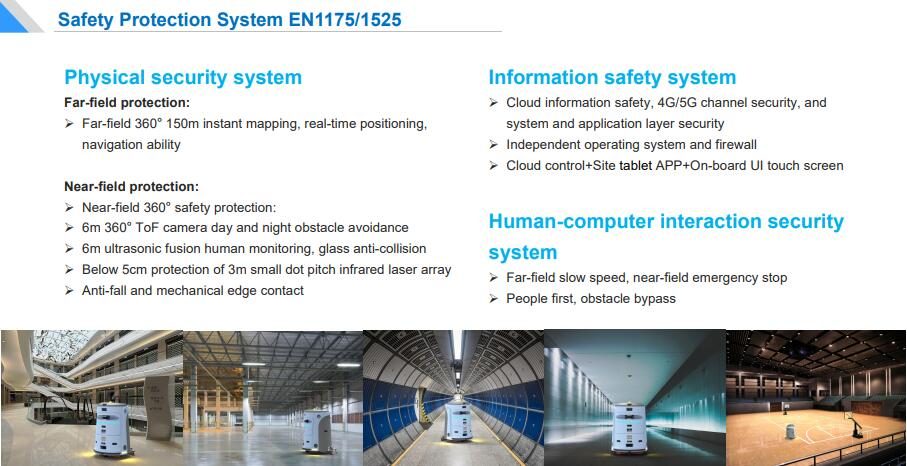
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
상업적 용어
| 인용 | 구성당 가격 책정 — 48시간 이내에 답변 |
|---|---|
| 리드타임 | 7일 |
| MOQ | 1개 단위 |
| 기원 | 중국 |
| 선적항 | 중국 선전 |
| 인코텀즈 | 요청 시 FOB 심천/CIF |
| 지불 | 보증금 30%, 배송 전 70% |
| 보증 | 24개월은 기본, 36개월은 선택 가능 |
제품 세부정보
TROY 엔지니어링 파일의 애플리케이션 노트, 시공 도면 및 비디오 — 견적과 함께 제공되는 동일한 문서입니다.
TR-CL580 Commercial Floor Scrubbing Robots
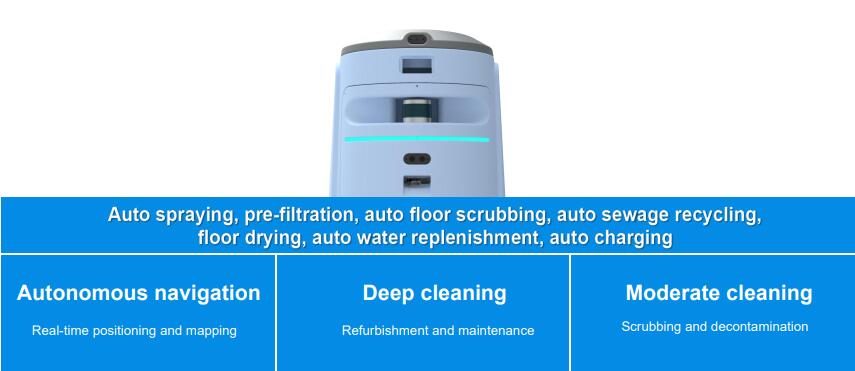
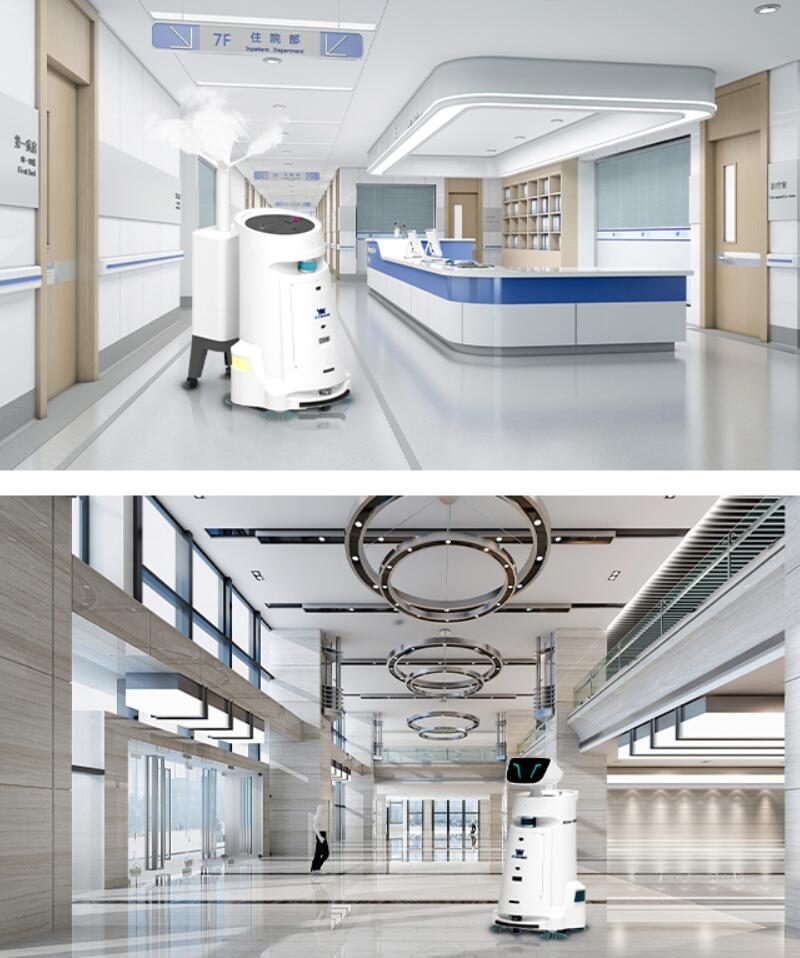
TR-CL580은 바닥 청소, 오염 제거 및 건조를 통합한 상업용 바닥 청소 로봇입니다. 자동 분사, 사전 여과, 자동 바닥 세정, 자동 하수 재활용, 바닥 건조, 자동 물 보충, 자동 충전 등과 같은 기능을 가지고 있습니다.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
석재 표면의 광택을 향상시키기 위해 특정 압력(약 30kg) 하에서 다양한 디스크 브러시(800mesh / 1500mesh / 3000mesh /6000 mesh)로 석재를 연마합니다.
 Robot Features:
1. 석재 보수, 바닥 청소, 오염 제거 및 건조 기능을 통합합니다.
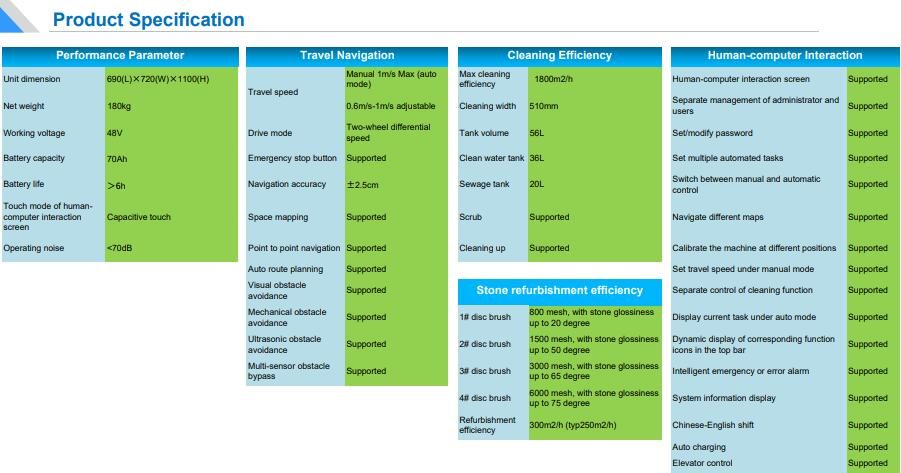
2. 1.5시간의 급속 충전으로 다교대 작업 요구 사항을 충족합니다.
3. 내장형 물 순환 여과 시스템이 제공되어 하수가 시스템을 통해 흐른 다음 정화를 위해 차단, 층화 및 오염 제거됩니다.
4. 자동 물 보충, 자동 물 배출, 자동 충전 및 무제한 내구성을 위해 순환 수력 발전소가 외부에 제공됩니다.
5. 460mm 청소 폭, 자동 스프레이, 사전 여과 및 밀봉 스퀴지 스트립을 사용하여 자국을 남기지 않고 효율적으로 청소합니다.
6.1#-4# 디스크 브러시는 대리석과 화강암의 얕은 재생을 실현하여 석재 광택을 최대 75도까지 만들 수 있습니다.
7. 원통형 본체는 가장자리 청소 및 제로 회전 반경 탐색 및 장애물 회피에 대한 안전을 제공합니다.
8.흡입팬의 소음을 효과적으로 처리합니다. 흡입이 유지되는 동안 기계 전체의 작동 소음은 70dBA 이내로 제어됩니다.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
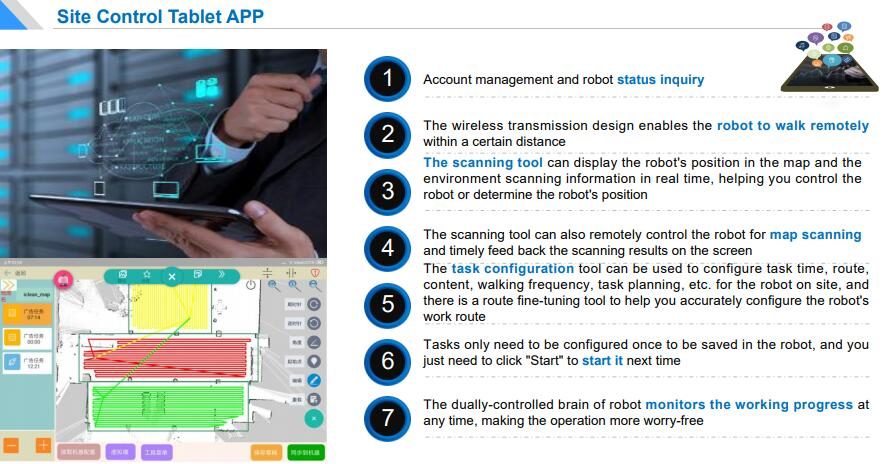
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. 메인 제어 및 섀시 제어 보드는 모두 독립적으로 설계되었으며 CAN 버스 구조, 안정적인 성능 및 편리한 전자 제어 유지 관리
12. 안전 규정 및 EMC 시스템은 CR/CE를 준수합니다.
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
전기제품의 자율적 연결로 층간 작업이 가능합니다.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*하수는 시스템을 통해 흐른 다음 정화를 위해 차단, 층화 및 오염 제거됩니다.
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
* 물 보충 빈도를 크게 줄여 물, 전기 및 에너지를 절약합니다.
ToF 카메라의 원리와 장점:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. 2D 이미지와 비교하여 ToF 카메라는 거리 정보를 통해 물체 간의 위치 관계를 더 풍부하게 얻을 수 있습니다. 즉, 전경과 배경을 구별할 수 있습니다.
2. 깊이 정보는 대상 이미지를 분할, 표시, 인식 및 추적하는 데 계속 사용할 수 있습니다.
3. 추가 처리 후 3D 모델링 및 기타 응용 프로그램을 완료할 수 있습니다.
4. 대상 식별 및 추적을 신속하게 완료할 수 있습니다.
5. CMOS의 특성으로 많은 양의 데이터와 정보를 얻을 수 있어 복잡한 물체의 자세 판단에 매우 효과적입니다.
6. 작업을 보조하기 위한 스캐닝 장비가 필요하지 않습니다.
 3D multi-line laser radar
•주로 자율주행차 환경감지, 로봇 환경감지, UAV 매핑 등 분야에 사용됩니다.
•하이브리드 고체 레이저 레이더 방식을 채택하여 16라인 레이저 헤드를 통합하고 측정 거리가 최대 70m입니다.
•측정 정확도는 ±5cm, 출력 포인트 최대 320,000포인트/초, 수평각 측정 360°, 수직각 측정 30°입니다.
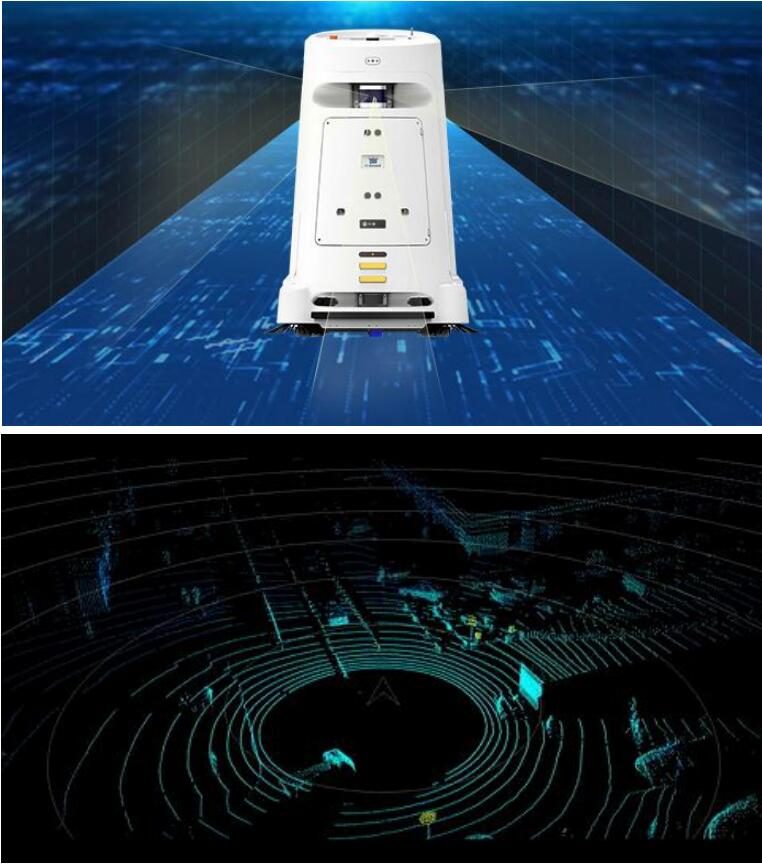
Robot environment perception
•Environmental mapping
레이더와 센서 정보처리 기술을 바탕으로 로봇은 자신이 위치한 위치의 정확한 지형과 환경 이미지를 즉각 확인할 수 있다.
•Real-time positioning
실시간으로 스캔된 지역 환경 정보는 이미 알려진 고정밀 지도와 지속적으로 매칭되어 로봇이 자신이 어디에 있는지 정확히 알 수 있다.
•Obstacle recognition
로봇이 환경에 대한 인식을 유지할 수 있도록 로봇에 대한 장애물의 "보고 누락" 및 "허위 보고" 현상을 줄입니다.
 Obstacle avoidance strategy:
*안전 임계값은 한쪽에서 150mm입니다.
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*두 번째 장벽: 여러 수정 후(예: 위치 손실) 실시간 위치가 미리 설정된 지도 위치와 일치하지 않는 경우 상위 계층 애플리케이션이 로봇에 현장 정지 명령을 내립니다.
*세 번째 장벽: 하단 제어 보드 MCU가 데이터를 수신하지 않으면 매초 자동으로 재설정하는 전략입니다.
*네 번째 장벽: 구동 컨트롤러가 하단 MCU로부터 데이터를 수신하지 않으면 구동 휠이 잠깁니다.
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*안티드롭 센서의 설치 위치는 분사 각도가 45%인 2D 레이저 측면입니다. 10cm 이상의 높이 차이를 판단하고 정지를 트리거하기 위해 ToF 거리 측정이 채택되었습니다.
*다양한 지면 유형 및 모듈 거리에 대한 적합성 테스트나 1000회 이상의 압력장 테스트에도 불구하고 0.5m/s(자율주행의 미리 설정된 최대 이동 속도)에서 0.1초 이내에 즉시 정지할 수 있으며, 전면 유니버설 휠이 미끄러지지 않습니다.
전체 기술 데이터
| 모델 | TR-CL580 |
|---|---|
| 리드타임 | 7일 |
| 범주 | 서비스 로봇 |
값은 20°C에서의 공칭값입니다. CAD 모델, 토크 곡선 및 컨트롤러 I/O 맵에 대한 데이터시트를 다운로드하세요.
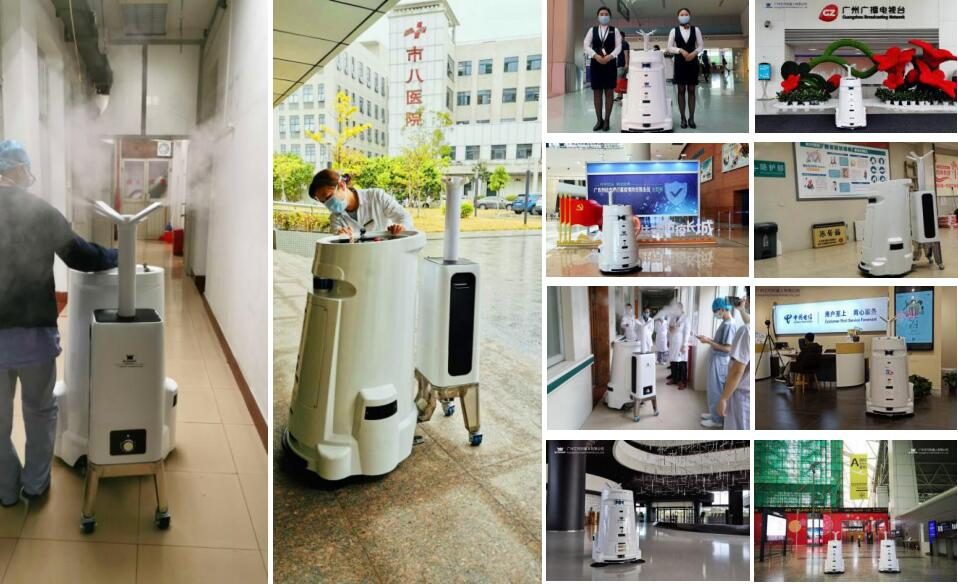
실행되는 곳
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
구매자 질문
TR-CL580의 주요 사양은 무엇인가요?
모델 TR-CL580. 요청 시 전체 데이터시트를 이용할 수 있습니다.
TR-CL580의 리드타임과 MOQ는 얼마입니까?
리드타임은 7일입니다. MOQ는 1개 단위입니다.
TR-CL580 가격은 어떻게 되나요?
해당되는 경우 툴링 및 화물을 포함하여 구성별로 가격이 책정됩니다.
TR-CL580 가격 제안 받기
부품, 목표 속도 및 대상 포트를 포함합니다. 챗봇이 아닌 엔지니어가 48시간 이내에 답변합니다.
같은 카테고리



검토자: TROY 엔지니어링 ·. 사양은 견적이 나올 때마다 공급업체 데이터시트를 기준으로 다시 확인됩니다.