


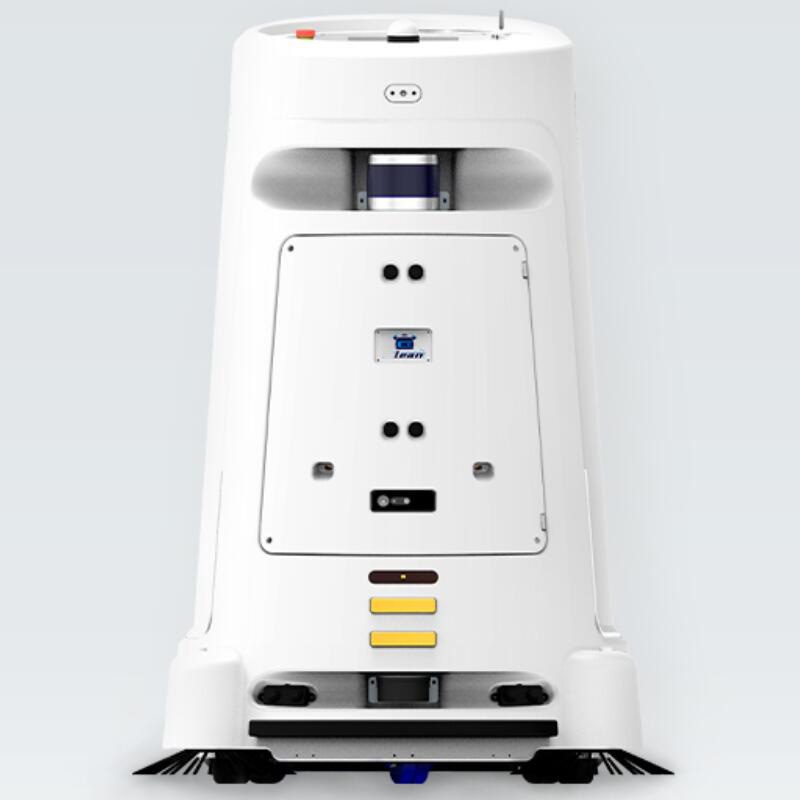
Robot di servizio per robot lavapavimenti commerciale
Il TR-CL580 è un robot di servizio per l'ospitalità/pulizia. Il tempo di consegna è di 7 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- TR-CL580
- Tempi di consegna
- 7 giorni
- Categoria
- Robot di servizio
A cosa serve questa piattaforma
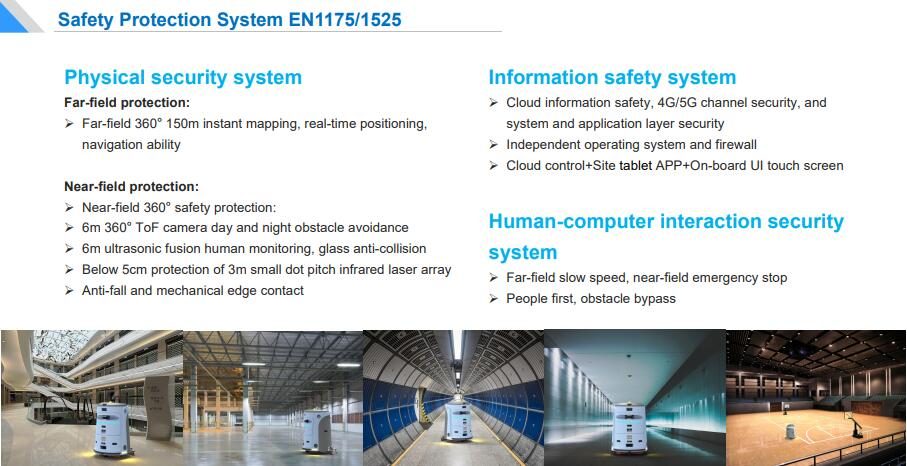
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 7 giorni |
| MOQ | 1 unità |
| Origine | Cina |
| Porto di carico | Shenzen, Cina |
| Incoterm | FOB Shenzhen/CIF su richiesta |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
TR-CL580 Commercial Floor Scrubbing Robots
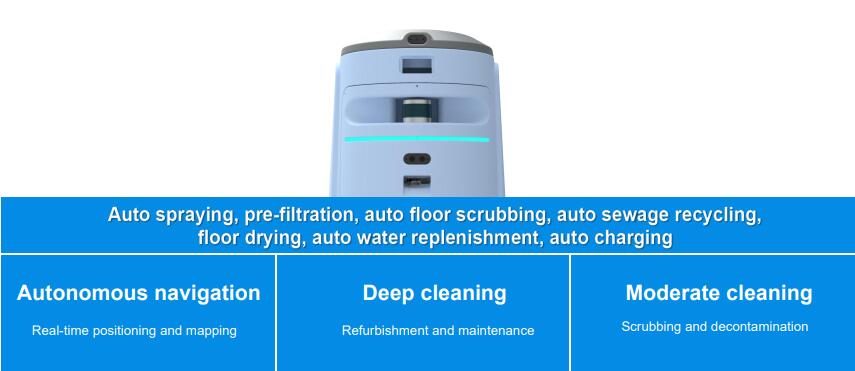
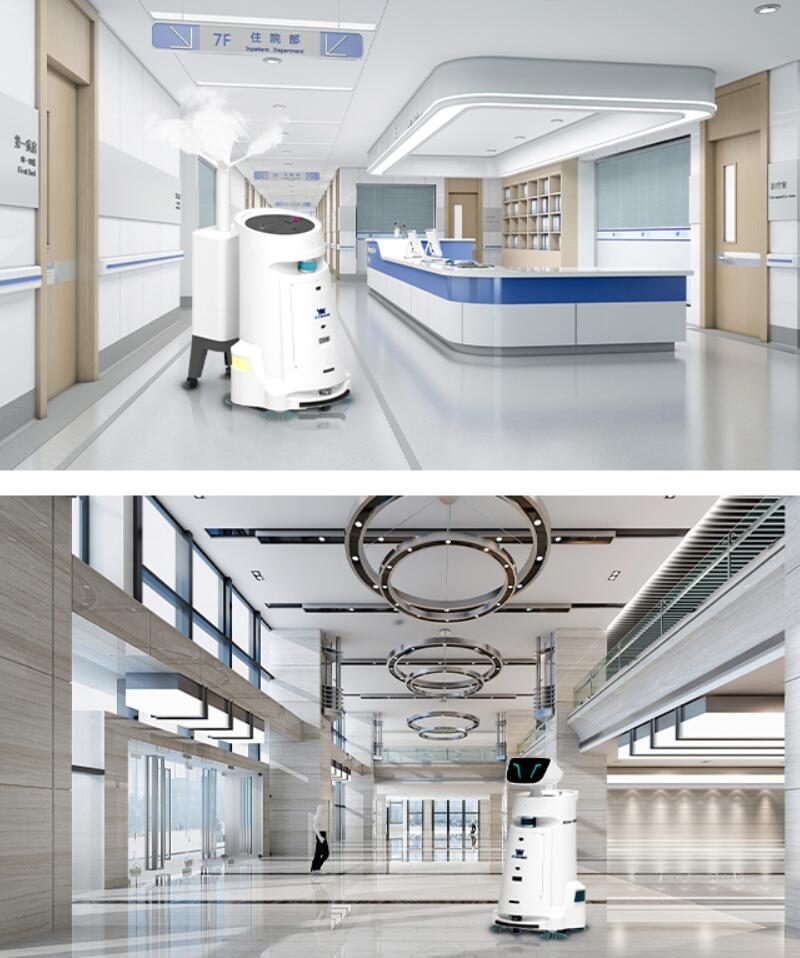
TR-CL580 è un robot lavapavimenti commerciale che integra lavaggio, decontaminazione e asciugatura dei pavimenti. Ha funzioni quali spruzzatura automatica, prefiltrazione, lavaggio automatico dei pavimenti, riciclaggio automatico delle acque reflue, asciugatura dei pavimenti, rifornimento automatico dell'acqua, ricarica automatica, ecc.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
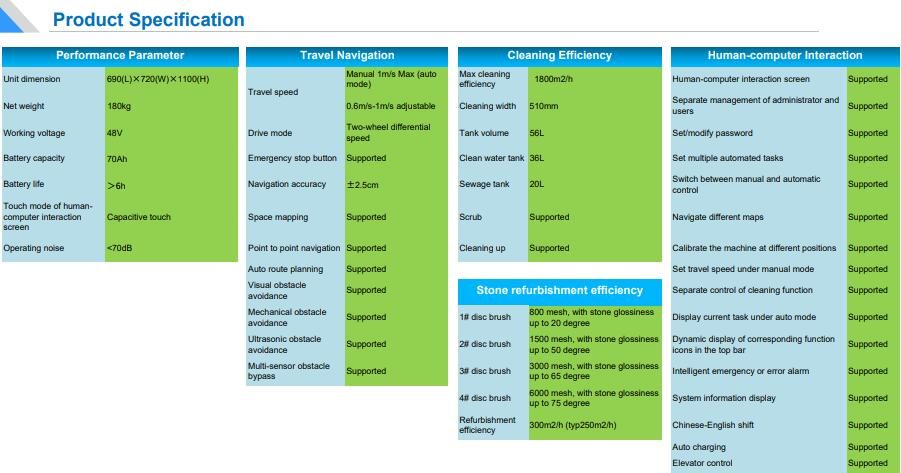
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
La pietra viene lucidata da diverse spazzole a disco (800mesh / 1500mesh / 3000mesh /6000 mesh) sotto una certa pressione (circa 30 kg) per migliorare la lucentezza della superficie della pietra.
 Robot Features:
1. Integra le funzioni di ristrutturazione della pietra, lavaggio dei pavimenti, decontaminazione e asciugatura
2.La ricarica rapida di 1,5 ore soddisfa i requisiti del funzionamento su più turni
3. Viene fornito un sistema di filtraggio della circolazione dell'acqua integrato, in cui le acque reflue scorrono attraverso il sistema e vengono quindi intercettate, stratificate e decontaminate per la purificazione
4.Una stazione idroelettrica circolante è fornita esternamente per il rifornimento automatico dell'acqua, lo scarico automatico dell'acqua, la ricarica automatica e una durata illimitata
5. Con larghezza di pulizia di 460 mm, spruzzatura automatica, prefiltrazione e striscia di tergipavimento sigillante, pulisce in modo efficiente senza lasciare segni
Le spazzole a disco 6.1#-4# possono realizzare la ristrutturazione superficiale di marmo e granito, rendendo la pietra lucida fino a 75 gradi
7. Il corpo cilindrico offre sicurezza per la navigazione con raggio di sterzata e zero e per evitare gli ostacoli
8.Il rumore della ventola di aspirazione viene gestito in modo efficace. Mentre l'aspirazione viene mantenuta, il rumore di funzionamento dell'intera macchina viene controllato entro 70 dBA.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. Le schede di controllo principali e di controllo del telaio sono tutte progettate in modo indipendente, con struttura CAN bus, prestazioni stabili e comoda manutenzione del controllo elettronico
12.Le norme di sicurezza e il sistema EMC sono conformi a CR/CE.
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
Collegamento autonomo degli apparecchi elettrici per realizzare operazioni tra i piani.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*I liquami fluiscono attraverso il sistema e vengono poi intercettati, stratificati e decontaminati per la depurazione
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
*Riduce notevolmente la frequenza del rifornimento d'acqua, risparmiando acqua, elettricità ed energia.
Principio e vantaggi della fotocamera ToF:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1.Rispetto alle immagini 2D, la fotocamera ToF può ottenere relazioni di posizione tra gli oggetti più ricche attraverso le informazioni sulla distanza, ovvero è possibile distinguere il primo piano e lo sfondo;
2. Le informazioni sulla profondità possono ancora essere utilizzate per segmentare, contrassegnare, riconoscere e tracciare l'immagine target;
3.Dopo l'ulteriore elaborazione, è possibile completare la modellazione 3D e altre applicazioni.
4. Può completare rapidamente l'identificazione e il monitoraggio del target;
5.Con le caratteristiche del CMOS è possibile ottenere una grande quantità di dati e informazioni, il che è molto efficace per il giudizio di atteggiamento di oggetti complessi.
6. Non sono necessarie apparecchiature di scansione per assistere il lavoro.
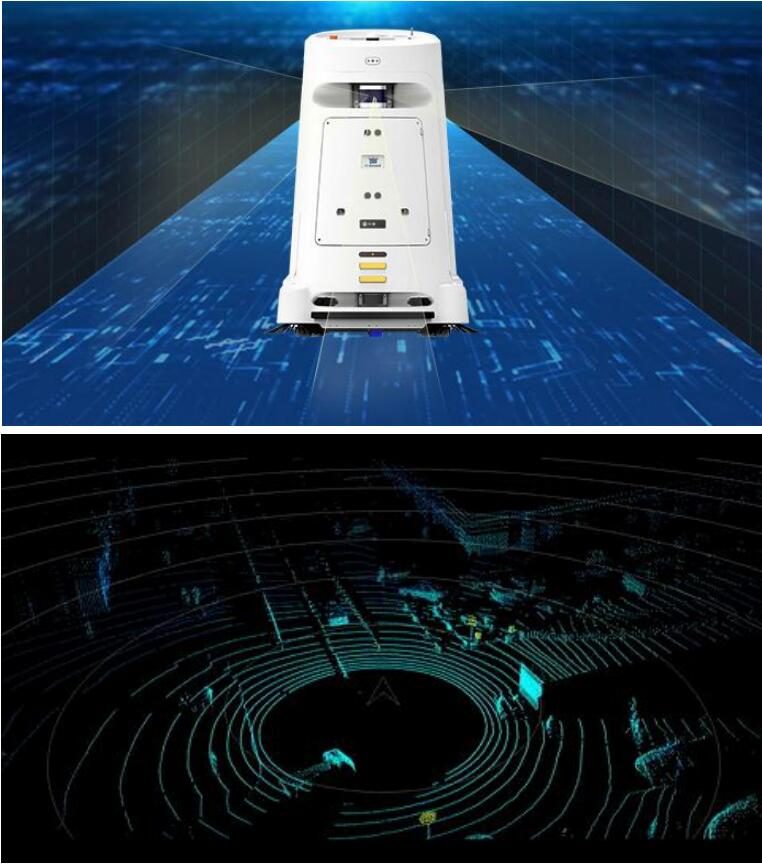
 3D multi-line laser radar
•Viene utilizzato principalmente nel rilevamento dell'ambiente dei veicoli autonomi, nel rilevamento dell'ambiente dei robot, nella mappatura degli UAV e in altri campi
•Adottando il metodo radar laser ibrido a stato solido, integra una testa laser a 16 linee, con una distanza di misurazione fino a 70 metri
•La precisione di misurazione è ±5 cm, punti di uscita fino a 320.000 punti/sec, misurazione dell'angolo orizzontale 360° e misurazione dell'angolo verticale 30°
Robot environment perception
•Environmental mapping
Facendo affidamento sul radar e sulla tecnologia di elaborazione delle informazioni dei sensori, il robot può immediatamente vedere con precisione le immagini del terreno e dell'ambiente della propria posizione
•Real-time positioning
Le informazioni ambientali locali scansionate in tempo reale vengono continuamente abbinate alle mappe conosciute ad alta precisione, in modo che il robot possa sapere esattamente dove si trova
•Obstacle recognition
Ridurre il fenomeno della "mancata segnalazione" e della "falsa segnalazione" degli ostacoli al robot, in modo che il robot possa mantenere la consapevolezza dell'ambiente.
 Obstacle avoidance strategy:
*La soglia di sicurezza è di 150 mm su un lato
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*Seconda barriera: quando la posizione in tempo reale non corrisponde alla posizione preimpostata sulla mappa dopo diverse correzioni (ad esempio, posizione persa), l'applicazione di livello superiore emetterà il comando di arresto in situ al robot
*Terza barriera: se l'MCU della scheda di controllo inferiore non riceve dati, la strategia prevede il ripristino automatico ogni secondo
*Quarta barriera: se il controller di guida non riceve dati dall'MCU inferiore, bloccherà la ruota motrice
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*La posizione di installazione del sensore antigoccia è sul lato del laser 2D con un angolo di iniezione del 45%. Viene adottata la gamma ToF per valutare la differenza di altezza superiore a 10 cm e attivare l'arresto.
*Indipendentemente dal test di idoneità su più tipi di terreno e dalle distanze del modulo o dal test sul campo di pressione più di 1000 volte, può arrestarsi immediatamente entro 0,1 secondi a 0,5 m/s (la velocità di viaggio massima preimpostata per la navigazione autonoma) e la ruota universale anteriore non scivola fuori.
Dati tecnici completi
| Modello | TR-CL580 |
|---|---|
| Tempi di consegna | 7 giorni |
| Categoria | Robot di servizio |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
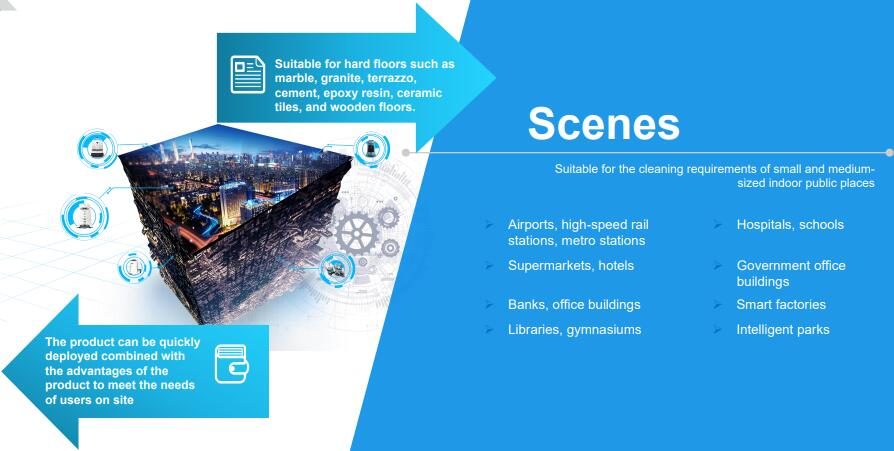
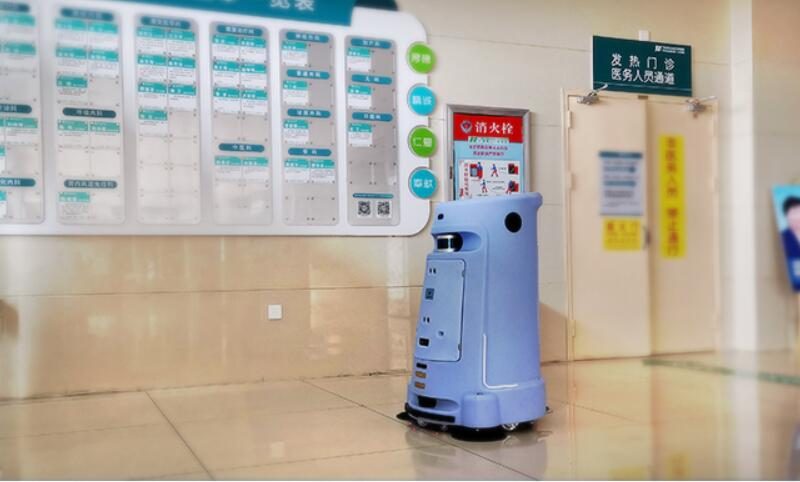
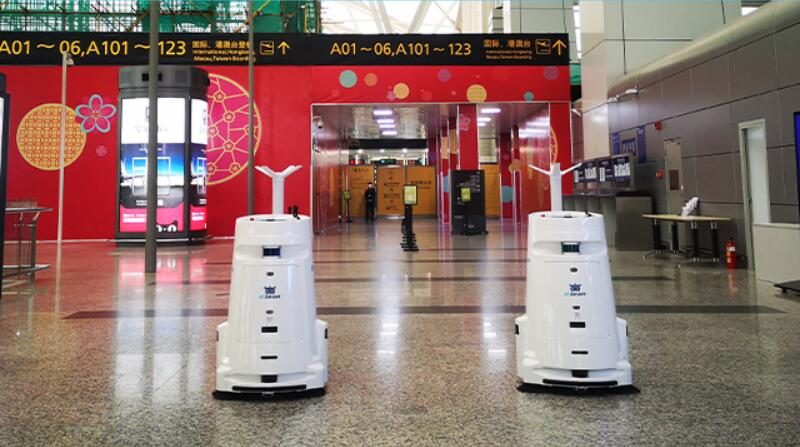
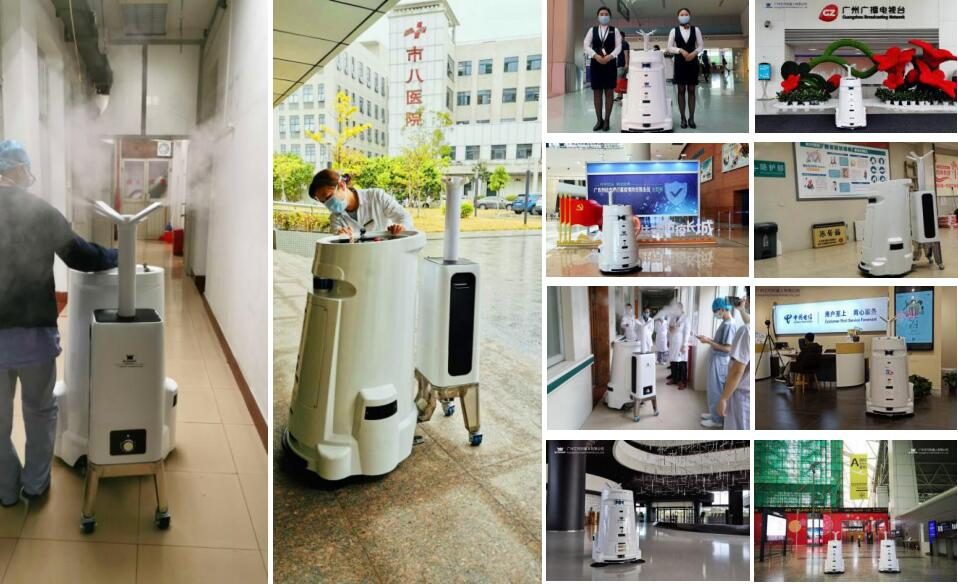
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali del TR-CL580?
Model TR-CL580. Una scheda tecnica completa è disponibile su richiesta.
Qual è il tempo di consegna e il MOQ per il TR-CL580?
Il tempo di consegna è di 7 giorni; MOQ è 1 unità.
Qual è il prezzo del TR-CL580?
Il prezzo è indicato per configurazione, inclusi strumenti e trasporto, ove applicabile.
Ottieni una proposta di prezzo per TR-CL580
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria

Robot per l'ispezione delle tubazioni con telecamera 4K

Robot tagliaerba da giardino

Robot per il taglio e la manutenzione della rete di condotte TR-PCCRIII
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.