


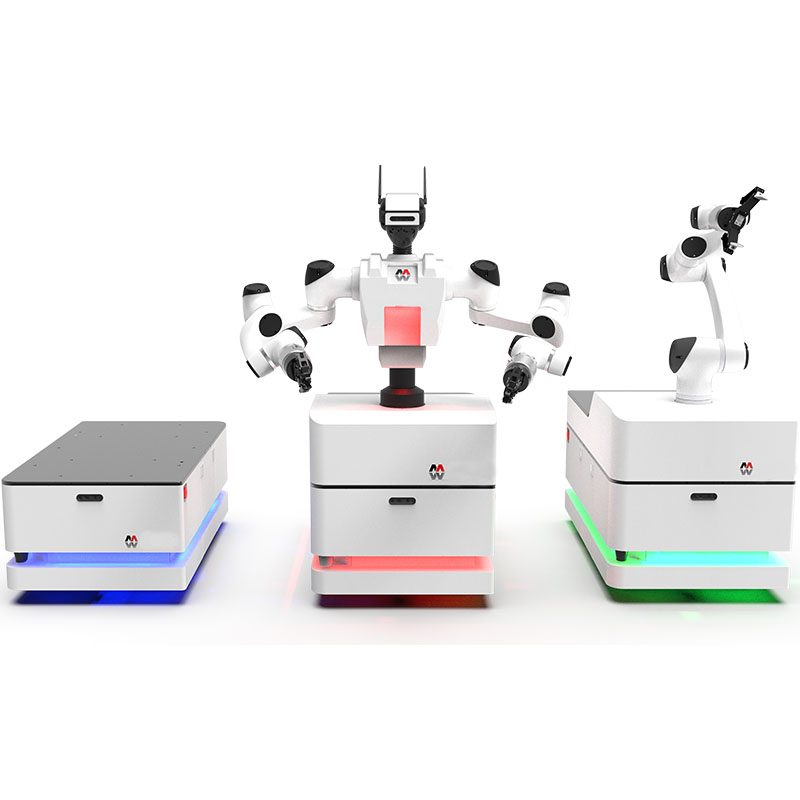
โซลูชัน AMR พร้อมหุ่นยนต์เคลื่อนที่ร่วมปฏิบัติงานแบบแขนคู่
โซลูชัน MOD AMR ที่มีการทำงานร่วมกันแบบแขนคู่เป็นหุ่นยนต์สำหรับการประกอบ / หยิบและวาง ระยะเวลาดำเนินการคือ 15 วัน ราคาจะถูกเสนอตามการกำหนดค่า การรับรอง: เอกสาร CE ตามคำขอ
- แบบอย่าง
- MOD
- เวลานำ
- 15 วัน
- หมวดหมู่
- หุ่นยนต์ร่วมมือ
แพลตฟอร์มนี้มีไว้เพื่ออะไร
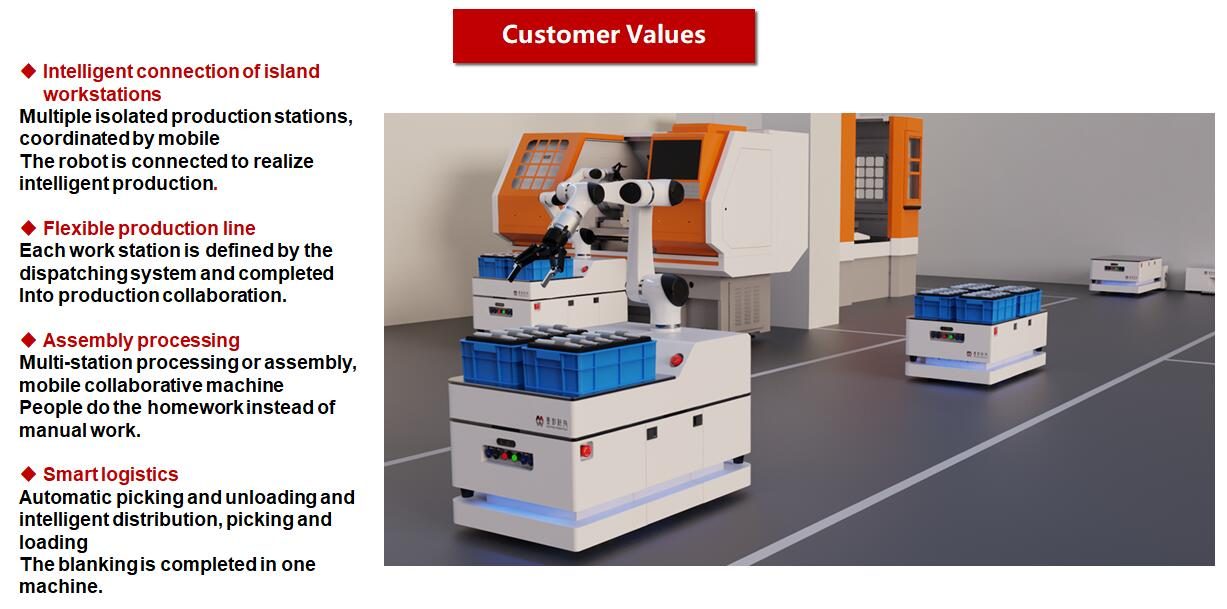
หุ่นยนต์ร่วมปฏิบัติงานเคลื่อนที่ MOD นั้นเป็นผู้ปฏิบัติงานที่สามารถเคลื่อนที่ได้โดยอัตโนมัติ ทำงานของสถานีต่างๆ ในสายการผลิตให้เสร็จทันเวลา การใช้โหมดขับเคลื่อนล้อ Mecanum
เงื่อนไขทางการค้า
| ใบเสนอราคา | ราคาต่อการกำหนดค่า — ตอบกลับภายใน 48 ชั่วโมง |
|---|---|
| เวลานำ | 15 วัน |
| ขั้นต่ำ | 1 ยูนิต |
| ต้นทาง | จีน |
| พอร์ตของการโหลด | เซินเจิ้นประเทศจีน |
| Incoterm | FOB เซินเจิ้น / CIF ตามคำขอ |
| การชำระเงิน | เงินมัดจำ 30%, 70% ก่อนจัดส่ง |
| การรับประกัน | มาตรฐาน 24 เดือน สามารถเลือกได้ 36 เดือน |
รายละเอียดสินค้า
บันทึกการใช้งาน แบบก่อสร้าง และวิดีโอจากไฟล์ทางวิศวกรรม TROY — เอกสารชุดเดียวกันกับใบเสนอราคา
Product series
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm ระบบซ้ำซ้อนสูงสุด 21 แกนเพื่อทำงานที่ซับซ้อนให้เสร็จสิ้นได้อย่างง่ายดาย | 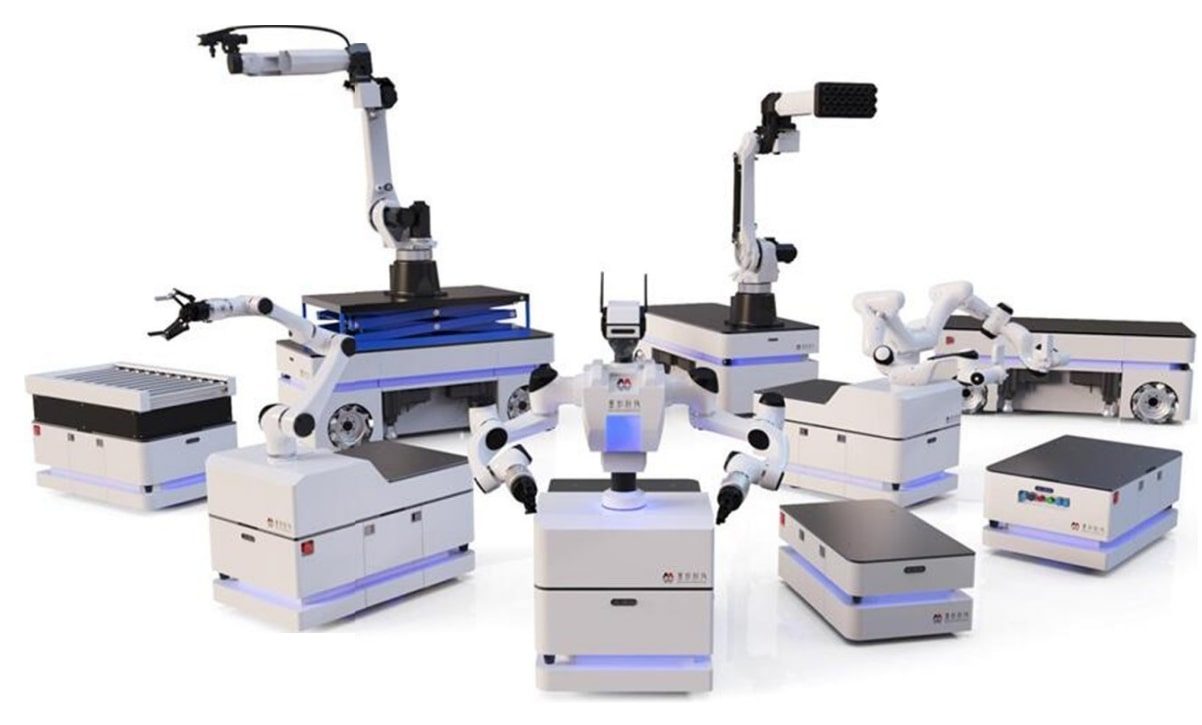 |
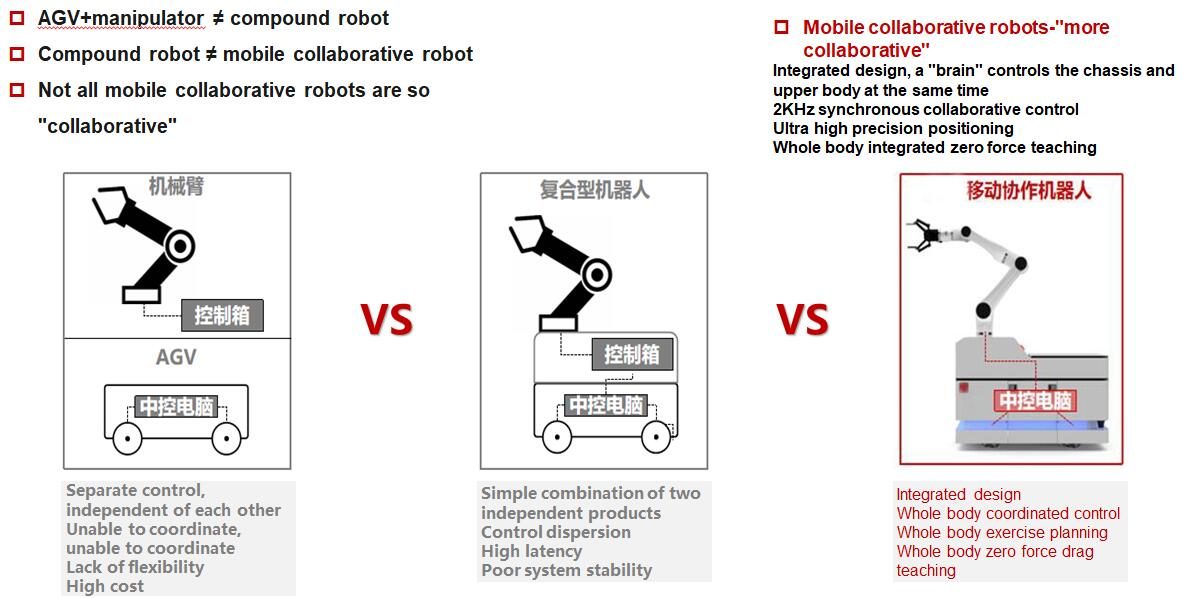
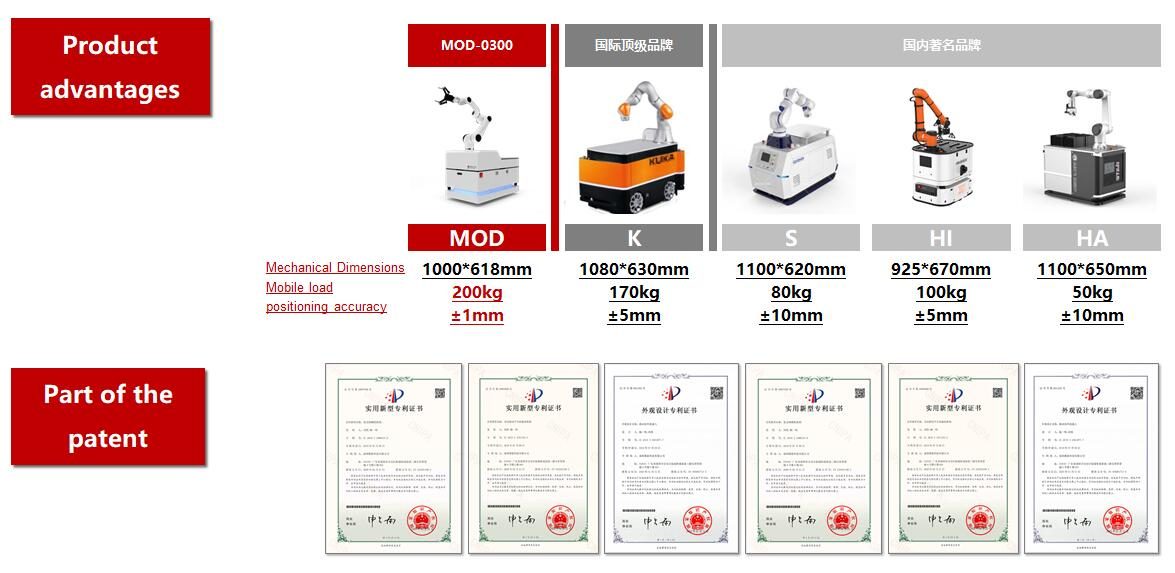
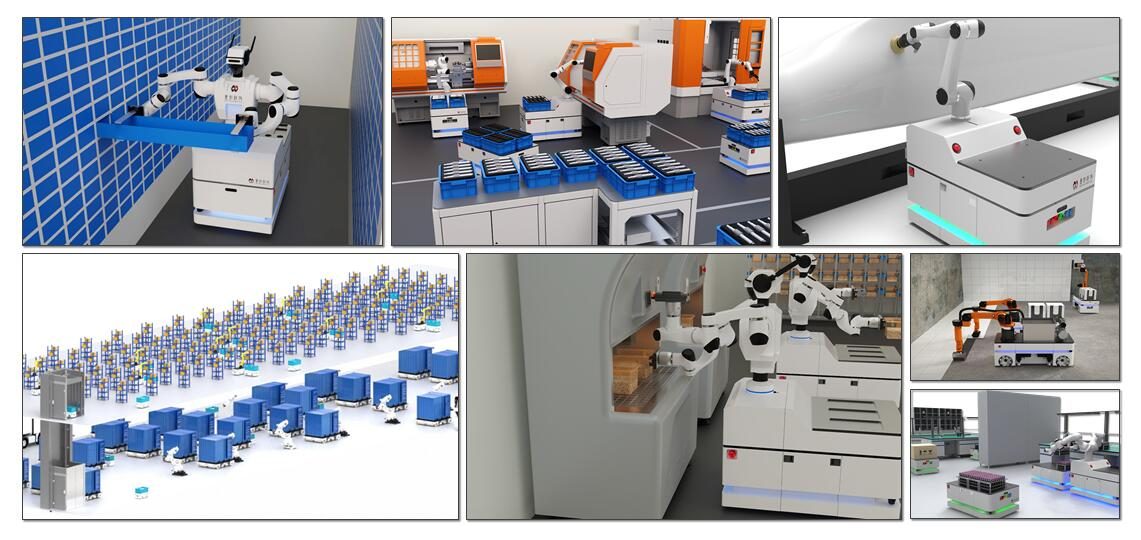
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: MOD (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
 | Cost-effective การออกแบบที่เหมือนมนุษย์เข้ามาแทนที่การดำเนินการด้วยตนเองโดยตรง และสามารถใช้งานได้อย่างรวดเร็วโดยไม่ต้องแก้ไขสายการผลิตที่มีอยู่ ซึ่งช่วยลดต้นทุนในการเปลี่ยนแปลงได้อย่างมาก | Flexible intelligence การผสมผสานระหว่างกระบวนการผลิตรอบๆ แพลตฟอร์มการทำงานที่แยกออกมา ถือเป็นสายการผลิตอัจฉริยะที่ยืดหยุ่นได้ตามความต้องการ | High versatility หุ่นยนต์ร่วมปฏิบัติงานเคลื่อนที่ MOD หนึ่งตัวสามารถรับรู้สถานการณ์การใช้งานที่ต้องการความร่วมมือจากคนหลายคนหรือแขนหุ่นยนต์คงที่หลายตัวและ AG Vs. |
เครื่องมืออัตโนมัติแบบเปลี่ยนด่วน สามารถเปลี่ยนฟิกซ์เจอร์ส่วนปลายของแขนหุ่นยนต์ได้โดยอัตโนมัติทางออนไลน์ เพื่อปรับให้เข้ากับงานที่หลากหลายและลดต้นทุนการใช้งานได้อย่างมาก | Safe collaboration แขนหุ่นยนต์ร่วมปฏิบัติงานที่มีความแม่นยำสูงไม่จำเป็นต้องติดตั้งราวกั้น และยังสามารถรับประกันความปลอดภัยของบุคลากรผ่านการป้อนกลับการควบคุมแรงที่ละเอียดอ่อน | Flexible force control ด้วยการป้อนกลับที่ละเอียดอ่อนและการคำนวณแรงบิดของข้อต่อ และอัลกอริธึมควบคุมอิมพีแดนซ์แบบแปรผันขั้นสูง การดำเนินการประกอบที่มีความแม่นยำสูงจึงสามารถรับรู้ได้อย่างปลอดภัยและมีประสิทธิภาพ | |
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance ใช้งานง่าย | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
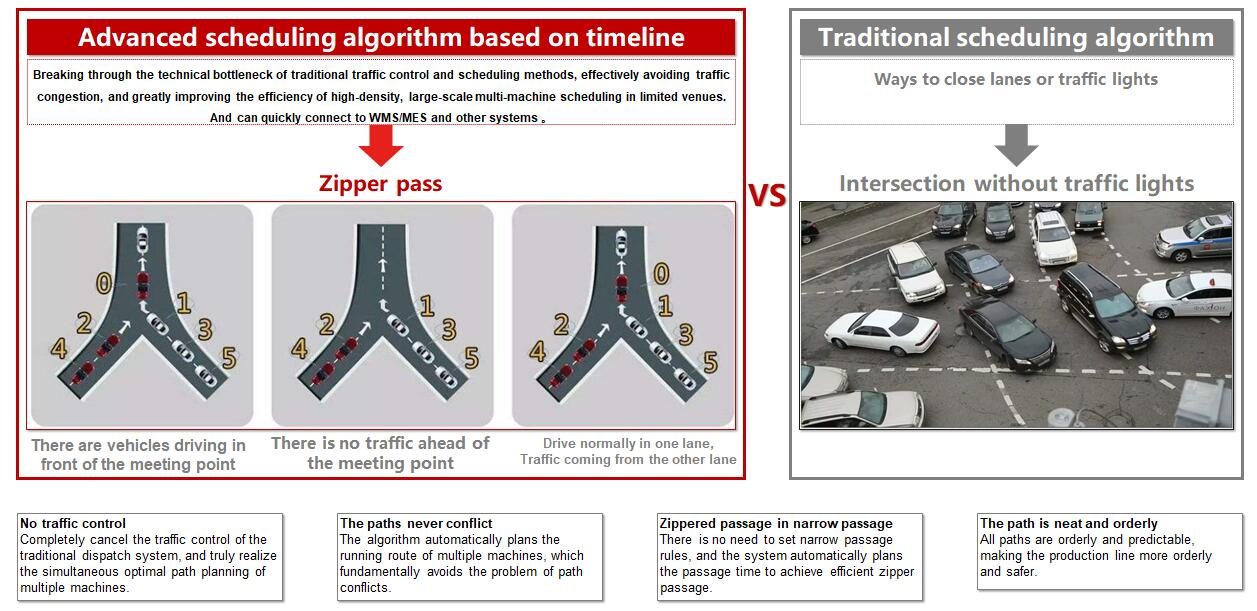
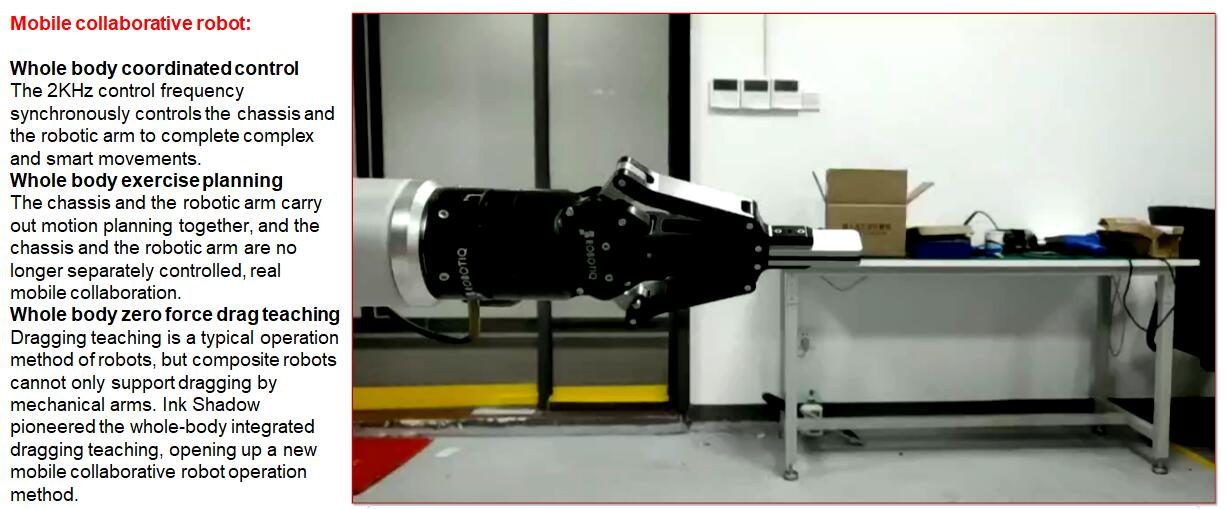
 | ความถี่ในการควบคุมสูงเป็นพิเศษ ตัวหุ่นยนต์ทั้งหมดรองรับความถี่ในการควบคุมสูงถึง 2KHz และด้วยอัลกอริธึมการควบคุมขั้นสูง ทำให้สามารถจัดการงานที่ยืดหยุ่นและซับซ้อนได้อย่างง่ายดาย | Overall coordination ผ่านอัลกอริธึมการควบคุมขั้นสูงของ Ink Shadow Technology การควบคุมแชสซีมือถือแบบเรียลไทม์ แขนหุ่นยนต์คู่และอุปกรณ์จับยึดช่วยให้การทำงานแบบเคลื่อนที่มีความซับซ้อน | Multi-machine multi form scheduling system อัลกอริธึมการตั้งเวลาหลายเครื่องจักรแบบเดิมจะควบคุมหุ่นยนต์ในรูปแบบต่างๆ เช่น AGV, แขนหุ่นยนต์ และหุ่นยนต์ทำงานร่วมกันแบบเคลื่อนที่ได้พร้อมกัน เพื่อให้เกิดการทำงานร่วมกันขนาดใหญ่ระหว่างเครื่องจักร |
Omnidirectional movement ขับเคลื่อนล้อ 4 Mecanum เคลื่อนที่ได้ 360° ในทุกทิศทาง สามารถทำงานได้อย่างยืดหยุ่นในพื้นที่ทำงานขนาดเล็ก ปรับปรุงการใช้งานไซต์งานและประสิทธิภาพการผลิตได้อย่างมีประสิทธิภาพ | Bionic การออกแบบแขนหุ่นยนต์แบบร่วมมือคู่ที่สามารถยกและหมุนได้นั้นใกล้เคียงกับการใช้งานของมนุษย์มากขึ้น และติดตั้งสถานีงานทั่วไปที่หลากหลายซึ่งต้องใช้มือทั้งสองข้างทำงานในเวลาเดียวกัน | High redundancy ด้วยระดับอิสระสูงสุด 21 องศา แม้ในสภาพแวดล้อมที่ซับซ้อน ทำให้สามารถจับ การประกอบ การขนถ่าย และการดำเนินการอื่นๆ ที่ซับซ้อนได้อย่างแม่นยำ |
PParameter Type | MOD-0300 Parameters | Configuration | |
ขั้นพื้นฐาน พารามิเตอร์ของแชสซี | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
น้ำหนักบรรทุกสูงสุด | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
ทำซ้ำความแม่นยำ | ± 1 mm | Standard | |
การนำทาง | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | ปริญญา เสรีภาพของผู้บงการเพียงคนเดียว | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
สูงสุด ความเร็วในตอนท้าย | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | ขนาดเครื่อง | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
โหลดแพลตฟอร์มของเครื่องทั้งหมด | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
เวลาในการชาร์จ | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (หลังจากนั้นความจุของแบตเตอรี่ก็ลดลง ถึง 80%) | Standard | |
Use environment | scenes to be used | สำหรับใช้ภายในอาคารบนพื้นเรียบเท่านั้น | Standard |
อุณหภูมิในการทำงาน | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
คลาสไอพี | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
ข้อมูลทางเทคนิคเต็มรูปแบบ
| แบบอย่าง | MOD |
|---|---|
| เวลานำ | 15 วัน |
| หมวดหมู่ | หุ่นยนต์ร่วมมือ |
ค่าเป็นค่าเล็กน้อยที่ 20 °C ดาวน์โหลดเอกสารข้อมูลสำหรับโมเดล CAD กราฟแรงบิด และแมป I/O ของตัวควบคุม
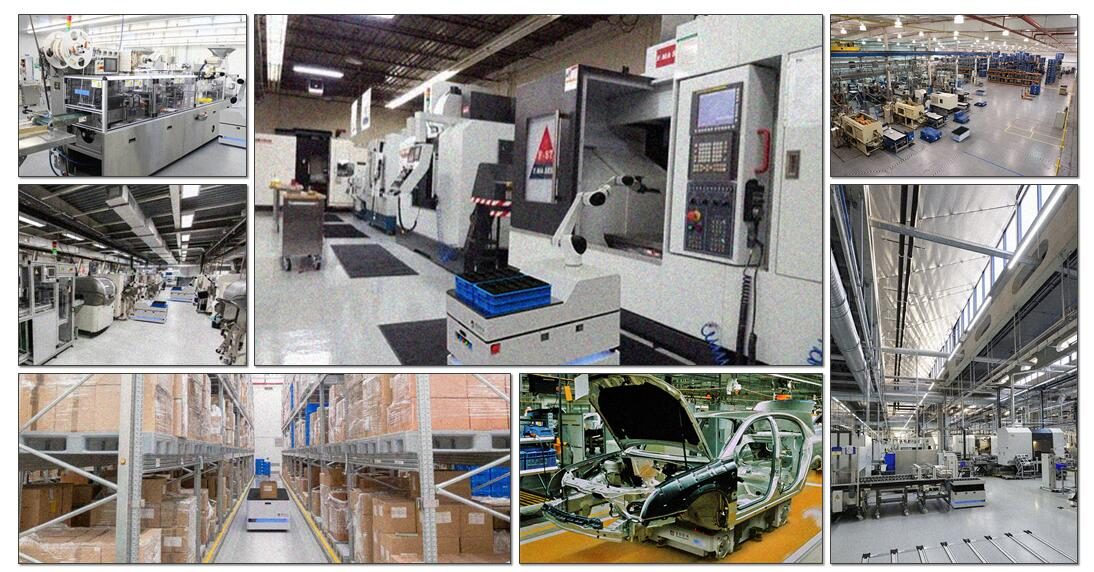
มันวิ่งไปไหน.
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
คำถามของผู้ซื้อ
คุณสมบัติที่สำคัญของ MOD คืออะไร?
รุ่น MOD. สามารถขอเอกสารข้อมูลฉบับเต็มได้
เวลานำและขั้นต่ำสำหรับ MOD คืออะไร?
ระยะเวลาดำเนินการคือ 15 วัน ขั้นต่ำคือ 1 หน่วย
MOD ราคาเท่าไร?
ราคาเสนอตามการกำหนดค่า รวมถึงเครื่องมือและค่าขนส่งตามความเหมาะสม
รับข้อเสนอราคาสำหรับ MOD
รวมส่วนอัตราเป้าหมายและพอร์ตปลายทาง วิศวกร ไม่ใช่แชทบอท ตอบกลับภายใน 48 ชั่วโมง
หมวดเดียวกัน
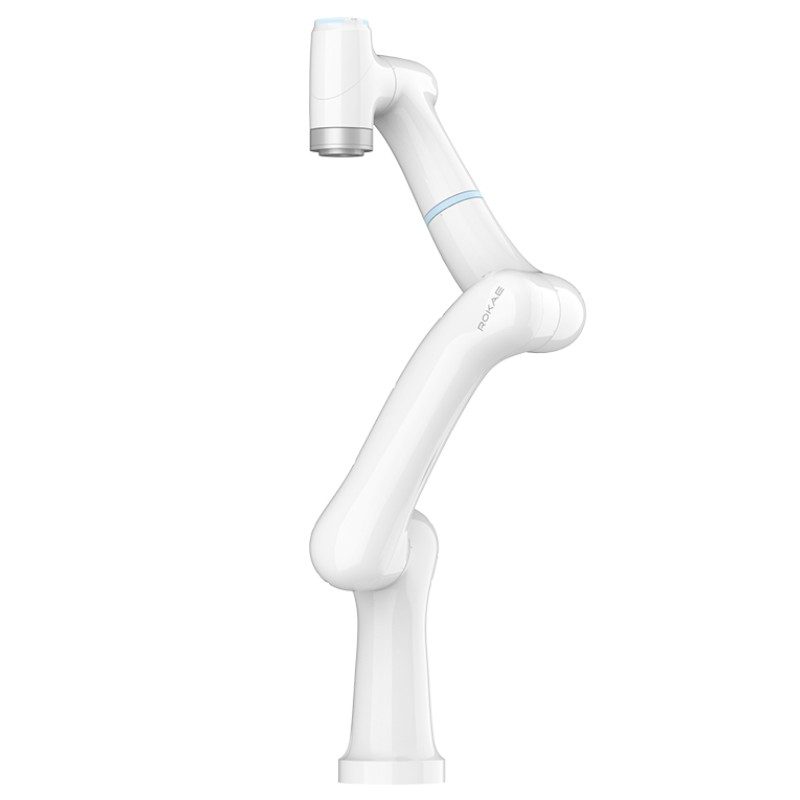
ROKAE SR5 หุ่นยนต์ร่วมปฏิบัติงาน - โคบอทขนาดกะทัดรัด 6 แกน 5 กก. (919 มม.)
ROKAE SR3C xMate หุ่นยนต์ร่วมปฏิบัติงาน - โคบอทขนาดกะทัดรัด 6 แกน 3 กก. (705 มม.)
ROKAE CR35-35C หุ่นยนต์ร่วมปฏิบัติงาน xMate - โคบอทสำหรับงานหนัก 6 แกน 35 กก. (2246 มม.)
รีวิวโดย TROY วิศวกรรม ·. ข้อมูลจำเพาะจะได้รับการตรวจสอบอีกครั้งกับเอกสารข้อมูลของซัพพลายเออร์ในทุกใบเสนอราคา