


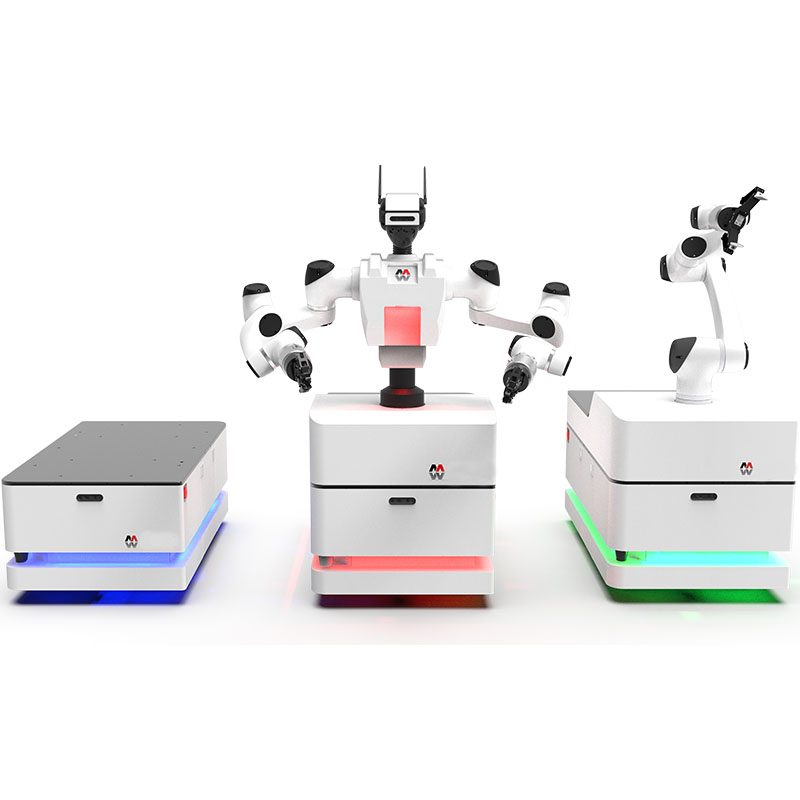
Rozwiązania AMR z dwuramiennymi współpracującymi robotami mobilnymi
Rozwiązania MOD AMR z podwójnym ramieniem współpracującym to robot współpracujący do montażu / podnoszenia i umieszczania. Czas realizacji wynosi 15 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- MOD
- Czas realizacji
- 15 dni
- Kategoria
- Roboty współpracujące
Do czego służy ta platforma
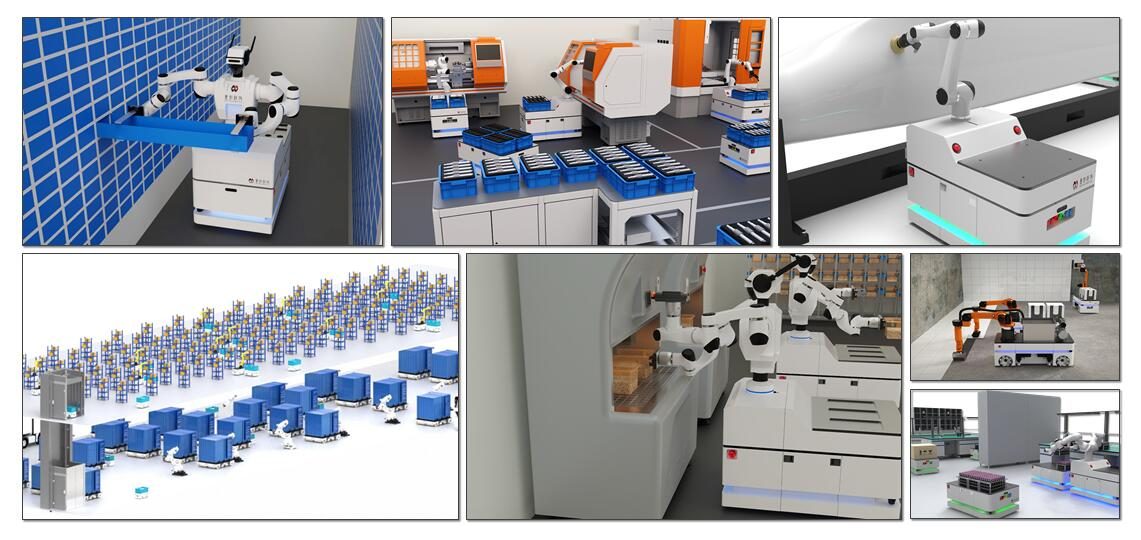
Mobilny robot współpracujący MOD sam w sobie jest operatorem, który może poruszać się autonomicznie. Terminowo wykonuj zadania na wielu różnych stanowiskach na linii produkcyjnej. Korzystanie z trybu napędu kół Mecanum.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Product series
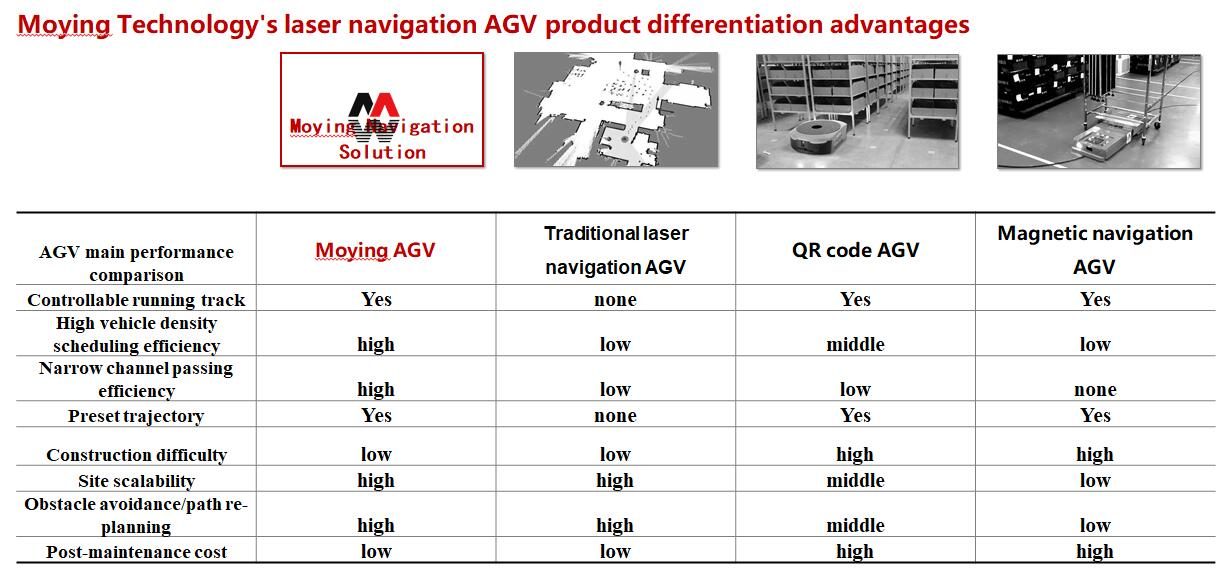
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm System redundantny do 21 osi umożliwiający łatwą realizację złożonych zadań | 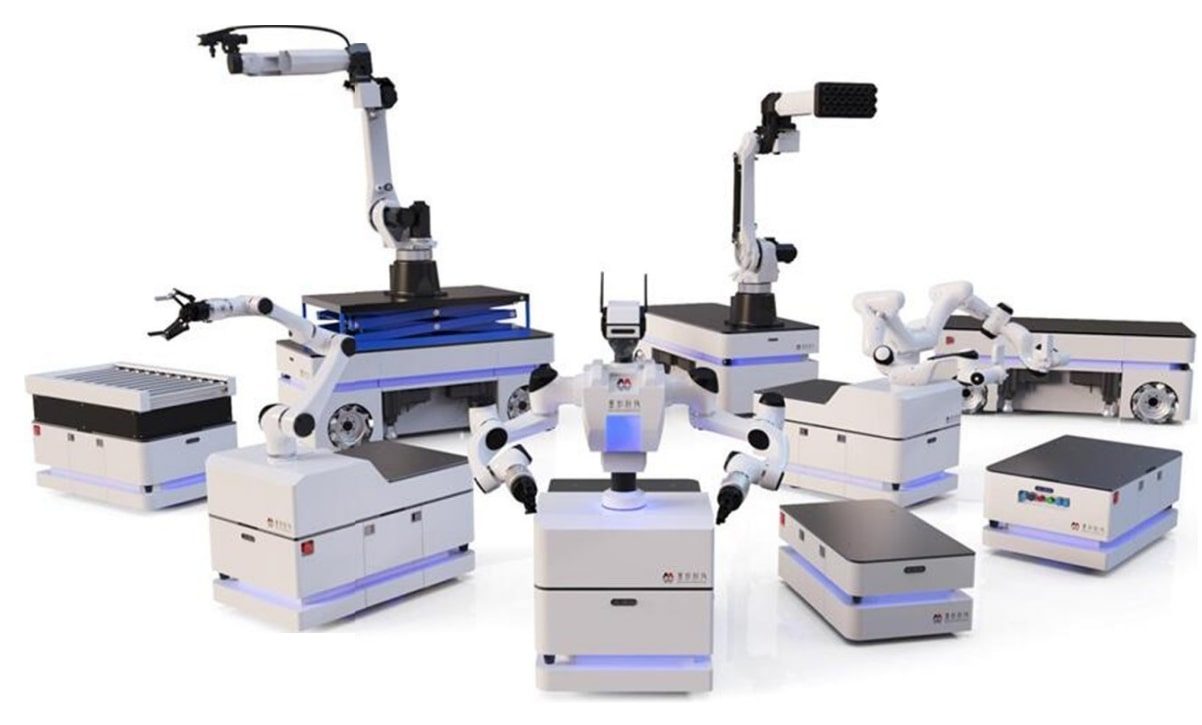 |
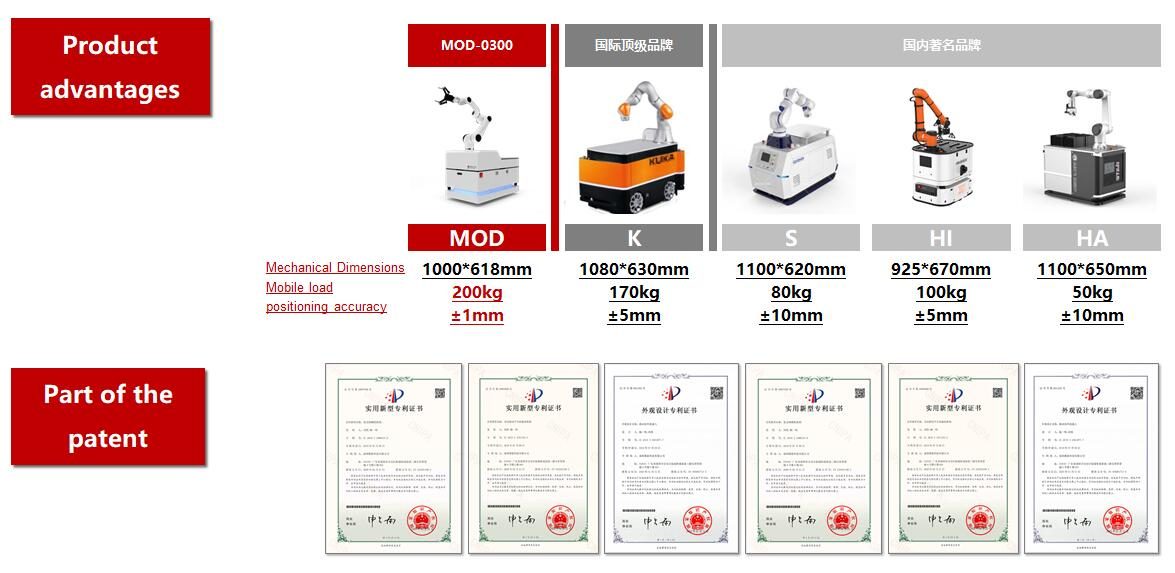
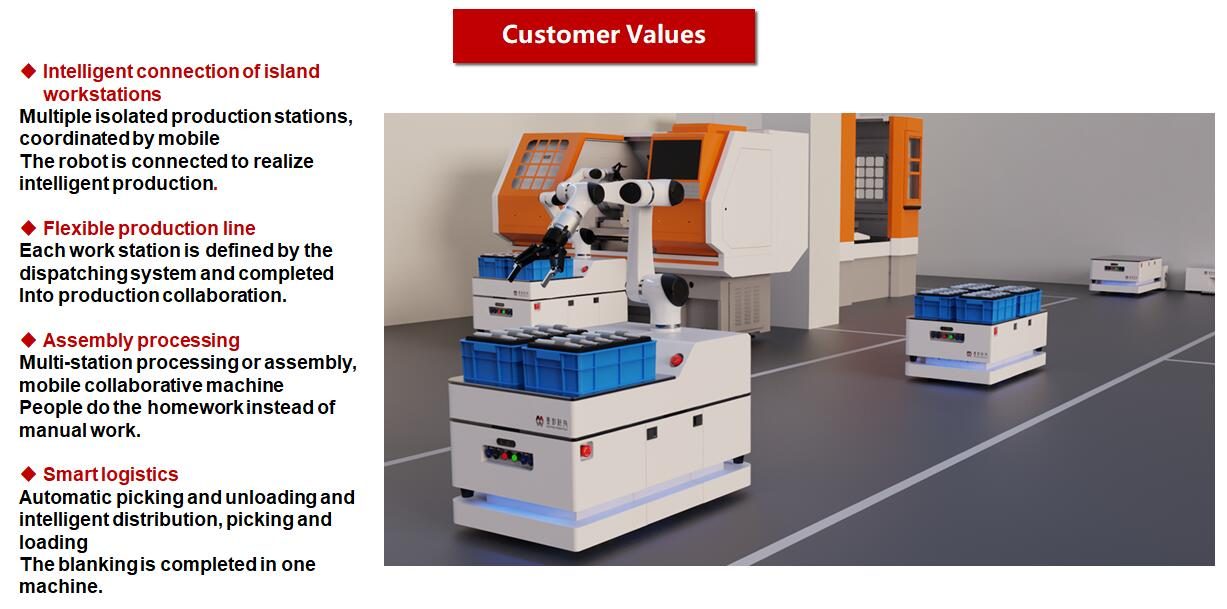
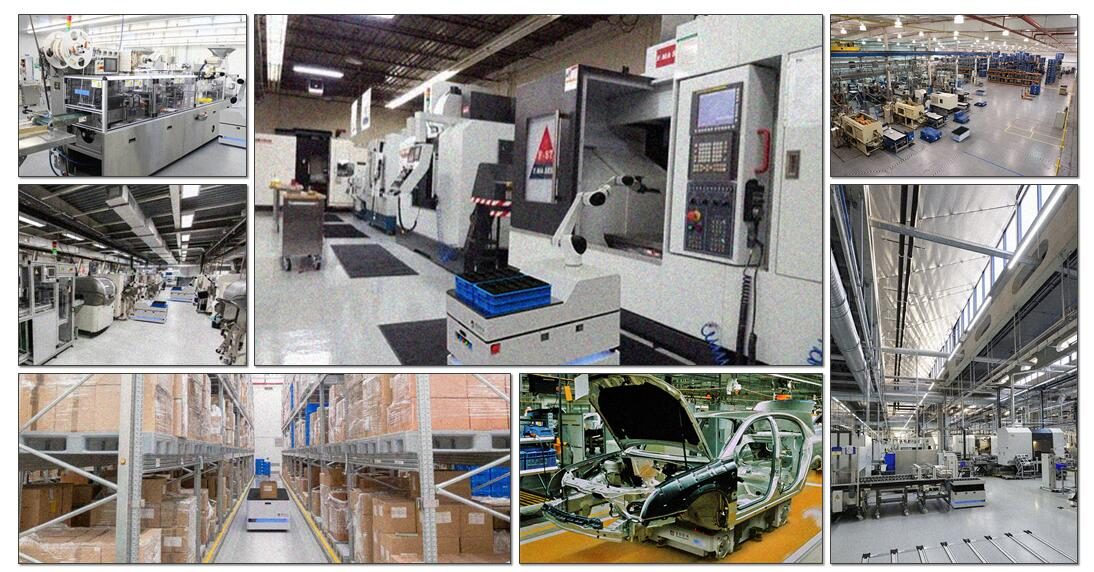
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: MOD (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
 | Cost-effective Konstrukcja przypominająca człowieka bezpośrednio zastępuje obsługę ręczną i można ją szybko wdrożyć bez modyfikowania istniejącej linii produkcyjnej, co znacznie zmniejsza koszty transformacji. | Flexible intelligence Dowolna kombinacja procesów produkcyjnych wokół izolowanej platformy roboczej tworzy elastyczną inteligentną linię produkcyjną na żądanie. | High versatility Jeden mobilny robot współpracujący MOD może realizować scenariusze zastosowań wymagające współpracy wielu osób lub wielu stałych ramion robotycznych i urządzeń AG V. |
Szybka wymiana narzędzi automatycznych Końcowe mocowanie ramienia robota można automatycznie wymienić w trybie online, aby dostosować je do różnych zadań i znacznie obniżyć koszty wdrożenia. | Safe collaboration Ramię robota współpracującego o wysokiej precyzji, dzięki czułemu sprzężeniu zwrotnemu kontroli siły, nie wymaga instalowania poręczy, a także może zapewnić bezpieczeństwo personelu. | Flexible force control Dzięki czułemu sprzężeniu zwrotnemu i obliczeniu momentu obrotowego złącza oraz zaawansowanemu algorytmowi kontroli zmiennej impedancji, montaż może być bezpiecznie i skutecznie realizowany z dużą precyzją | |
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance Łatwa obsługa | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
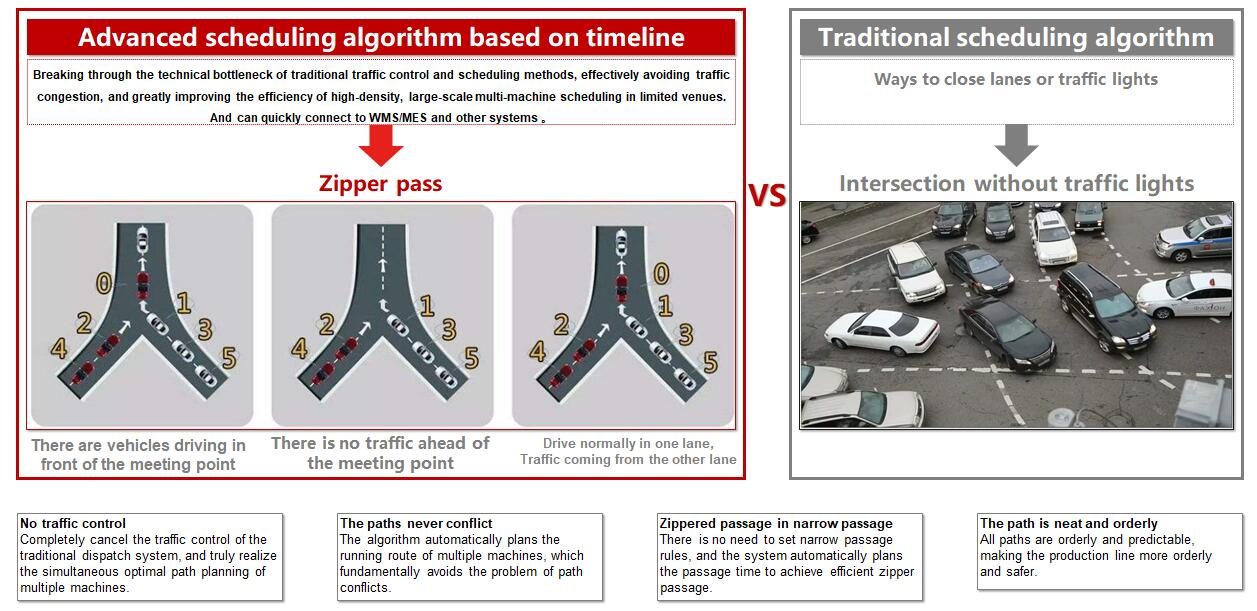
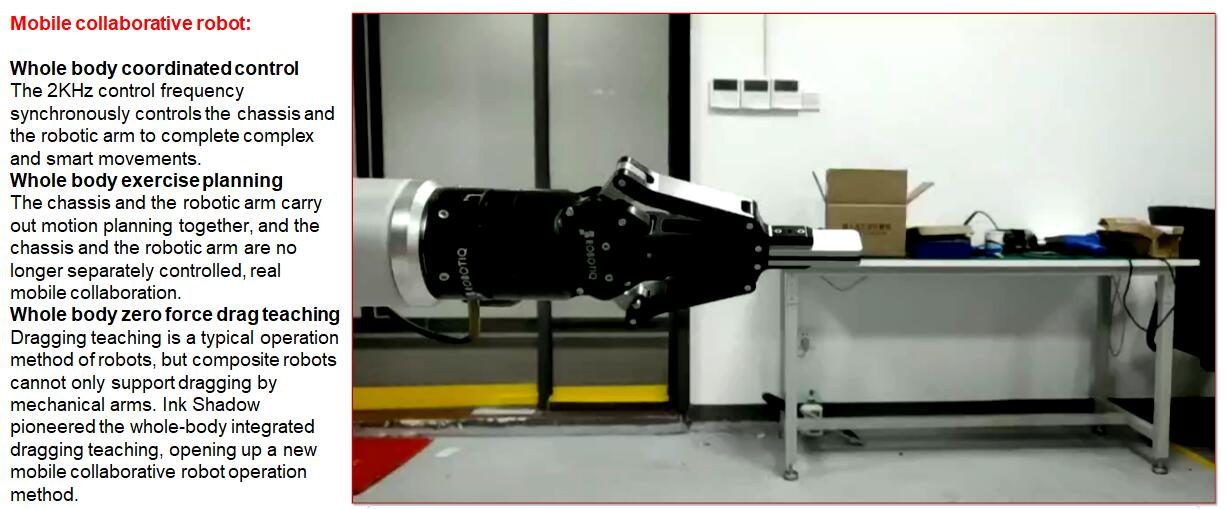
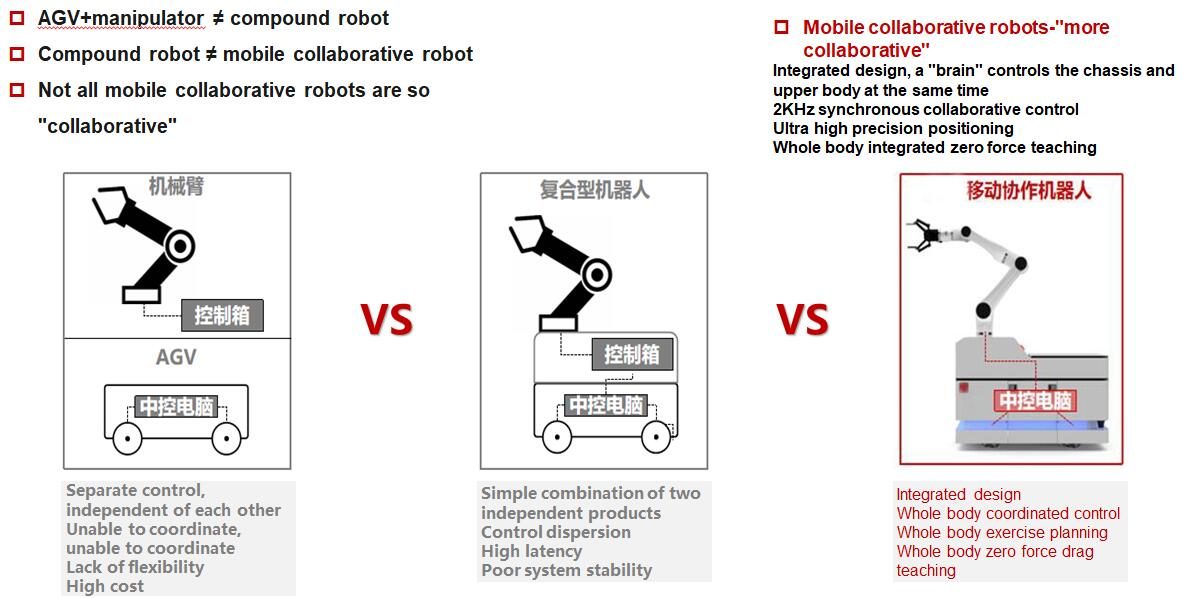
 | Bardzo wysoka częstotliwość sterowania Całe ciało robota obsługuje częstotliwość sterowania do 2 kHz. a dzięki zaawansowanym algorytmom sterowania z łatwością radzi sobie z elastycznymi i złożonymi zadaniami. | Overall coordination Dzięki zaawansowanemu algorytmowi sterowania technologii Ink Shadow, skoordynowane sterowanie obudową mobilną w czasie rzeczywistym. podwójne ramiona i uchwyty robotyczne umożliwiają złożone operacje mobilne. | Multi-machine multi form scheduling system Oryginalny algorytm planowania wielu maszyn i wielu form jednocześnie steruje różnymi formami robotów, takimi jak pojazdy AGV, ramiona robotyczne i mobilne roboty współpracujące, aby osiągnąć współpracę między maszynami na dużą skalę. |
Omnidirectional movement 4 Napęd na koła Mecanum. Poruszając się o 360° w dowolnym kierunku, można elastycznie pracować na małej przestrzeni roboczej, skutecznie poprawiając wykorzystanie miejsca i wydajność produkcji. | Bionic Podwójnie współpracujące ramię robota, które może podnosić i obracać, jest bliższe działaniu człowieka i jest wyposażone w szereg typowych stanowisk roboczych, które wymagają jednoczesnej pracy obu rąk. | High redundancy Dzięki 21 stopniom swobody, nawet w skomplikowanych środowiskach, może dokładnie wykonać złożone chwytanie, montaż, załadunek i rozładunek oraz inne czynności. |
PParameter Type | MOD-0300 Parameters | Configuration | |
Podstawowy parametry podwozia | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
Maksymalna ładowność | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
Powtarzaj dokładność | ± 1 mm | Standard | |
Nawigacja | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | Stopień swobody pojedynczego manipulatora | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
Maksymalnie prędkość na końcu | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | Rozmiar maszyny | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
Obciążenie platformy całej maszyny | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
Czas ładowania | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (Następnie pojemność baterii spada do 80%) | Standard | |
Use environment | scenes to be used | Do użytku wyłącznie w pomieszczeniach na płaskich podłogach | Standard |
Temperatura robocza | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
Klasa IP | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
Pełne dane techniczne
| Model | MOD |
|---|---|
| Czas realizacji | 15 dni |
| Kategoria | Roboty współpracujące |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje MOD?
MOD modelu. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla MOD?
Czas realizacji wynosi 15 dni; MOQ to 1 jednostka.
Jaka jest cena MOD-u?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową dla MOD
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
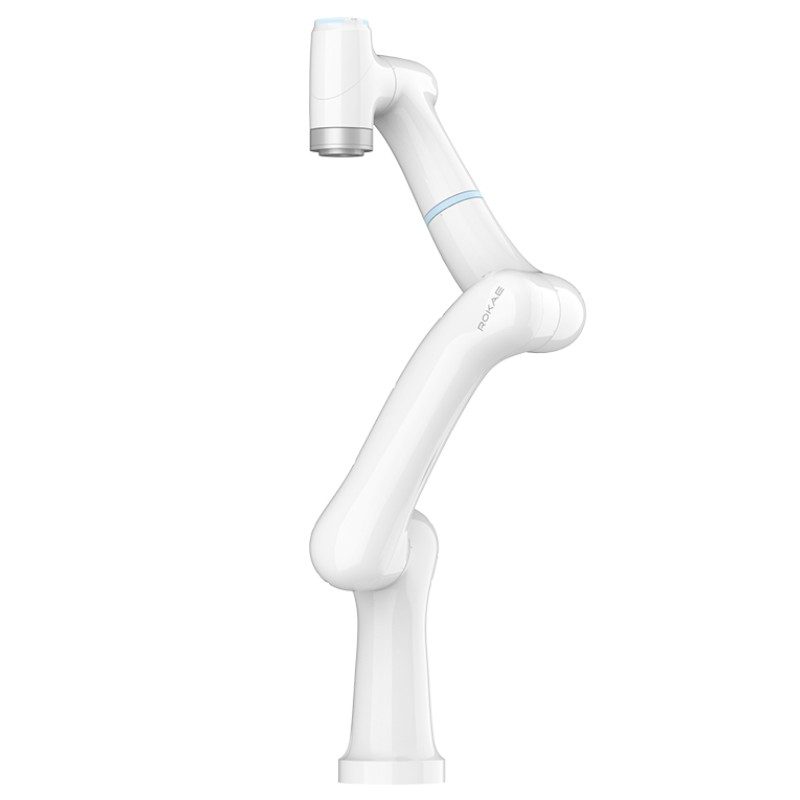
Robot współpracujący ROKAE SR5 – 5-kilogramowy, 6-osiowy kompaktowy cobot (919 mm)
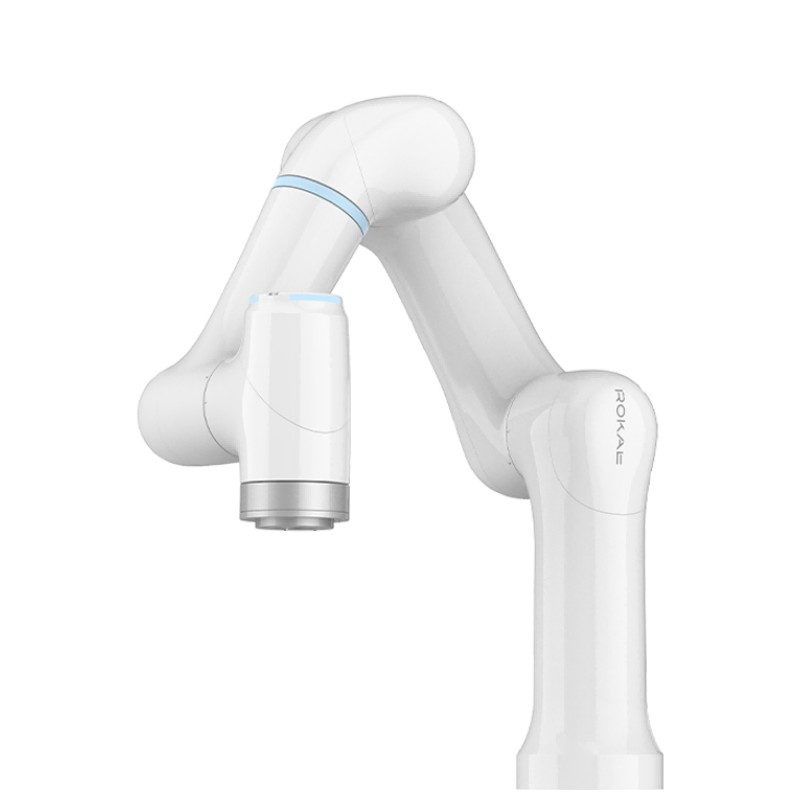
Robot współpracujący ROKAE SR3C xMate — kompaktowy 6-osiowy robot współpracujący o masie 3 kg (705 mm)
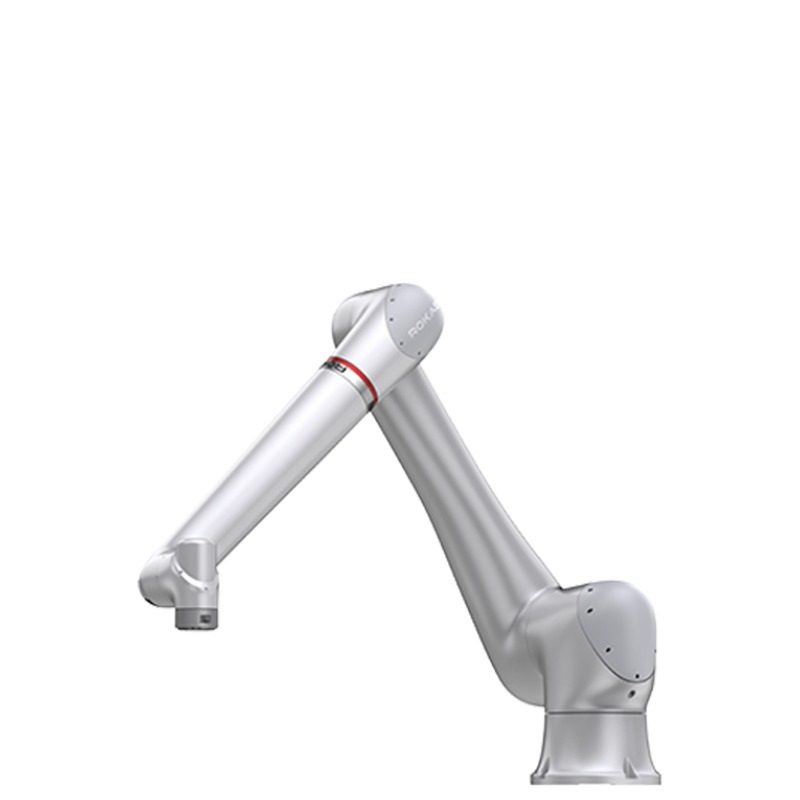
ROKAE CR35-35C Robot współpracujący xMate — 35 kg 6-osiowy cobot o dużej wytrzymałości (2246 mm)
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.