


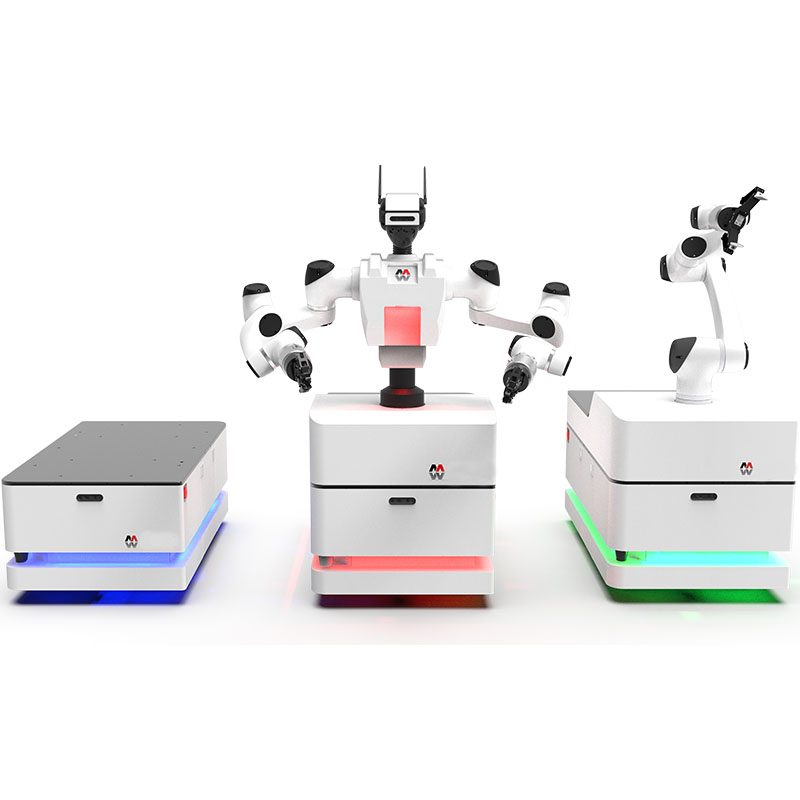
Penyelesaian AMR dengan robot mudah alih kerjasama dwi-lengan
Penyelesaian MOD AMR dengan kolaboratif dwi-lengan ialah robot kolaboratif untuk pemasangan / pilih dan letak. Masa utama ialah 15 hari; harga disebut mengikut konfigurasi. Pensijilan: Dokumentasi CE atas permintaan.
- Model
- MOD
- Masa utama
- 15 hari
- kategori
- Robot Kerjasama
Untuk apa platform ini
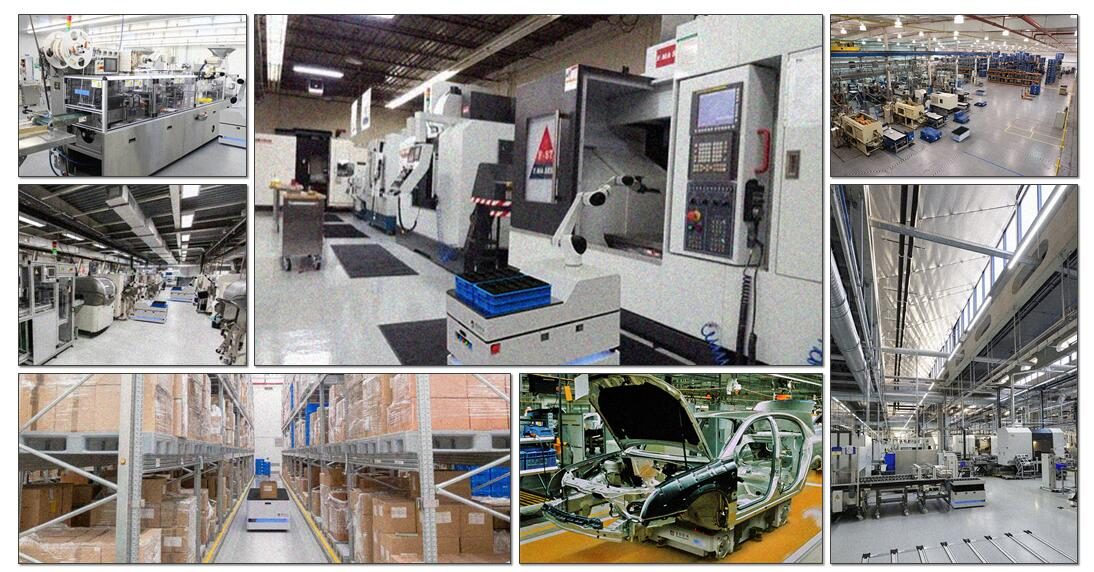
Robot kerjasama mudah alih MOD itu sendiri adalah pengendali yang boleh bergerak secara autonomi. Selesaikan tugas berbilang stesen berbeza dalam barisan pengeluaran tepat pada masanya. Menggunakan mod pacuan roda Mecanum.
Istilah komersial
| Sebutharga | Harga bagi setiap konfigurasi — balas dalam masa 48 jam |
|---|---|
| Masa utama | 15 hari |
| MOQ | 1 unit |
| asal usul | China |
| Pelabuhan pemuatan | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF atas permintaan |
| Bayaran | Deposit 30%, 70% sebelum penghantaran |
| Waranti | Standard 24 bulan, 36 bulan pilihan |
Butiran produk
Nota permohonan, lukisan pembinaan dan video daripada fail kejuruteraan TROY — dokumentasi yang sama dihantar bersama petikan.
Product series
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm Sehingga sistem berlebihan 21 paksi untuk menyelesaikan tugas yang rumit dengan mudah | 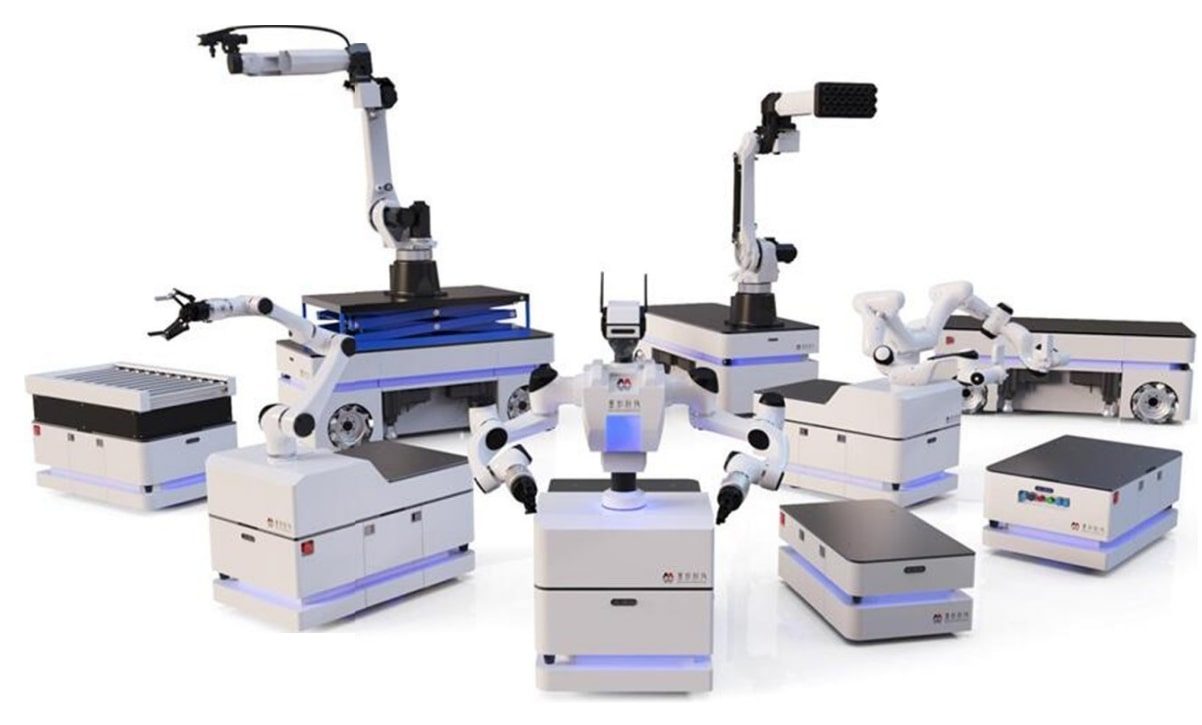 |
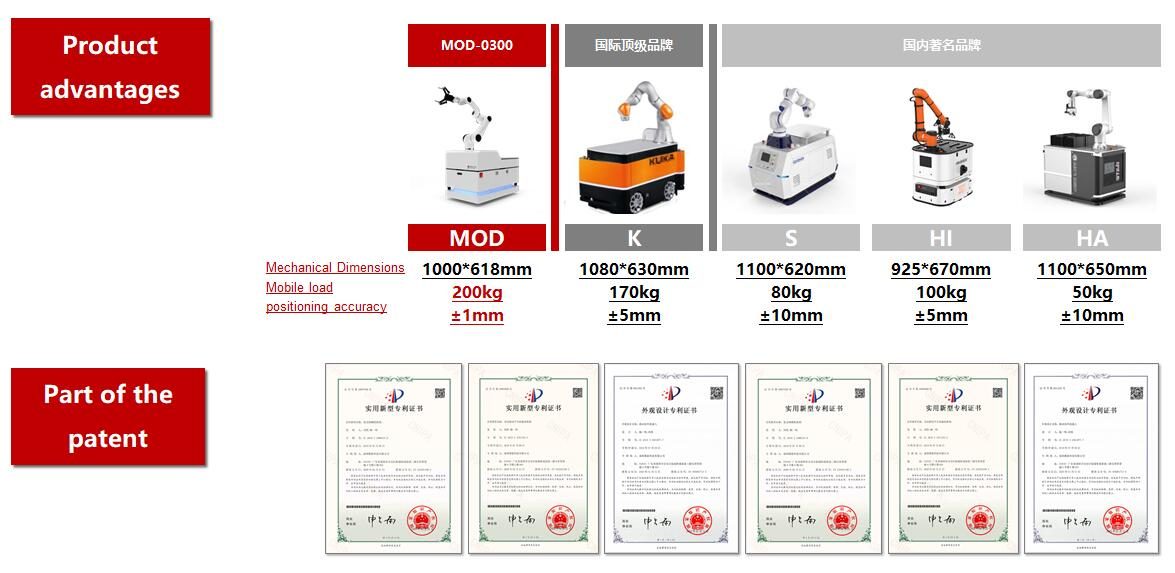
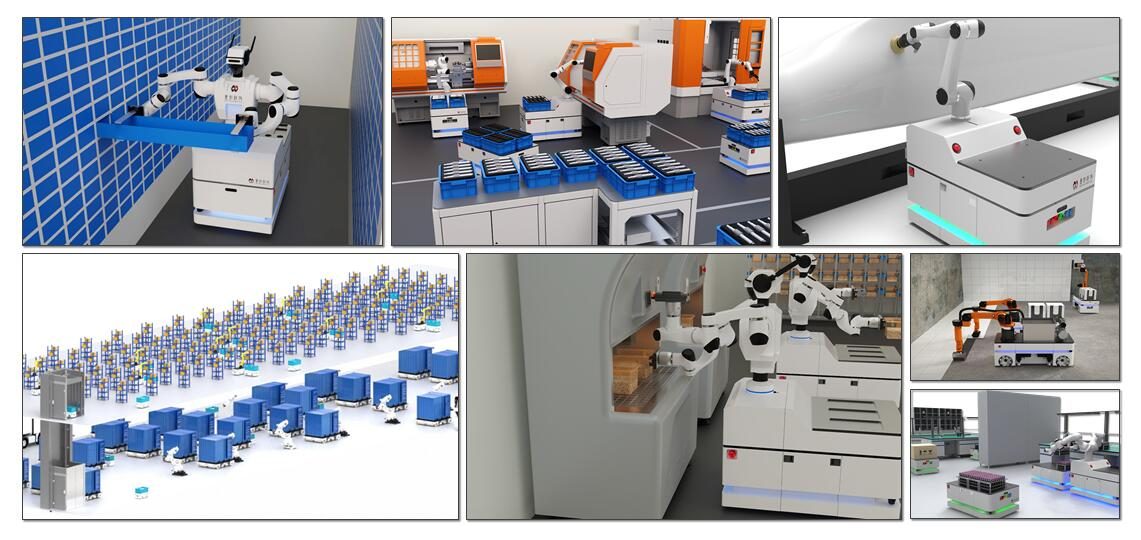
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: MOD (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
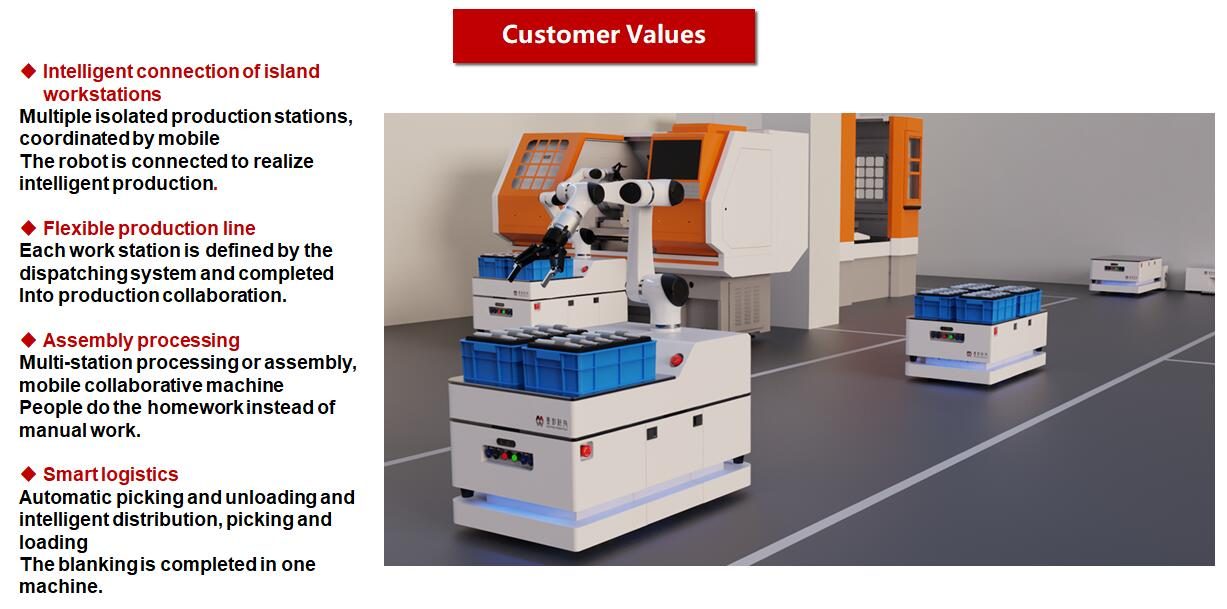
 | Cost-effective Reka bentuk seperti manusia secara langsung menggantikan operasi manual, dan boleh digunakan dengan cepat tanpa mengubah suai barisan pengeluaran sedia ada, dengan banyak mengurangkan kos transformasi. | Flexible intelligence Sebarang gabungan proses pengeluaran, di sekitar platform kerja terpencil, membentuk barisan pengeluaran pintar yang fleksibel atas permintaan. | High versatility Satu robot kolaboratif mudah alih MOD boleh merealisasikan senario aplikasi yang memerlukan kerjasama berbilang orang atau berbilang lengan robot tetap dan AG Vs. |
Alat automatik perubahan pantas Lekapan hujung lengan robot boleh diganti secara automatik dalam talian untuk menyesuaikan diri dengan pelbagai tugas dan mengurangkan kos penggunaan. | Safe collaboration Lengan robot kolaboratif berketepatan tinggi, melalui maklum balas kawalan daya yang sensitif, tidak perlu memasang pagar, dan juga boleh memastikan keselamatan kakitangan. | Flexible force control Melalui maklum balas sensitif dan pengiraan tork bersama, dan algoritma kawalan impedans berubah lanjutan, tindakan pemasangan dengan ketepatan tinggi boleh direalisasikan dengan selamat dan berkesan. | |
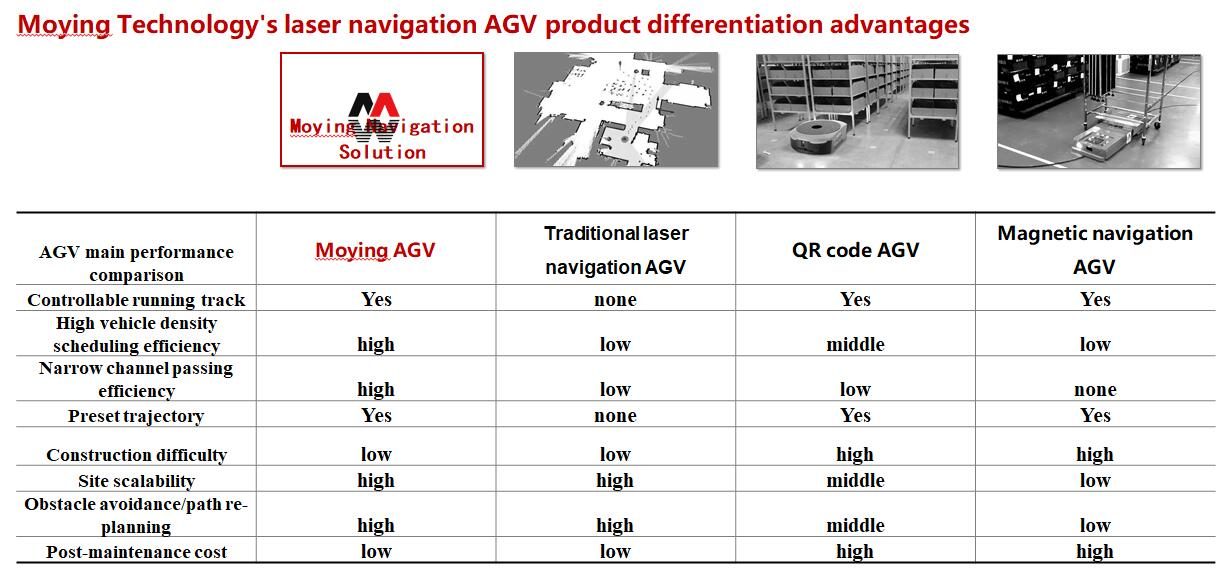
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance Operasi yang mudah | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
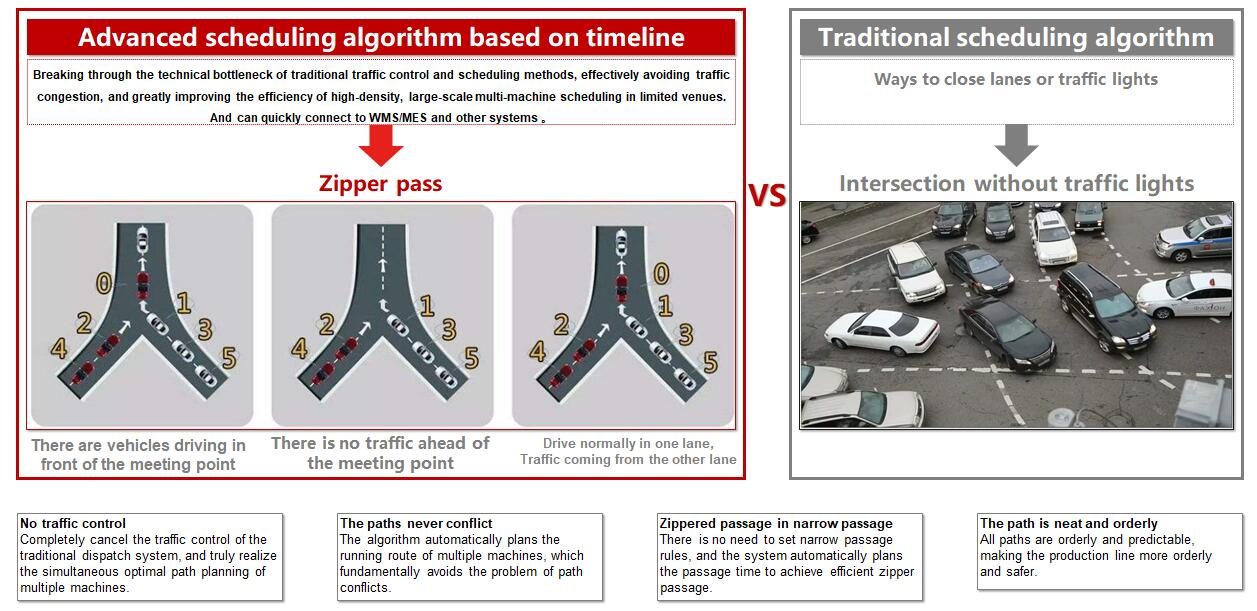
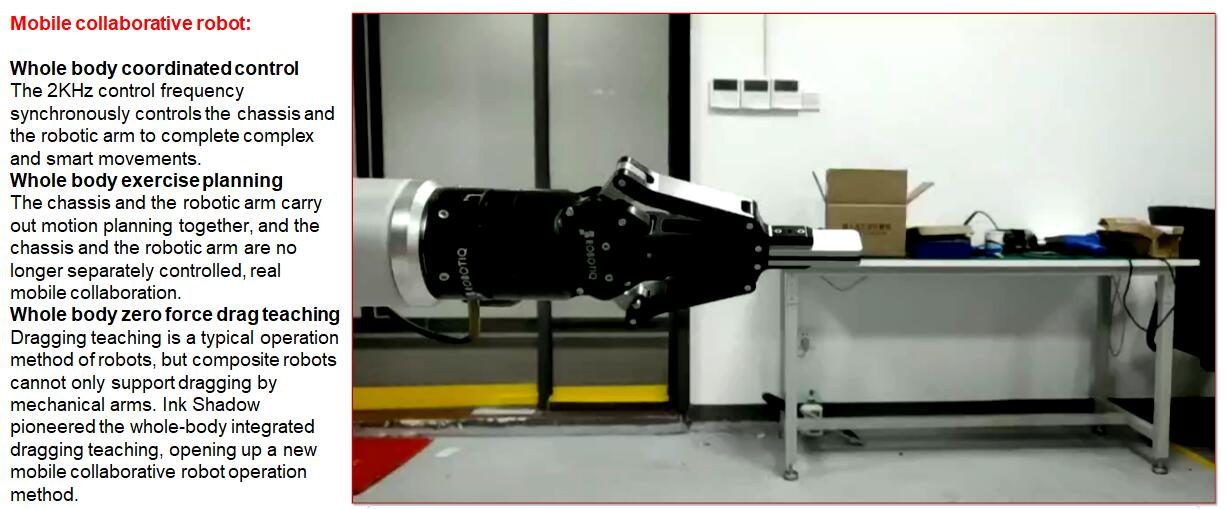
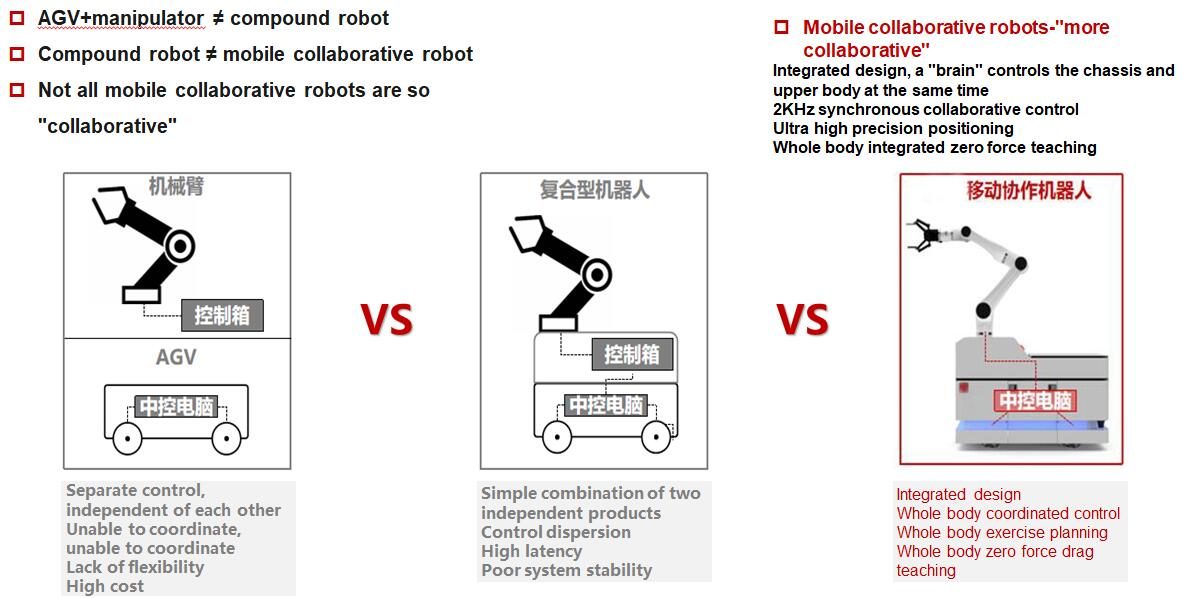
 | Kekerapan kawalan ultra tinggi Seluruh badan robot menyokong frekuensi kawalan sehingga 2KHz. dan dengan algoritma kawalan lanjutan, ia boleh mengendalikan tugas yang fleksibel dan kompleks dengan mudah. | Overall coordination Melalui algoritma kawalan lanjutan Teknologi Bayangan Dakwat, kawalan terkoordinasi masa nyata bagi casis mudah alih. dwi lengan robotik dan lekapan membolehkan operasi mudah alih yang kompleks. | Multi-machine multi form scheduling system Algoritma penjadualan pelbagai bentuk berbilang mesin asal secara serentak mengawal pelbagai bentuk robot seperti AGV, lengan robot dan robot kerjasama mudah alih untuk mencapai kerjasama berskala besar antara mesin. |
Omnidirectional movement 4 pacuan roda Mecanum. 360° bergerak ke mana-mana arah, boleh bekerja secara fleksibel dalam ruang kerja yang kecil, dengan berkesan meningkatkan penggunaan tapak dan kecekapan pengeluaran. | Bionic Reka bentuk lengan robotik dwi-koperasi yang boleh mengangkat dan berputar adalah lebih dekat dengan operasi manusia, dan dilengkapi dengan pelbagai stesen kerja biasa yang memerlukan kedua-dua tangan bekerja pada masa yang sama. | High redundancy Dengan sehingga 21 darjah kebebasan, walaupun dalam persekitaran yang kompleks, ia boleh melengkapkan dengan tepat genggaman, pemasangan, pemunggahan dan tindakan yang kompleks dengan tepat. |
PParameter Type | MOD-0300 Parameters | Configuration | |
asas parameter casis | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
Muatan maksimum | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
Ulang ketepatan | ± 1 mm | Standard | |
Navigasi | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | Ijazah kebebasan manipulator tunggal | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
maksimum laju pada penghujungnya | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | Saiz mesin | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
Beban platform keseluruhan mesin | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
Masa mengecas | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (Selepas itu kapasiti bateri menurun kepada 80%) | Standard | |
Use environment | scenes to be used | Untuk kegunaan dalaman di lantai rata sahaja | Standard |
Suhu operasi | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
Kelas IP | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
Data teknikal penuh
| Model | MOD |
|---|---|
| Masa utama | 15 hari |
| kategori | Robot Kerjasama |
Nilai adalah nominal pada 20 °C. Muat turun lembaran data untuk model cad, lengkung tork dan peta I/O pengawal.
Di mana ia berjalan
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Soalan pembeli
Apakah spesifikasi utama MOD?
MOD model. Lembaran data penuh tersedia atas permintaan.
Apakah masa utama dan MOQ untuk MOD?
Masa utama ialah 15 hari; MOQ ialah 1 unit.
Bagaimanakah harga MOD?
Harga disebut mengikut konfigurasi, termasuk perkakas dan pengangkutan jika berkenaan.
Dapatkan cadangan berharga untuk MOD
Sertakan bahagian, kadar sasaran dan pelabuhan destinasi. Seorang jurutera — bukan chatbot — membalas dalam masa 48 jam.
Kategori yang sama
Robot Kolaboratif ROKAE SR5 - Kobot Kompak 6 Paksi 5kg (919mm)
Robot Kolaboratif ROKAE SR3C xMate - Kobot Kompak 6 Paksi 3kg (705mm)
ROKAE CR35-35C Robot Kerjasama xMate - 35kg 6-Axis Heavy-Duty Cobot (2246mm)
Disemak oleh TROY Kejuruteraan ·. Spesifikasi disemak semula terhadap lembaran data pembekal pada setiap sebut harga.