


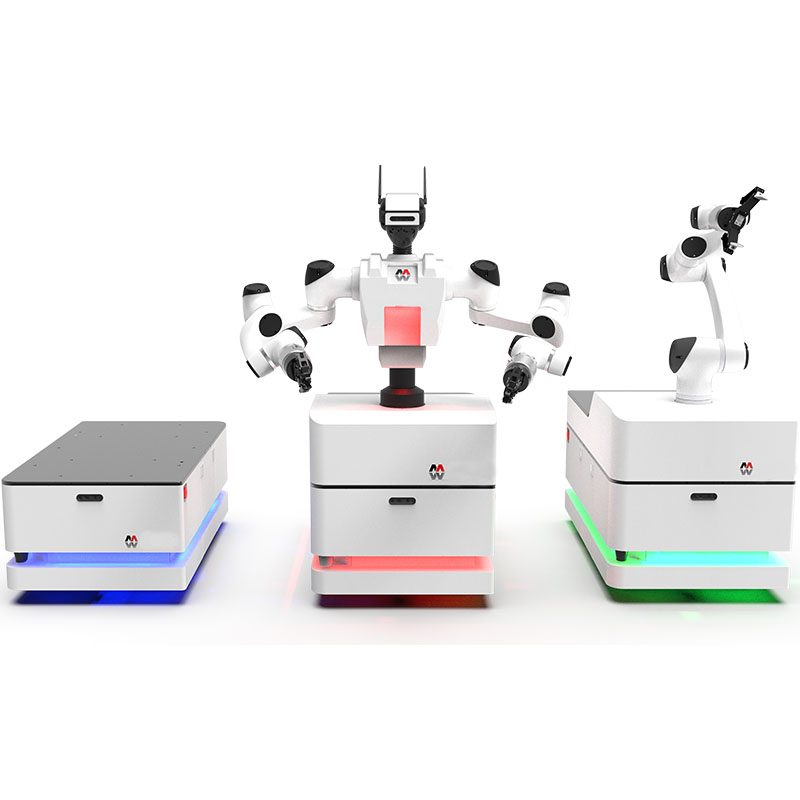
AMR-lösningar med dubbelarmade mobila robotar
MOD AMR-lösningarna med dual-arm collaborative är en samarbetsrobot för montering / plocka och placera. Ledtiden är 15 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- MOD
- Ledtid
- 15 dagar
- Kategori
- Samarbetsrobotar
Vad den här plattformen är till för
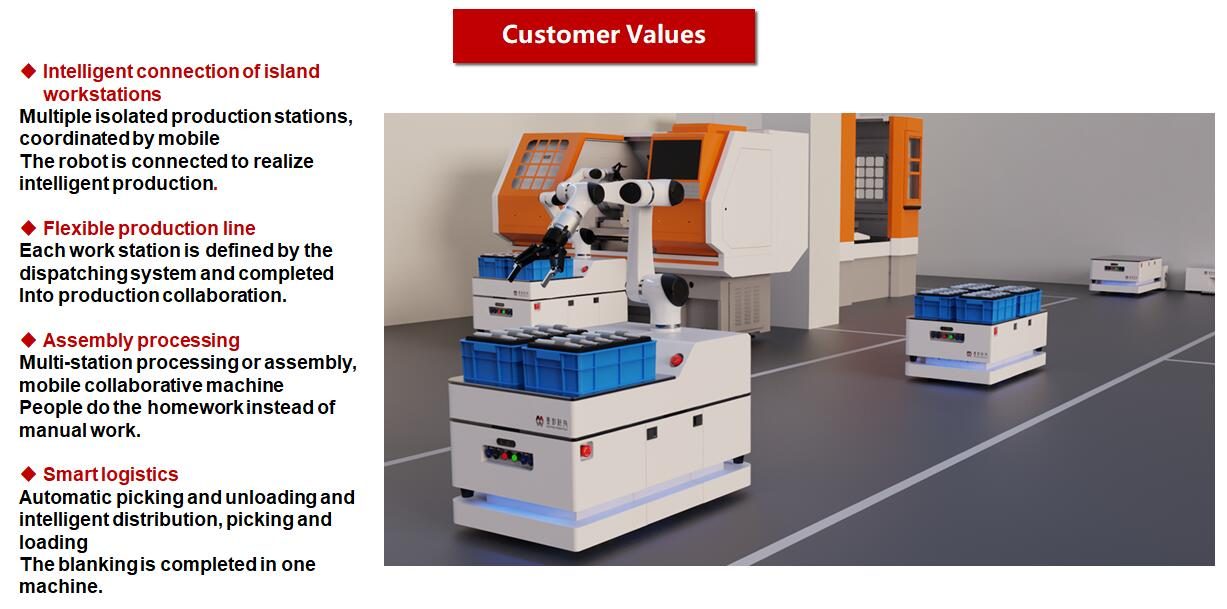
Den mobila samarbetsroboten MOD är i sig en operatör som kan röra sig autonomt. Slutför uppgifterna för flera olika stationer i produktionslinjen i tid. Använder Mecanum hjuldriftläge.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 15 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shenzhen, Kina |
| Incoterm | FOB Shenzhen / CIF på begäran |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
Product series
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm Upp till 21-axligt redundant system för att enkelt slutföra komplexa uppgifter | 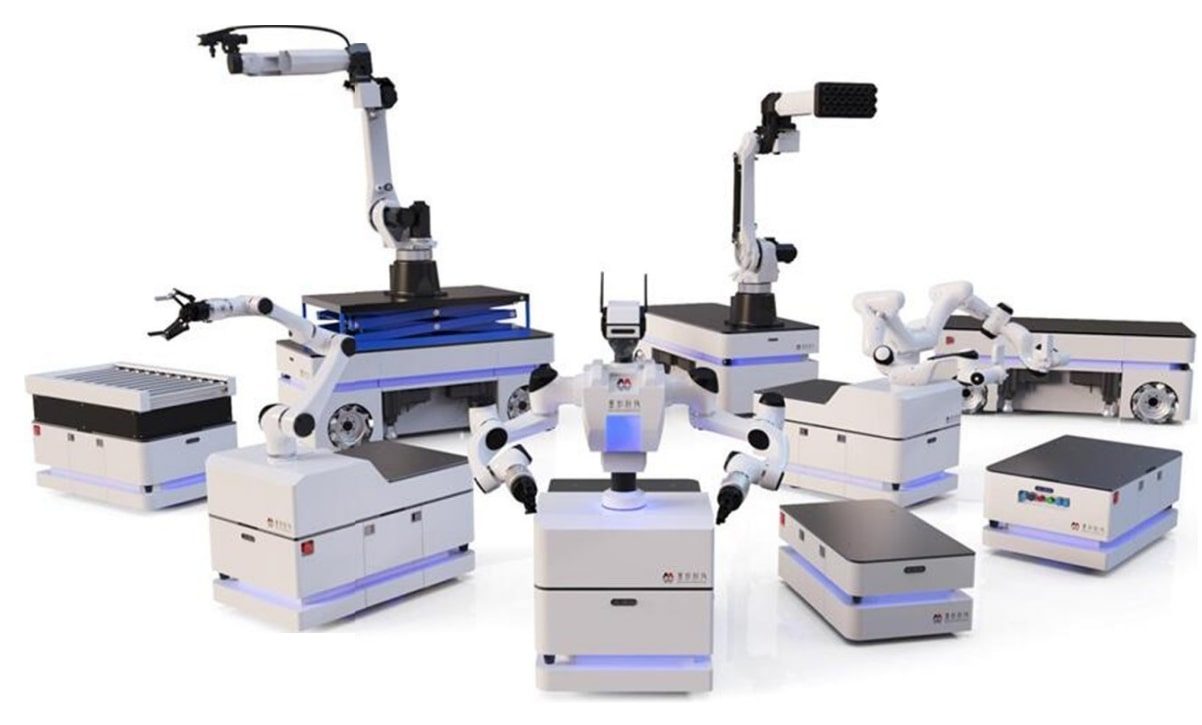 |
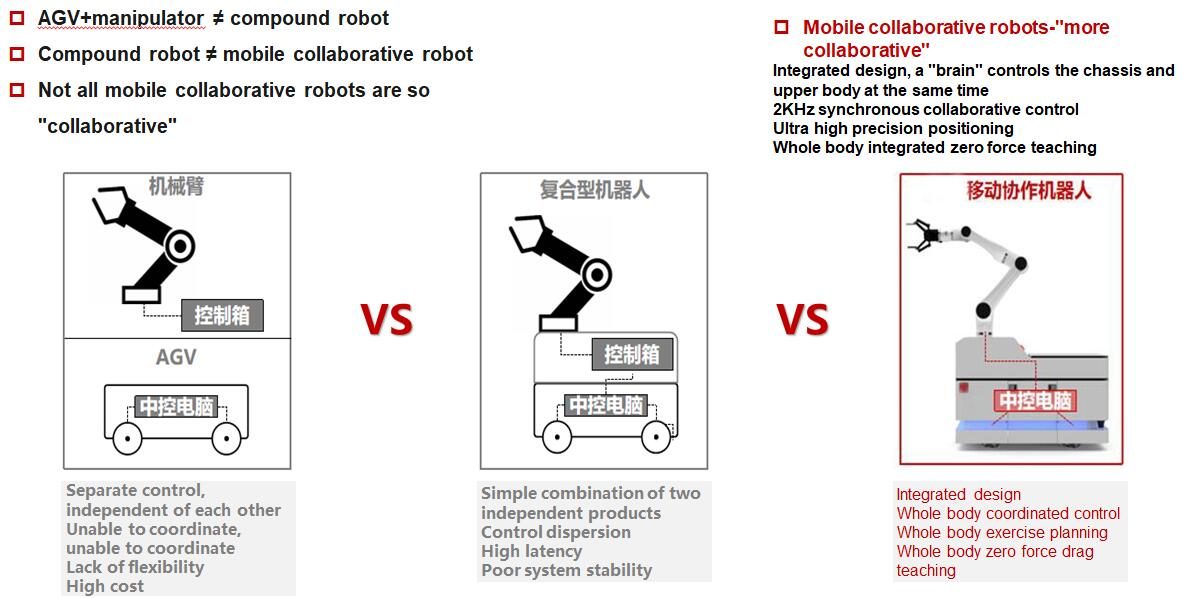
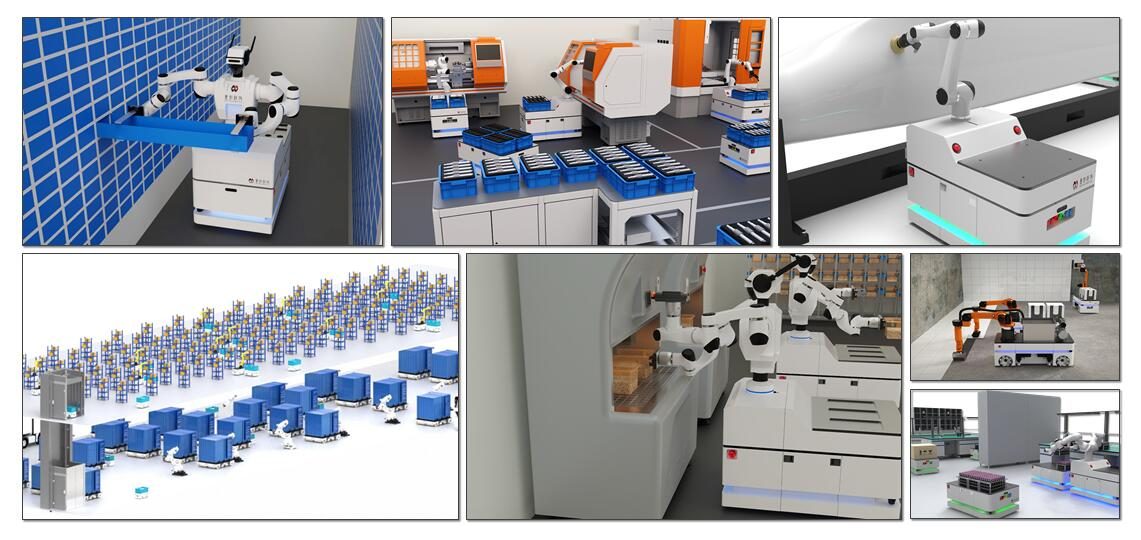
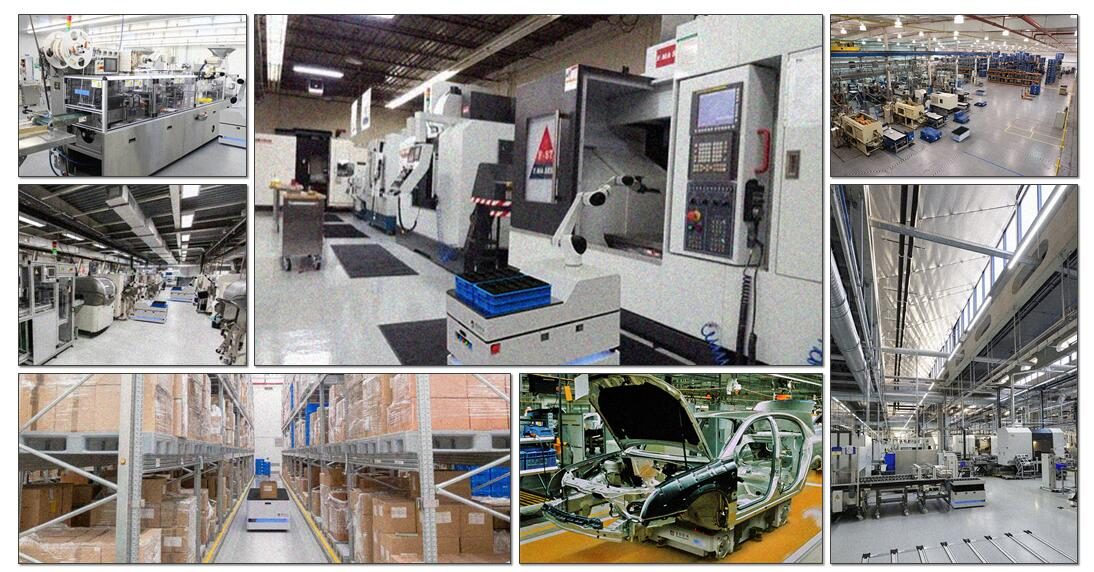
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: MOD (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
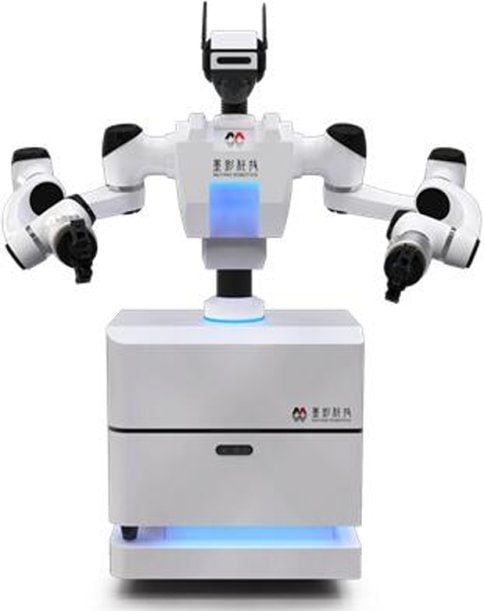 | Cost-effective Människoliknande design ersätter direkt manuell drift och kan implementeras snabbt utan att modifiera den befintliga produktionslinjen, vilket kraftigt minskar kostnaden för transformation. | Flexible intelligence Varje kombination av produktionsprocesser, runt en isolerad arbetsplattform, utgör en flexibel intelligent produktionslinje på efterfrågan. | High versatility En MOD mobil samarbetsrobot kan realisera applikationsscenarier som kräver samarbete mellan flera personer eller flera fasta robotarmar och AG Vs. |
Automatiskt verktyg snabbt byte. Ändfixturen på robotarmen kan bytas automatiskt online för att anpassa sig till en mängd olika uppgifter och avsevärt minska driftsättningskostnaderna. | Safe collaboration Den högprecisionssamverkande robotarmen, genom känslig kraftkontrollåterkoppling, behöver inte installera skyddsräcken och kan också garantera personalens säkerhet. | Flexible force control Genom den känsliga återkopplingen och beräkningen av ledvridmomentet och den avancerade variabelimpedanskontrollalgoritmen kan monteringsåtgärden med hög precision realiseras säkert och effektivt | |
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance Enkel drift | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
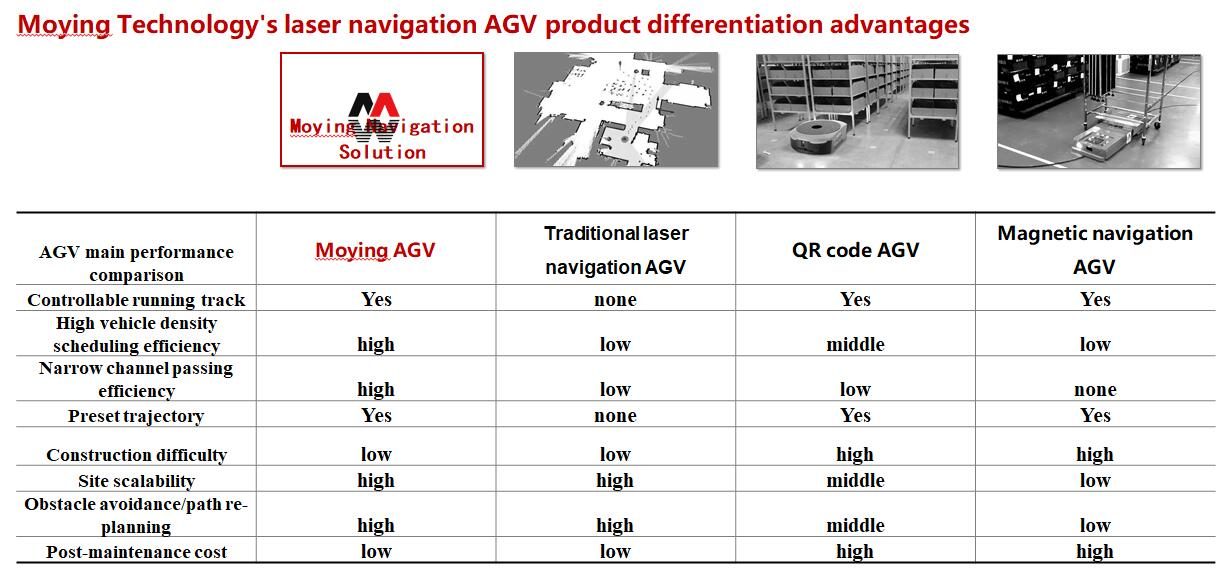
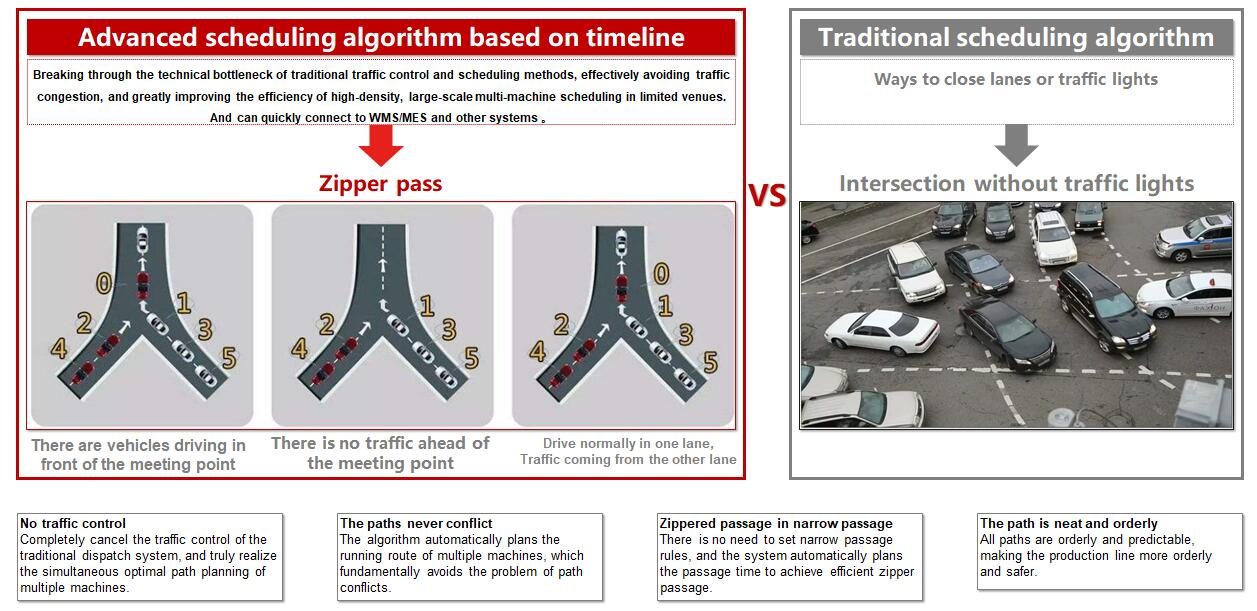
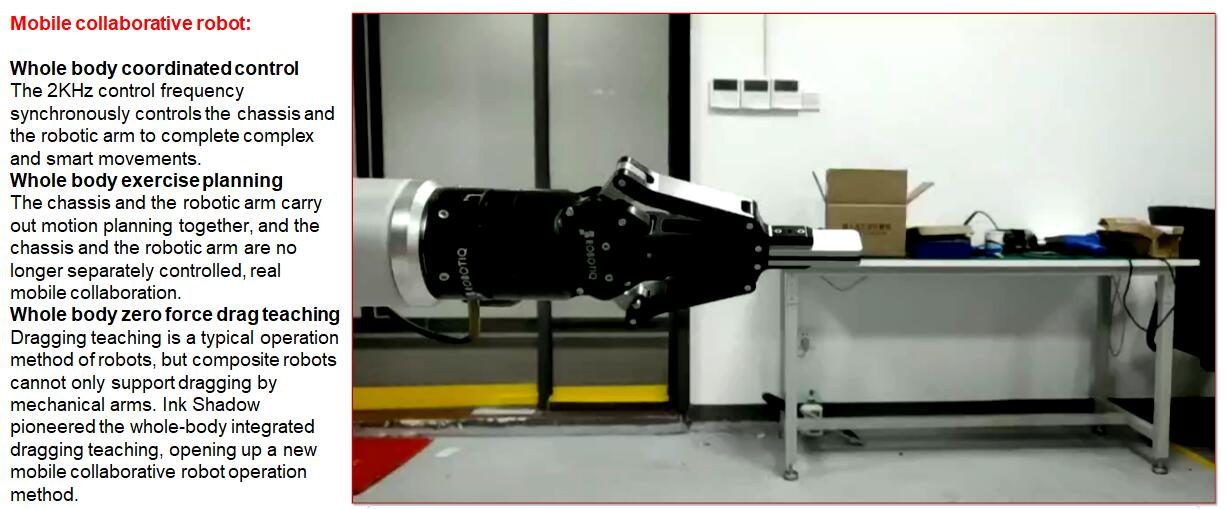
 | Ultrahög kontrollfrekvens Hela robotkroppen stöder en kontrollfrekvens på upp till 2KHz. och med avancerade kontrollalgoritmer kan den enkelt hantera flexibla och komplexa uppgifter. | Overall coordination Genom den avancerade kontrollalgoritmen för Ink Shadow Technology, koordinerad realtidskontroll av mobilchassit. dubbla robotarmar och fixturer möjliggör komplexa mobila operationer. | Multi-machine multi form scheduling system Den ursprungliga multi-maskin multi-form schemaläggningsalgoritmen styr samtidigt olika former av robotar som AGV, robotarmar och mobila samarbetsrobotar för att uppnå storskaligt samarbete mellan maskiner. |
Omnidirectional movement 4 Mecanum hjuldrift. 360° rör sig i vilken riktning som helst, kan arbeta flexibelt i ett litet arbetsutrymme, vilket effektivt förbättrar platsanvändningen och produktionseffektiviteten. | Bionic Den dubbla kooperativa robotarmsdesignen som kan lyfta och rotera är närmare mänsklig drift och är utrustad med en mängd olika typiska arbetsstationer som kräver båda händerna för att arbeta samtidigt. | High redundancy Med upp till 21 frihetsgrader, även i komplexa miljöer, kan den exakt utföra komplexa grepp, montering, lastning och lossning och andra åtgärder. |
PParameter Type | MOD-0300 Parameters | Configuration | |
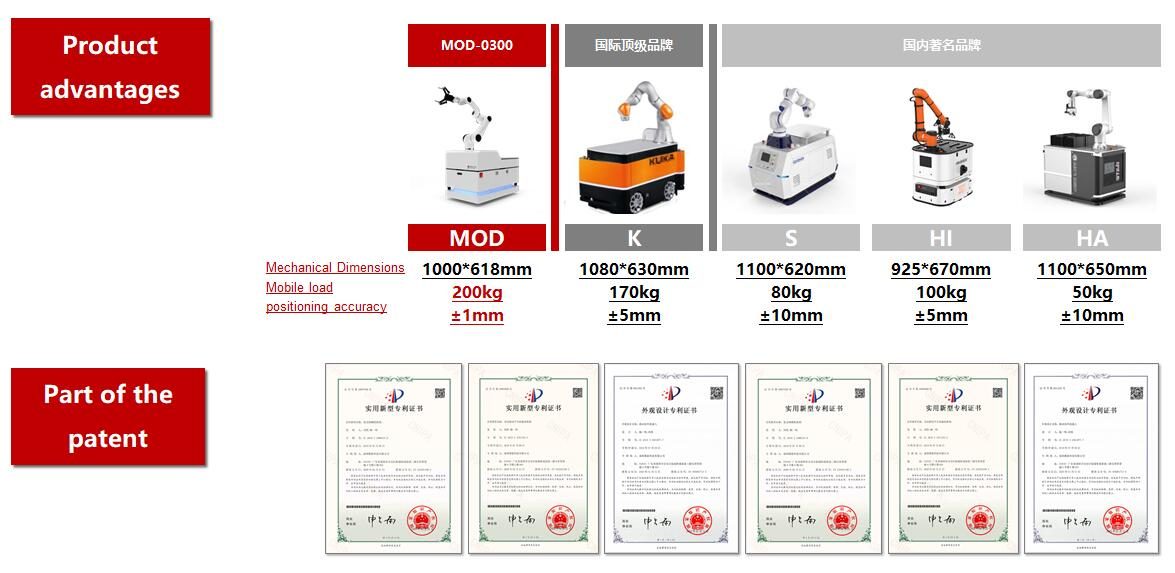
Grundläggande parametrar för chassit | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
Max nyttolast | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
Upprepa noggrannhet | ± 1 mm | Standard | |
Navigering | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | Grad av friheten för ensam manipulator | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
Max fart på slutet | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | Maskinstorlek | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
Plattformsbelastning av hela maskinen | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
Laddningstid | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (Efteråt sjunker batterikapaciteten till 80 %) | Standard | |
Use environment | scenes to be used | Endast för inomhusbruk på plana golv | Standard |
Driftstemperatur | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
IP klass | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
Fullständiga tekniska data
| Modell | MOD |
|---|---|
| Ledtid | 15 dagar |
| Kategori | Samarbetsrobotar |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är huvudspecifikationerna för MOD?
Modell MOD. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för MOD?
Ledtiden är 15 dagar; MOQ är 1 enhet.
Hur är MOD prissatt?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag på MOD
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori
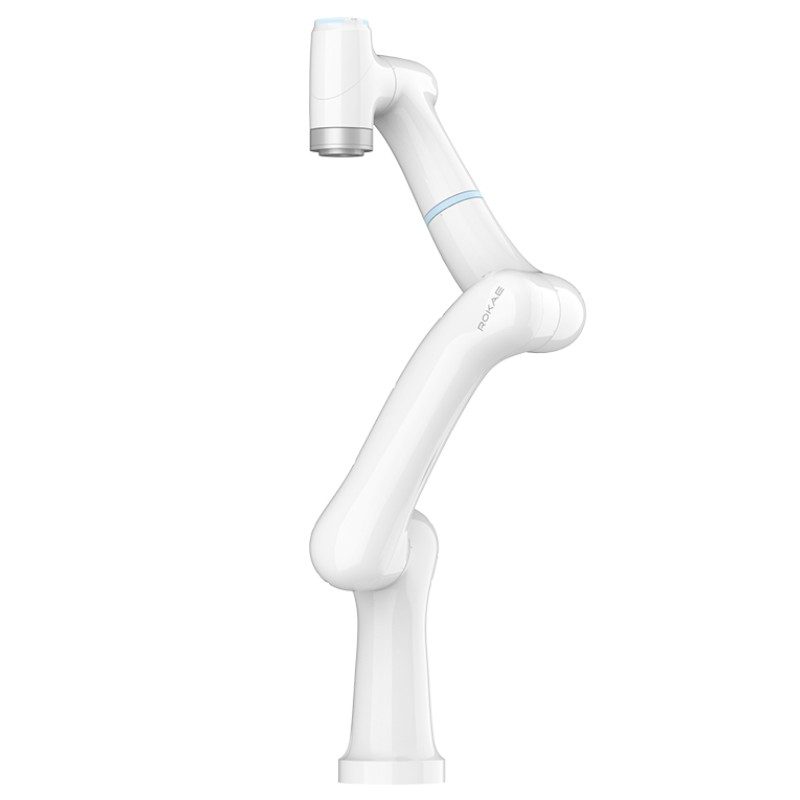
ROKAE SR5 Collaborative Robot - 5 kg 6-axlig kompakt cobot (919 mm)
ROKAE SR3C xMate Collaborative Robot - 3 kg 6-axlig kompakt cobot (705 mm)
ROKAE CR35-35C xMate Collaborative Robot - 35 kg 6-axlig Heavy-Duty Cobot (2246 mm)
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.