


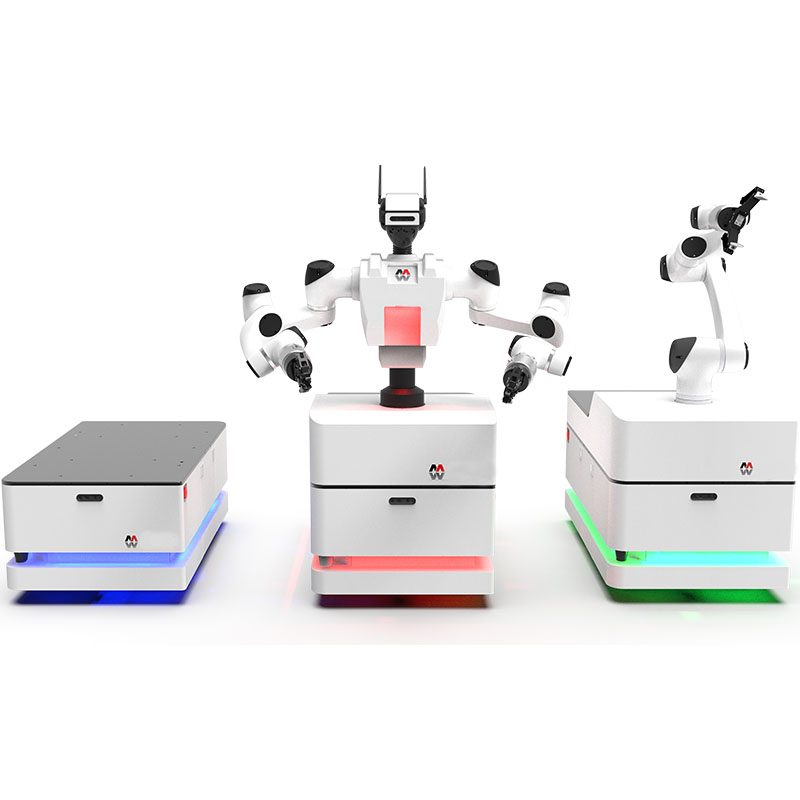
Řešení AMR s dvouramennými kolaborativními mobilními roboty
Řešení MOD AMR s dual-ramen collaborative je kolaborativní robot pro montáž / pick and place. Dodací lhůta je 15 dní; cena je uvedena za konfiguraci. Certifikáty: CE dokumentace na vyžádání.
- Model
- MOD
- Dodací lhůta
- 15 dní
- Kategorie
- Kolaborativní roboti
K čemu je tato platforma
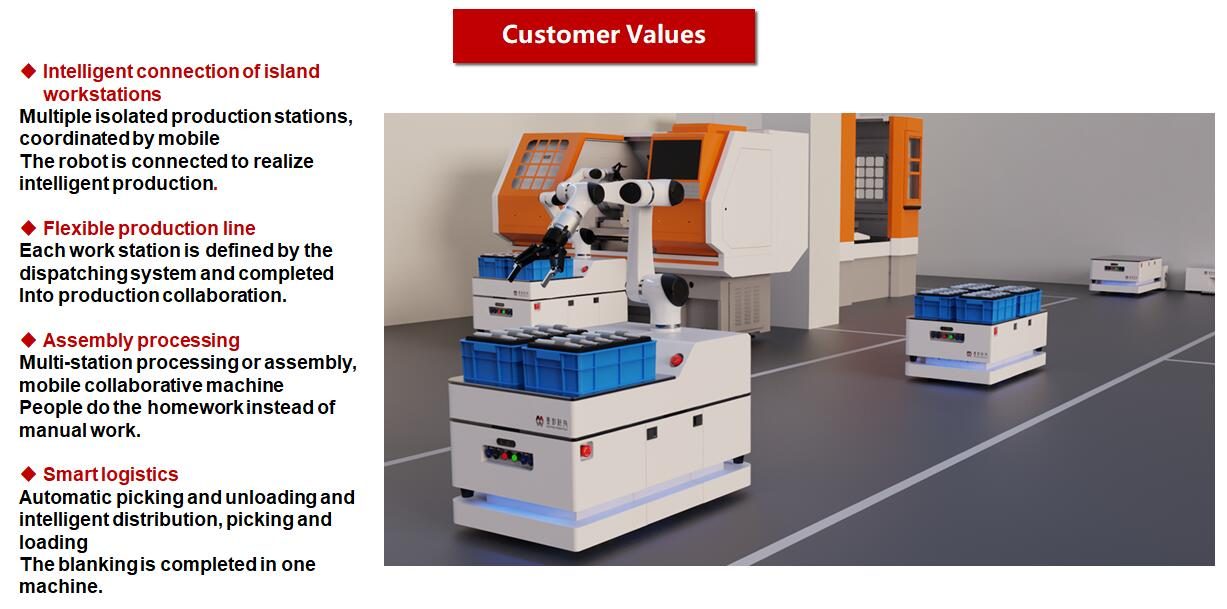
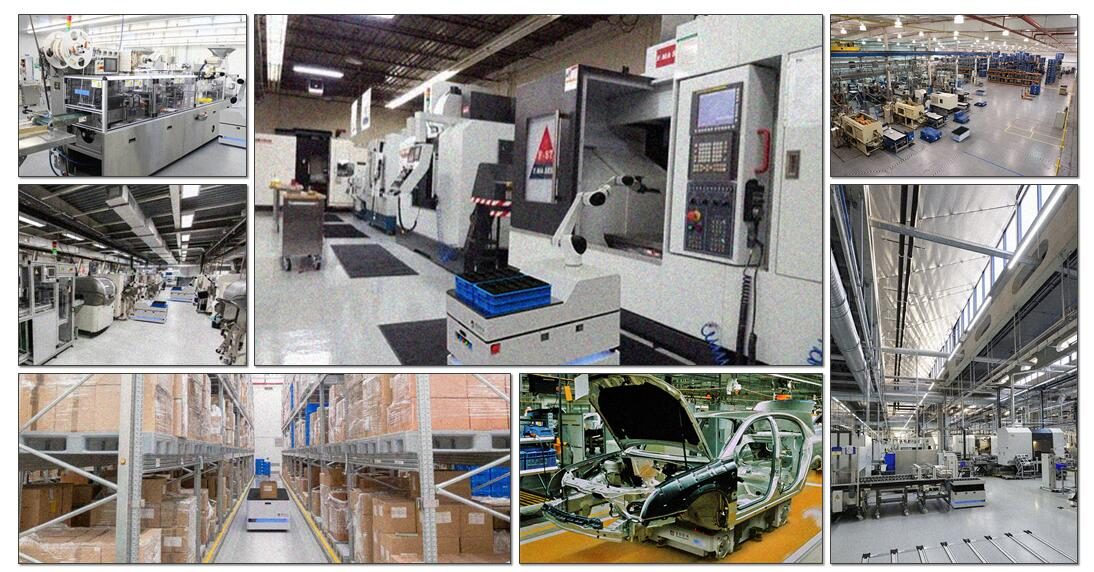
Samotný mobilní kolaborativní robot MOD je operátor, který se může pohybovat autonomně. Dokončete včas úkoly několika různých stanic na výrobní lince. Použití režimu pohonu kol Mecanum.
Obchodní podmínky
| Citát | Cena za konfiguraci – odpověď do 48 hodin |
|---|---|
| Dodací lhůta | 15 dní |
| MOQ | 1 jednotka |
| Původ | Čína |
| Přístav nakládky | Shenzhen, Čína |
| Incoterm | FOB Shenzhen / CIF na vyžádání |
| Platba | 30% záloha, 70% před odesláním |
| Záruka | 24 měsíců standardně, 36 měsíců volitelně |
Podrobnosti o produktu
Poznámky k aplikaci, konstrukční výkresy a video z inženýrského souboru TROY — stejná dokumentace dodávaná s cenovou nabídkou.
Product series
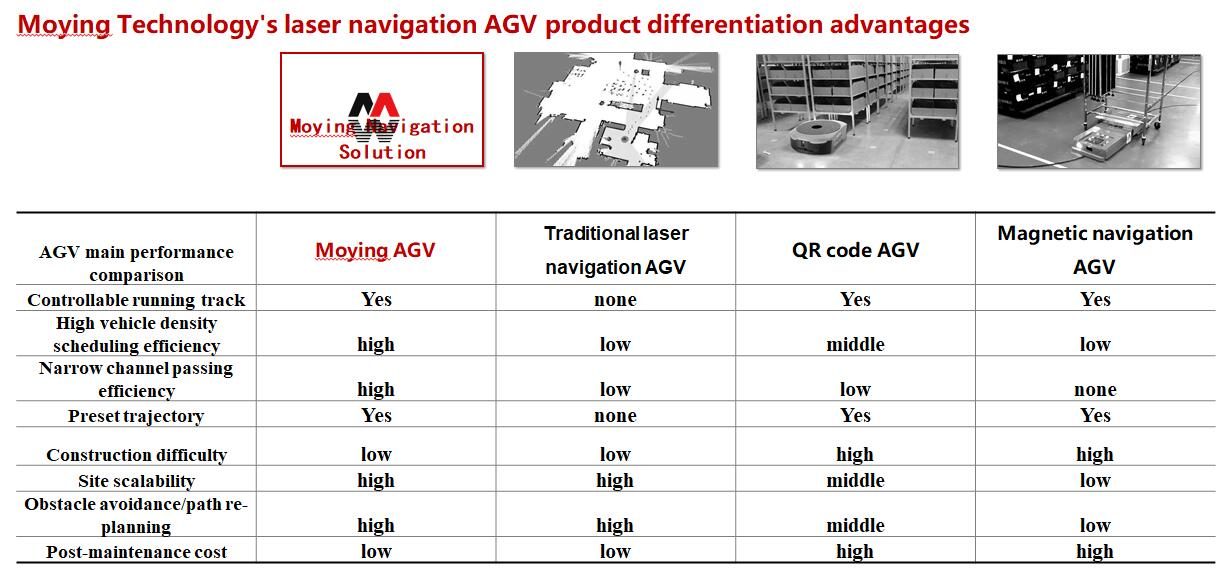
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm Až 21osý redundantní systém pro snadné dokončení složitých úkolů | 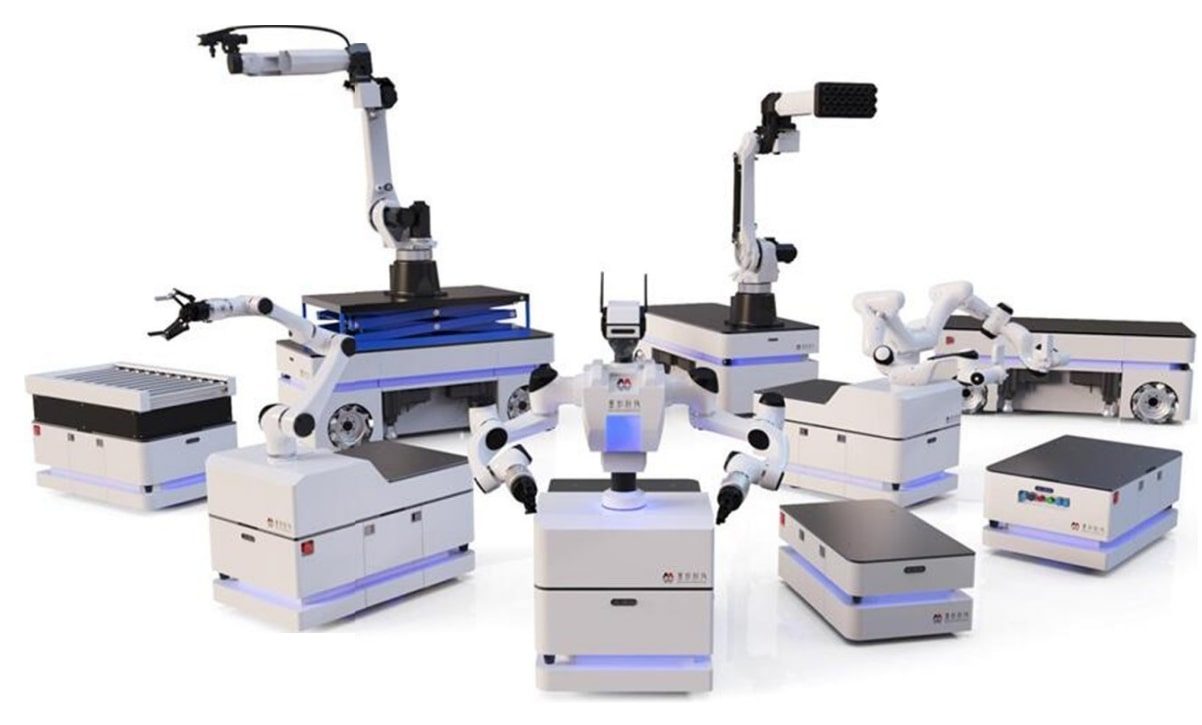 |
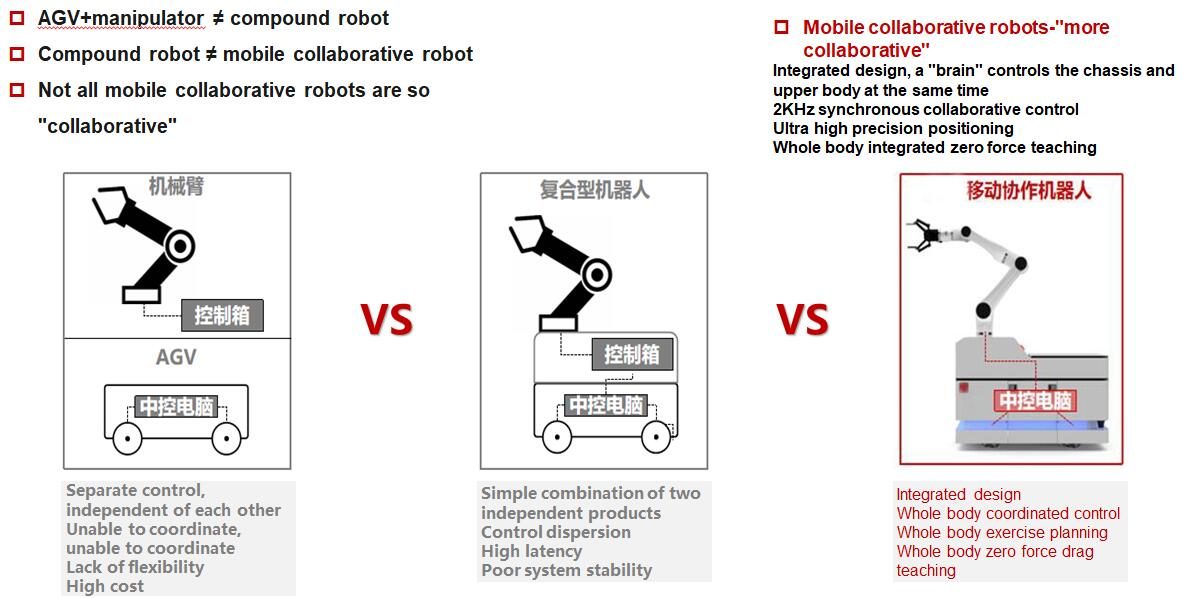
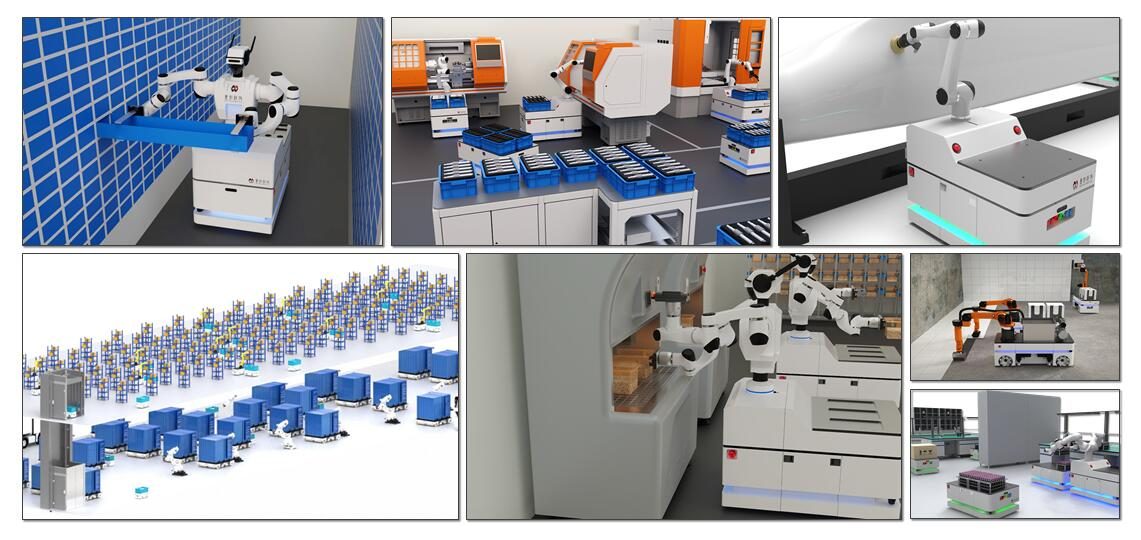
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: MOD (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
 | Cost-effective Lidský design přímo nahrazuje ruční ovládání a lze jej rychle nasadit bez úpravy stávající výrobní linky, což výrazně snižuje náklady na transformaci. | Flexible intelligence Jakákoli kombinace výrobních procesů kolem izolované pracovní plošiny tvoří flexibilní inteligentní výrobní linku na vyžádání. | High versatility Jeden mobilní kolaborativní robot MOD může realizovat aplikační scénáře, které vyžadují spolupráci více lidí nebo více pevných robotických ramen a AG vs. |
Automatická rychlá výměna nástrojů Koncový přípravek robotického ramene lze automaticky vyměnit online, aby se přizpůsobil různým úkolům a výrazně snížil náklady na nasazení. | Safe collaboration Vysoce přesné kolaborativní robotické rameno díky citlivé zpětné vazbě řízení síly nemusí instalovat zábradlí a může také zajistit bezpečnost personálu. | Flexible force control Prostřednictvím citlivé zpětné vazby a výpočtu točivého momentu kloubu a pokročilého algoritmu řízení proměnné impedance lze bezpečně a efektivně realizovat montážní akci s vysokou přesností. | |
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance Snadná obsluha | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
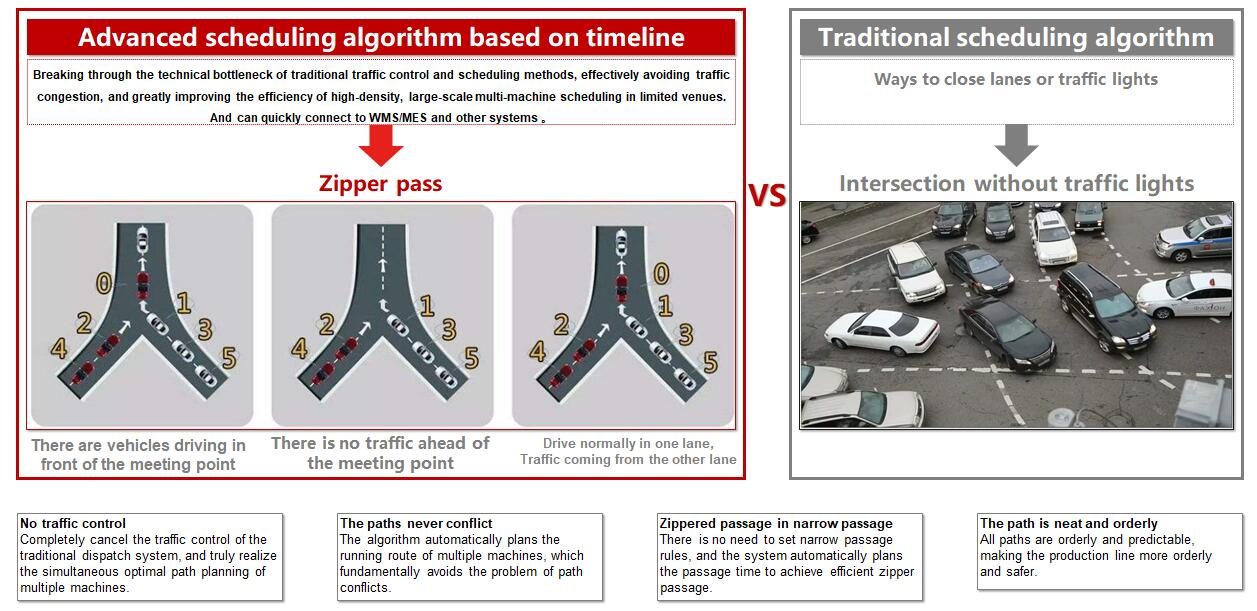
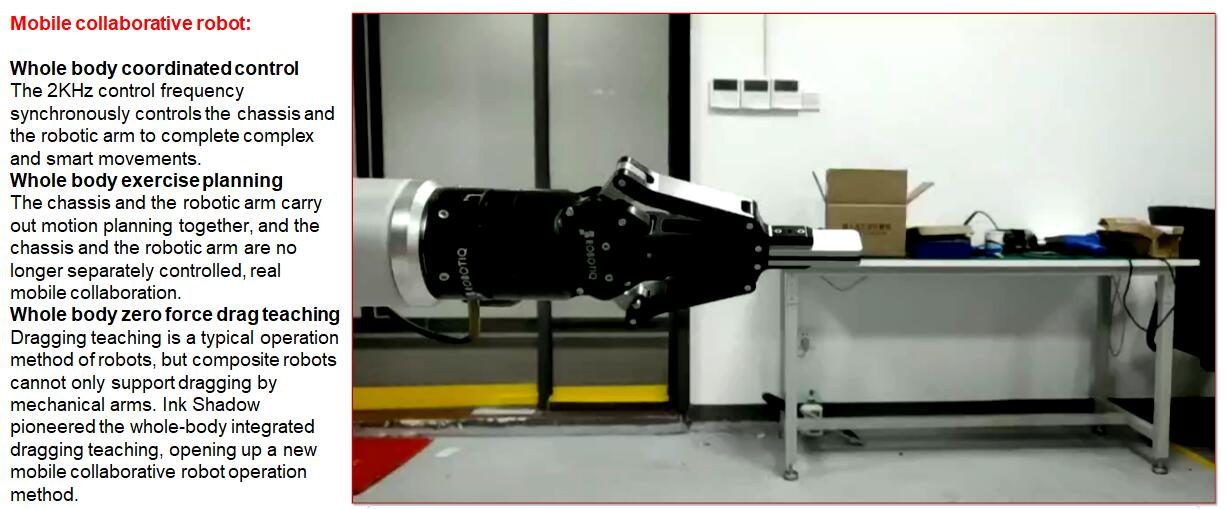
 | Ultra vysoká řídicí frekvence Celé tělo robota podporuje řídicí frekvenci až 2 kHz. as pokročilými řídicími algoritmy dokáže snadno zvládnout flexibilní a složité úkoly. | Overall coordination Prostřednictvím pokročilého řídicího algoritmu technologie Ink Shadow Technology, koordinované řízení mobilního šasi v reálném čase. dvojitá robotická ramena a přípravky umožňují komplexní mobilní operace. | Multi-machine multi form scheduling system Původní multi-strojní multiformní plánovací algoritmus současně řídí různé formy robotů, jako jsou AGV, robotická ramena a mobilní kolaborativní roboty, aby bylo dosaženo rozsáhlé spolupráce mezi stroji. |
Omnidirectional movement 4 Mecanum wheel drive. 360° pohybující se v libovolném směru, může pracovat flexibilně v malém pracovním prostoru, což efektivně zlepšuje využití místa a efektivitu výroby. | Bionic Konstrukce dvojitého kooperativního robotického ramene, která se může zvedat a otáčet, je blíže lidské činnosti a je vybavena řadou typických pracovních stanic, které vyžadují obě ruce k práci současně. | High redundancy S až 21 stupni volnosti, dokonce i ve složitých prostředích, dokáže přesně dokončit složité uchopení, montáž, nakládání a vykládání a další akce. |
PParameter Type | MOD-0300 Parameters | Configuration | |
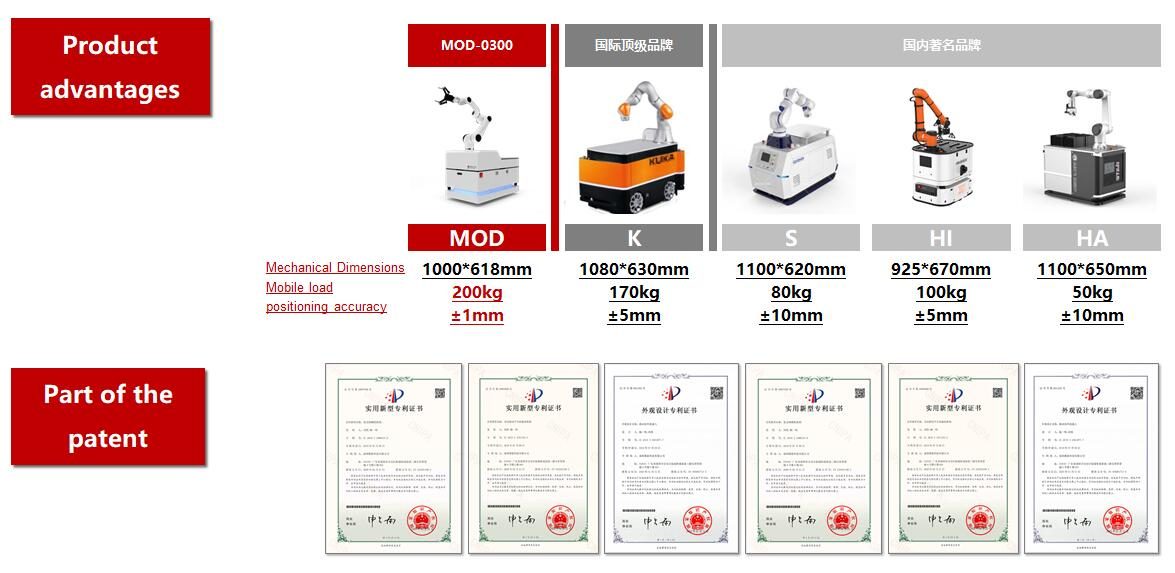
Základní parametry podvozku | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
Maximální užitečné zatížení | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
Přesnost opakování | ± 1 mm | Standard | |
Navigace | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | Stupeň svobody jediného manipulátora | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
Maximální rychlost na konci | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | Velikost stroje | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
Plošinové zatížení celého stroje | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
Doba nabíjení | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (Poté kapacita baterie klesne na 80 %) | Standard | |
Use environment | scenes to be used | Pouze pro vnitřní použití na rovné podlahy | Standard |
Provozní teplota | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
Třída IP | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
Úplné technické údaje
| Model | MOD |
|---|---|
| Dodací lhůta | 15 dní |
| Kategorie | Kolaborativní roboti |
Hodnoty jsou nominální při 20 °C. Stáhněte si datový list pro modely cad, křivky točivého momentu a mapy I/O regulátoru.
Kde to běží
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Otázky kupujícího
Jaké jsou klíčové specifikace MOD?
Model MOD. Úplný datový list je k dispozici na vyžádání.
Jaká je dodací lhůta a MOQ pro MOD?
Dodací lhůta je 15 dní; MOQ je 1 jednotka.
Jaká je cena MOD?
Cena je uvedena za konfiguraci, včetně nářadí a případné dopravy.
Získejte cenovou nabídku pro MOD
Zahrňte součást, cílovou rychlost a cílový port. Technik – ne chatbot – odpoví do 48 hodin.
Stejná kategorie
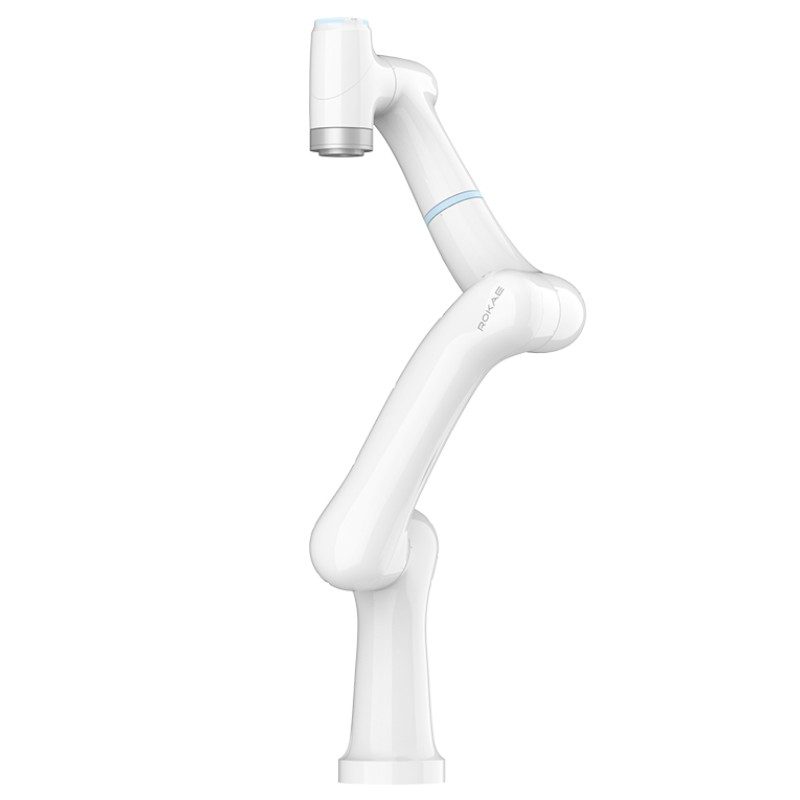
Kolaborativní robot ROKAE SR5 – 5kg 6osý kompaktní cobot (919 mm)
Kolaborativní robot ROKAE SR3C xMate – 3kg 6osý kompaktní cobot (705 mm)
ROKAE CR35-35C xMate Collaborative Robot – 35kg 6osý těžký kobot (2246 mm)
Recenzováno TROY Engineering ·. Specifikace jsou při každé nabídce znovu porovnávány s datovým listem dodavatele.