


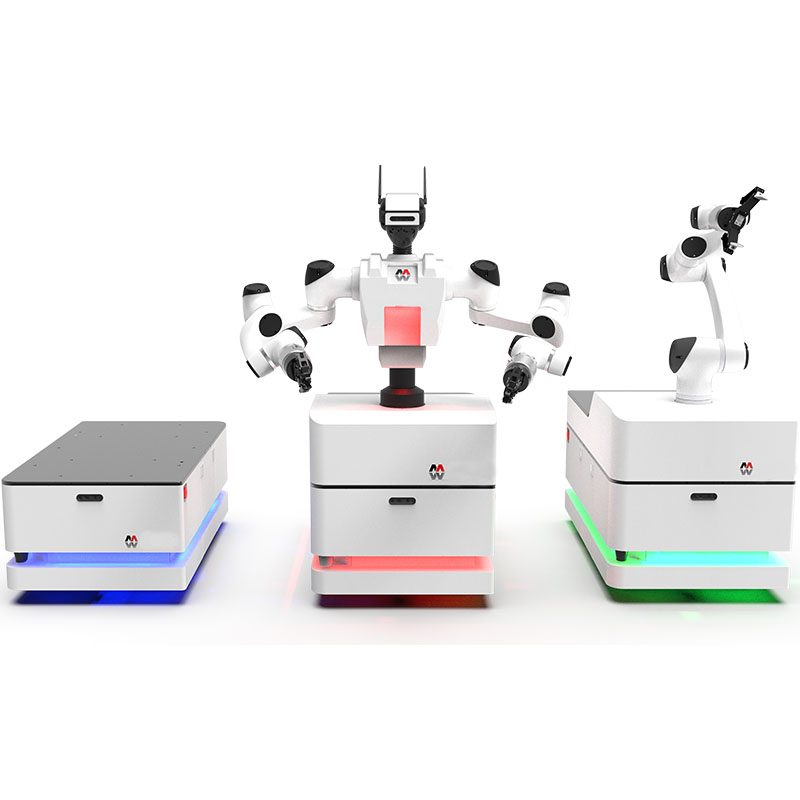
이중 팔 협동 모바일 로봇을 갖춘 AMR 솔루션
듀얼 암 협업을 갖춘 MOD AMR 솔루션은 조립/픽 앤 플레이를 위한 협업 로봇입니다. 리드타임은 15일입니다. 가격은 구성별로 제시됩니다. 인증: 요청 시 CE 문서.
- 모델
- 모드
- 리드타임
- 15일
- 범주
- 협동로봇
이 플랫폼의 용도
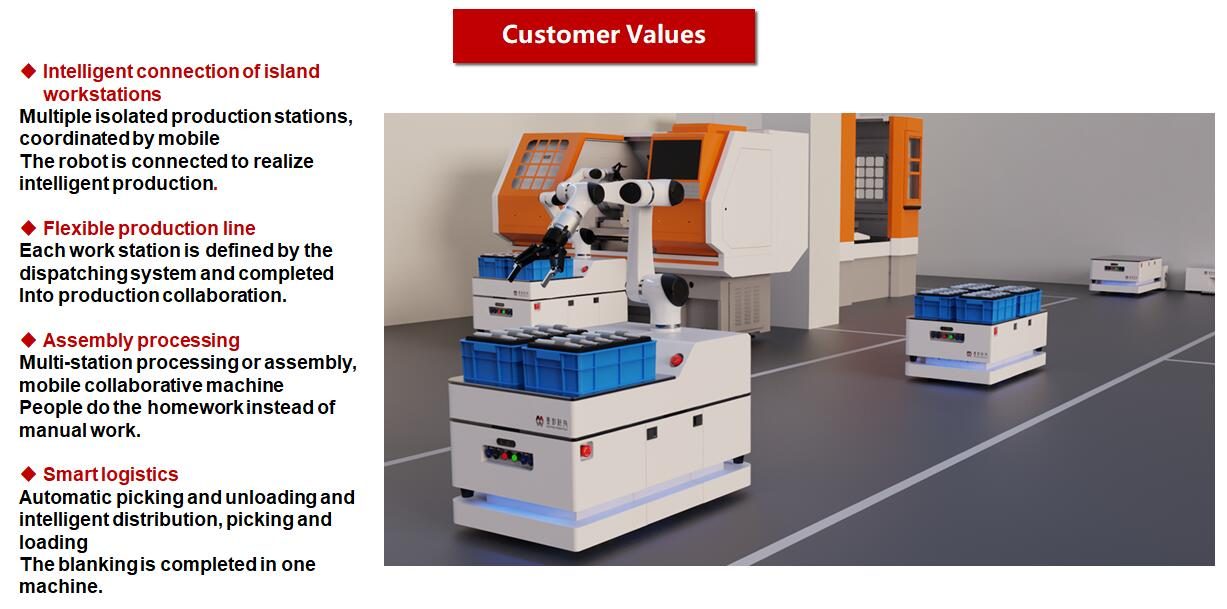
MOD 모바일 협동로봇 자체가 자율적으로 움직일 수 있는 오퍼레이터입니다. 생산 라인에 있는 여러 스테이션의 작업을 적시에 완료합니다. 메카넘 휠 드라이브 모드를 사용합니다.
상업적 용어
| 인용 | 구성당 가격 책정 — 48시간 이내에 답변 |
|---|---|
| 리드타임 | 15일 |
| MOQ | 1개 단위 |
| 기원 | 중국 |
| 선적항 | 중국 선전 |
| 인코텀즈 | 요청 시 FOB 심천/CIF |
| 지불 | 보증금 30%, 배송 전 70% |
| 보증 | 24개월은 기본, 36개월은 선택 가능 |
제품 세부정보
TROY 엔지니어링 파일의 애플리케이션 노트, 시공 도면 및 비디오 — 견적과 함께 제공되는 동일한 문서입니다.
Product series
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm 복잡한 작업을 쉽게 완료할 수 있는 최대 21축 이중화 시스템 | 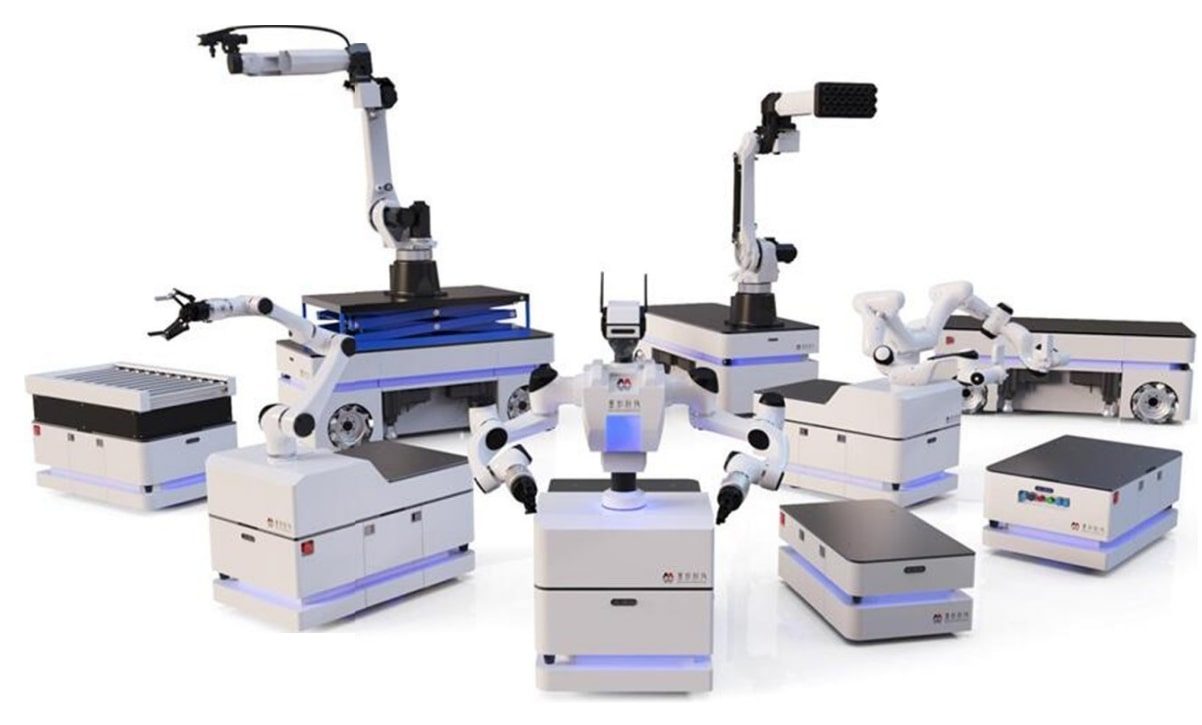 |
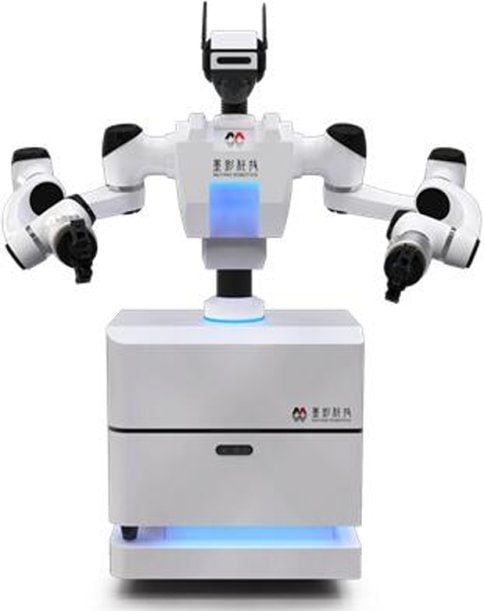
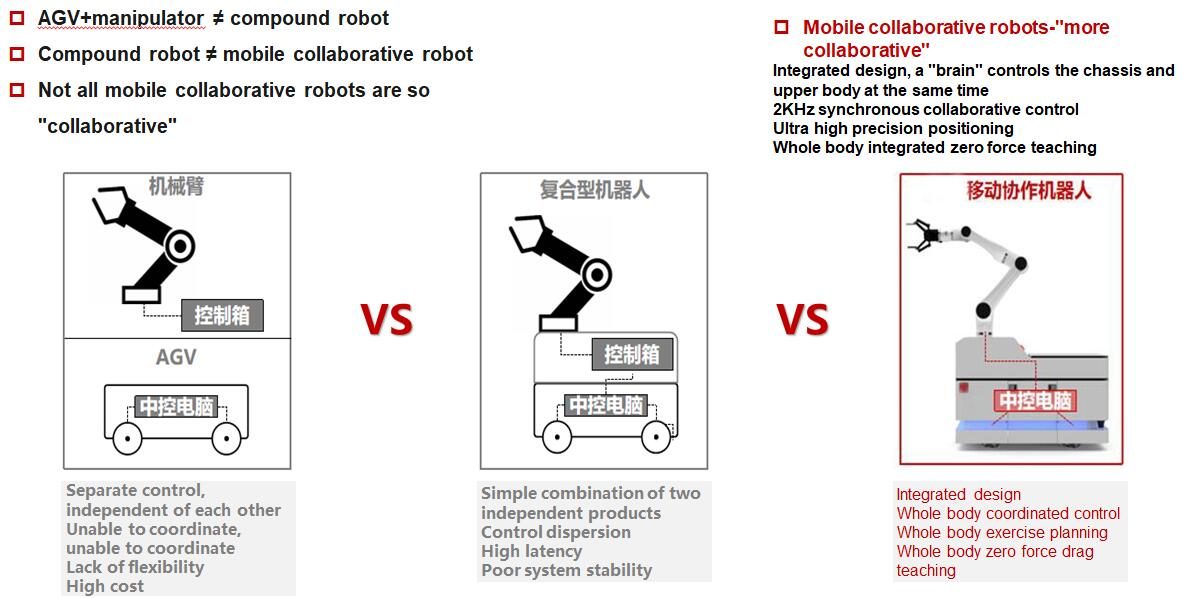
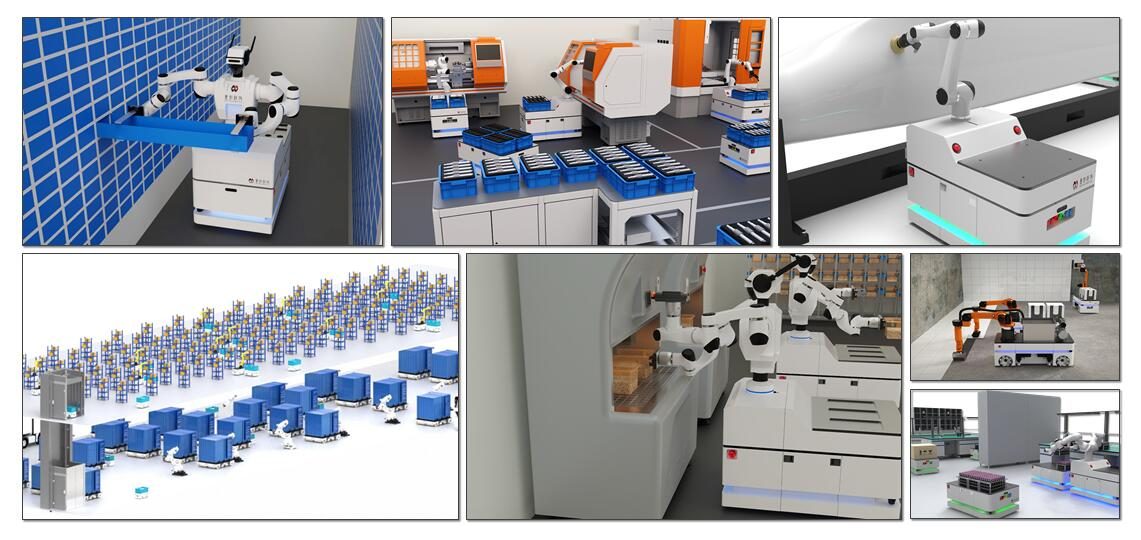
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: 모드 (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
 | Cost-effective 인간과 유사한 디자인은 수동 작업을 직접 대체하고 기존 생산 라인을 수정하지 않고도 신속하게 배포할 수 있어 전환 비용을 크게 절감합니다. | Flexible intelligence 격리된 작업 플랫폼을 중심으로 한 생산 프로세스의 모든 조합은 수요에 따라 유연한 지능형 생산 라인을 구성합니다. | High versatility 하나의 MOD 모바일 협동 로봇은 여러 사람 또는 여러 고정 로봇 팔과 AG V의 협력이 필요한 응용 시나리오를 실현할 수 있습니다. |
자동 도구 빠른 변경 로봇 팔의 끝 고정 장치는 온라인에서 자동으로 교체되어 다양한 작업에 적응하고 배포 비용을 크게 줄일 수 있습니다. | Safe collaboration 고정밀 협동 로봇 팔은 민감한 힘 제어 피드백을 통해 가드레일을 설치할 필요가 없으며 직원의 안전도 보장할 수 있습니다. | Flexible force control 조인트 토크의 민감한 피드백과 계산, 고급 가변 임피던스 제어 알고리즘을 통해 고정밀 조립 동작을 안전하고 효과적으로 실현할 수 있습니다. | |
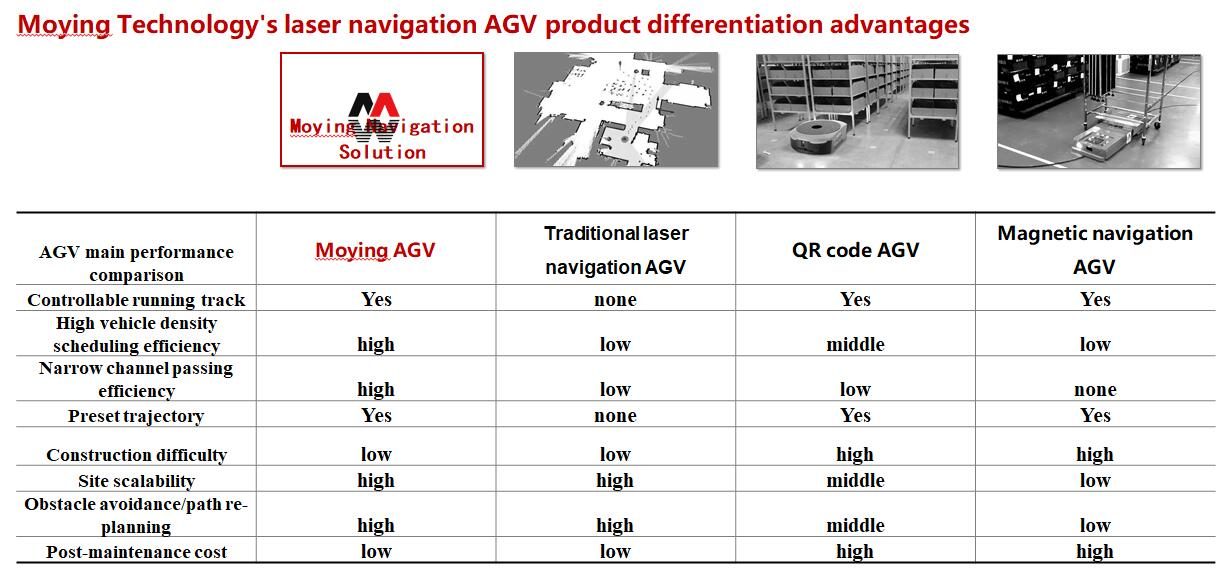
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance 쉬운 조작 | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
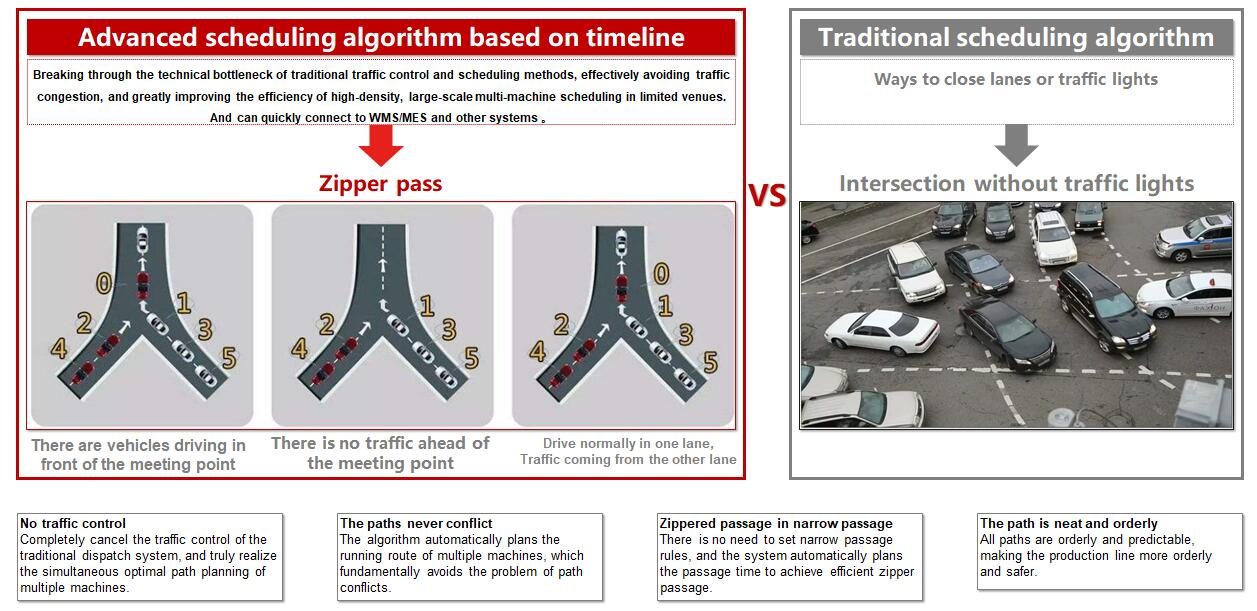
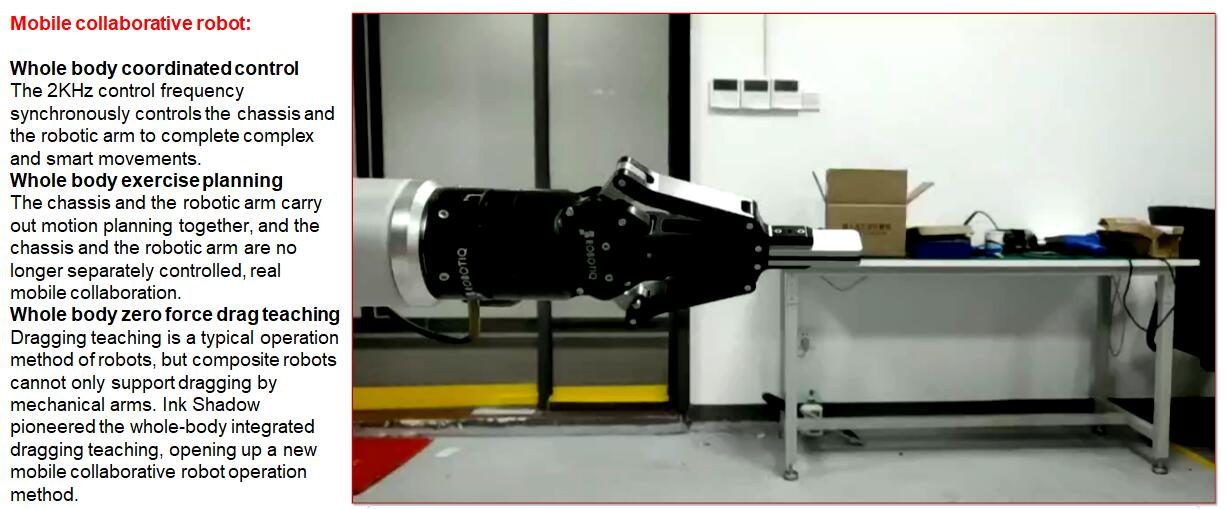
 | 매우 높은 제어 주파수 로봇 본체 전체는 최대 2KHz의 제어 주파수를 지원합니다. 고급 제어 알고리즘을 통해 유연하고 복잡한 작업을 쉽게 처리할 수 있습니다. | Overall coordination Ink Shadow Technology의 고급 제어 알고리즘을 통해 모바일 섀시를 실시간으로 조정합니다. 이중 로봇 팔과 고정 장치로 복잡한 모바일 작업이 가능합니다. | Multi-machine multi form scheduling system 독창적인 다중 기계 다중 형태 스케줄링 알고리즘은 AGV, 로봇 팔, 모바일 협동 로봇 등 다양한 형태의 로봇을 동시에 제어하여 기계 간의 대규모 협업을 달성합니다. |
Omnidirectional movement 4 메카넘 휠 드라이브. 360° 어느 방향으로든 이동하여 작은 작업 공간에서도 유연하게 작업할 수 있어 현장 활용도와 생산 효율성이 효과적으로 향상됩니다. | Bionic 들어올리고 회전할 수 있는 이중 협동 로봇 팔 설계는 사람의 작업에 더 가깝고 동시에 양손이 필요한 다양한 일반적인 작업 스테이션을 갖추고 있습니다. | High redundancy 최대 21도의 자유도로 복잡한 환경에서도 복잡한 집기, 조립, 적재 및 하역 및 기타 작업을 정확하게 완료할 수 있습니다. |
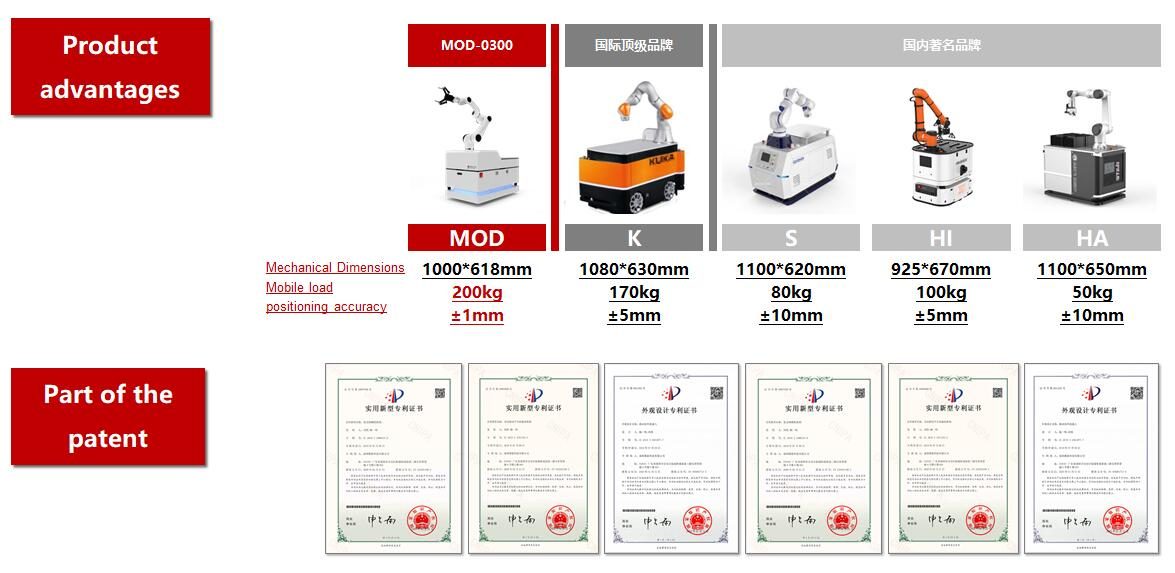
PParameter Type | MOD-0300 Parameters | Configuration | |
기본 섀시의 매개변수 | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
최대 페이로드 | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
반복 정확도 | ± 1 mm | Standard | |
항해 | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | 학위 단일 조작자의 자유로움 | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
최대 마지막에는 속도 | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | 기계 크기 | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
전체 기계의 플랫폼 부하 | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
충전시간 | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (이후 배터리 용량이 떨어집니다. 80%) | Standard | |
Use environment | scenes to be used | 평평한 바닥의 실내 사용 전용 | Standard |
작동 온도 | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
IP 클래스 | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
전체 기술 데이터
| 모델 | 모드 |
|---|---|
| 리드타임 | 15일 |
| 범주 | 협동로봇 |
값은 20°C에서의 공칭값입니다. CAD 모델, 토크 곡선 및 컨트롤러 I/O 맵에 대한 데이터시트를 다운로드하세요.
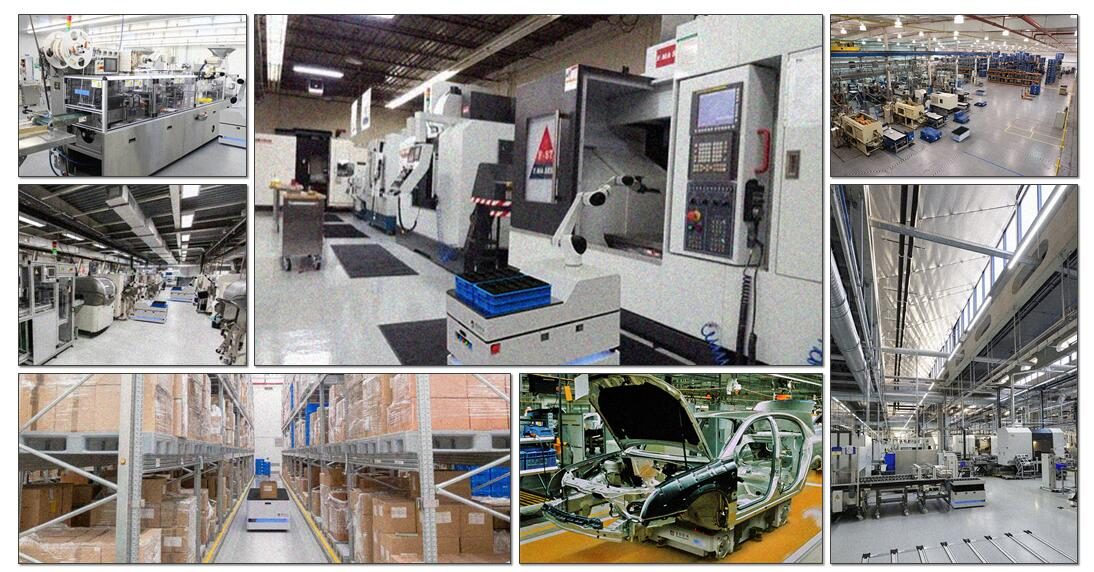
실행되는 곳
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
구매자 질문
MOD의 주요 사양은 무엇입니까?
모델 MOD. 요청 시 전체 데이터시트를 이용할 수 있습니다.
MOD의 리드타임과 MOQ는 얼마입니까?
리드타임은 15일입니다. MOQ는 1개 단위입니다.
MOD의 가격은 어떻게 책정되나요?
해당되는 경우 툴링 및 화물을 포함하여 구성별로 가격이 책정됩니다.
MOD에 대한 가격 제안 받기
부품, 목표 속도 및 대상 포트를 포함합니다. 챗봇이 아닌 엔지니어가 48시간 이내에 답변합니다.
같은 카테고리
검토자: TROY 엔지니어링 ·. 사양은 견적이 나올 때마다 공급업체 데이터시트를 기준으로 다시 확인됩니다.