


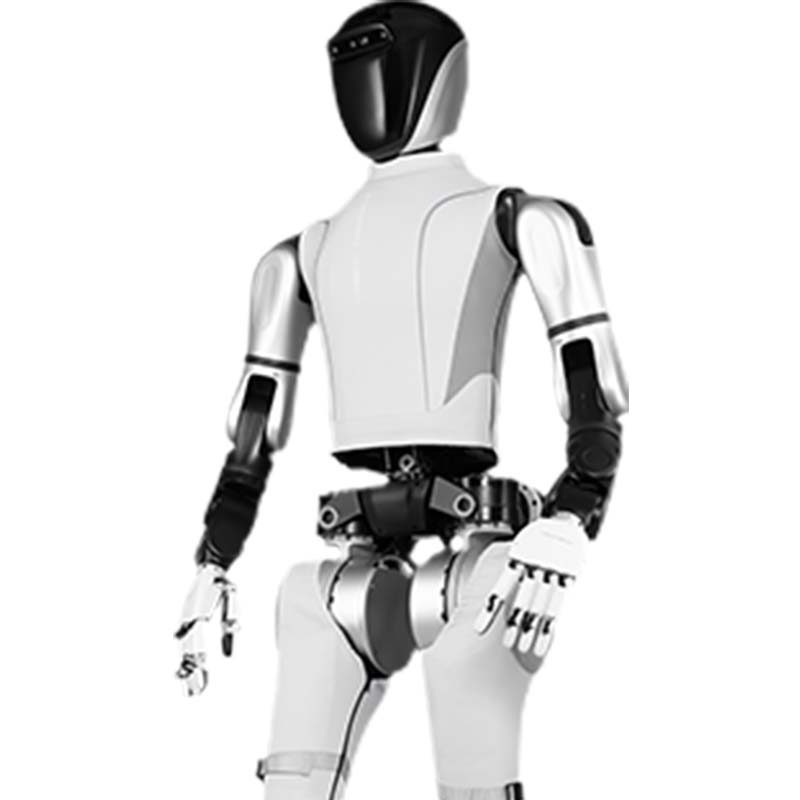
Robot humanoide AGI TR-Star 1
El TR-Star es un robot humanoide para investigación/recepción. Especificaciones clave: Grados de libertad 55; Velocidad máxima de la articulación 25 rad/s; Altura/peso 171 cm/63 Kg. El plazo de entrega es de 60 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- TR-estrella
- Grados de libertad
- 55
- Velocidad máxima de articulación
- 25 rad/s
- Altura/peso
- 171 cm/63 Kg
- Carga total de la máquina
- 160 Kg+
- Par máximo de articulación
- 400 Nm
Para qué sirve esta plataforma
Robot humanoide AGI TR-Star 1 de alto rendimiento: *Grados de libertad: 55 *Velocidad máxima de articulación: 25 rad/s *Altura/peso: 171 cm/63 Kg *Carga total de la máquina: 160 Kg+ *Par máximo de articulación: 400 Nm *5 dedos Mano: articulaciones totalmente autopropulsadas / 12 grados de libertad independientes.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 60 días |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Qingdao, China |
| Incoterm | FOB Qingdao / CIF on request |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
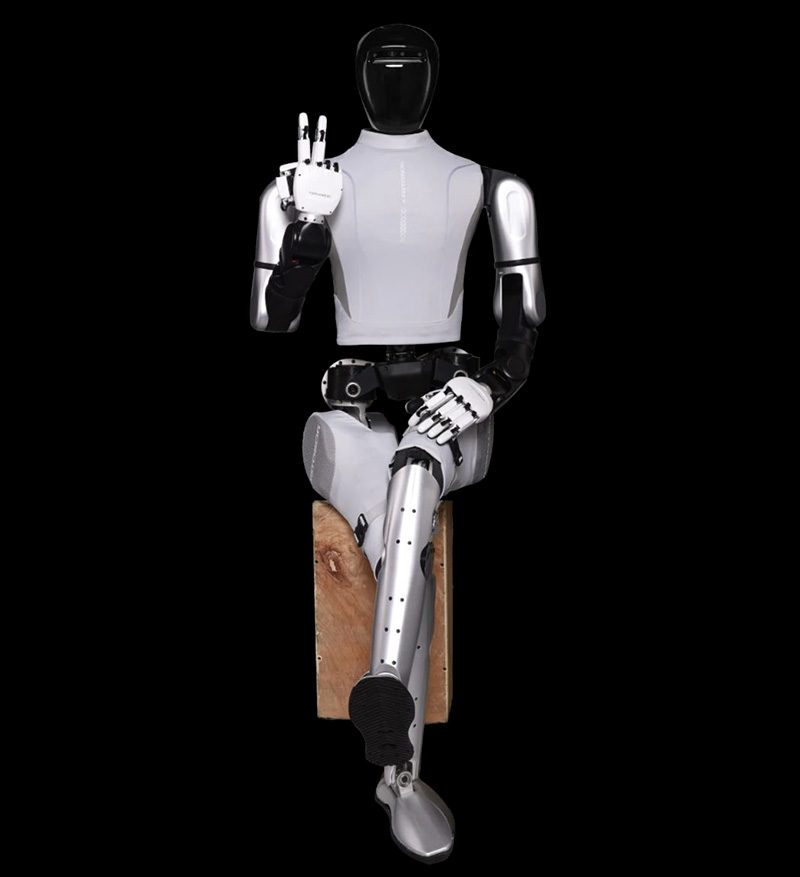
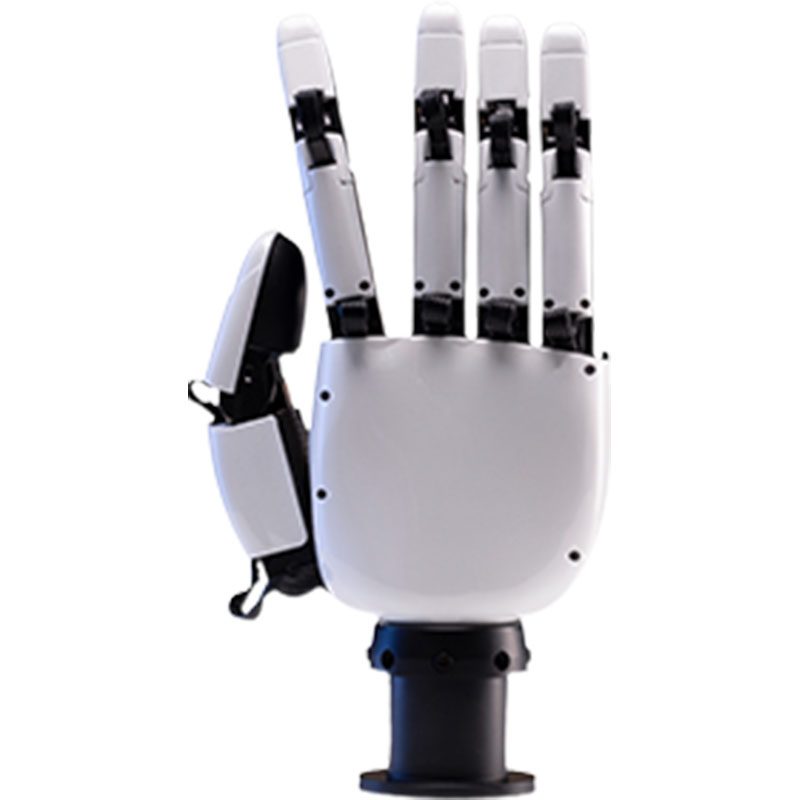
TR-STAR 1's upper limbs include a self-developed high-precision bionic robotic arm with 7 degrees of freedom, and the high-performance dexterous hand XHAND1 with 12 fully active and self-driven degrees of freedom, enabling TR-STAR 1 to have industry-leading actuators in the field of fine manipulation tasks and adapt to the application needs of various scenarios.
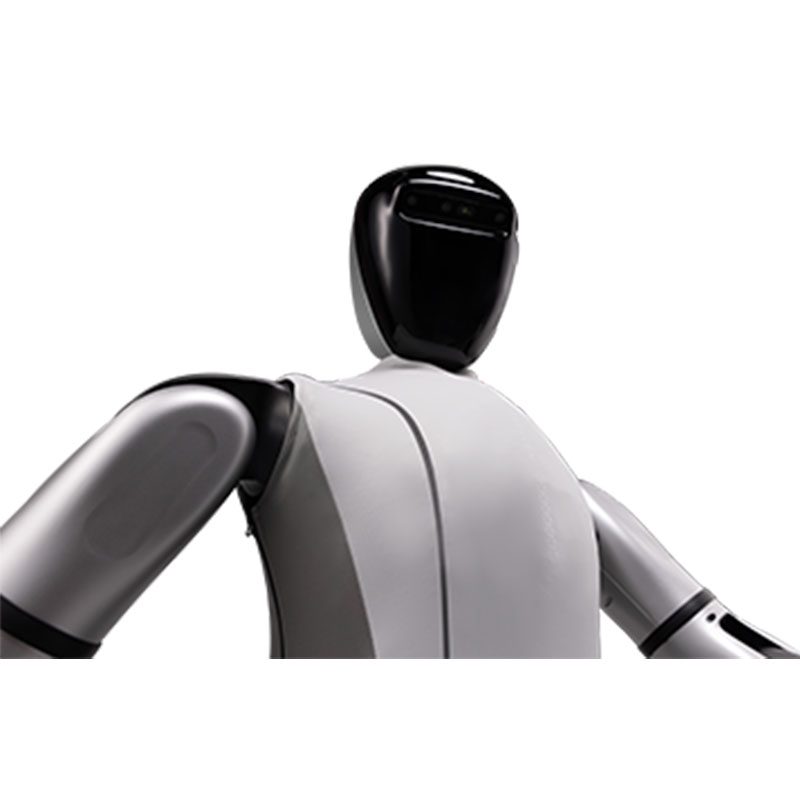
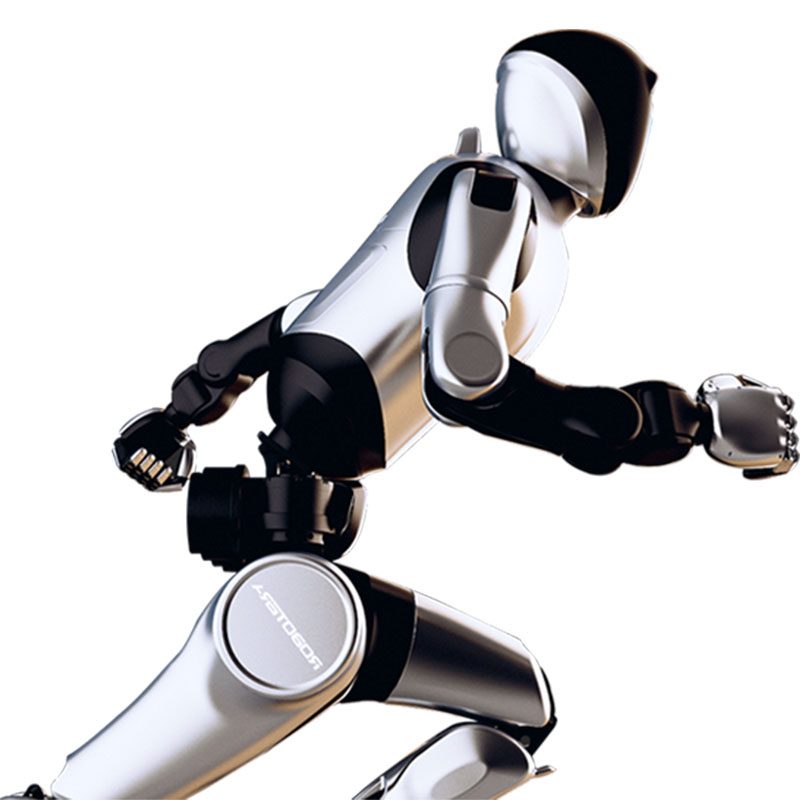
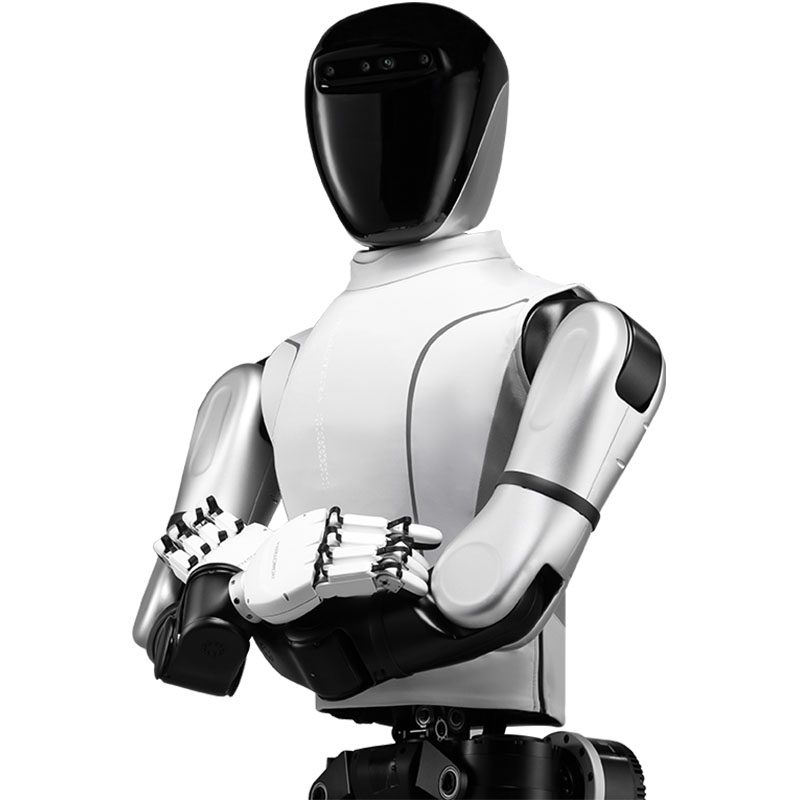
TR-STAR 1 is the first domestically produced high-performance AGI Humanoid Robot with 55 degrees of freedom. The maximum joint torque is 400Nm and the maximum speed is 25rad/s. This makes the Star-Moving STAR1 have the industry's advanced dynamic performance. The running speed in real outdoor scenes reaches 3.6m/s. With the three degrees of freedom of the waist, it can easily complete complex movements such as stable walking, running, jumping, etc. in a natural gait.
TR-STAR 1 integrates Intel high-performance processors and Nvidia Orin's powerful computing resources, providing excellent computing support for humanoid robots in reinforcement learning, imitation learning, and end-to-end large model research. The robot is also equipped with a variety of peripherals such as fingertip array tactile sensors, deep vision cameras, microphone arrays, and facial interactive screens, as well as complete software and teleoperation systems, which facilitate efficient training and highly autonomous operation.
TR-STAR 1 es un destacado representante de la profunda integración de la inteligencia artificial y el hardware robótico. Está diseñado para afrontar los desafíos de la investigación científica actual y futura y tiene un excelente rendimiento y flexibilidad.
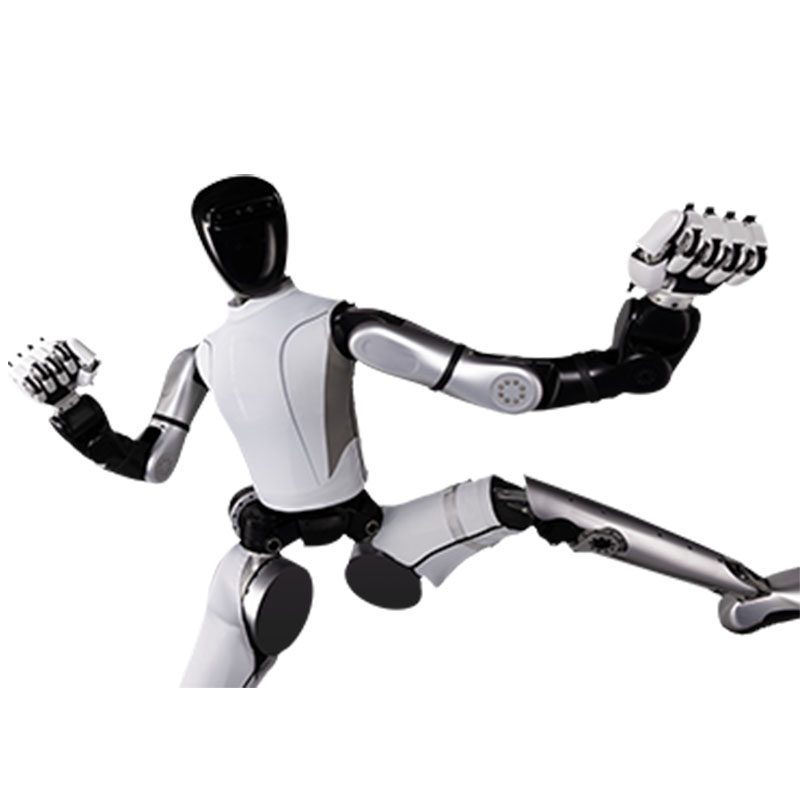
High versatility and autonomous adaptability
TR-STAR 1 tiene adaptabilidad autónoma en una variedad de entornos no modelados y puede realizar una variedad de tareas como recoger objetos y verter agua, podar flores y plantas, y caminar y correr por caminos complejos.
Rapid iteration capability
Basándose en el modelo grande de robot nativo y la plataforma de hardware definida para IA, Star Era ha iterado rápidamente 6 generaciones de robots en 1 año.
World-class performance
La velocidad de carrera en escenas reales al aire libre alcanza los 3,6 m/s y puede caminar y correr de manera estable en terrenos y entornos complejos.
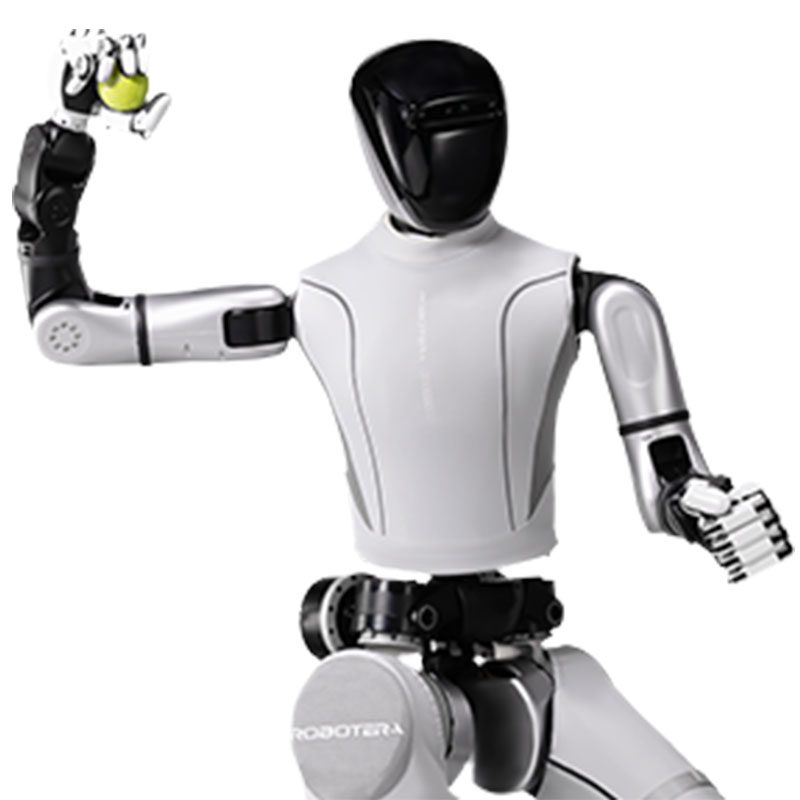
Integrated joint module:
In view of the application characteristics of humanoid robots, the self-developed integrated series joints integrate frameless torque motors, precision planetary reducers, high-precision encoders, and drivers. They have EtherCAT high-speed communication, high-precision force-position mixed control mode, compact structure, high positioning accuracy, high response frequency, and high torque density, and are suitable for robot applications with dynamic variable loads.
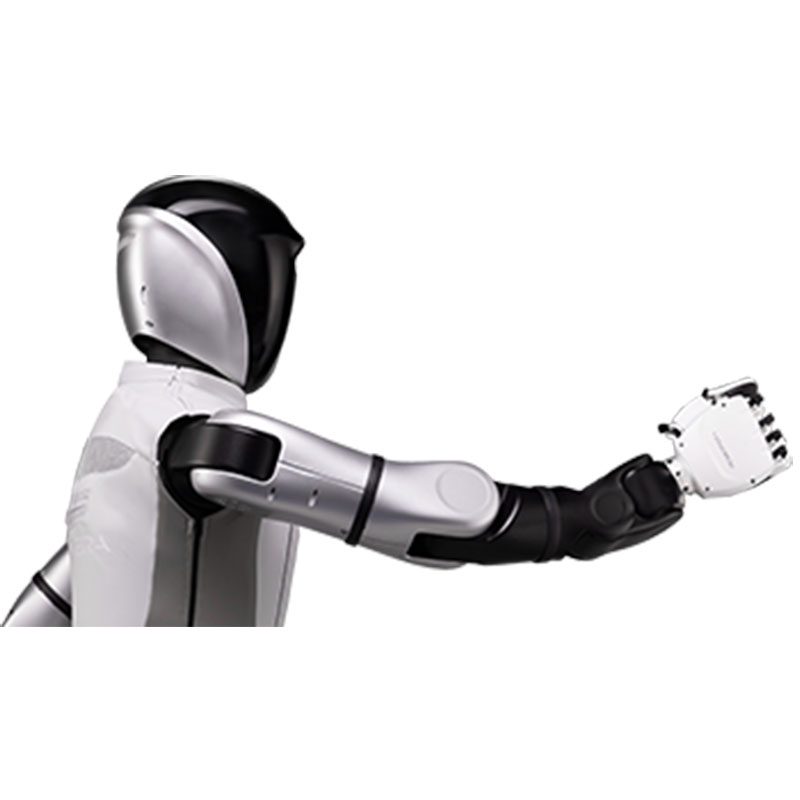
High-performance AGI Humanoid Robot model: TR-STARs1:
Height: 171 cm
Weight: 63 Kg
Degrees of freedom: 55
Computing power: 275 TOPS
Mano diestra: 12 grados activos de libertad para una mano, cobertura total de las yemas de los dedos táctiles
Sensor: tactile sensor, camera, depth camera
Movimiento: Velocidad de carrera de hasta 3,6 m/s en escena real al aire libre
Arm: Load>20 Kg, 7 degrees of freedom high-precision bionic robotic arm
Mano diestra: puede oscilar hacia los lados, amplio rango de movimiento de los dedos, agarre con una sola mano> 25 kg
Joint: Maximum torque 400 Nm, maximum speed 25 rad/s
Cintura y cuello: 3 grados de libertad en la cintura, 2 grados de libertad en el cuello, marcha elegante, interacción amistosa
Total machine load: 160 Kg.
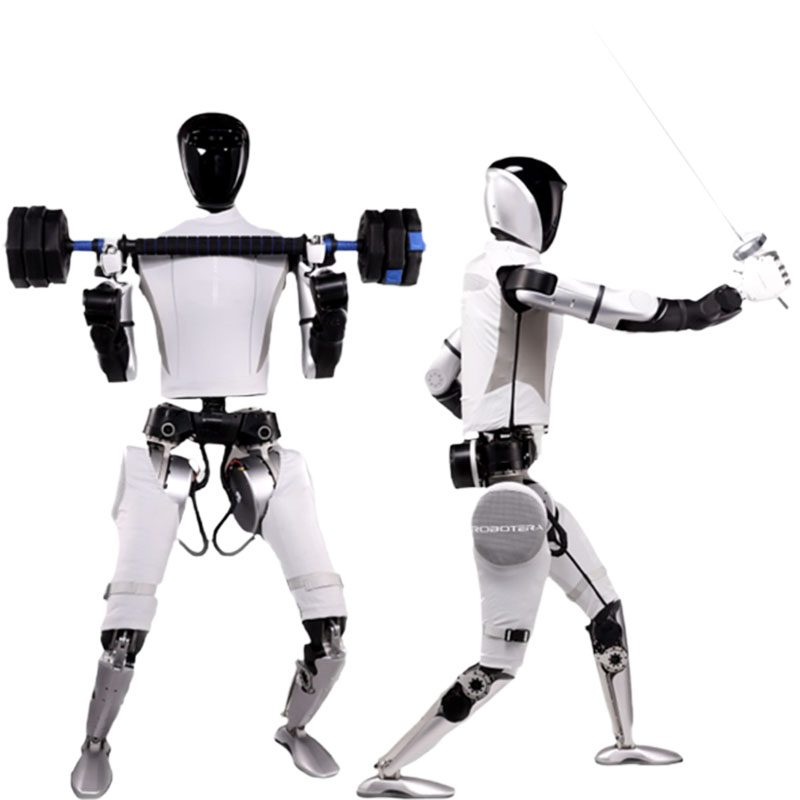
Fully self-driving, truly free degrees:
XHAND1 es el primer robot de mano diestra producido en el país, con ventajas como un alto grado de libertad, alto rendimiento y alta inteligencia.
5 finger joints fully self-driving, 12 independent degrees of freedom;
High-resolution 3D tactile sensor;
Carga máxima con una sola mano de 80N y 25Kg.
The use of native robot large models is a new AI-native learning paradigm that is both universal and simple, and has the ability to fully scale up. Its algorithm processes sensory information such as vision, hearing, and touch through full-modal input fusion, reproducing the most fundamental way of interaction between organisms and the physical world.
Hardware platform defined for AGI:
The interaction of intelligent bodies relies on physical carriers, and the human form is currently the best example of general intelligence. Based on this, a new humanoid robot hardware architecture that integrates hardware and software and is tailored for AI is designed. From the underlying motor to the bipedal system and dexterous hands, all components are AI-friendly. Ensure that the algorithm can be quickly verified on the hardware, greatly improve the efficiency of Sim2Real, and achieve the co-evolution of software and hardware.
Datos técnicos completos
| Modelo | TR-estrella |
|---|---|
| Grados de libertad | 55 |
| Velocidad máxima de articulación | 25 rad/s |
| Altura/peso | 171 cm/63 Kg |
| Carga total de la máquina | 160 Kg+ |
| Par máximo de articulación | 400 Nm |
| Categoría | IA y robots humanoides |
| plazo de entrega | 60 días |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave?
Modelo: TR-Star, Grados de libertad: 55, Velocidad máxima de articulación: 25 rad/s.
¿Cuál es el plazo de entrega?
60 días para la configuración estándar; confirmado en la cotización.
¿Se puede personalizar?
Sí, se pueden adaptar las opciones OEM/ODM, el voltaje, las herramientas y la marca. Envíe la solicitud y el resultado objetivo de una propuesta.
Obtenga una propuesta con precio para TR-Star
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria

Robot humanoide con ruedas y dos brazos

Robot humanoide de doble brazo

Robot de servicio Panda biomimético
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.