


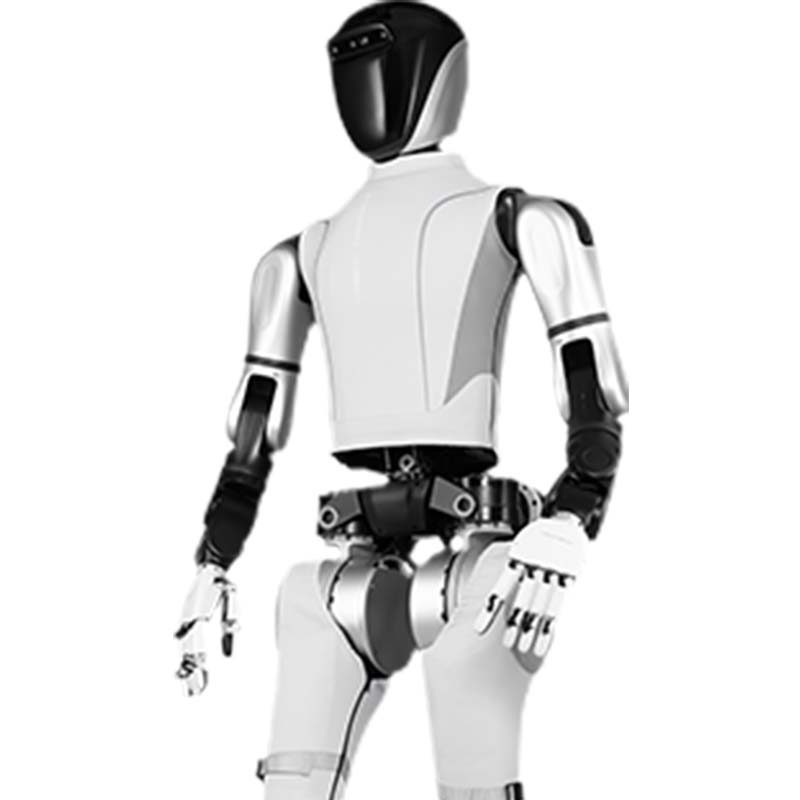
Robot humanoïde AGI TR-Star 1
Le TR-Star est un robot humanoïde de recherche/réception. Spécifications clés : Degrés de liberté 55 ; Vitesse articulaire maximale 25 rad/s ; Taille/poids 171 cm/63 Kg. Le délai de livraison est de 60 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TR-Étoile
- Degrés de liberté
- 55
- Vitesse articulaire maximale
- 25 rads/s
- Taille/poids
- 171 cm/63 Kg
- Charge totale de la machine
- 160 Kg+
- Couple articulaire maximal
- 400 Nm
A quoi sert cette plateforme
Robot humanoïde AGI TR-Star 1 haute performance : *Degrés de liberté : 55 *Vitesse maximale des articulations : 25 rad/s *Hauteur/poids : 171 cm/63 Kg *Charge totale de la machine : 160 Kg+ *Couple maximal des articulations : 400 Nm *5 doigts Main : articulations entièrement automotrices / 12 degrés de liberté indépendants.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 60 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Qingdao, China |
| Incoterm | FOB Qingdao / CIF on request |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
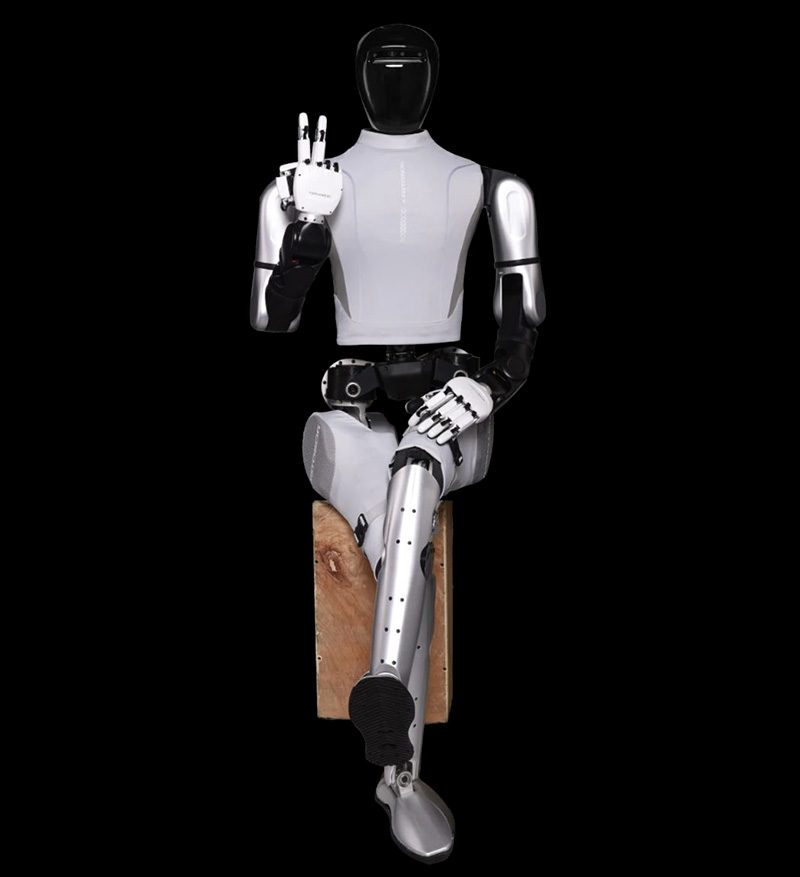
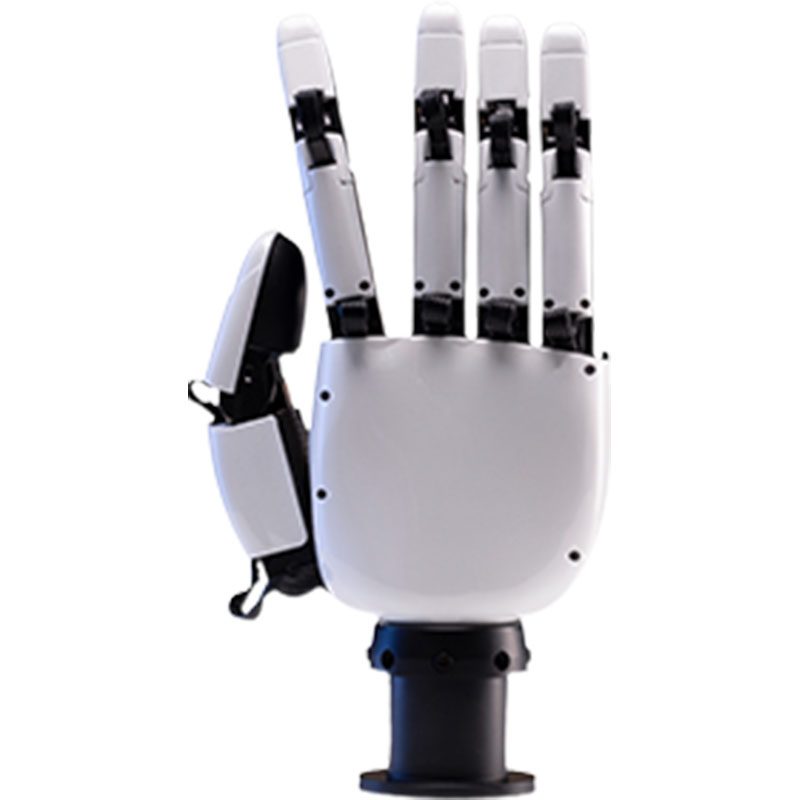
TR-STAR 1's upper limbs include a self-developed high-precision bionic robotic arm with 7 degrees of freedom, and the high-performance dexterous hand XHAND1 with 12 fully active and self-driven degrees of freedom, enabling TR-STAR 1 to have industry-leading actuators in the field of fine manipulation tasks and adapt to the application needs of various scenarios.
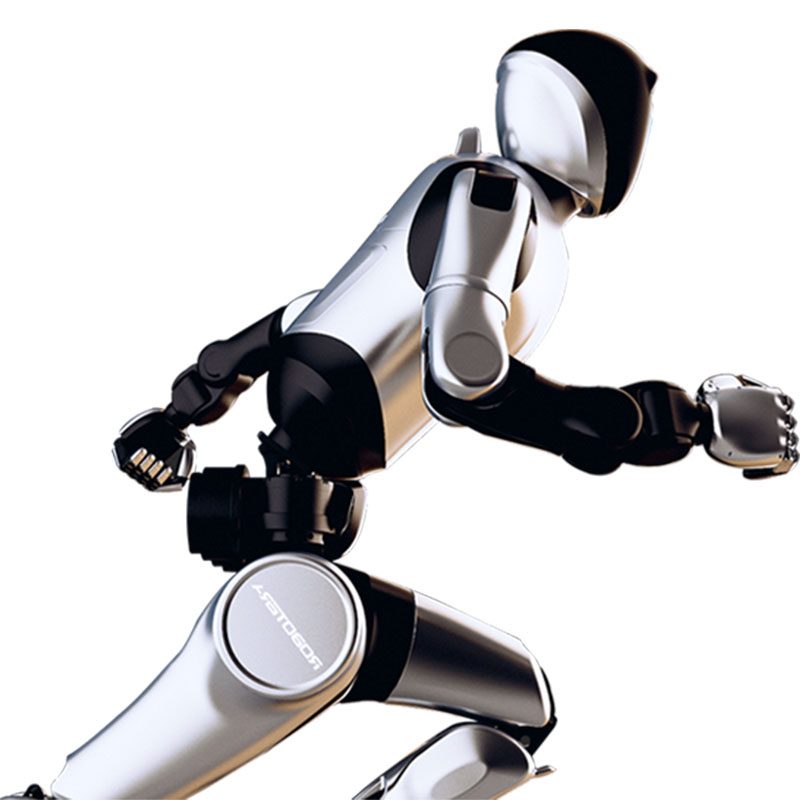
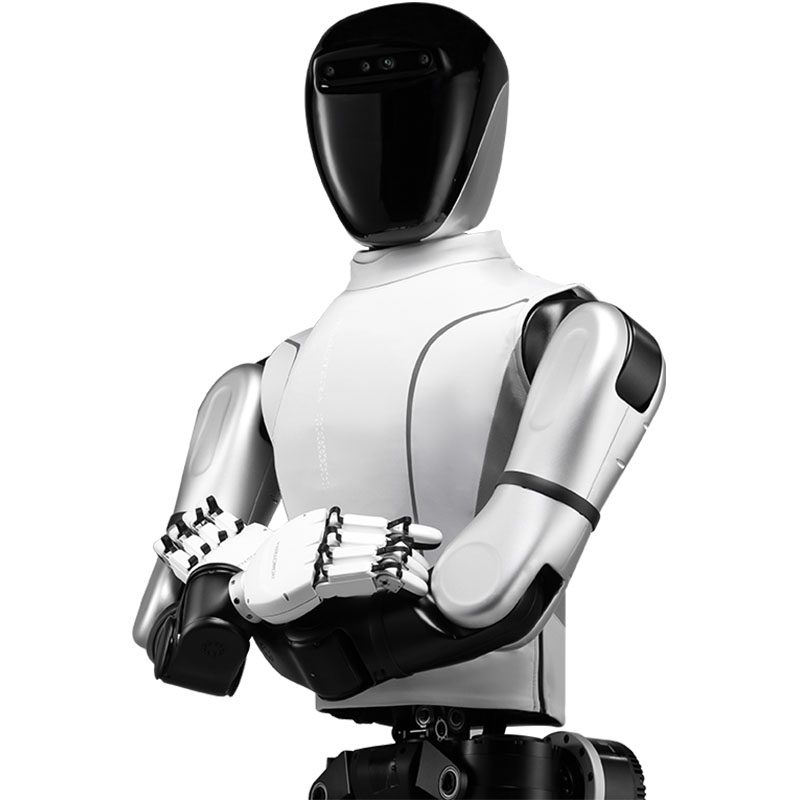
TR-STAR 1 is the first domestically produced high-performance AGI Humanoid Robot with 55 degrees of freedom. The maximum joint torque is 400Nm and the maximum speed is 25rad/s. This makes the Star-Moving STAR1 have the industry's advanced dynamic performance. The running speed in real outdoor scenes reaches 3.6m/s. With the three degrees of freedom of the waist, it can easily complete complex movements such as stable walking, running, jumping, etc. in a natural gait.
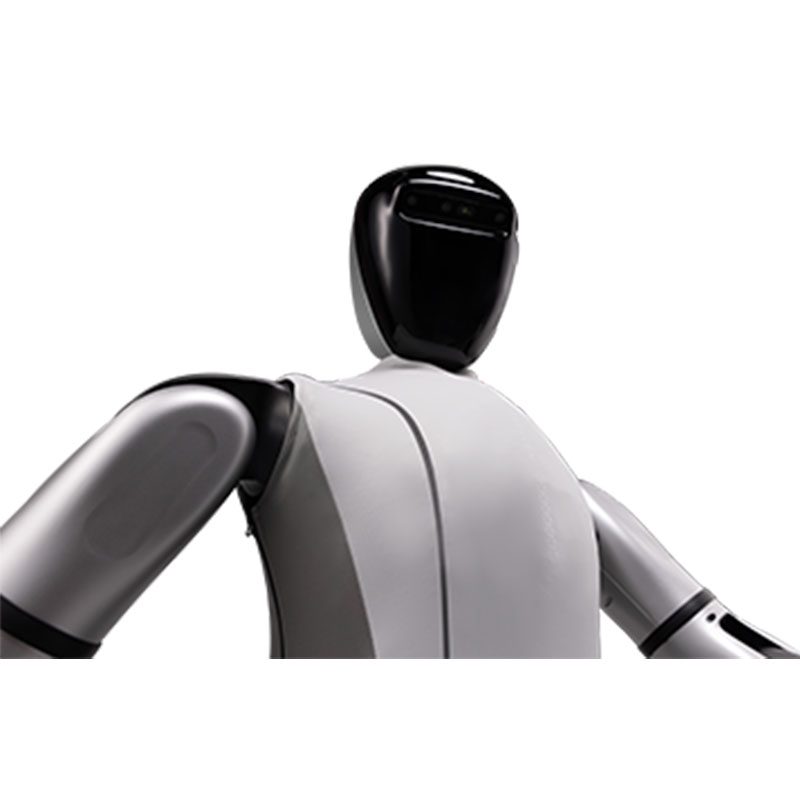
TR-STAR 1 integrates Intel high-performance processors and Nvidia Orin's powerful computing resources, providing excellent computing support for humanoid robots in reinforcement learning, imitation learning, and end-to-end large model research. The robot is also equipped with a variety of peripherals such as fingertip array tactile sensors, deep vision cameras, microphone arrays, and facial interactive screens, as well as complete software and teleoperation systems, which facilitate efficient training and highly autonomous operation.
TR-STAR 1 est un représentant exceptionnel de l'intégration profonde de l'intelligence artificielle et du matériel robotique. Il est conçu pour relever les défis de la recherche scientifique actuelle et future et présente d'excellentes performances et flexibilité.
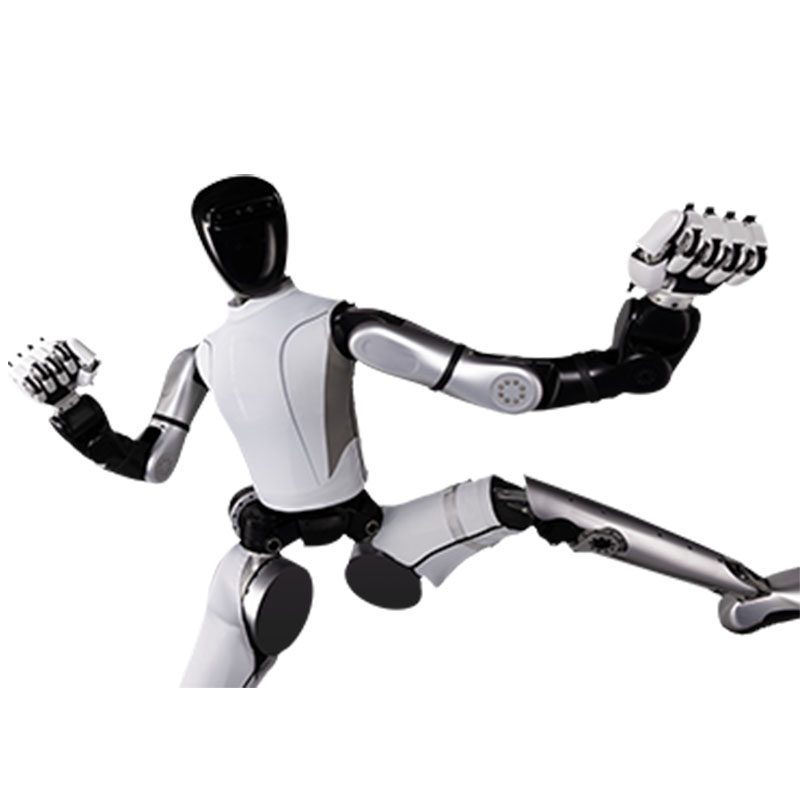
High versatility and autonomous adaptability
TR-STAR 1 a une adaptabilité autonome dans une variété d'environnements non modélisés et peut effectuer diverses tâches telles que ramasser des objets et verser de l'eau, tailler des fleurs et des plantes, et marcher et courir sur des routes complexes.
Rapid iteration capability
S'appuyant sur le grand modèle de robot natif et la plateforme matérielle définie pour l'IA, Star Era a rapidement itéré 6 générations de robots en 1 an.
World-class performance
La vitesse de course dans les scènes réelles en extérieur atteint 3,6 m/s, et il peut marcher et courir de manière stable sur des terrains et des environnements complexes.
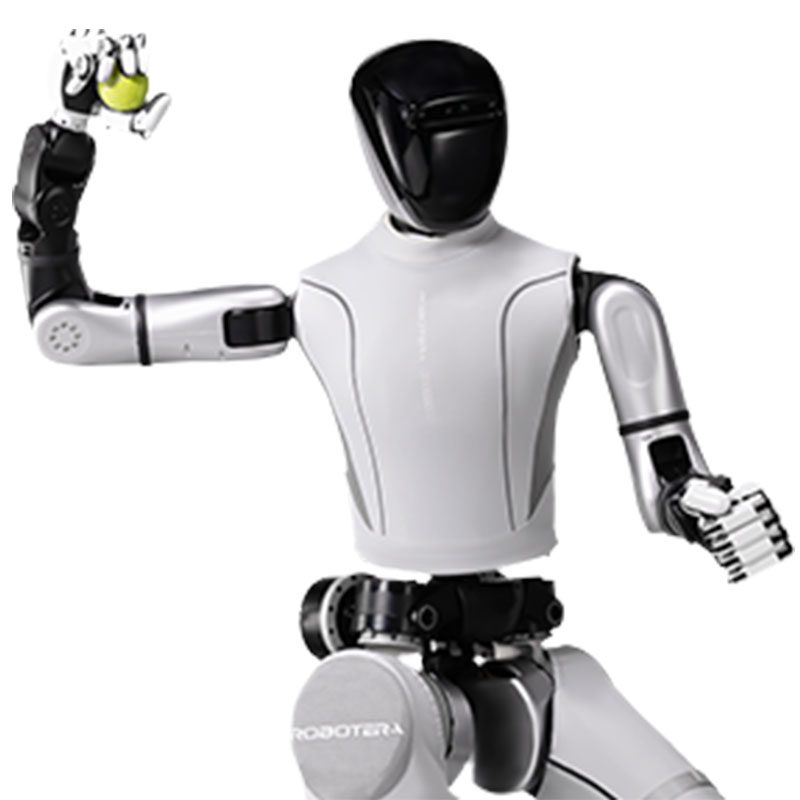
Integrated joint module:
In view of the application characteristics of humanoid robots, the self-developed integrated series joints integrate frameless torque motors, precision planetary reducers, high-precision encoders, and drivers. They have EtherCAT high-speed communication, high-precision force-position mixed control mode, compact structure, high positioning accuracy, high response frequency, and high torque density, and are suitable for robot applications with dynamic variable loads.
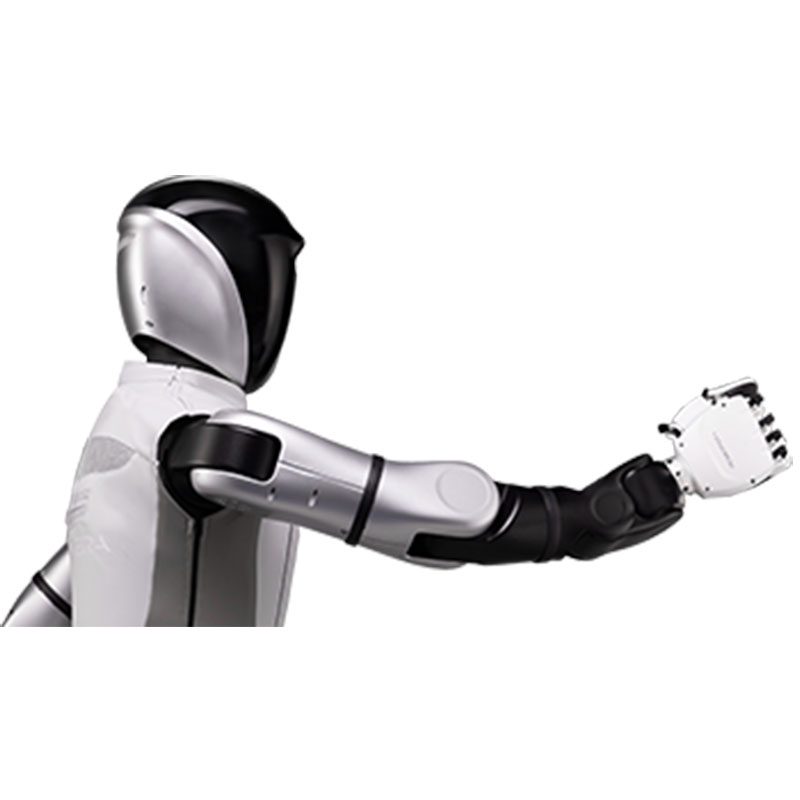
High-performance AGI Humanoid Robot model: TR-STARs1:
Height: 171 cm
Weight: 63 Kg
Degrees of freedom: 55
Computing power: 275 TOPS
Main adroite : 12 degrés de liberté actifs pour une main, couverture complète du bout des doigts tactiles
Sensor: tactile sensor, camera, depth camera
Mouvement : vitesse de course jusqu'à 3,6 m/s dans une scène réelle en extérieur
Arm: Load>20 Kg, 7 degrees of freedom high-precision bionic robotic arm
Main adroite : peut se balancer latéralement, grande amplitude de mouvement des doigts, préhension d'une seule main > 25 kg
Joint: Maximum torque 400 Nm, maximum speed 25 rad/s
Taille et cou : 3 degrés de liberté à la taille, 2 degrés de liberté au cou, démarche élégante, interaction amicale
Total machine load: 160 Kg.
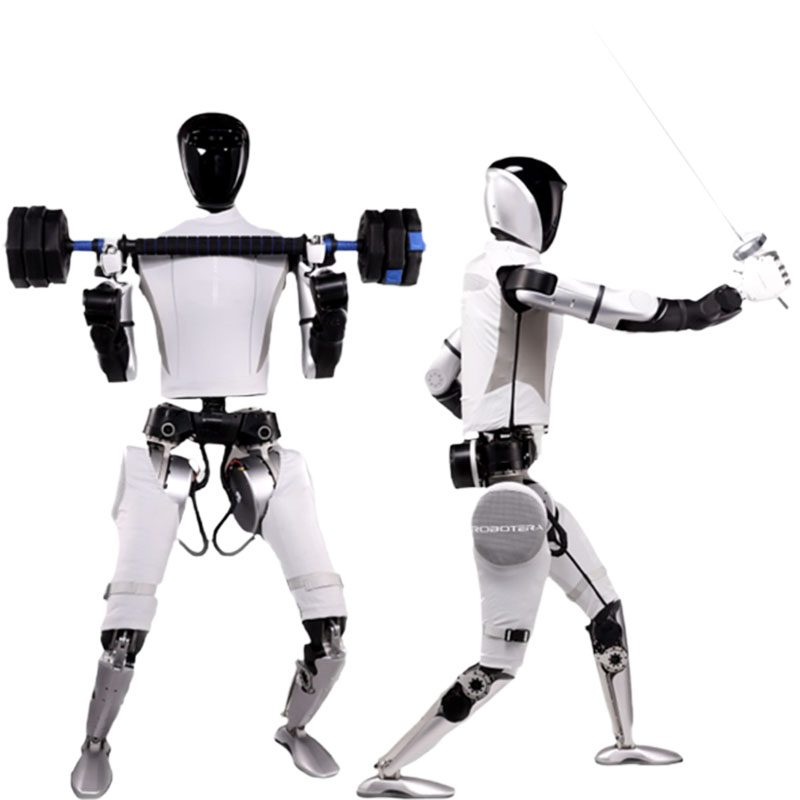
Fully self-driving, truly free degrees:
XHAND1 est la première main agile de robot produite dans le pays, avec des avantages tels qu'un degré élevé de liberté, des performances élevées et une intelligence élevée.
5 finger joints fully self-driving, 12 independent degrees of freedom;
High-resolution 3D tactile sensor;
Charge maximale à une main de 80N et 25Kg.
The use of native robot large models is a new AI-native learning paradigm that is both universal and simple, and has the ability to fully scale up. Its algorithm processes sensory information such as vision, hearing, and touch through full-modal input fusion, reproducing the most fundamental way of interaction between organisms and the physical world.
Hardware platform defined for AGI:
The interaction of intelligent bodies relies on physical carriers, and the human form is currently the best example of general intelligence. Based on this, a new humanoid robot hardware architecture that integrates hardware and software and is tailored for AI is designed. From the underlying motor to the bipedal system and dexterous hands, all components are AI-friendly. Ensure that the algorithm can be quickly verified on the hardware, greatly improve the efficiency of Sim2Real, and achieve the co-evolution of software and hardware.
Données techniques complètes
| Modèle | TR-Étoile |
|---|---|
| Degrés de liberté | 55 |
| Vitesse articulaire maximale | 25 rads/s |
| Taille/poids | 171 cm/63 Kg |
| Charge totale de la machine | 160 Kg+ |
| Couple articulaire maximal | 400 Nm |
| Catégorie | IA et robots humanoïdes |
| Délai de mise en œuvre | 60 jours |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les spécifications clés ?
Modèle : TR-Star, Degrés de liberté : 55, Vitesse articulaire maximale : 25 rad/s.
Quel est le délai de livraison ?
60 jours pour la configuration standard ; confirmé lors du devis.
Peut-il être personnalisé ?
Oui — Les options OEM/ODM, la tension, l'outillage et la marque peuvent être adaptés. Envoyez la candidature et le résultat cible d’une proposition.
Obtenez une proposition tarifaire pour TR-Star
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie

Robot humanoïde à deux bras à roues

Robot humanoïde à deux bras

Robot de service panda biomimétique
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.