


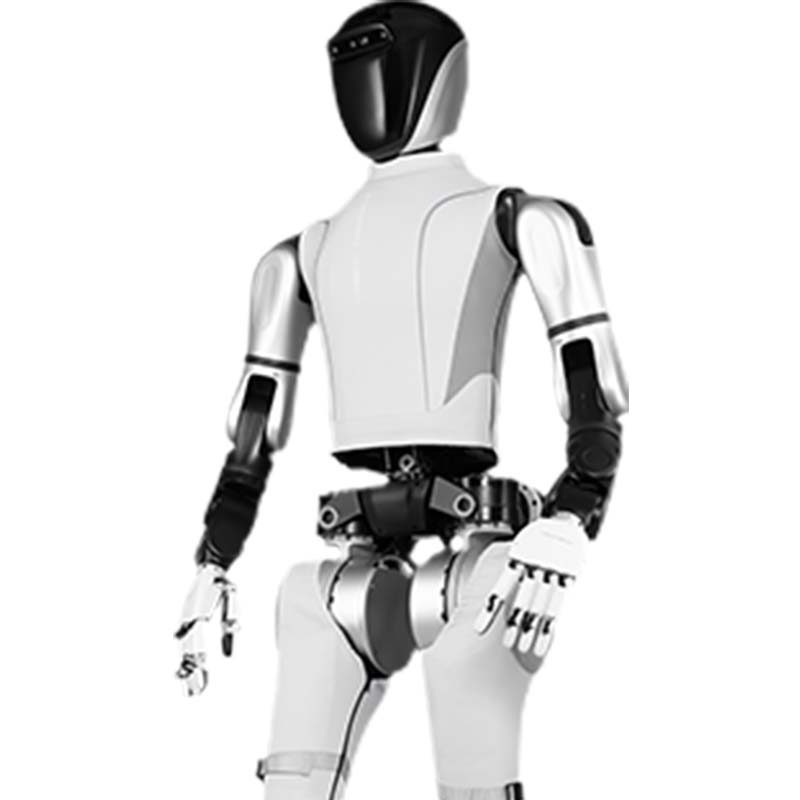
Robot humanoidalny AGI TR-Star 1
TR-Star to humanoidalny robot do badań/recepcji. Kluczowe dane techniczne: Stopnie swobody 55; Maksymalna prędkość połączenia 25 rad/s; Wzrost/waga 171 cm/63 kg. Czas realizacji wynosi 60 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- Gwiazda TR
- Stopnie swobody
- 55
- Maksymalna prędkość połączenia
- 25 rad/s
- Wzrost/waga
- 171 cm/63 Kg
- Całkowite obciążenie maszyny
- 160 Kg+
- Maksymalny moment obrotowy połączenia
- 400 Nm
Do czego służy ta platforma
Wysokowydajny robot humanoidalny AGI TR-Star 1: *Stopnie swobody: 55 *Maksymalna prędkość przegubu: 25 rad/s *Wysokość/waga: 171 cm/63 kg *Całkowite obciążenie maszyny: 160 kg+ *Maksymalny moment obrotowy przegubu: 400 Nm *5 palców Ręka: w pełni samobieżne przeguby / 12 niezależnych stopni swobody.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 60 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Qingdao, China |
| Incoterm | FOB Qingdao / CIF on request |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
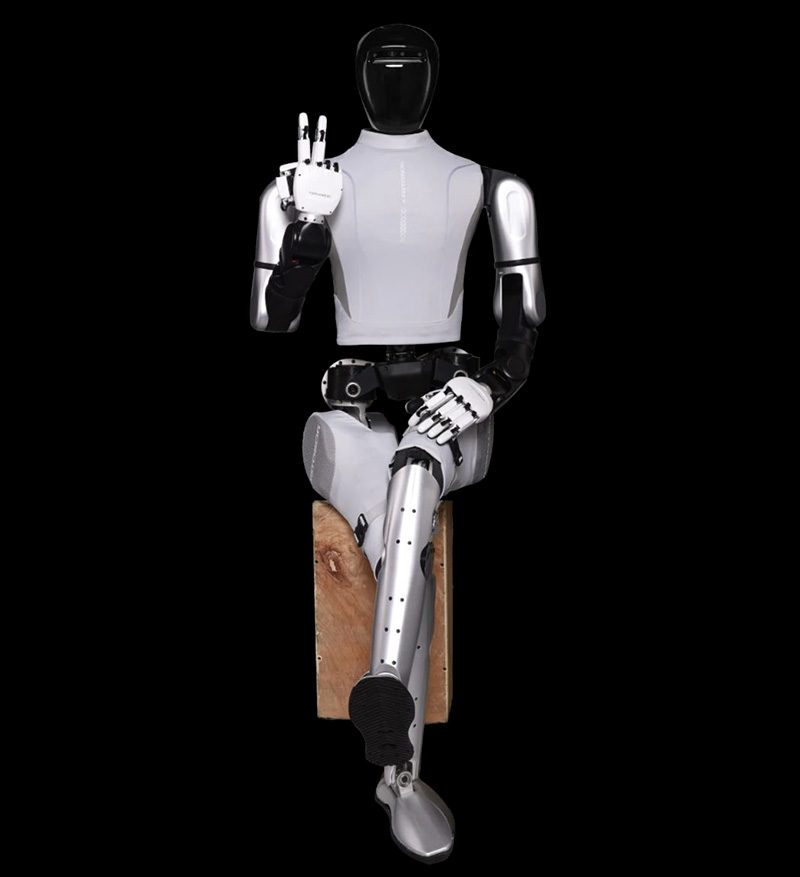
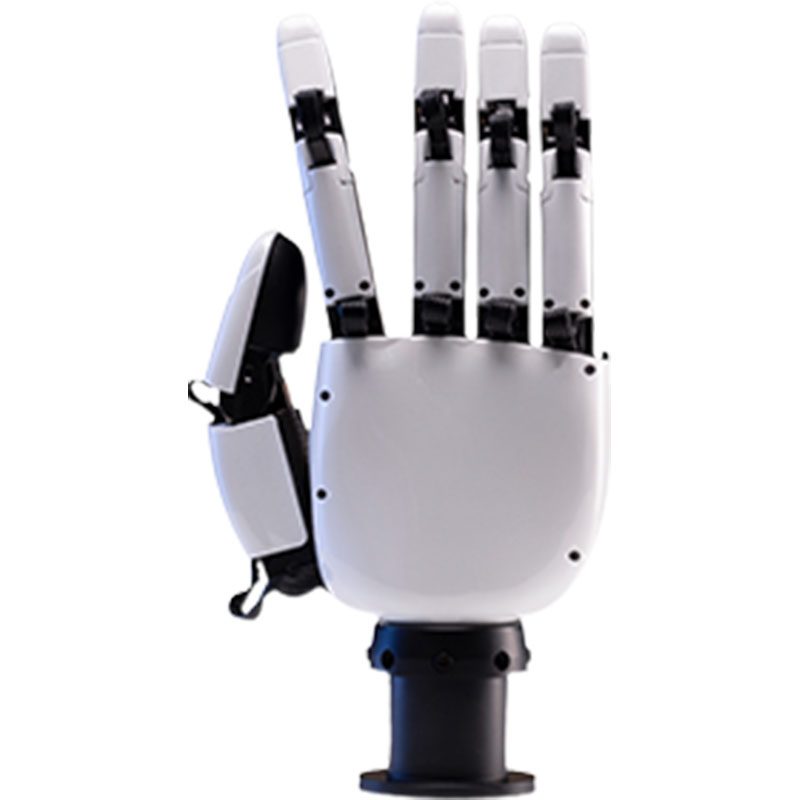
TR-STAR 1's upper limbs include a self-developed high-precision bionic robotic arm with 7 degrees of freedom, and the high-performance dexterous hand XHAND1 with 12 fully active and self-driven degrees of freedom, enabling TR-STAR 1 to have industry-leading actuators in the field of fine manipulation tasks and adapt to the application needs of various scenarios.
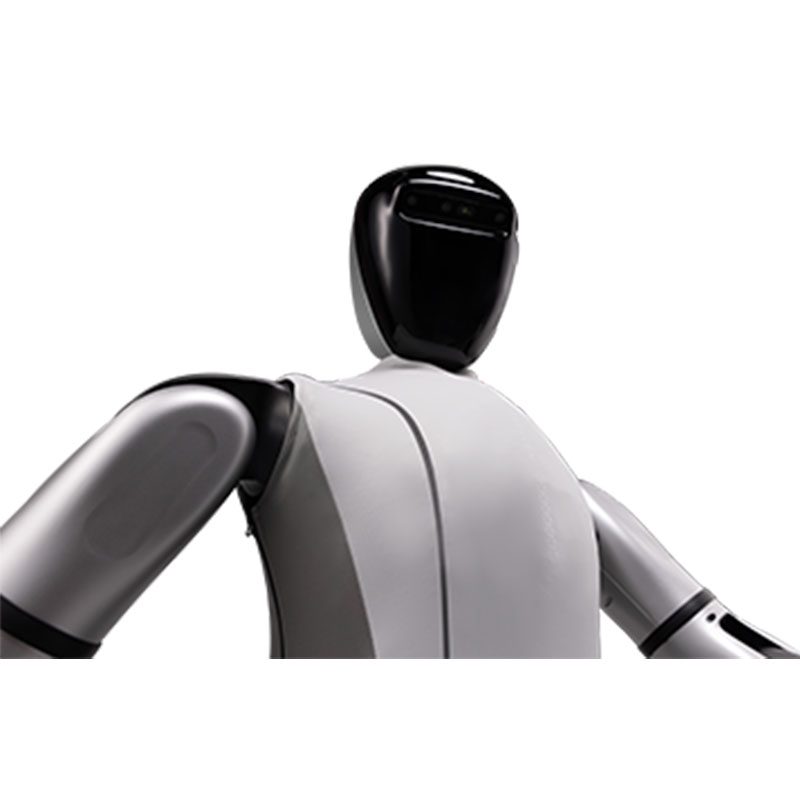
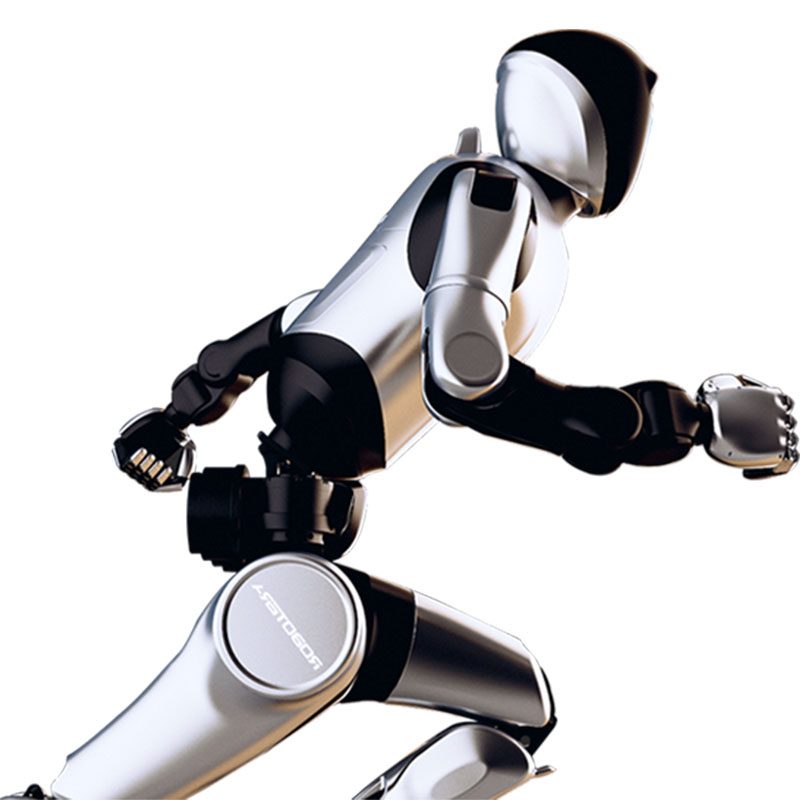
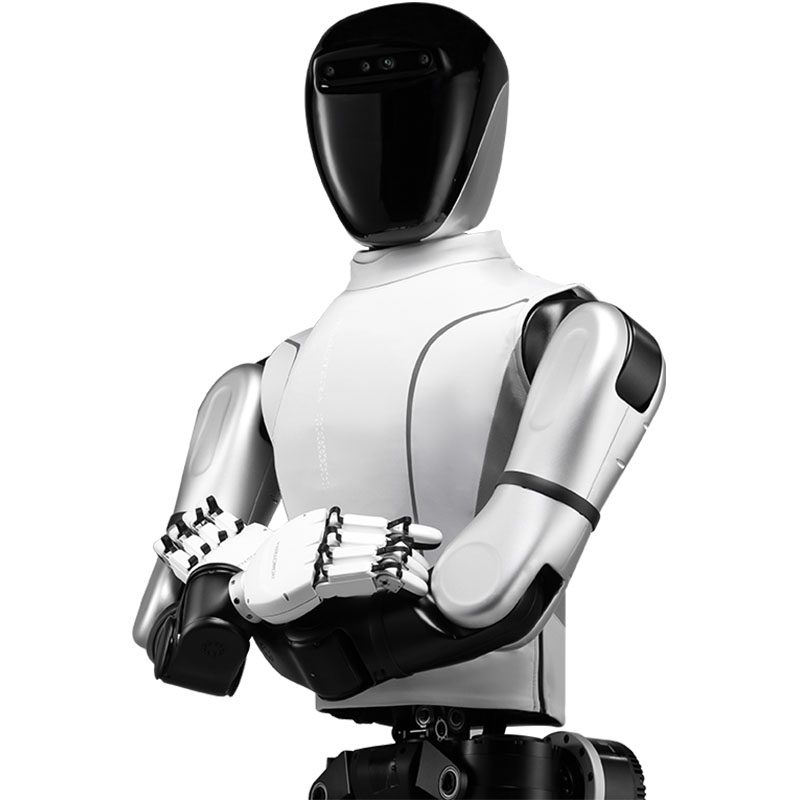
TR-STAR 1 is the first domestically produced high-performance AGI Humanoid Robot with 55 degrees of freedom. The maximum joint torque is 400Nm and the maximum speed is 25rad/s. This makes the Star-Moving STAR1 have the industry's advanced dynamic performance. The running speed in real outdoor scenes reaches 3.6m/s. With the three degrees of freedom of the waist, it can easily complete complex movements such as stable walking, running, jumping, etc. in a natural gait.
TR-STAR 1 integrates Intel high-performance processors and Nvidia Orin's powerful computing resources, providing excellent computing support for humanoid robots in reinforcement learning, imitation learning, and end-to-end large model research. The robot is also equipped with a variety of peripherals such as fingertip array tactile sensors, deep vision cameras, microphone arrays, and facial interactive screens, as well as complete software and teleoperation systems, which facilitate efficient training and highly autonomous operation.
TR-STAR 1 to wybitny przedstawiciel głębokiej integracji sztucznej inteligencji i sprzętu robotycznego. Został zaprojektowany, aby sprostać wyzwaniom obecnych i przyszłych badań naukowych oraz charakteryzuje się doskonałą wydajnością i elastycznością.
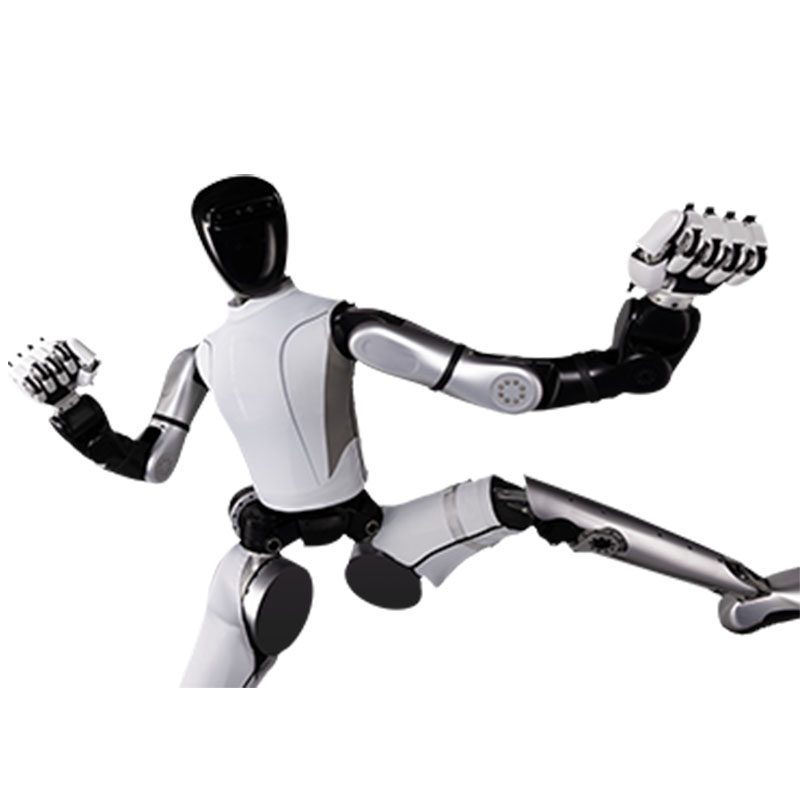
High versatility and autonomous adaptability
TR-STAR 1 ma zdolność autonomicznej adaptacji w różnych niemodelowanych środowiskach i może wykonywać różnorodne zadania, takie jak podnoszenie przedmiotów i nalewanie wody, przycinanie kwiatów i roślin oraz chodzenie i bieganie po skomplikowanych drogach.
Rapid iteration capability
Opierając się na natywnym dużym modelu robota i platformie sprzętowej zdefiniowanej dla sztucznej inteligencji, Star Era szybko opracowała 6 generacji robotów w ciągu 1 roku.
World-class performance
Prędkość biegu w rzeczywistych scenach plenerowych sięga 3,6 m/s i może chodzić i biegać stabilnie w złożonym terenie i środowiskach.
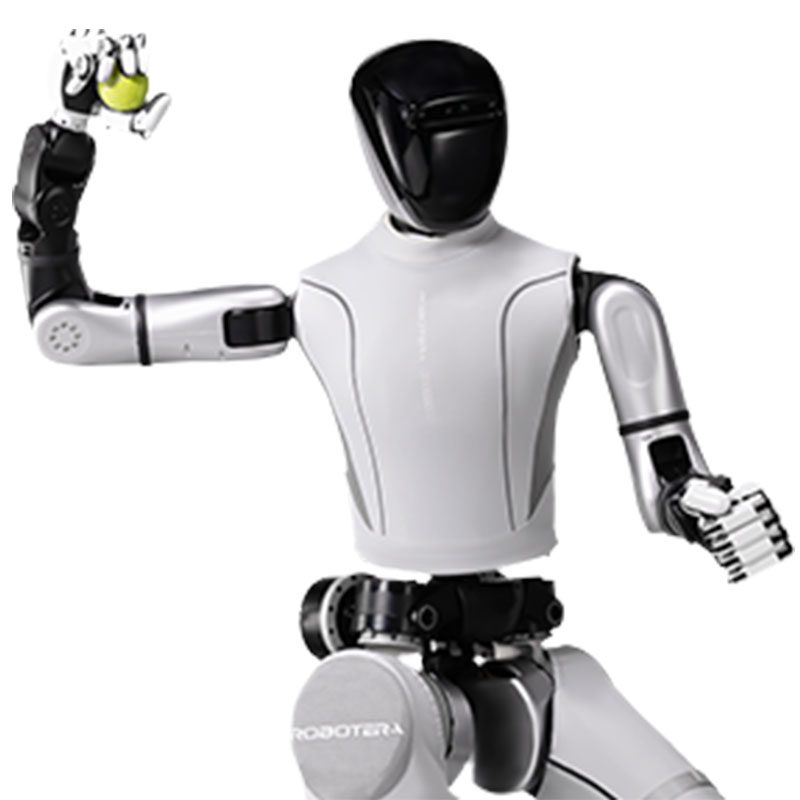
Integrated joint module:
In view of the application characteristics of humanoid robots, the self-developed integrated series joints integrate frameless torque motors, precision planetary reducers, high-precision encoders, and drivers. They have EtherCAT high-speed communication, high-precision force-position mixed control mode, compact structure, high positioning accuracy, high response frequency, and high torque density, and are suitable for robot applications with dynamic variable loads.
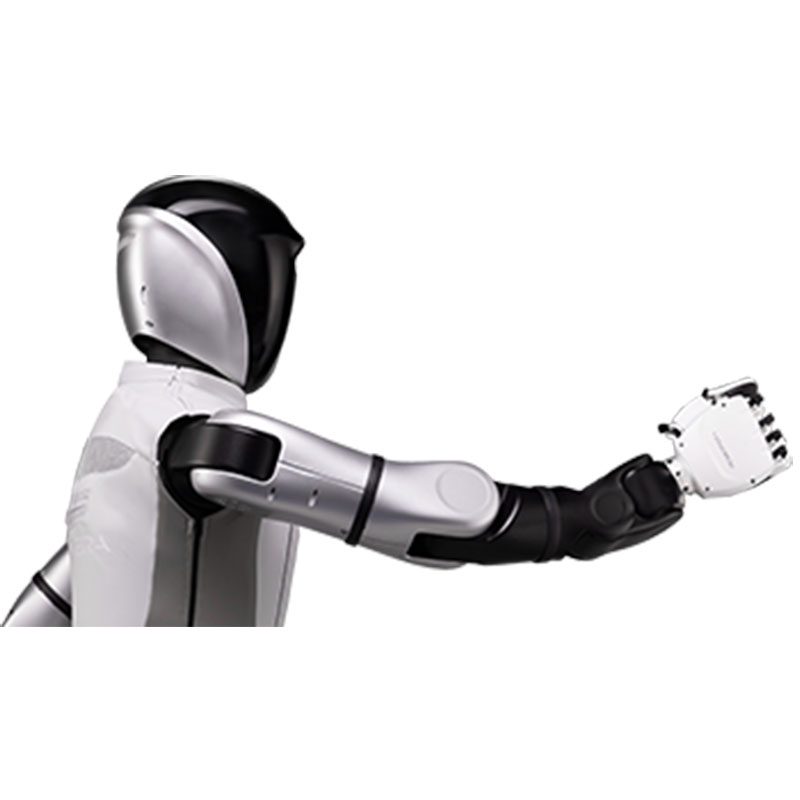
High-performance AGI Humanoid Robot model: TR-STARs1:
Height: 171 cm
Weight: 63 Kg
Degrees of freedom: 55
Computing power: 275 TOPS
Zręczna dłoń: 12 aktywnych stopni swobody dla jednej ręki, pełne pokrycie opuszków palców
Sensor: tactile sensor, camera, depth camera
Ruch: prędkość biegu do 3,6 m/s w rzeczywistej scenie na świeżym powietrzu
Arm: Load>20 Kg, 7 degrees of freedom high-precision bionic robotic arm
Zręczna ręka: może kołysać się na boki, duży zakres ruchu palców, chwytanie jedną ręką> 25 kg
Joint: Maximum torque 400 Nm, maximum speed 25 rad/s
Talia i szyja: 3 stopnie swobody talii, 2 stopnie swobody szyi, elegancki chód, przyjazna interakcja
Total machine load: 160 Kg.
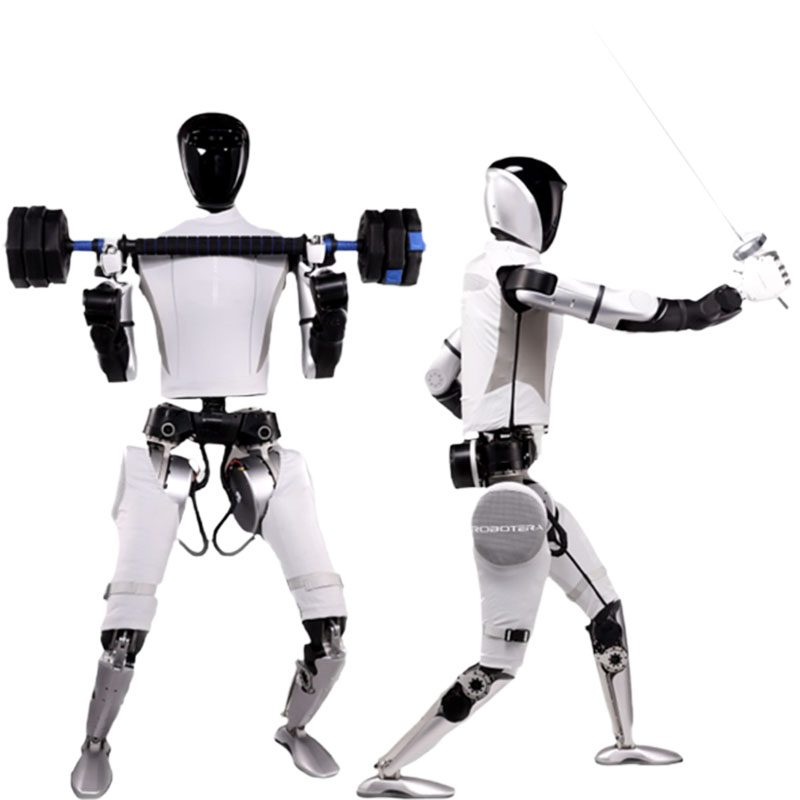
Fully self-driving, truly free degrees:
XHAND1 to pierwszy wyprodukowany w kraju robot o zręcznej dłoni, charakteryzujący się takimi zaletami, jak wysoki stopień swobody, wysoka wydajność i wysoka inteligencja.
5 finger joints fully self-driving, 12 independent degrees of freedom;
High-resolution 3D tactile sensor;
Maksymalne obciążenie jedną ręką 80 N i 25 kg.
The use of native robot large models is a new AI-native learning paradigm that is both universal and simple, and has the ability to fully scale up. Its algorithm processes sensory information such as vision, hearing, and touch through full-modal input fusion, reproducing the most fundamental way of interaction between organisms and the physical world.
Hardware platform defined for AGI:
The interaction of intelligent bodies relies on physical carriers, and the human form is currently the best example of general intelligence. Based on this, a new humanoid robot hardware architecture that integrates hardware and software and is tailored for AI is designed. From the underlying motor to the bipedal system and dexterous hands, all components are AI-friendly. Ensure that the algorithm can be quickly verified on the hardware, greatly improve the efficiency of Sim2Real, and achieve the co-evolution of software and hardware.
Pełne dane techniczne
| Model | Gwiazda TR |
|---|---|
| Stopnie swobody | 55 |
| Maksymalna prędkość połączenia | 25 rad/s |
| Wzrost/waga | 171 cm/63 Kg |
| Całkowite obciążenie maszyny | 160 Kg+ |
| Maksymalny moment obrotowy połączenia | 400 Nm |
| Kategoria | Sztuczna inteligencja i roboty humanoidalne |
| Czas realizacji | 60 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje?
Model: TR-Star, Stopnie swobody: 55, Maksymalna prędkość przegubu: 25 rad/s.
Jaki jest czas realizacji?
60 dni dla konfiguracji standardowej; potwierdzone w cytacie.
Czy można go dostosować?
Tak — można dostosować opcje OEM/ODM, napięcie, oprzyrządowanie i branding. Wyślij aplikację i docelowe wyniki dla propozycji.
Uzyskaj ofertę cenową dla TR-Star
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

Kołowy, dwuramienny robot humanoidalny

Dwuramienny humanoidalny robot

Biomimetyczny robot serwisowy Panda
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.