


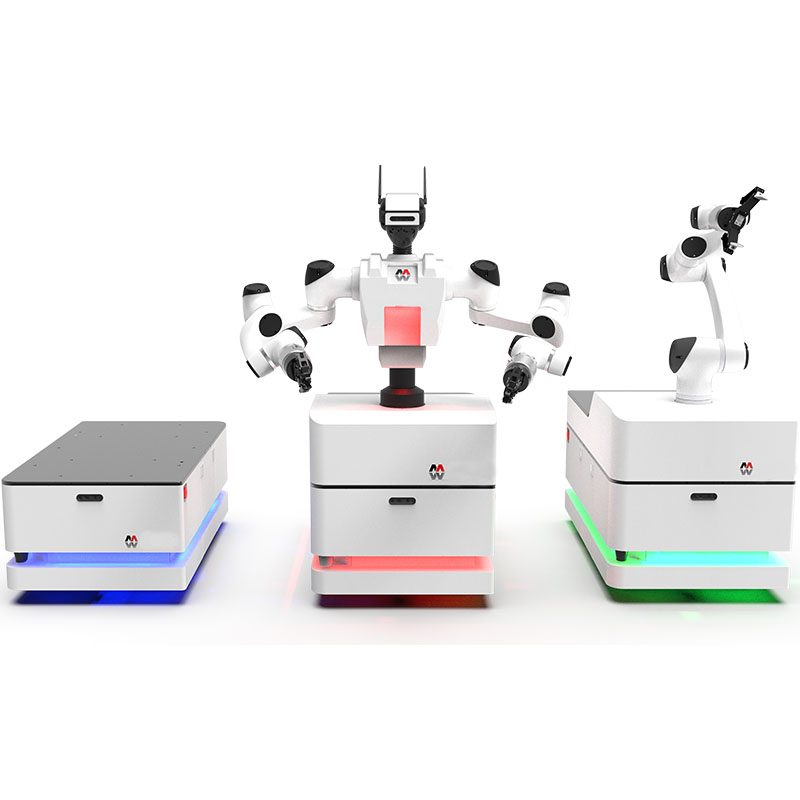
حلول AMR مع الروبوتات المتنقلة التعاونية ثنائية الذراع
حلول MOD AMR ذات الذراع التعاونية المزدوجة هي روبوت تعاوني للتجميع/الاختيار والمكان. المهلة الزمنية هي 15 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- وزارة الدفاع
- مهلة
- 15 يوما
- فئة
- الروبوتات التعاونية
ما هي هذه المنصة ل
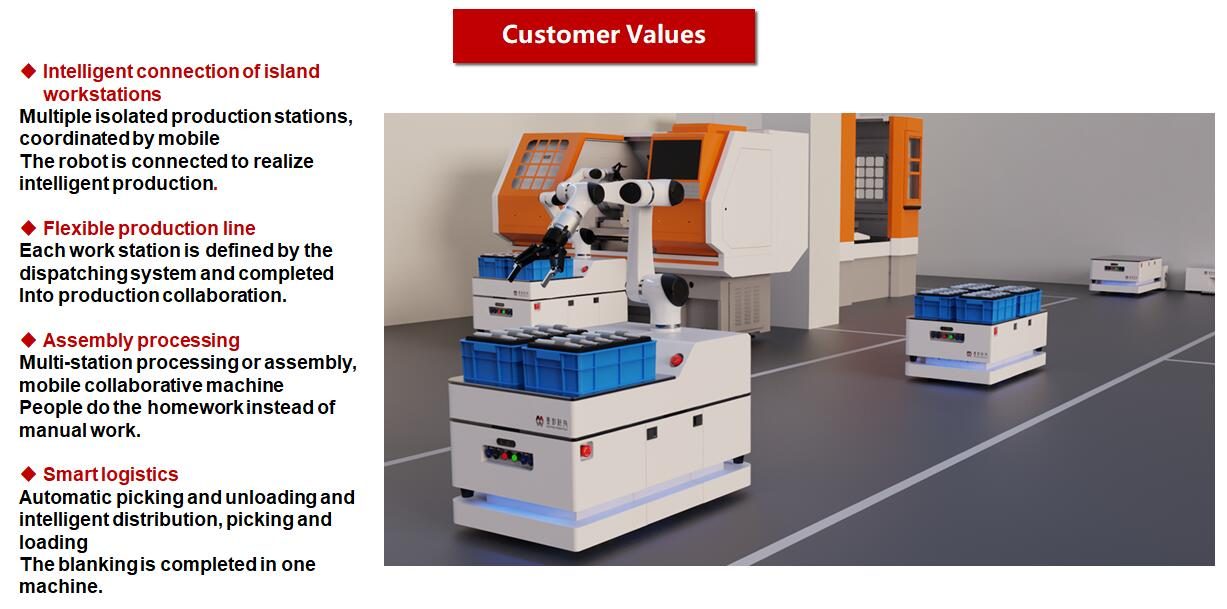
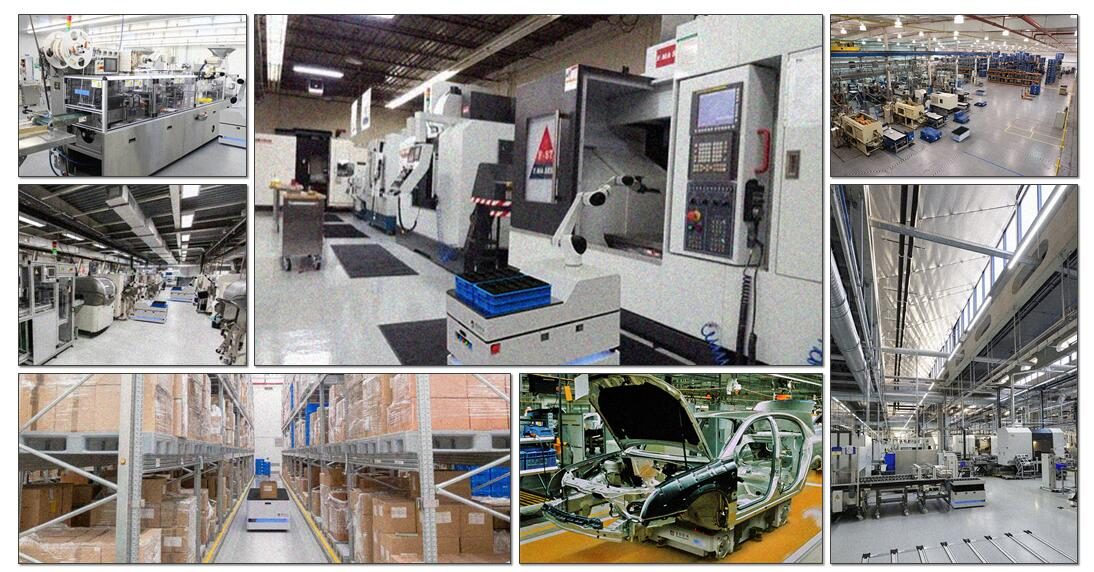
يعد الروبوت التعاوني المتنقل MOD نفسه مشغلًا يمكنه التحرك بشكل مستقل. أكمل مهام المحطات المختلفة المتعددة في خط الإنتاج في الوقت المناسب. استخدام وضع الدفع بالعجلات Mecanum.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 15 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | شنتشن، الصين |
| مصطلح التجارة الدولية | فوب شنتشن/CIF عند الطلب |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
Product series
| MDN series differential mobile robot MDN-0300, MDN-0600, MDN-1200 MON series omnidirectional mobile robot MON-0300, MON-0600, MON-1500, MON-6000 MDS series differential single arm mobile collaborative robot MDS-0300, MDS-0600, MDS-1200 MDD series differential dual-arm mobile collaborative robot MDD-0600, MDD-1200 MOS series omnidirectional single-arm mobile collaborative robot MOS-0300, MOS-0600, MOS-1500 MOD series omnidirectional dual-arm mobile collaborative robot MOD-0300, MOD-0600, MOD-1500 300 6000kg chassis load 3-35kg arm wrist load ±1mm chassis repeat positioning accuracy ±0.05mm Repeated positioning accuracy of robotic arm نظام زائد يصل إلى 21 محورًا لإكمال المهام المعقدة بسهولة | 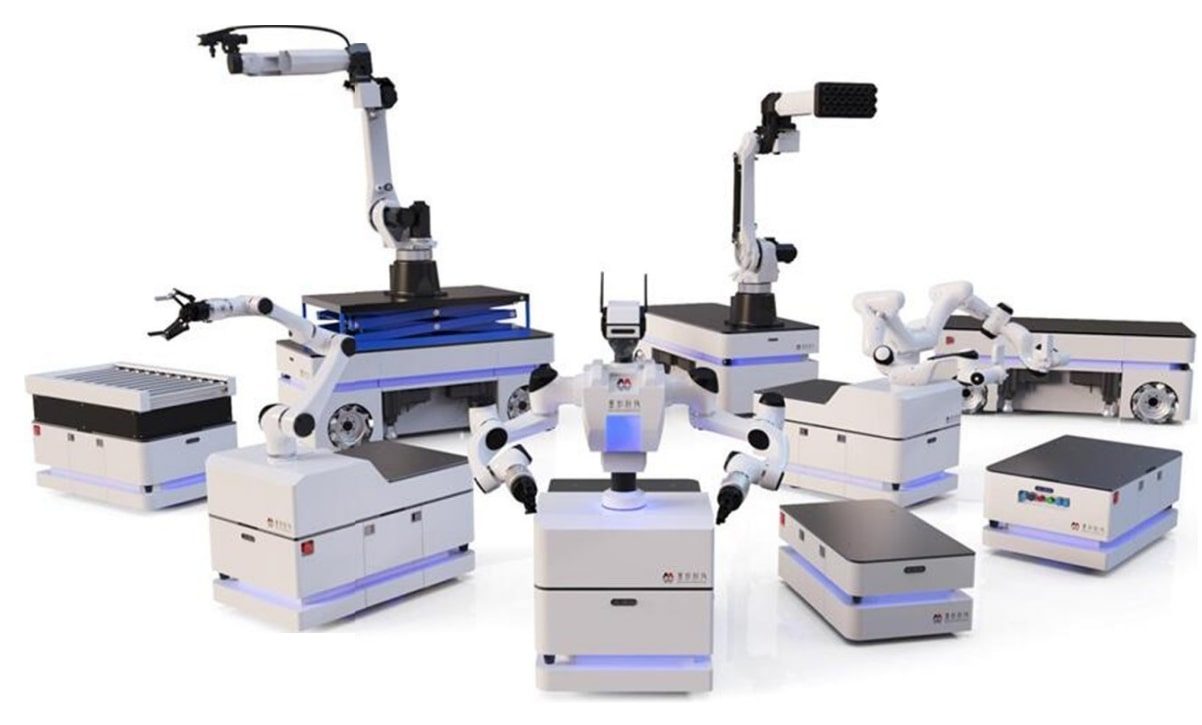 |
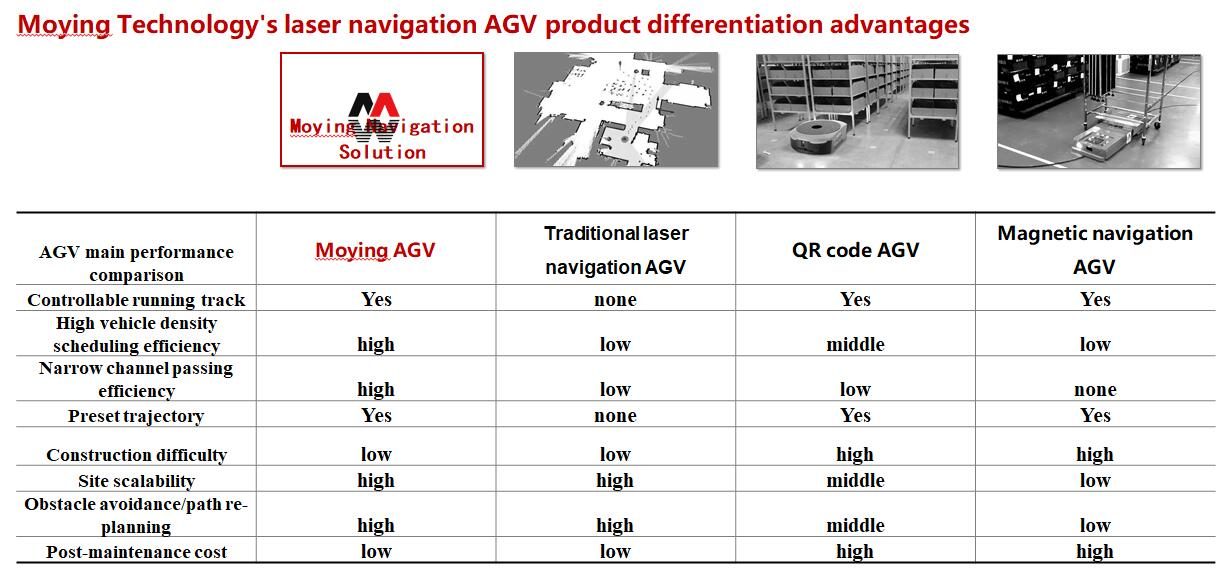
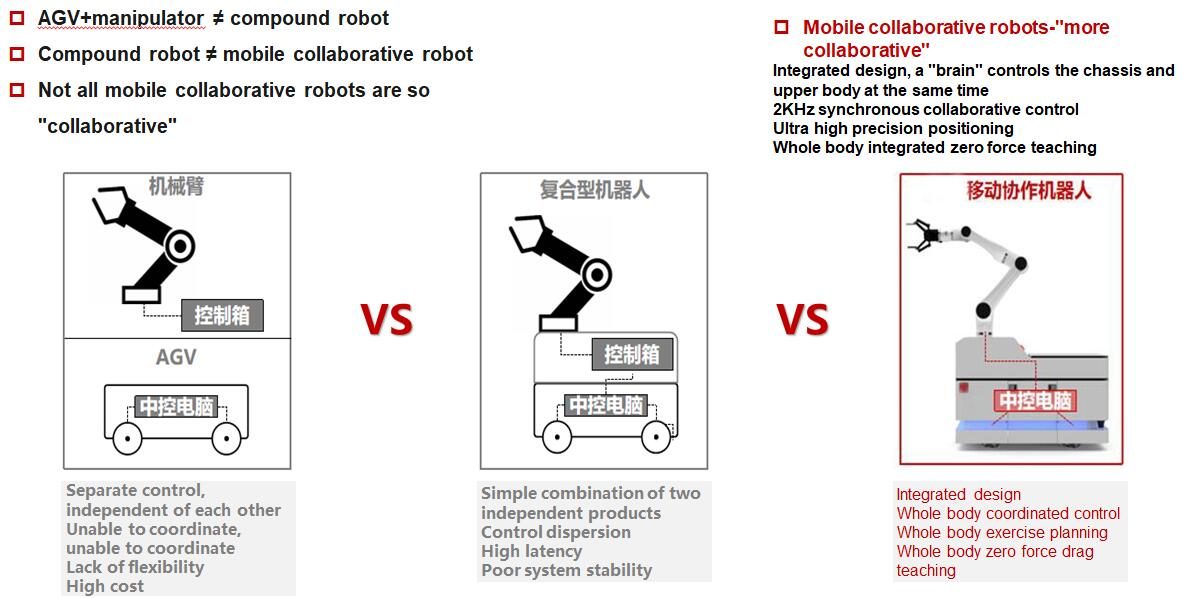
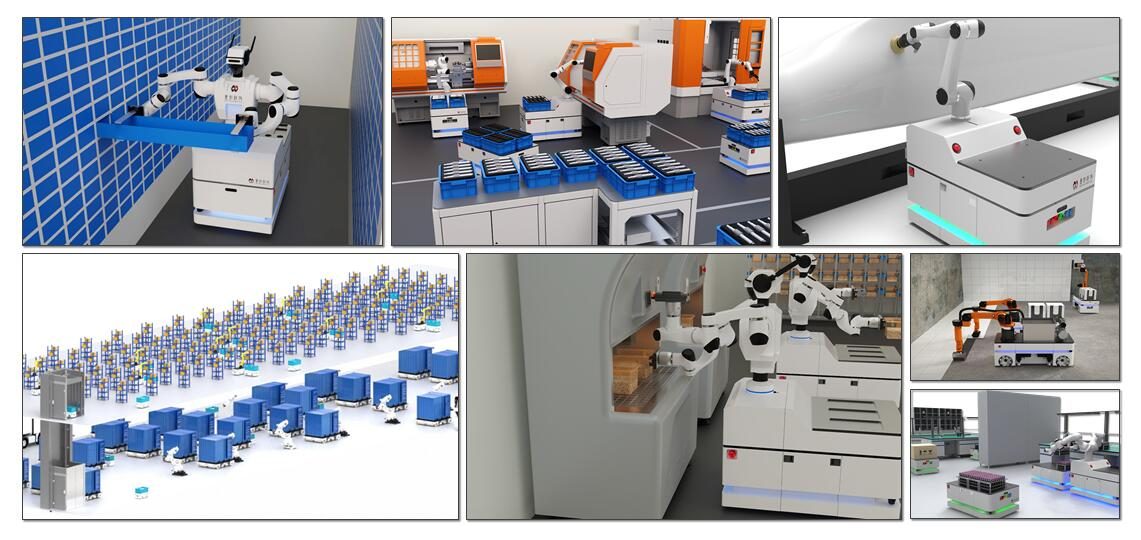
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Introduction: وزارة الدفاع (Moying Omnidirectional Dual-arm Collaborative Robot) The MOD mobile collaborative robot itself is an operator who can move autonomously, and can complete tasks at multiple different stations in the production line at the same time. The Mecanum wheel drive mode is adopted to realize 360° movement in any direction, which can work flexibly in a small working space and effectively improve the utilization rate of the site and the production efficiency. By collocation with a wealth of end fixtures and visual recognition equipment, it can realize the functions of grasping, assembly, sorting, loading and unloading, moving, handling, and visual inspection, and it is more accurate, stable and efficient. The dual-arm bionic design is closer to human operation, and is suitable for a variety of typical work stations that require both hands at the same time. | ||
 | Cost-effective يحل التصميم الشبيه بالإنسان محل التشغيل اليدوي مباشرة، ويمكن نشره بسرعة دون تعديل خط الإنتاج الحالي، مما يقلل بشكل كبير من تكلفة التحول. | Flexible intelligence أي مجموعة من عمليات الإنتاج، حول منصة عمل معزولة، تشكل خط إنتاج ذكي مرن حسب الطلب. | High versatility يمكن للروبوت التعاوني المتنقل MOD أن يحقق سيناريوهات التطبيق التي تتطلب تعاون العديد من الأشخاص أو العديد من الأذرع الآلية الثابتة وAG Vs. |
التغيير السريع للأدوات التلقائية يمكن استبدال التركيب النهائي للذراع الآلي تلقائيًا عبر الإنترنت للتكيف مع مجموعة متنوعة من المهام وتقليل تكاليف النشر بشكل كبير. | Safe collaboration لا تحتاج الذراع الآلية التعاونية عالية الدقة، من خلال ردود الفعل الحساسة للتحكم في القوة، إلى تركيب حواجز حماية، ويمكنها أيضًا ضمان سلامة الموظفين. | Flexible force control من خلال ردود الفعل الحساسة وحساب عزم الدوران المشترك، وخوارزمية التحكم في المعاوقة المتغيرة المتقدمة، يمكن تحقيق عملية التجميع بدقة عالية بأمان وفعالية | |
MOD series Omnidirectional dual-arm mobile collaborative robot | Robot Features: / Predictable navigation path planning / Intelligent obstacle avoidance عملية سهلة | Up to 21 degrees o f freedom overall positioning Automatic global positioning at boot Automatic recharg e & online battery quick change Remote emergency stop | |
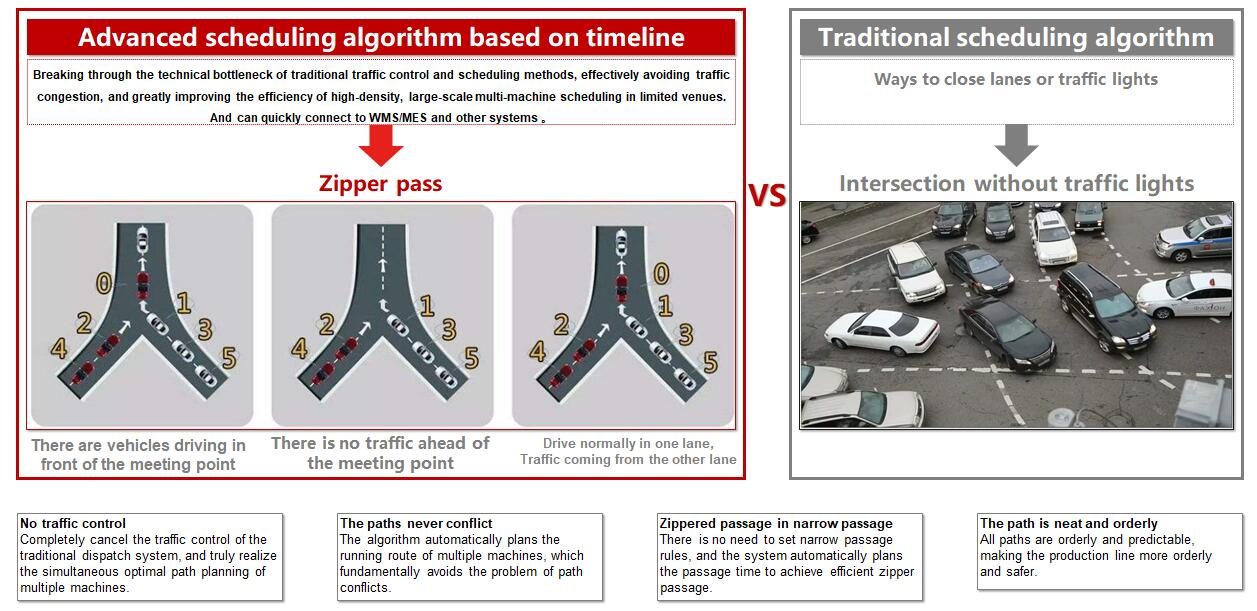
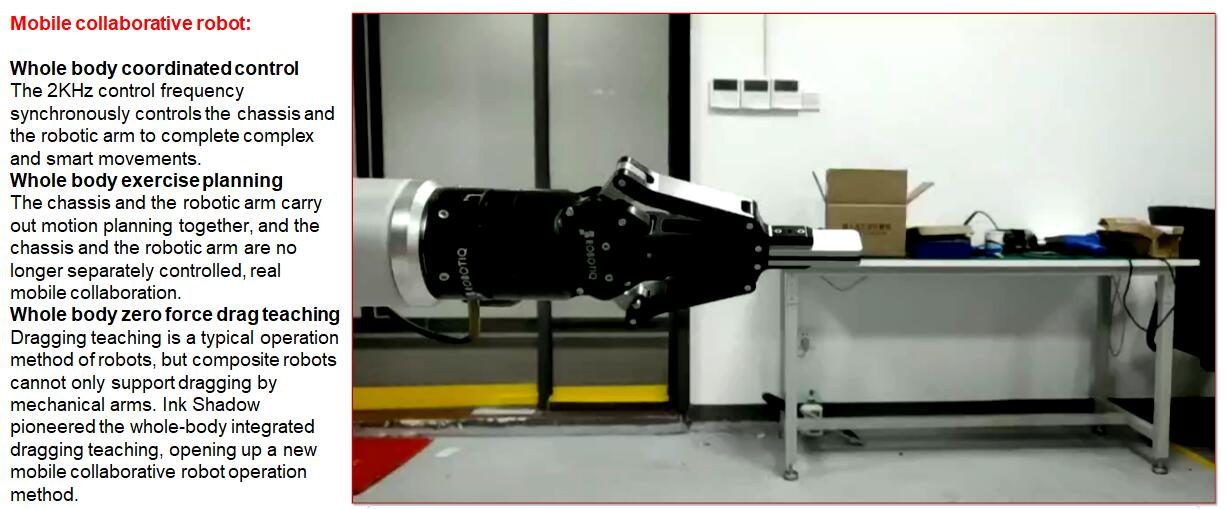
 | تردد تحكم عالي للغاية يدعم جسم الروبوت بالكامل تردد تحكم يصل إلى 2 كيلو هرتز. وبفضل خوارزميات التحكم المتقدمة، يمكنه بسهولة التعامل مع المهام المرنة والمعقدة. | Overall coordination من خلال خوارزمية التحكم المتقدمة لتقنية Ink Shadow Technology، يمكنك التحكم المنسق في الوقت الفعلي بهيكل الهاتف المحمول. تتيح الأذرع والتركيبات الآلية المزدوجة عمليات متنقلة معقدة. | Multi-machine multi form scheduling system تتحكم خوارزمية الجدولة متعددة الأشكال الأصلية للآلات المتعددة في نفس الوقت في أشكال مختلفة من الروبوتات مثل AGVs والأذرع الآلية والروبوتات التعاونية المتنقلة لتحقيق تعاون واسع النطاق بين الآلات. |
Omnidirectional movement 4 ميكانوم الدفع بالعجلات. تتحرك بزاوية 360 درجة في أي اتجاه، ويمكن أن تعمل بمرونة في مساحة عمل صغيرة، مما يحسن بشكل فعال استخدام الموقع وكفاءة الإنتاج. | Bionic إن تصميم الذراع الروبوتية المزدوج التعاوني الذي يمكنه الرفع والتدوير أقرب إلى التشغيل البشري، وهو مجهز بمجموعة متنوعة من محطات العمل النموذجية التي تتطلب كلتا اليدين للعمل في نفس الوقت. | High redundancy بفضل ما يصل إلى 21 درجة من الحرية، حتى في البيئات المعقدة، يمكنه إكمال عمليات الإمساك والتجميع والتحميل والتفريغ المعقدة بدقة وغيرها من الإجراءات. |
PParameter Type | MOD-0300 Parameters | Configuration | |
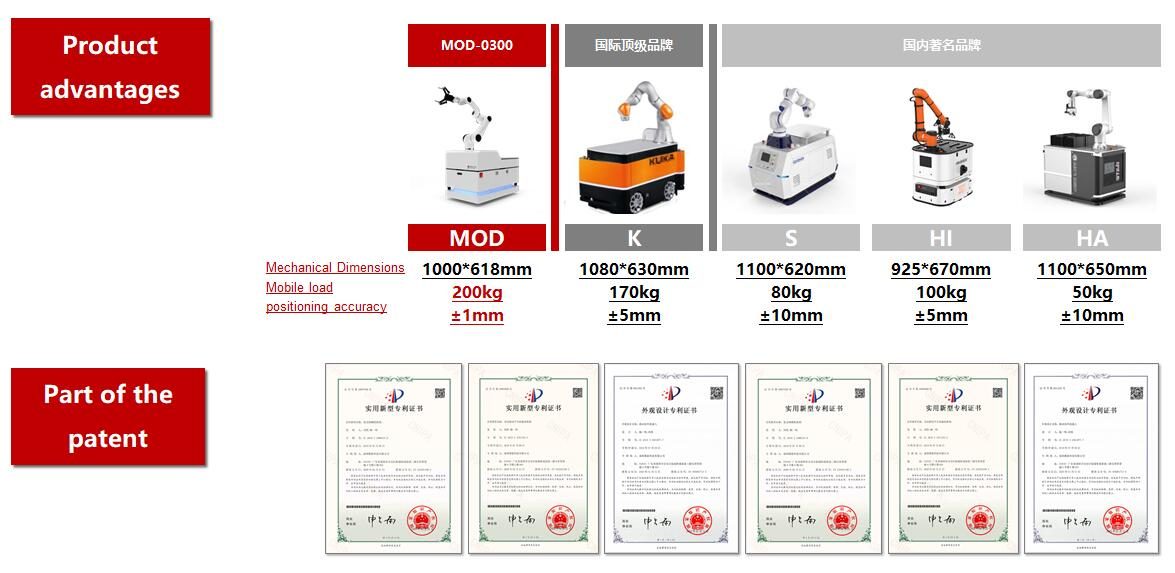
الأساسية معلمات الهيكل | Dimensions (length x width x height) | 1000x618x425 mm | Customizable |
Ground clearance | 30mm | Standard | |
Net, weight | ≤160 kg | Customizable | |
Load surface size (length x width) | 900x580 mm | Customizable | |
الحمولة القصوى | 300 kg | Customizable | |
Motion performance | Driving mode | Omnidirectional | Standard |
Top driving speed | 1.0 m/s | Standard | |
Top traverse speed | 0.56 m/s | Standard | |
Top diagonal speed | 0.56 m/s | Standard | |
Maximum linear acceleration | 0.5 m/s² | Standard | |
Grade ability | ≤ 3° | Standard | |
Maximum obstacle height | 10 mm | Standard | |
كرر الدقة | ± 1 mm | Standard | |
ملاحة | Lidar X2 | Optional by brand | |
Vision assistant | Customizable | ||
Manipulator parameters | درجة حرية مناور واحد | 6 | Standard |
payload of single arm | 3/5 kg | Customizable | |
Single robotic arm working range | 590/800 mm | Varies due to options | |
Repeat accuracy of robotic arm | ± 0.05 mm | Varies due to options | |
الحد الأقصى السرعة في النهاية | 1 m/s | Varies due to options | |
Number of robotic arms | 2 | Standard | |
Robotic arm brand and specifications | Customizable | ||
Robot torso & head parameters | Trunk lift | Customizable | |
Torso rotation | Customizable | ||
Head freedom | Customizable | ||
Head camera (1-2) | Customizable | ||
Overall parameters | حجم الآلة | 1000x618x1000 mm | Customizable |
Overall size | ≤250 kg | Customizable | |
Machine loading surface size (Length x width) | 580x500 mm | Customizable | |
تحميل منصة الجهاز كله | 100 kg | Varies due to options | |
Parameter Type | MOD-0300 Specifications | Configuration | |
Battery life/ battery performance | Nominal battery voltage | DC 48 V | Standard |
battery capacity | 60 Ah | Customizable | |
وقت الشحن | 2.0 h | Customizable fast charging scheme | |
Typical operating time | 8 h | Customizable | |
Capacity lossless charge and discharge times | 1500 fully charged and discharged (بعد ذلك تنخفض سعة البطارية إلى 80%) | Standard | |
Use environment | scenes to be used | للاستخدام الداخلي على الأرضيات المسطحة فقط | Standard |
درجة حرارة التشغيل | +5℃ ~ 50 ℃ | Standard | |
Environment humidity | 10% ~ 95% No condensation | Standard | |
فئة الملكية الفكرية | IP 20 | Standard | |
Noisy | <65 dB(Rated working speed) | Standard | |
Internal communication | EtherCAT(Control frequency 2KHz) | Customizable CANOpen (control frequency 500Hz) | |
reserved port | RJ45x1 / USBx2 / HDMIx1 | 4口Customizable | |
End effector & sensor | End effector (gripper, vacuum suction cup, etc.) (optional) | optional | |
Robotic arm visual positioning (optional) | optional | ||
Six-dimensional force sensor | Optional | ||
Security configuration | Lidar x2 | Standard (optional by brand) | |
Depth camera x1 | Standard | ||
Remote control emergency stop (effective range of 15 kilometers) (optional) | optional | ||
Emergency stop button 2 | Standard | ||
Multi-mode sound alert | Standard | ||
Multi-mode light warning | Standard | ||
Safety bumper (optional) | optional | ||
البيانات الفنية الكاملة
| نموذج | وزارة الدفاع |
|---|---|
| مهلة | 15 يوما |
| فئة | الروبوتات التعاونية |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لوزارة الدفاع؟
نموذج وزارة الدفاع. ورقة البيانات الكاملة متاحة عند الطلب.
ما هي المهلة الزمنية وموك لوزارة الدفاع؟
المهلة الزمنية هي 15 يوما؛ موك هو 1 وحدة.
كيف يتم تسعير وزارة الدفاع؟
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض مسعر لـ MOD
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة
الروبوت التعاوني ROKAE SR5 - كوبوت صغير الحجم بوزن 5 كجم و6 محاور (919 ملم)
روبوت ROKAE SR3C xMate التعاوني - كوبوت مدمج ذو 6 محاور سعة 3 كجم (705 ملم)
ROKAE CR35-35C xMate روبوت تعاوني - 35 كجم 6 محاور للخدمة الشاقة (2246 ملم)
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.