


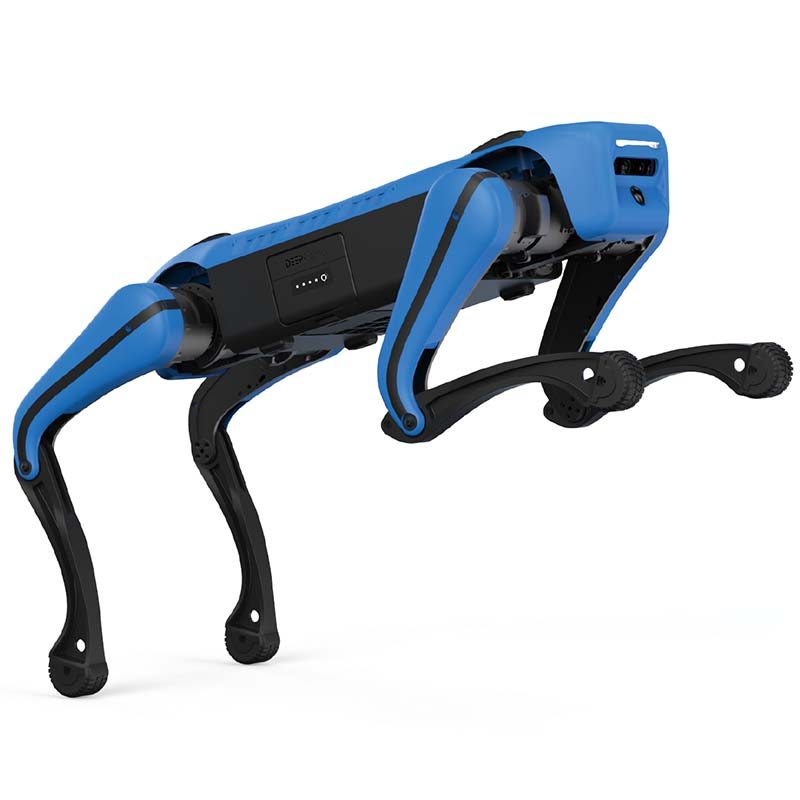
निरीक्षण चार पैर वाला मिनी रोबोट कुत्ता
TR-4RDM आतिथ्य/सफाई के लिए एक सेवा रोबोट है। लीड समय 15 दिन है; मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है। प्रमाणपत्र: अनुरोध पर सीई दस्तावेज़ीकरण।
- नमूना
- TR-4RDM
- समय सीमा
- 15 दिन
- वर्ग
- सेवा रोबोट
यह प्लेटफार्म किस लिए है
चार पैरों वाले रोबोट डॉग अनुप्रयोगों का निरीक्षण: जटिल और खतरनाक वातावरण में अनुप्रयोग आवश्यकताओं का सामना करते हुए, यह अग्निशमन और बचाव, आतंकवाद विरोधी और विस्फोट विरोधी जैसे अनुप्रयोग परिदृश्यों के लिए बुद्धिमान समाधान प्रदान करता है।
वाणिज्यिक शर्तें
| उद्धरण | प्रति कॉन्फ़िगरेशन मूल्य - 48 घंटों के भीतर उत्तर दें |
|---|---|
| समय सीमा | 15 दिन |
| MOQ | 1 इकाई |
| मूल | चीन |
| लोडिंग के बंदरगाह | शेनझेन, चीन |
| इन्कोटर्म | अनुरोध पर एफओबी शेन्ज़ेन/सीआईएफ |
| भुगतान | 30% जमा, 70% शिपमेंट से पहले |
| गारंटी | 24 महीने मानक, 36 महीने वैकल्पिक |
उत्पाद विवरण
TROY इंजीनियरिंग फ़ाइल से एप्लिकेशन नोट्स, निर्माण चित्र और वीडियो - वही दस्तावेज़ जो उद्धरण के साथ भेजा गया है।
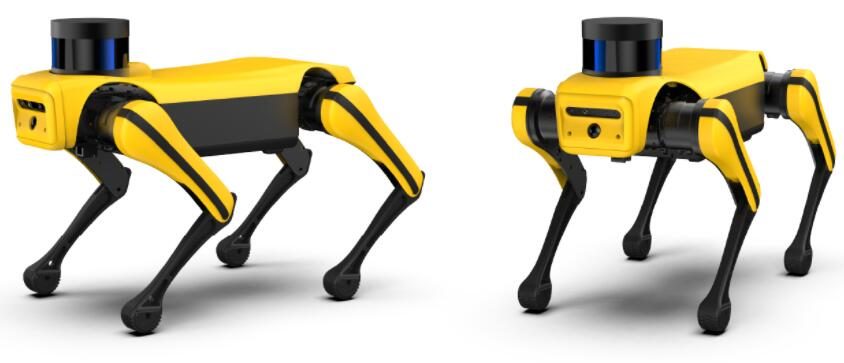
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
रोबोटिक डॉग खुला नियंत्रण और धारणा प्रोटोकॉल एक बुद्धिमान रोबोट सिस्टम प्लेटफ़ॉर्म है जिसे फिर से विकसित किया जा सकता है।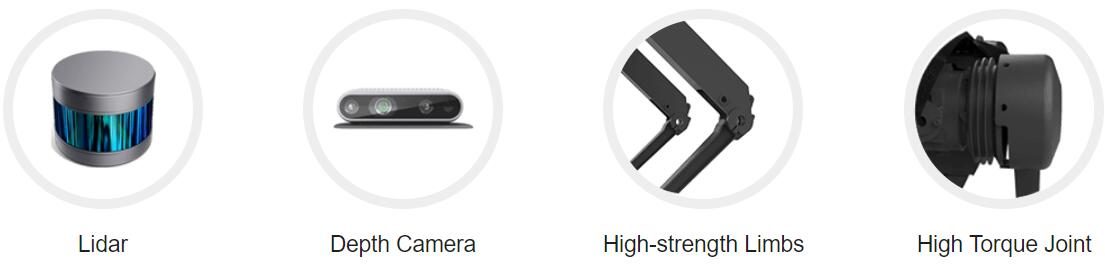
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
गतिशीलता अभूतपूर्व गतिशील चाल योजना और गति नियंत्रण तकनीक रोबोट कुत्ते को विभिन्न प्रकार की चाल का एहसास करने की अनुमति देती है। चलना, फ्लाइंग-ट्रॉट, सरपट दौड़ना, प्रैंक आदि, यहां तक कि जटिल इलाकों पर भी काम करना जैसे। सीढ़ियाँ, रैंप, बाधाएँ, बजरी, और लॉन।
उच्च-आवृत्ति वास्तविक समय नियंत्रण प्रणाली और गतिशील संतुलन के एल्गोरिदम के आधार पर संतुलन की मजबूती का आश्वासन दिया जाता है। रोबोट कुत्ता सभी दिशात्मक गड़बड़ी के तहत संतुलन की स्थिति में आ सकता है। लापता कदम की स्थिति में भी, तेजी से स्थिरता की ओर लौटने की गारंटी है।
High Dynamic Mobility
रोबोट कुत्ता उच्च गतिशील चाल गति करने में सफल होता है जैसे। संयुक्त ड्राइव में शक्तिशाली प्रदर्शन के साथ-साथ उच्च गतिशील चाल योजना और नियंत्रण तकनीक के कारण फ्लाइंग-ट्रॉट, बाउंड, गैलप, प्रैंक इत्यादि।
Interactive Mode
आधारित पर्याप्त I/O इंटरफेस और अच्छे व्यवहार वाले अवधारणात्मक इंटरैक्टिव पर प्रौद्योगिकी, रोबोट कुत्ता विविध इंटरैक्टिव पैटर्न तक पहुंच सकता है, उदा. रिमोटर, स्पर्श, दृष्टि, हावभाव और ध्वनि नियंत्रण उपयोगकर्ताओं को बेहतर इंटरैक्टिव सुविधा प्रदान करते हैं अनुभव.
Jumping
बुकोलिकल पैरों के डिज़ाइन की आकृति विज्ञान के आधार पर और शक्तिशाली संयुक्त ड्राइव, नया रोबोट कुत्ता 40 सेमी से अधिक कूदने में सक्षम है बाधाएँ. कूदने की ऊंचाई 70 सेमी तक पहुंचती है और लंबी कूद की सीमा 1.5 मीटर होती है उपलब्ध.
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
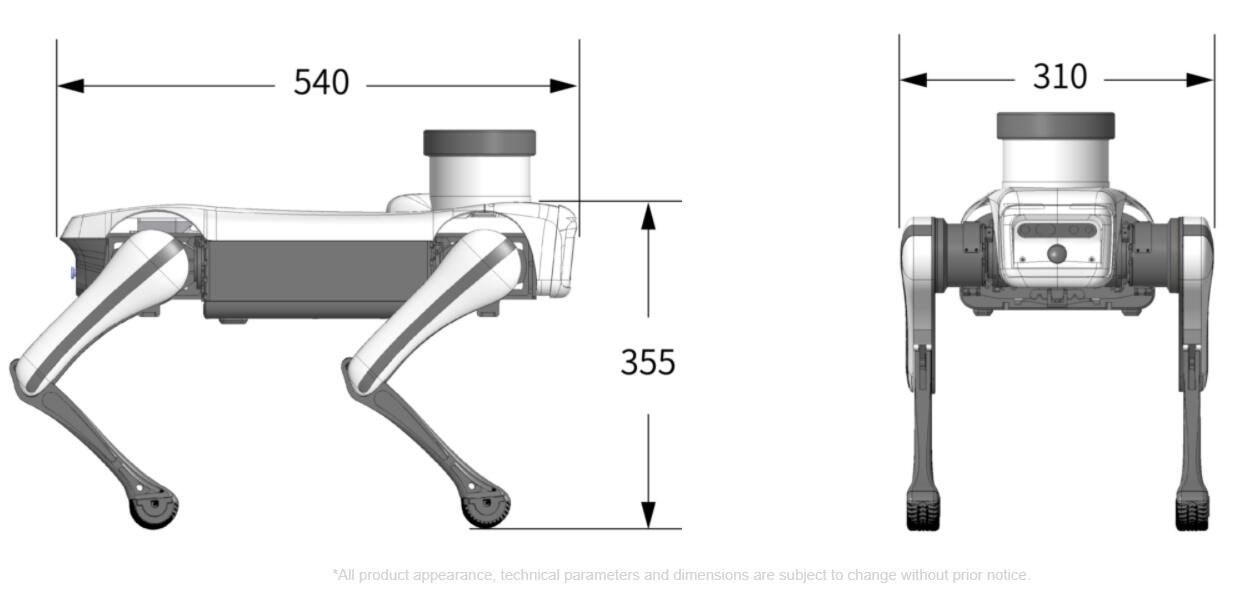
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
पूर्ण तकनीकी डेटा
| नमूना | TR-4RDM |
|---|---|
| समय सीमा | 15 दिन |
| वर्ग | सेवा रोबोट |
मान 20 डिग्री सेल्सियस पर नाममात्र हैं। कैड मॉडल, टॉर्क कर्व्स और कंट्रोलर I/O मैप्स के लिए डेटाशीट डाउनलोड करें।
यह कहां चलता है
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
क्रेता प्रश्न
TR-4RDM की प्रमुख विशिष्टताएँ क्या हैं?
मॉडल TR-4RDM. अनुरोध पर पूर्ण डेटाशीट उपलब्ध है।
TR-4RDM के लिए लीड टाइम और MOQ क्या है?
लीड समय 15 दिन है; MOQ 1 इकाई है.
TR-4RDM की कीमत कैसी है?
मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है, जिसमें टूलींग और मालभाड़ा, जहां लागू हो, शामिल है।
TR-4RDM के लिए मूल्य प्रस्ताव प्राप्त करें
भाग, लक्ष्य दर और गंतव्य पोर्ट शामिल करें। एक इंजीनियर - चैटबॉट नहीं - 48 घंटों के भीतर जवाब देता है।
वही श्रेणी

4K कैमरे के साथ पाइपलाइन निरीक्षण रोबोट

गार्डन रोबोट घास काटने की मशीन

पाइपलाइन नेटवर्क कटिंग और रखरखाव रोबोट TR-PCCRIII
TROY इंजीनियरिंग द्वारा समीक्षित ·. प्रत्येक कोटेशन पर आपूर्तिकर्ता डेटाशीट के विरुद्ध विशिष्टताओं की दोबारा जाँच की जाती है।