


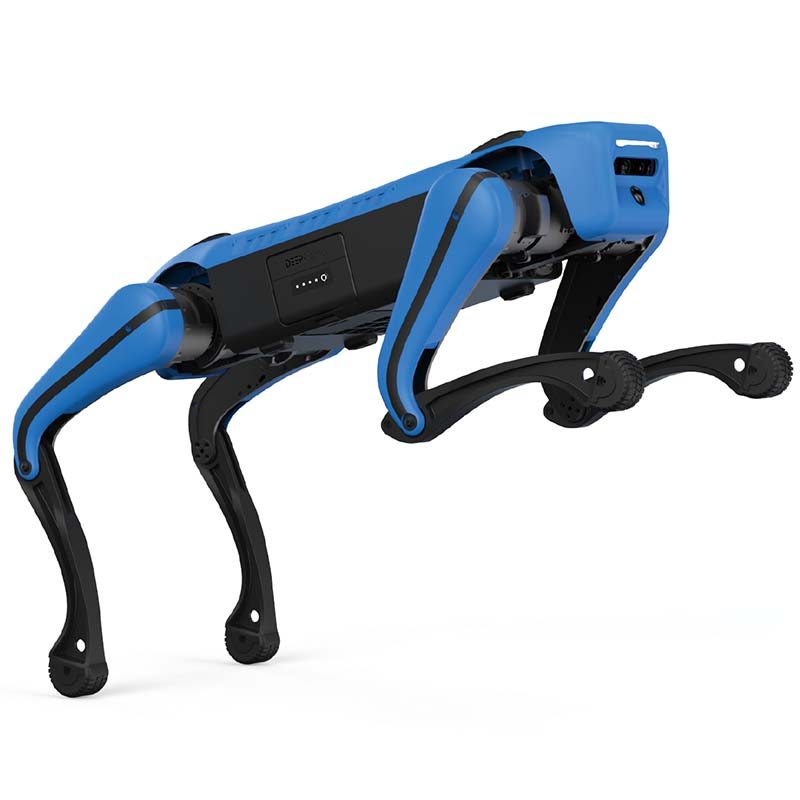
Inspekcyjny czworonożny mini-pies-robot
TR-4RDM to robot serwisowy do zastosowań w hotelarstwie/sprzątaniu. Czas realizacji wynosi 15 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR-4RDM
- Czas realizacji
- 15 dni
- Kategoria
- Roboty serwisowe
Do czego służy ta platforma
Inspekcyjne zastosowania z czworonożnymi robotami-piesami: Wychodząc naprzeciw wymaganiom aplikacji w złożonych i niebezpiecznych środowiskach, zapewnia inteligentne rozwiązania dla scenariuszy zastosowań, takich jak gaszenie pożarów i ratownictwo, walka z terroryzmem i ochrona przed eksplozjami.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
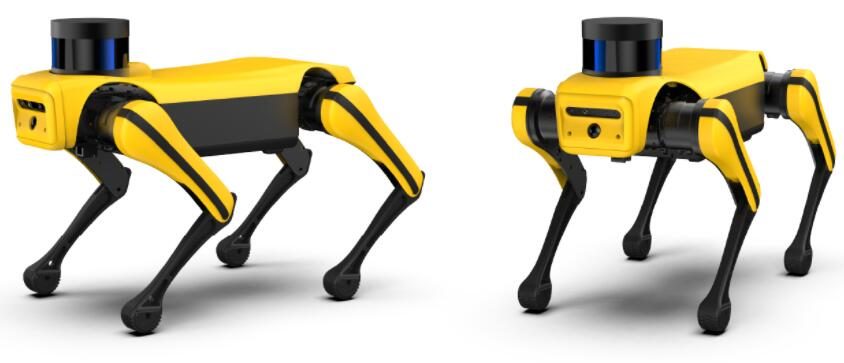
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
Robotic Dog to otwarty protokół kontroli, a percepcja to inteligentna platforma systemu robotycznego, którą można ponownie opracować.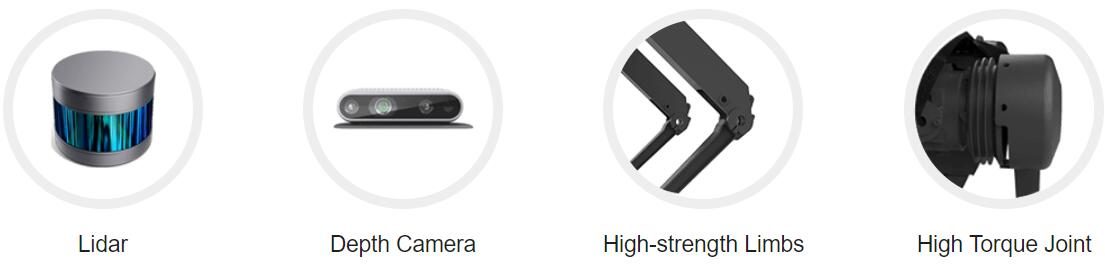
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
Mobilność Bezprecedensowa technologia dynamicznego planowania chodu i kontroli ruchu pozwala psom-robotom realizować różne typy chodu, np. chodzenie. stęp, latający kłus, galop, pronk itp., nawet podczas pracy w skomplikowanym terenie, np. na łące. schody, rampa, przeszkody, żwir i trawnik.
Wytrzymałość wyważania jest zapewniona w oparciu o system sterowania w czasie rzeczywistym o wysokiej częstotliwości i algorytm wyważania dynamicznego. Pies-robot może powrócić do stanu równowagi w przypadku zakłóceń we wszystkich kierunkach. Nawet w sytuacji brakującego kroku gwarantowane jest szybkie przywrócenie stabilności.
High Dynamic Mobility
Pies-robot potrafi wykonywać bardzo dynamiczne ruchy chodu, m.in. Latający kłus, skakanie, galop, pronk i tak dalej ze względu na wysoką wydajność w napędzie stawów, a także wysoką dynamiczną technikę planowania i kontroli chodu.
Interactive Mode
Oparty na odpowiednich interfejsach I/O i dobrze zachowanej interaktywności percepcyjnej technologii, pies-robot może uzyskać dostęp do różnorodnych interaktywnych wzorów, np. Odległy, Sterowanie dotykiem, wzrokiem, gestami i głosem, oferując użytkownikom lepszą interaktywność doświadczenie.
Jumping
Ze względu na morfologię bukolicznego kształtu nóg i mocny wspólny napęd, nowy robot-pies jest w stanie skakać na wysokość ponad 40cm przeszkody. Wysokość skoku sięga 70 cm, a zasięg skoku w dal wynosi 1,5 m dostępne.
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
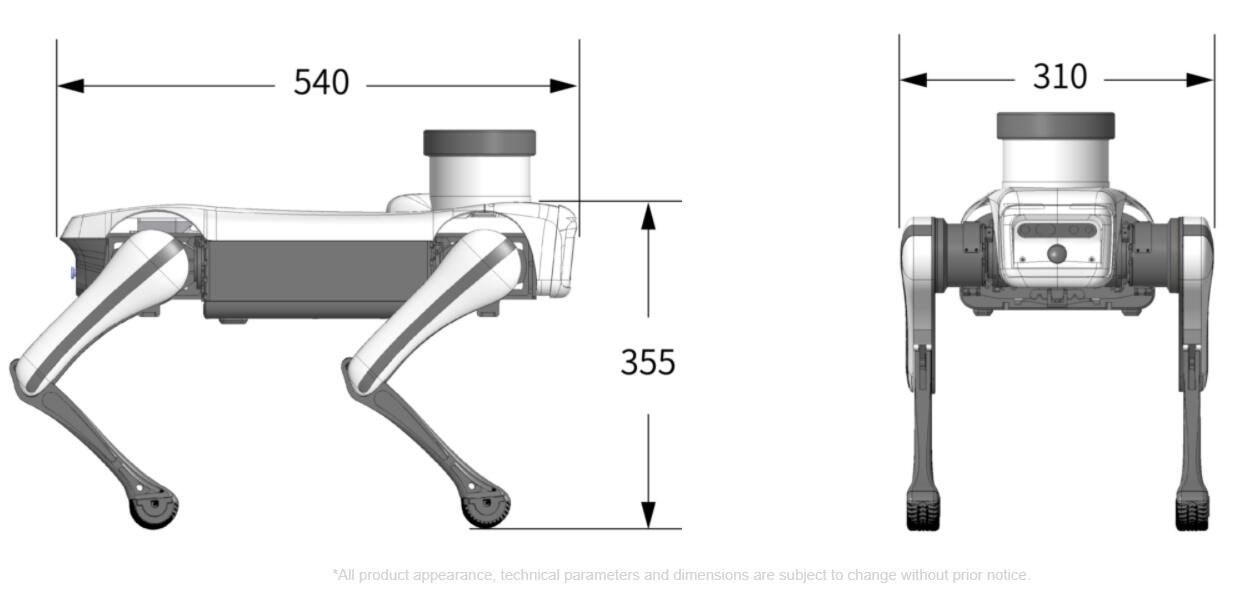
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
Pełne dane techniczne
| Model | TR-4RDM |
|---|---|
| Czas realizacji | 15 dni |
| Kategoria | Roboty serwisowe |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje TR-4RDM?
Model TR-4RDM. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TR-4RDM?
Czas realizacji wynosi 15 dni; MOQ to 1 jednostka.
Jaka jest cena TR-4RDM?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na TR-4RDM
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

Robot do inspekcji rurociągów z kamerą 4K

Robot-kosiarka ogrodowa

Robot do cięcia i konserwacji sieci rurociągów TR-PCCRIII
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.