


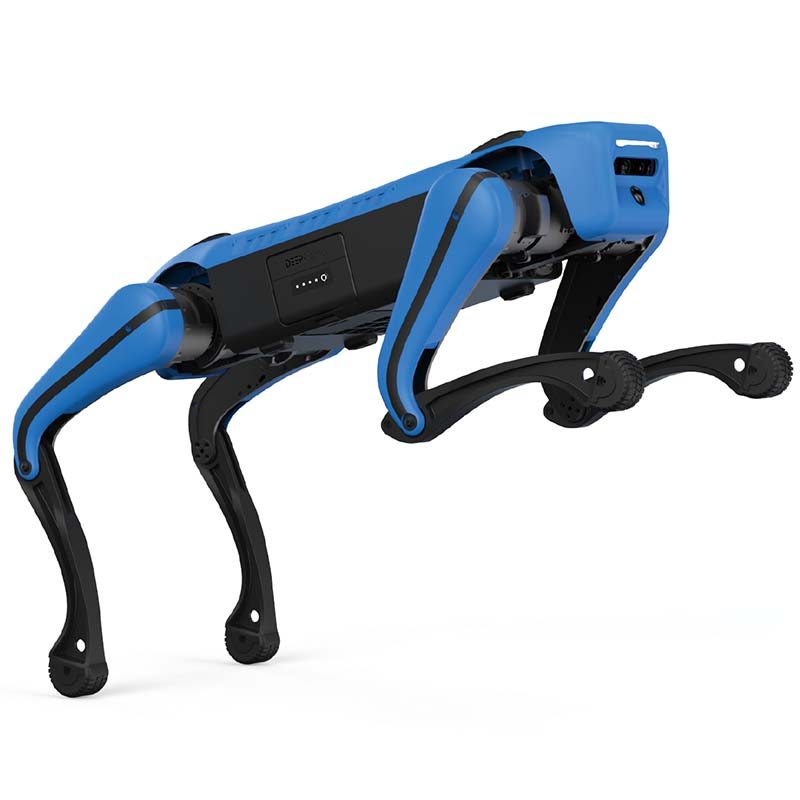
Inspektion fyrbent minirobothund
TR-4RDM är en servicerobot för gästfrihet/städning. Ledtiden är 15 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- TR-4RDM
- Ledtid
- 15 dagar
- Kategori
- Servicerobotar
Vad den här plattformen är till för
Inspektionsapplikationer med fyrbenta robothundar: Den står inför tillämpningskraven i komplexa och farliga miljöer och tillhandahåller intelligenta lösningar för tillämpningsscenarier som brandbekämpning och räddning, antiterrorism och anti-explosion.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 15 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shenzhen, Kina |
| Incoterm | FOB Shenzhen / CIF på begäran |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
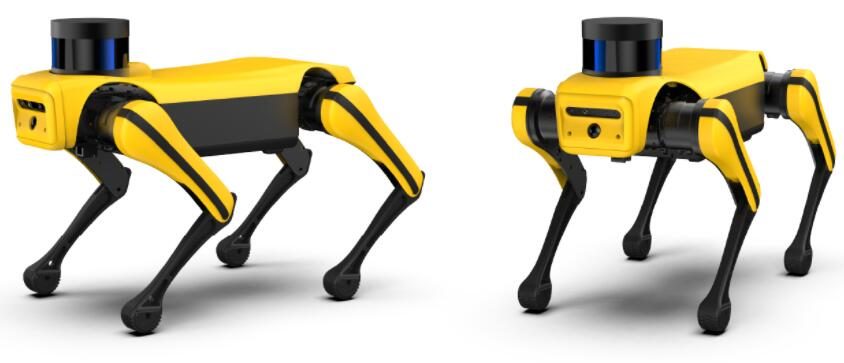
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
Robotic Dog är öppen kontroll och perceptionsprotokoll är en intelligent robotsystemplattform som kan återutvecklas.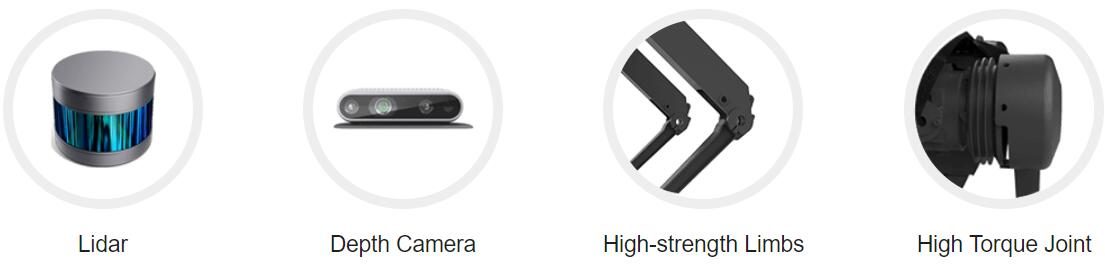
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
Rörlighet Den oöverträffade dynamiska gångplaneringen och rörelsekontrolltekniken gör att robothunden kan realisera olika gångtyper, t.ex. skritt, flyg-trav, galopp, pronk etc. även arbeta i de komplicerade terrängerna t.ex. trappor, ramp, hinder, grus och gräsmatta.
Balansering Robustheten garanteras baserat på det högfrekventa kontrollsystemet i realtid och algoritmen för dynamisk balansering. robothund kan återhämta sig till balansläge under störningar i alla riktningar. Även under situationen med uteblivet steg garanteras en snabb återhämtning till stabilitet.
High Dynamic Mobility
Robothund uppnår att utföra högdynamiska gångrörelser t.ex. Flying-Trot, Bound, Galopp, Pronk och så vidare på grund av den kraftfulla prestandan i leddrift samt den höga dynamiska gångplanerings- och kontrolltekniken.
Interactive Mode
Baserat på adekvata I/O-gränssnitt och den väluppfostrade perceptuella interaktiva teknik kan robothund tillgång till olika interaktiva mönster, t.ex. Fjärrkontroll, Touch-, Vision-, Gester- och Röststyrning ger användarna en bättre interaktiv erfarenhet.
Jumping
På grund av morfologi av bucolical ben design och kraftfull leddrift, den nya robothunden kan hoppa över 40 cm hinder. Hopphöjden når 70 cm och 1,5 m längdhopp är tillgängliga.
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
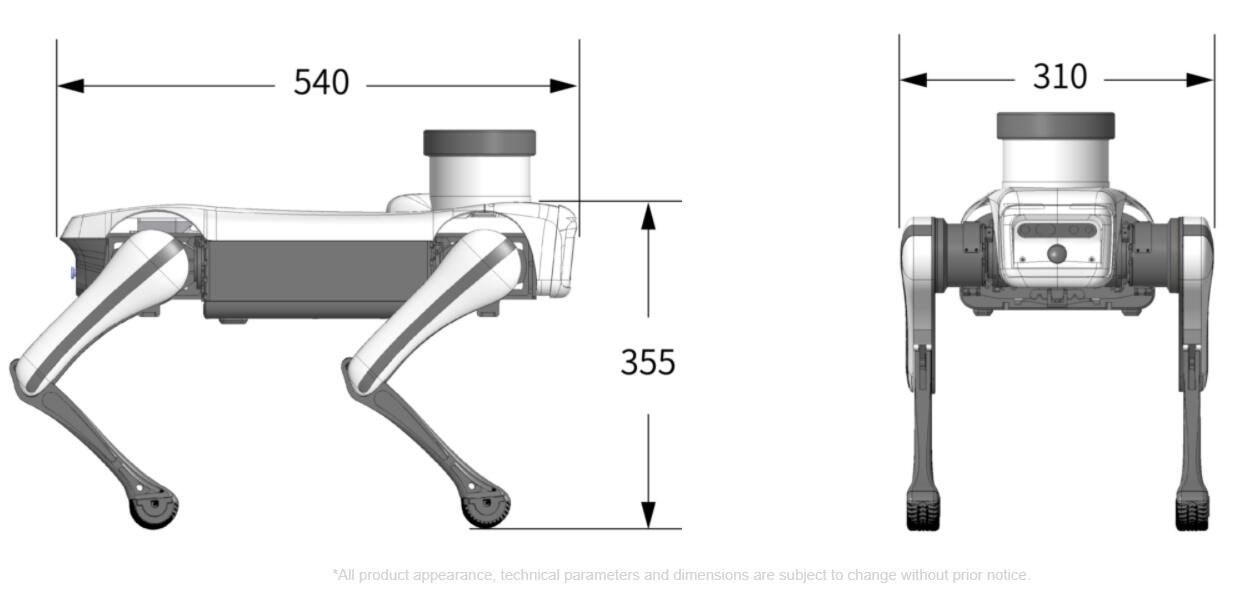
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
Fullständiga tekniska data
| Modell | TR-4RDM |
|---|---|
| Ledtid | 15 dagar |
| Kategori | Servicerobotar |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna för TR-4RDM?
Modell TR-4RDM. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för TR-4RDM?
Ledtiden är 15 dagar; MOQ är 1 enhet.
Hur är TR-4RDM prissatt?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag för TR-4RDM
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori

Pipeline Inspection Robot med 4K-kamera

Trädgårdsrobotklippare

Rörledningsnätverksskärnings- och underhållsrobot TR-PCCRIII
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.