


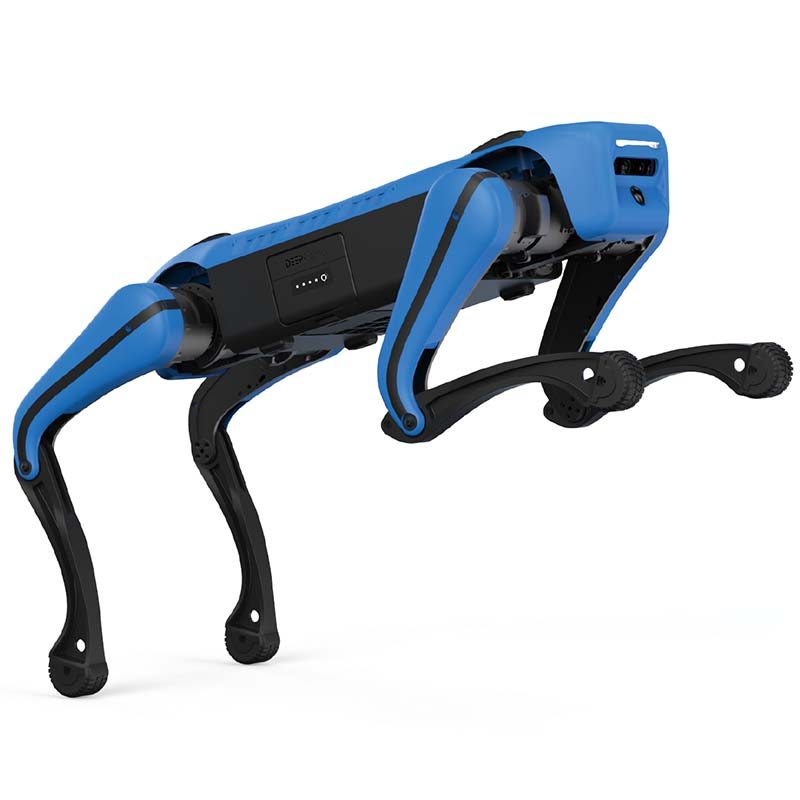
Mini cão-robô de quatro patas de inspeção
O TR-4RDM é um robô de serviço para hotelaria/limpeza. O prazo de entrega é de 15 dias; o preço é cotado por configuração. Certificações: Documentação CE mediante solicitação.
- Modelo
- TR-4RDM
- Tempo de espera
- 15 dias
- Categoria
- Robôs de serviço
Para que serve esta plataforma
Inspeção de aplicações de cães-robôs de quatro patas: Atendendo aos requisitos de aplicação em ambientes complexos e perigosos, fornece soluções inteligentes para cenários de aplicação como combate a incêndio e resgate, antiterrorismo e antiexplosão.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 15 dias |
| Quantidade mínima | 1 unidade |
| Origem | China |
| Porto de carregamento | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF mediante solicitação |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
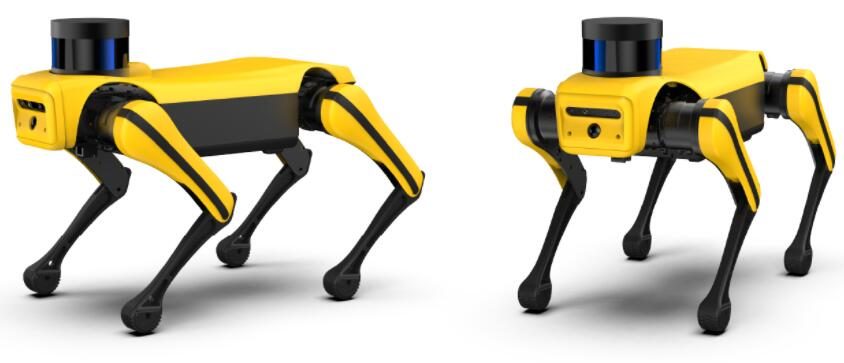
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
Robotic Dog é um protocolo de controle e percepção aberto, é uma plataforma de sistema de robô inteligente que pode ser redesenvolvida.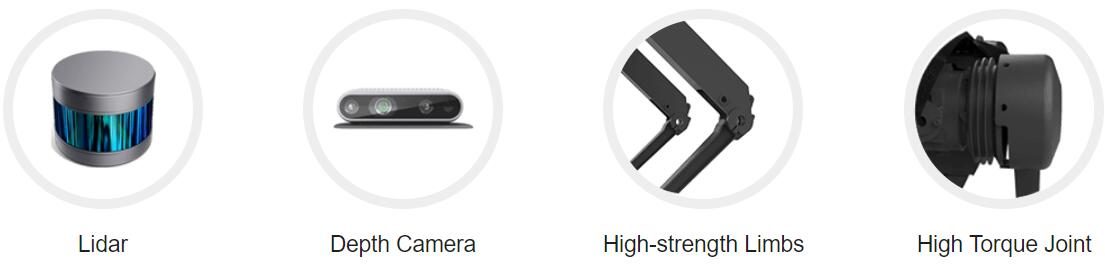
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
Mobilidade O planejamento dinâmico de marcha sem precedentes e a tecnologia de controle de movimento permitem que o cão-robô realize vários tipos de marcha, por exemplo. caminhar, trote voador, galopar, pronk etc. mesmo trabalhando em terrenos complicados, por ex. escadas, rampa, obstáculos, cascalho e gramado.
Balanceamento A robustez é garantida com base no sistema de controle de alta frequência em tempo real e no algoritmo de balanceamento dinâmico. o cão-robô pode se recuperar para o estado de equilíbrio sob perturbação totalmente direcional. Mesmo na situação de falta de etapa, a rápida recuperação para a estabilidade é garantida.
High Dynamic Mobility
O cão-robô consegue realizar movimentos de marcha altamente dinâmicos, por exemplo. Flying-Trot, Bound, Gallop, Pronk e assim por diante devido ao poderoso desempenho no acionamento articular, bem como à alta dinâmica de planejamento e técnica de controle da marcha.
Interactive Mode
Baseado em interfaces de E/S adequadas e no ambiente interativo perceptual bem comportado tecnologia, o cão-robô pode acessar diversos padrões interativos, por exemplo. Mais remoto, Controle de toque, visão, gestos e voz, oferecendo aos usuários uma melhor interação experiência.
Jumping
Em virtude da morfologia do desenho bucólico das pernas e do poderoso acionamento conjunto, o novo cão-robô é capaz de saltar mais de 40 cm obstáculos. A altura do salto chega a 70 cm e o alcance de 1,5 m de salto em distância é disponível.
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
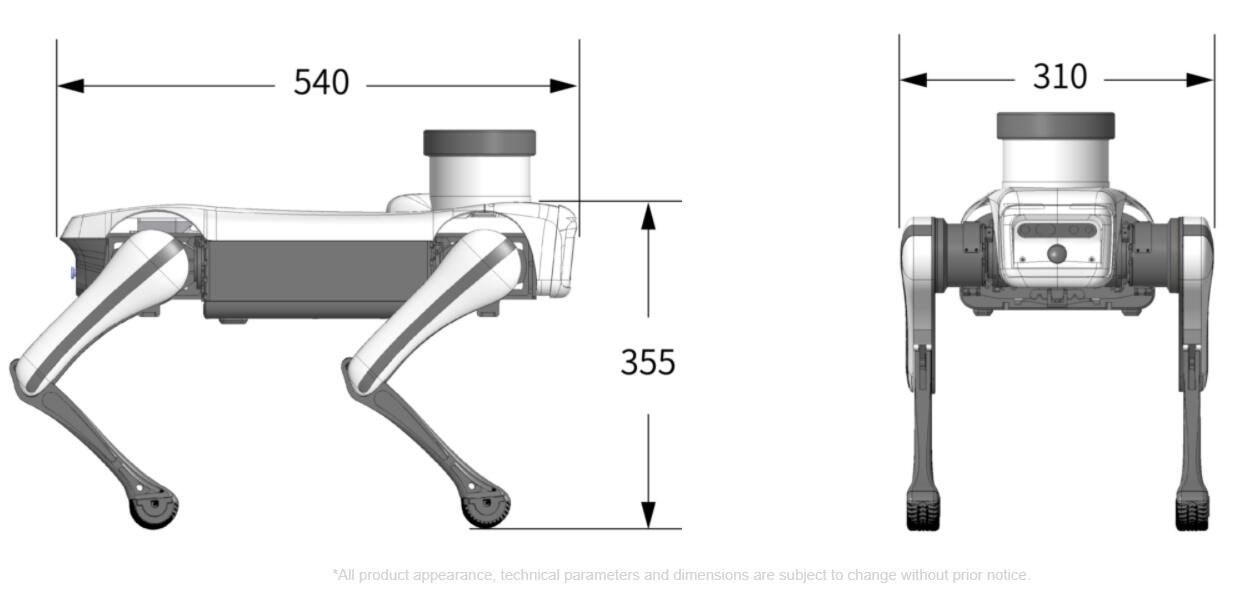
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
Dados técnicos completos
| Modelo | TR-4RDM |
|---|---|
| Tempo de espera | 15 dias |
| Categoria | Robôs de serviço |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações do TR-4RDM?
Modelo TR-4RDM. Uma folha de dados completa está disponível mediante solicitação.
Qual é o prazo de entrega e MOQ para o TR-4RDM?
O prazo de entrega é de 15 dias; MOQ é 1 unidade.
Qual é o preço do TR-4RDM?
O preço é cotado por configuração, incluindo ferramentas e frete, quando aplicável.
Obtenha uma proposta de preço para TR-4RDM
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria

Robô de inspeção de dutos com câmera 4K

Cortador robô de jardim

Robô de corte e manutenção de rede de dutos TR-PCCRIII
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.