


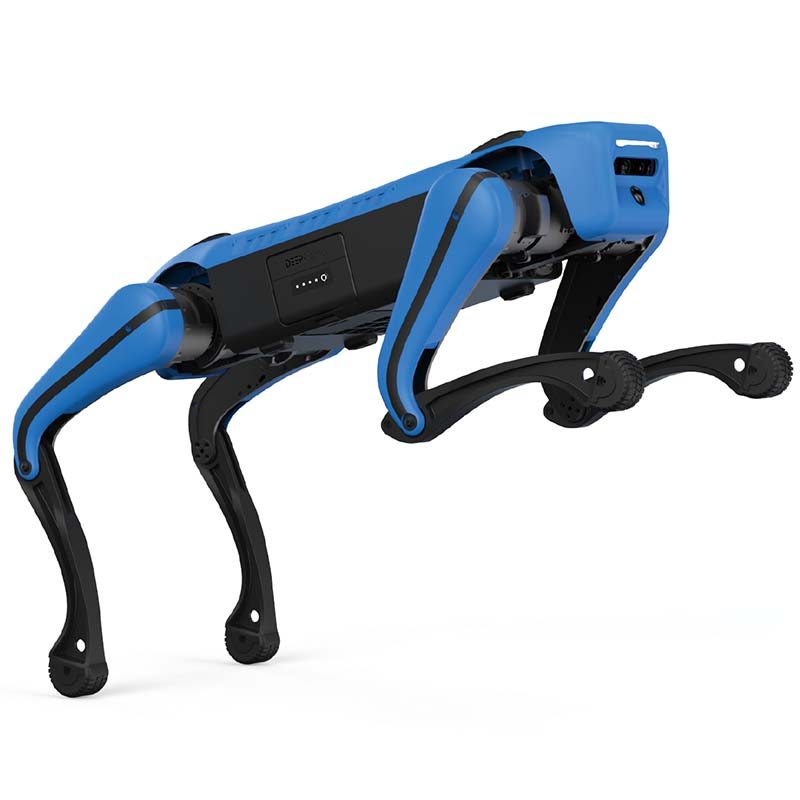
ตรวจสอบสุนัขหุ่นยนต์สี่ขาขนาดเล็ก
TR-4RDM คือหุ่นยนต์บริการสำหรับการต้อนรับ/การทำความสะอาด ระยะเวลาดำเนินการคือ 15 วัน ราคาจะถูกเสนอตามการกำหนดค่า การรับรอง: เอกสาร CE ตามคำขอ
- แบบอย่าง
- TR-4RDM
- เวลานำ
- 15 วัน
- หมวดหมู่
- หุ่นยนต์บริการ
แพลตฟอร์มนี้มีไว้เพื่ออะไร
การตรวจสอบการใช้งานหุ่นยนต์สุนัขสี่ขา: เผชิญกับข้อกำหนดการใช้งานในสภาพแวดล้อมที่ซับซ้อนและอันตราย โดยนำเสนอโซลูชั่นอัจฉริยะสำหรับสถานการณ์การใช้งาน เช่น การดับเพลิงและกู้ภัย การต่อต้านการก่อการร้าย และการป้องกันการระเบิด
เงื่อนไขทางการค้า
| ใบเสนอราคา | ราคาต่อการกำหนดค่า — ตอบกลับภายใน 48 ชั่วโมง |
|---|---|
| เวลานำ | 15 วัน |
| ขั้นต่ำ | 1 ยูนิต |
| ต้นทาง | จีน |
| พอร์ตของการโหลด | เซินเจิ้นประเทศจีน |
| Incoterm | FOB เซินเจิ้น / CIF ตามคำขอ |
| การชำระเงิน | เงินมัดจำ 30%, 70% ก่อนจัดส่ง |
| การรับประกัน | มาตรฐาน 24 เดือน สามารถเลือกได้ 36 เดือน |
รายละเอียดสินค้า
บันทึกการใช้งาน แบบก่อสร้าง และวิดีโอจากไฟล์ทางวิศวกรรม TROY — เอกสารชุดเดียวกันกับใบเสนอราคา
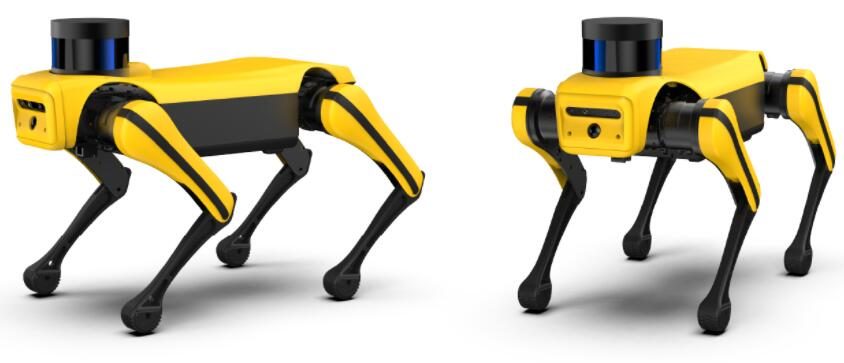
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
Robotic Dog เป็นการควบคุมแบบเปิดและโปรโตคอลการรับรู้เป็นแพลตฟอร์มระบบหุ่นยนต์อัจฉริยะที่สามารถพัฒนาใหม่ได้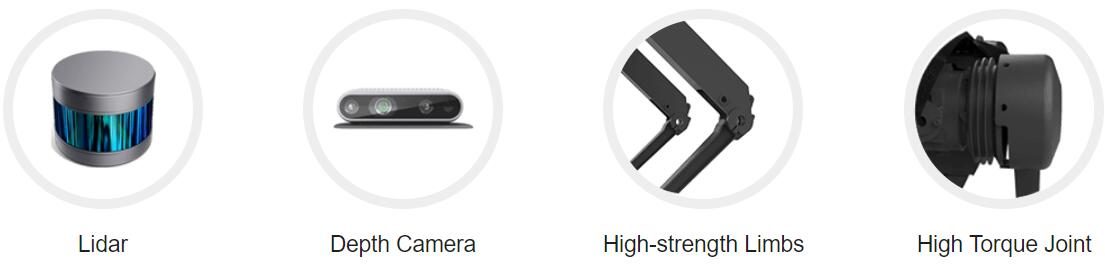
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
การเคลื่อนไหว เทคโนโลยีการวางแผนการเดินแบบไดนามิกและการควบคุมการเคลื่อนไหวที่ไม่เคยมีมาก่อนช่วยให้หุ่นยนต์สุนัขรับรู้ประเภทการเดินที่หลากหลาย เช่น เดิน บินวิ่งเหยาะๆ ควบม้า pronk ฯลฯ แม้กระทั่งการทำงานบนภูมิประเทศที่ซับซ้อนเช่น บันได ทางลาด สิ่งกีดขวาง กรวด และสนามหญ้า
รับประกันความแข็งแกร่งในการทรงตัวโดยอาศัยระบบควบคุมแบบเรียลไทม์ที่มีความถี่สูงและอัลกอริธึมของการปรับสมดุลแบบไดนามิก หุ่นยนต์สุนัขสามารถฟื้นสภาพให้สมดุลภายใต้การก่อกวนทุกทิศทาง แม้ในสถานการณ์ที่ขั้นขาดหายไป ก็รับประกันการฟื้นตัวสู่ความมั่นคงอย่างรวดเร็ว
High Dynamic Mobility
หุ่นยนต์สุนัขสามารถเคลื่อนไหวด้วยท่าทางไดนามิกสูงได้ เช่น Flying-Trot, Bound, Gallop, Pronk และอื่นๆ เนื่องจากประสิทธิภาพอันทรงพลังในการขับเคลื่อนร่วม รวมถึงเทคนิคการวางแผนและควบคุมการเดินแบบไดนามิกสูง
Interactive Mode
ตาม บนอินเทอร์เฟซ I/O ที่เพียงพอและการโต้ตอบการรับรู้ที่ประพฤติตัวดี เทคโนโลยี หุ่นยนต์สุนัขสามารถเข้าถึงรูปแบบการโต้ตอบที่หลากหลาย เช่น รีโมท, การควบคุมการสัมผัส การมองเห็น ท่าทาง และเสียง ช่วยให้ผู้ใช้โต้ตอบได้ดีขึ้น ประสบการณ์
Jumping
โดยอาศัยสัณฐานวิทยาของการออกแบบขาข้างลำตัวและการ การขับเคลื่อนข้อต่ออันทรงพลัง หุ่นยนต์สุนัขตัวใหม่สามารถกระโดดได้สูงกว่า 40 ซม อุปสรรค ความสูงในการกระโดดถึง 70 ซม. และระยะการกระโดดไกล 1.5 ม ใช้ได้
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
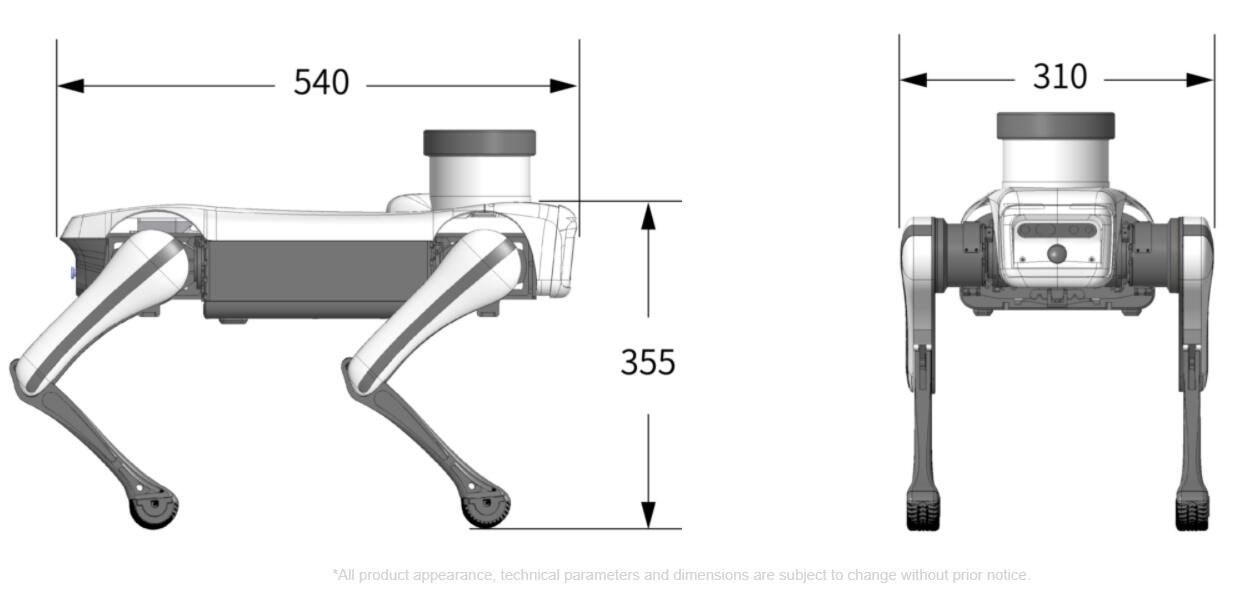
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
ข้อมูลทางเทคนิคเต็มรูปแบบ
| แบบอย่าง | TR-4RDM |
|---|---|
| เวลานำ | 15 วัน |
| หมวดหมู่ | หุ่นยนต์บริการ |
ค่าเป็นค่าเล็กน้อยที่ 20 °C ดาวน์โหลดเอกสารข้อมูลสำหรับโมเดล CAD กราฟแรงบิด และแมป I/O ของตัวควบคุม
มันวิ่งไปไหน.
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
คำถามของผู้ซื้อ
ข้อมูลจำเพาะที่สำคัญของ TR-4RDM คืออะไร
รุ่น TR-4RDM. สามารถขอเอกสารข้อมูลฉบับเต็มได้
ระยะเวลารอคอยสินค้าและขั้นต่ำสำหรับ TR-4RDM คือเท่าไร?
ระยะเวลาดำเนินการคือ 15 วัน ขั้นต่ำคือ 1 หน่วย
TR-4RDM ราคาเท่าไหร่?
ราคาเสนอตามการกำหนดค่า รวมถึงเครื่องมือและค่าขนส่งตามความเหมาะสม
รับข้อเสนอราคาสำหรับ TR-4RDM
รวมส่วนอัตราเป้าหมายและพอร์ตปลายทาง วิศวกร ไม่ใช่แชทบอท ตอบกลับภายใน 48 ชั่วโมง
หมวดเดียวกัน

หุ่นยนต์ตรวจสอบท่อพร้อมกล้อง 4K

เครื่องตัดหญ้าหุ่นยนต์สวน

หุ่นยนต์ตัดและบำรุงรักษาเครือข่ายท่อ TR-PCCRIII
รีวิวโดย TROY วิศวกรรม ·. ข้อมูลจำเพาะจะได้รับการตรวจสอบอีกครั้งกับเอกสารข้อมูลของซัพพลายเออร์ในทุกใบเสนอราคา