


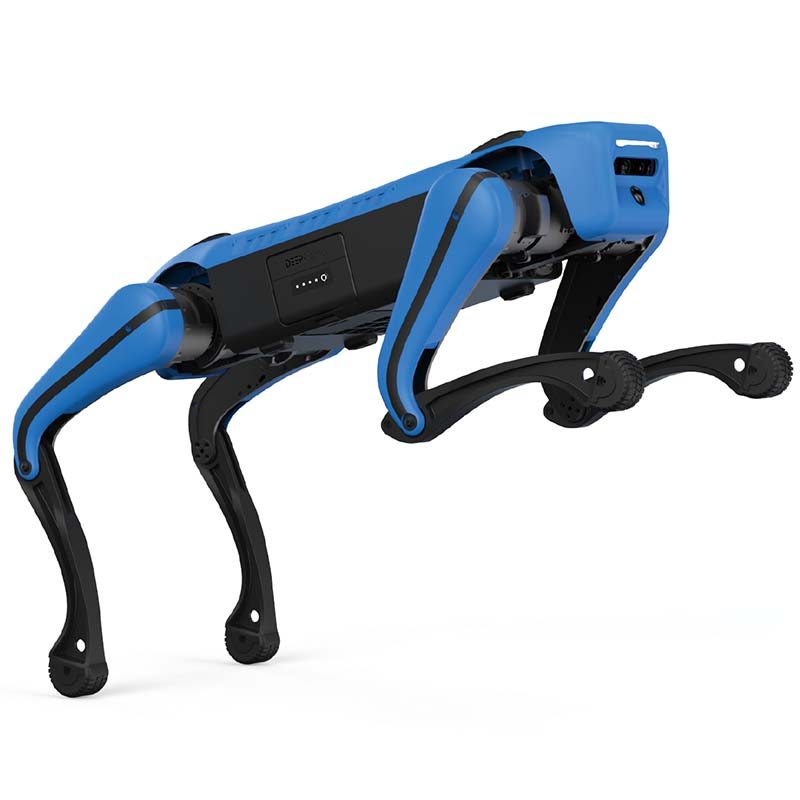
Inspekční čtyřnohý mini robotický pes
TR-4RDM je servisní robot pro pohostinství / úklid. Dodací lhůta je 15 dní; cena je uvedena za konfiguraci. Certifikáty: CE dokumentace na vyžádání.
- Model
- TR-4RDM
- Dodací lhůta
- 15 dní
- Kategorie
- Servisní roboti
K čemu je tato platforma
Inspekční aplikace čtyřnohého robotického psa: Vzhledem k aplikačním požadavkům ve složitých a nebezpečných prostředích poskytuje inteligentní řešení pro aplikační scénáře, jako je hašení požárů a záchrana, boj proti terorismu a proti výbuchu.
Obchodní podmínky
| Citát | Cena za konfiguraci – odpověď do 48 hodin |
|---|---|
| Dodací lhůta | 15 dní |
| MOQ | 1 jednotka |
| Původ | Čína |
| Přístav nakládky | Shenzhen, Čína |
| Incoterm | FOB Shenzhen / CIF na vyžádání |
| Platba | 30% záloha, 70% před odesláním |
| Záruka | 24 měsíců standardně, 36 měsíců volitelně |
Podrobnosti o produktu
Poznámky k aplikaci, konstrukční výkresy a video z inženýrského souboru TROY — stejná dokumentace dodávaná s cenovou nabídkou.
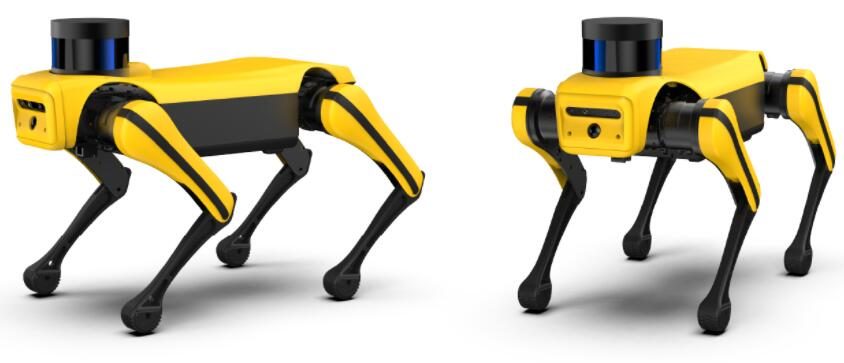
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
Robotic Dog je otevřený protokol ovládání a vnímání je platforma inteligentního robotického systému, kterou lze znovu vyvinout.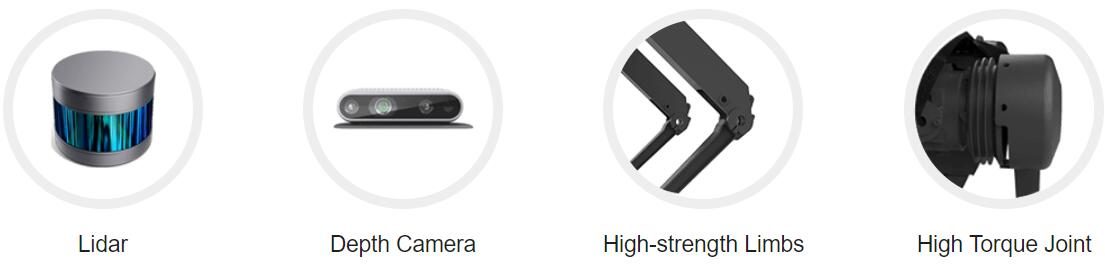
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
Mobilita Bezprecedentní dynamické plánování chůze a technologie řízení pohybu umožňují robotickému psovi realizovat různé typy chůze, např. chůze, letmý klus, cval, klek atd. i práce na komplikovaných terénech, např. schody, rampy, překážky, štěrk a trávník.
Vyvažování Robustnost je zajištěna na základě vysoce častého řídicího systému v reálném čase a algoritmu dynamického vyvažování. robot pes se může zotavit do rovnovážného stavu při všech směrových poruchách. I v situaci chybějícího kroku je zaručena rychlá obnova stability.
High Dynamic Mobility
Robotický pes dokáže vykonávat vysoce dynamický pohyb při chůzi, např. Flying-Trot, Bound, Cval, Pronk a tak dále díky silnému výkonu při společném pohonu, stejně jako vysoce dynamickému plánování chůze a technice kontroly.
Interactive Mode
Na základě na adekvátních I/O rozhraních a dobře fungující percepční interaktivitě robotický pes má přístup k různým interaktivním vzorům, např. dálkový ovladač, Ovládání dotykem, viděním, gesty a hlasem nabízí uživatelům lepší interaktivitu zkušenosti.
Jumping
Díky morfologii bukolického designu nohou a výkonný kloubový pohon, nový robotický pes je schopen skočit přes 40 cm překážky. Výška skoku dosahuje 70 cm a rozsah skoku dalekého 1,5 m k dispozici.
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
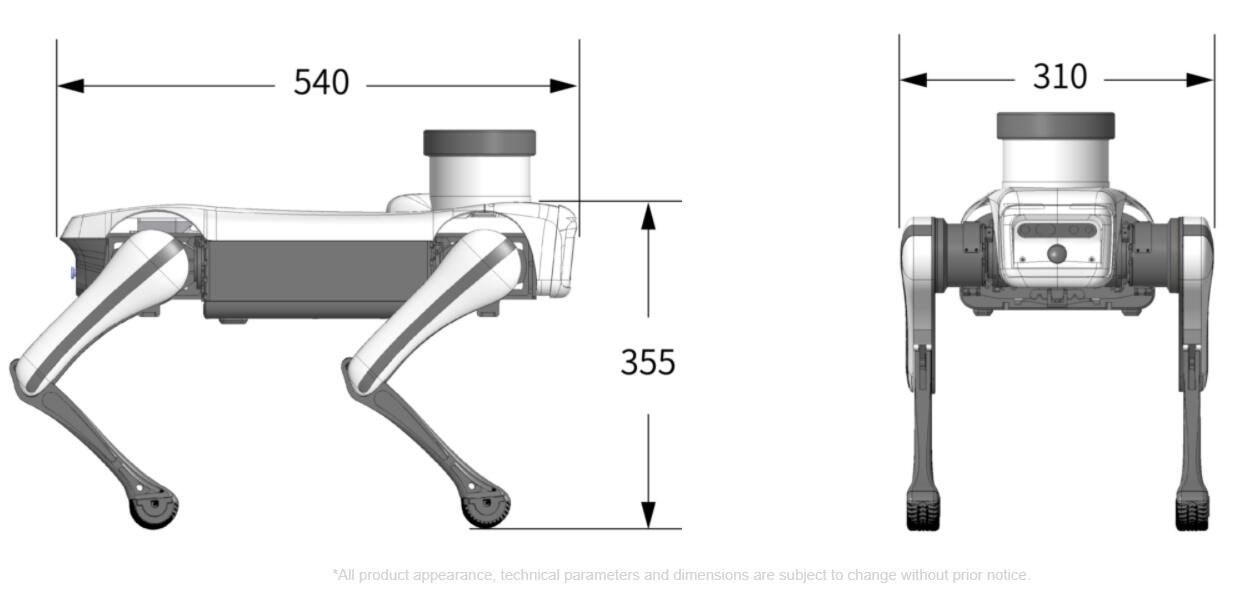
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
Úplné technické údaje
| Model | TR-4RDM |
|---|---|
| Dodací lhůta | 15 dní |
| Kategorie | Servisní roboti |
Hodnoty jsou nominální při 20 °C. Stáhněte si datový list pro modely cad, křivky točivého momentu a mapy I/O regulátoru.
Kde to běží
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Otázky kupujícího
Jaké jsou klíčové specifikace TR-4RDM?
Model TR-4RDM. Úplný datový list je k dispozici na vyžádání.
Jaká je dodací lhůta a MOQ pro TR-4RDM?
Dodací lhůta je 15 dní; MOQ je 1 jednotka.
Jaká je cena TR-4RDM?
Cena je uvedena za konfiguraci, včetně nářadí a případné dopravy.
Získejte cenovou nabídku pro TR-4RDM
Zahrňte součást, cílovou rychlost a cílový port. Technik – ne chatbot – odpoví do 48 hodin.
Stejná kategorie

Robot pro kontrolu potrubí s 4K kamerou

Zahradní robotická sekačka

Robot pro řezání a údržbu potrubní sítě TR-PCCRIII
Recenzováno TROY Engineering ·. Specifikace jsou při každé nabídce znovu porovnávány s datovým listem dodavatele.