


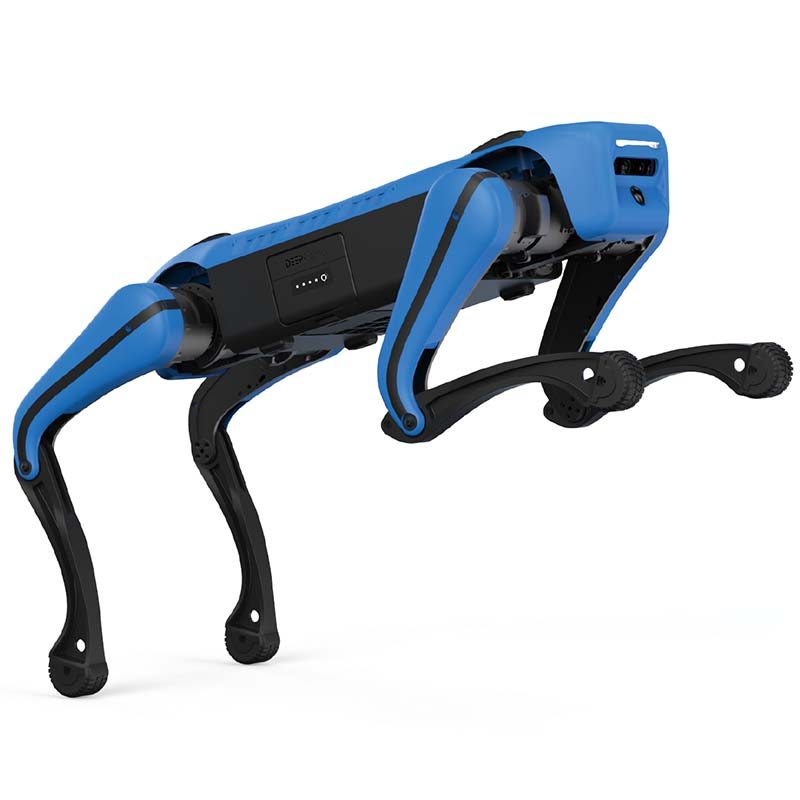
كلب آلي صغير للتفتيش بأربعة أرجل
TR-4RDM هو روبوت خدمة للضيافة / التنظيف. المهلة الزمنية هي 15 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- TR-4RDM
- مهلة
- 15 يوما
- فئة
- روبوتات الخدمة
ما هي هذه المنصة ل
فحص تطبيقات الكلاب الآلية ذات الأربع أرجل: في مواجهة متطلبات التطبيق في البيئات المعقدة والخطيرة، فإنه يوفر حلولاً ذكية لسيناريوهات التطبيق مثل مكافحة الحرائق والإنقاذ، ومكافحة الإرهاب، ومكافحة الانفجار.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 15 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | شنتشن، الصين |
| مصطلح التجارة الدولية | فوب شنتشن/CIF عند الطلب |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
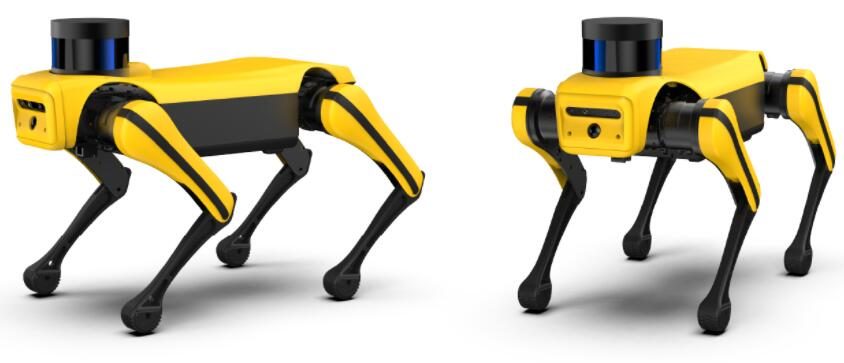
Robotic Dog is an intelligent quadruped robot independently developed by DeepRobotics. Based on advanced control algorithms, it has multiple motion modes such as walking, sliding, jumping, running, and back somersault. It has freely superimposed intelligent modules, capable of autonomous positioning and navigation, real-time obstacle avoidance, and visual recognition. It has a user-oriented design concept, with new functions such as voice interaction, sound source positioning, and safety and collision avoidance, giving users a better interactive experience and safety assurance.
Robotic Dog هو بروتوكول تحكم وإدراك مفتوح وهو عبارة عن منصة نظام روبوت ذكي يمكن إعادة تطويرها.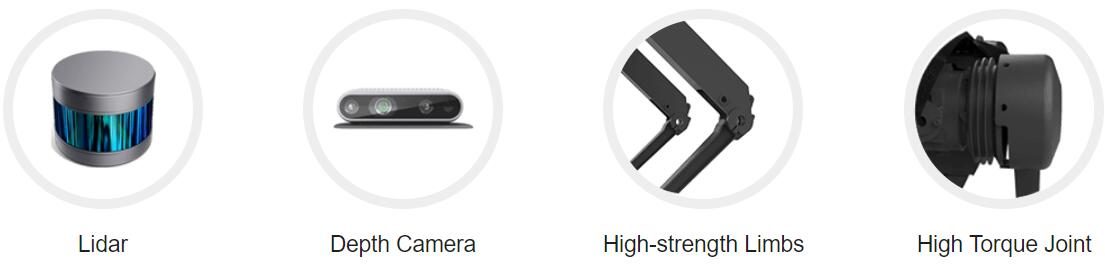
Complex Terrain Based on the accurate terrain perceiving technology and the high distinction in capability of expeditious recovery after missing steps, robot dog succeeds to adapt unstructured terrains e.g. stairs, gravel, ramp, grass etc. and even terrain with obstacles. Technical reliability is guaranteed in omnidirectional intelligent agile mobility during working on the complicated terrains.
التنقل تتيح تقنية التخطيط الديناميكي غير المسبوق للمشية والتحكم في الحركة للكلب الآلي تحقيق أنواع مشية مختلفة على سبيل المثال. المشي، والهرولة، والركض، والركض، وما إلى ذلك، وحتى العمل على التضاريس المعقدة، على سبيل المثال. السلالم والمنحدر والعقبات والحصى والعشب.
يتم ضمان متانة الموازنة استنادًا إلى نظام التحكم في الوقت الفعلي عالي التردد وخوارزمية التوازن الديناميكي. يمكن للكلب الآلي أن يتعافى ليحقق التوازن في حالة الاضطراب الشامل. حتى في ظل حالة الخطوة المفقودة، يتم ضمان التعافي السريع للاستقرار.
High Dynamic Mobility
يحقق الكلب الآلي أداء حركة ديناميكية عالية على سبيل المثال. Flying-Trot، Bound، Gallop، Pronk وما إلى ذلك نظرًا للأداء القوي في القيادة المشتركة بالإضافة إلى تقنية التخطيط والتحكم في المشية الديناميكية العالية.
Interactive Mode
مقرها على واجهات الإدخال/الإخراج الكافية والتفاعل الإدراكي الجيد التكنولوجيا، يستطيع الكلب الآلي الوصول إلى أنماط تفاعلية متنوعة، على سبيل المثال. النائية، يوفر التحكم باللمس والرؤية والإيماءات والصوت للمستخدمين تفاعلاً أفضل تجربة.
Jumping
بحكم مورفولوجية تصميم الأرجل الشدقية و محرك مشترك قوي، الكلب الآلي الجديد قادر على القفز أكثر من 40 سم العقبات. يصل ارتفاع القفز إلى 70 سم ومدى الوثب الطويل 1.5 متر متاح.
Auto-recharging
The localization of auto-recharging utilizes the feedback of visual information. Under the assistance of vision system, the robot is lead to the charging zone operating in low speed locomotion. When specified region are arrived, the connection to the charging pile is triggered. With the help of the precise visual locomotion information, the robot will keep calibrating until the ‘done’ state is detected.
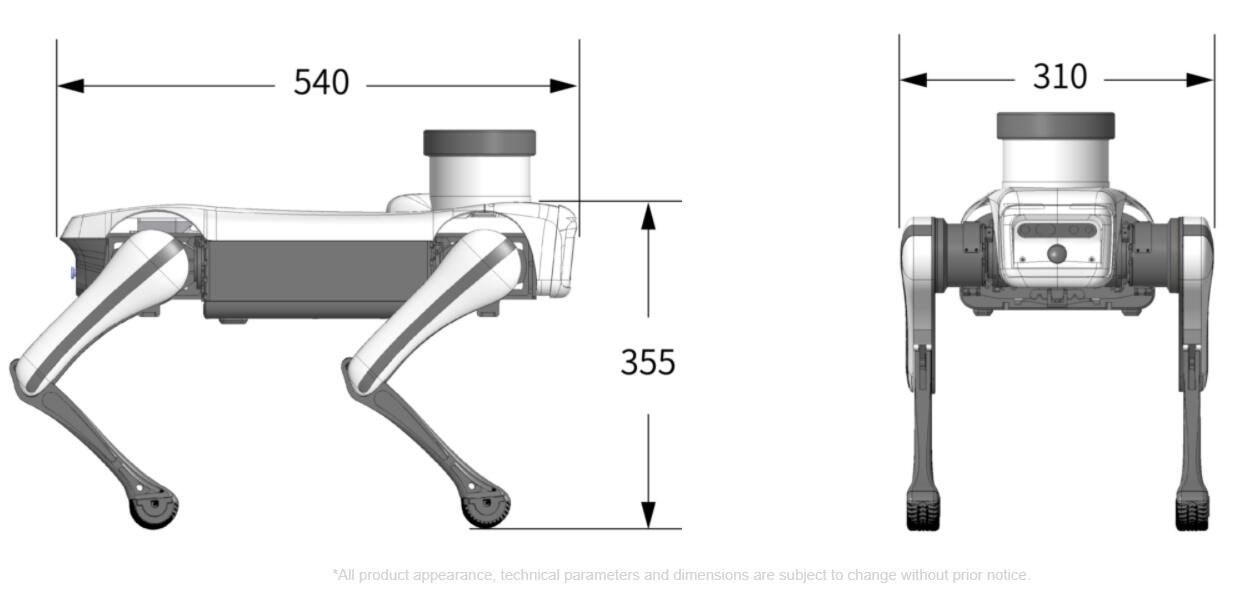
Robotic Dog mini Technical Parameters
· Gross Weight: 9kg
· Maximum Load: 5kg
· Standing Dimension (L* W * H): 540mmx310mmx355mm
· Joint DOF: 12
· Maximum Speed: 3.5m/s
· Average Runtime: 1.5-3h
· Processor: Intel Processor
· Operating System: Ubuntu
· Programming Language: C/C++, Python
· Communication Bus: CAN
· Maximum Slope: 25°
· Developing-Supported Gaits: 1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Backflip
8. Support other high-performance gait developing
· Developing-Supported Locomotions
1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc.
· Communication Interface: Ethernet, USB, WIFI, HDMI
· Depth Camera: Intel Realsense D435i
· Perception Processor: Intel Processor
· GPU Processor(optional): NVIDIA Jetson Xavier NX
· Visual Perception Function: Depth Camera for Collision avoidance
· Adds-On: HD Wide-Angle Camera, Ultrasound Radar, Multi-lines Lidar
البيانات الفنية الكاملة
| نموذج | TR-4RDM |
|---|---|
| مهلة | 15 يوما |
| فئة | روبوتات الخدمة |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لـ TR-4RDM؟
الموديل TR-4RDM. ورقة البيانات الكاملة متاحة عند الطلب.
ما هي المهلة الزمنية وموك لـ TR-4RDM؟
المهلة الزمنية هي 15 يوما؛ موك هو 1 وحدة.
كيف يتم تسعير TR-4RDM؟
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض سعر لـ TR-4RDM
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة

روبوت لفحص خطوط الأنابيب مزود بكاميرا 4K

جزازة الحديقة الروبوتية

روبوت قطع وصيانة شبكات خطوط الأنابيب TR-PCCRIII
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.