


O mais recenterobô colaborativo de braço únicona série ABBYuMi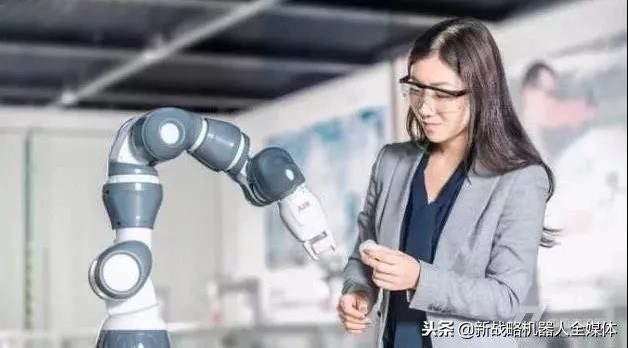 Este novo robô lançado pela ABB tem carga de 500 gramas. O design altamente compacto permite que seja integrado à linha de montagem existente para ajudar os clientes a melhorar a eficiência da produção.
The robot also has a guided programming function, so the operator does not need to receive additional professional training. This new YuMi series single-arm collaborative robot will be officially released in 2018, and will work with ABB Ability digital solutions to help customers increase production efficiency and reliability to new heights.Robô leve KUKA LBRiiwa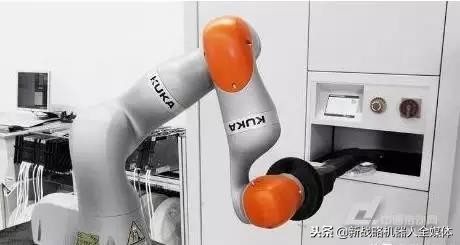 KUKALBRiiwa é o primeiro robô sensível produzido em massa e também é um robô com capacidades de colaboração homem-máquina.
LBR stands for "light robot", iiwa stands for "intelligent industrial work assistant", that is, intelligent industrial work assistant. LBRiiwa has two models to choose from, the load capacity is 7 and 14kg respectively. LBRiiwa can immediately recognize contact through joint torque sensors and immediately reduce force and speed. It handles sensitive workpieces through position and buffer control without any parts that can cause pinching or shearing.FANUC CR-35iA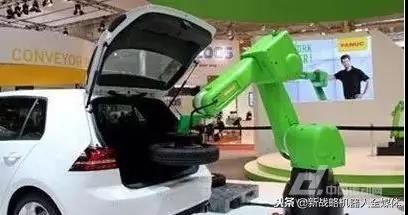 O CR-35iArobô colaborativoé um novo robô colaborativo lançado pela FANUC em 2015, com uma carga de 35kg, que é o maior robô colaborativo do mundo atualmente.
Este robô não requer cerca de segurança e humanos e robôs podem compartilhar uma determinada área de trabalho.
O uso conjunto do CR-35iA e do trabalho manual pode ser aplicado na indústria automotiva, embalagens e outras indústrias. O manual foi liberado de tarefas pesadas, mas simples, para que você possa se concentrar no trabalho que exige habilidades e melhorar a segurança do trabalho. Melhore a eficiência do sistema.Robô de braço duplo Kawasaki duAro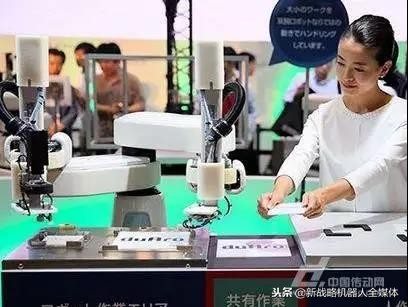 O corpo humano da máquina duAro possui dois braços robóticos que se estendem horizontalmente a partir do corpo, e os dois braços robóticos trabalham em pares.
It can be installed in the space equivalent to a worker, and can replace the work performed by the worker with both arms. In addition, it can also work with workers. When a worker collides with the robot, the robot can be stopped through the collision detection function. During specific operations, the current flowing through the built-in motor in the robotic arm will be monitored. When an abnormal value is detected, it will be judged as a collision and stop the robotic arm.
Além disso, em termos de métodos de ensino, além do ensino direto em que o trabalhador realmente move o braço do robô para ensinar, também pode ser ensinado por meio de um tablet ou similar.
O novo pequeno robô MotoMINI da Yaskawa Electric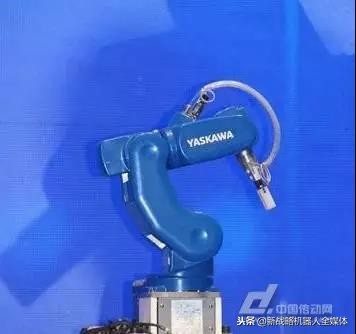 Yaskawa Electric MotoMINI é um motor de classe mundialrobô industrial pequeno de 6 eixos. O MotoMINI é fácil de mudar a posição de posicionamento e proporciona um alto grau de liberdade, como o trabalho colaborativo homem-máquina.
It is used for the assembly and operation of small parts, as well as the electronic and electrical parts. And insert etc. MotoMINI has three major characteristics: small and light, high speed and high precision. MotoMINI can carry 500g, the maximum extension distance is 350mm, and the weight is about 7kg. The robot has realized the possibility of producing and processing small products by small portable robots.Robô colaborativo humano-robô Comau AURA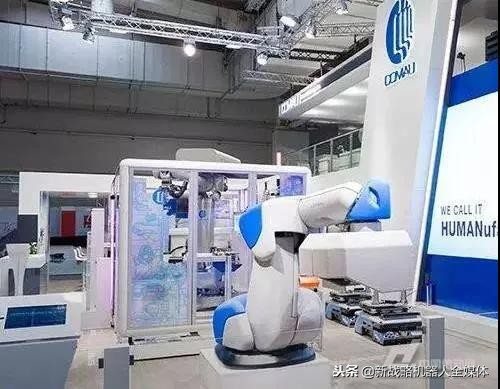 O robô colaborativo humano-robô AURA da Comau, pela primeira vez, integra a percepção comum multissensorial da proximidade e contato de pessoas ou quaisquer outros componentes automatizados e a intensidade do contato.
Juntamente com o uso de um scanner a laser para identificar dinamicamente a posição de uma pessoa, torna-se possível que o robô diminua a velocidade ao se aproximar ou tocar no operador até parar completamente. Quando o AURA se sente tocado, também pode responder às necessidades do operador.
O controlador do robô também está integrado a um sistema de visão, que transmite dados sobre a proximidade das pessoas à área de ação do robô, e um software específico prevê a próxima ação da pessoa e, em seguida, altera a trajetória do robô de acordo.
Robô Articulado Xinsong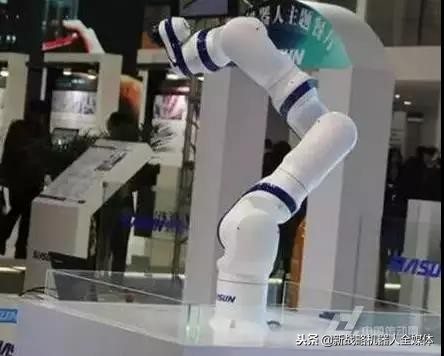 The Sinsong multi-joint robot is the first domestic 7-DOF collaborative robot. It has functions such as rapid configuration, traction teaching, visual guidance, and collision detection. It has the powerful advantages of high load and low cost, and satisfies users' short return on investment cycle and robots.
Product safety, flexibility and human-machine collaboration requirements. It is suitable for flexible production lines with compact layout and high accuracy to meet the needs of industrial operations such as precision assembly, product packaging, grinding, testing, and loading and unloading of machine tools.
Robô colaborativo homem-máquina Elfin de Han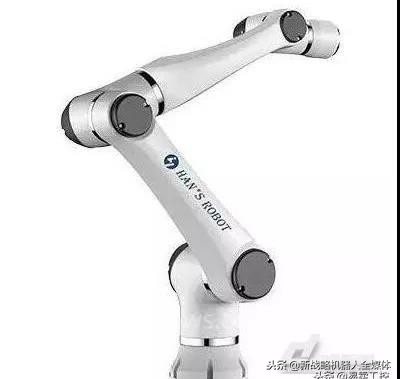 This man-machine collaborative robot named "Elfin" adopts a unique dual-joint modular structure design, which is convenient for assembly and maintenance. The appearance is novel and smooth. The EtherCAT bus is used to communicate between the controller and each shutdown, and it can still have very good anti-interference performance under the control frequency of 10KHz.
O design de alta rigidez permite que a repetibilidade alcance ± 0,03 mm, o que pode ser usado em situações de trabalho como linhas de produtos de automação integrada, soldagem, polimento, montagem, coleta e pintura.Universal Robot UR10 robô colaborativo homem-máquina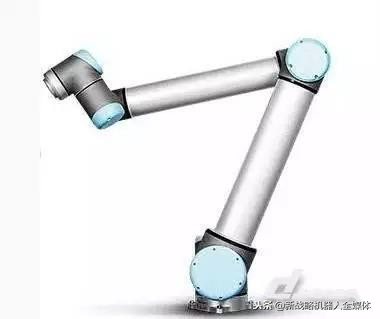 Universal Robots UR10 foi projetado para trabalhos maiores que ainda possuem altos requisitos de precisão e confiabilidade.
Processes and operations weighing up to 10 kg are processed automatically. Heavier collaborative processes (such as packaging, stacking, assembly, pick and place) are very suitable for UR10. The UR10 has an extension radius of 1300 mm, which makes it more effective to handle operations in larger areas. This can save time for production lines affected by distance. Universal Robots UR10 is easy to program, quick to set up, collaborative and safe.Robô colaborativo NACHI de braço duplo MZ04E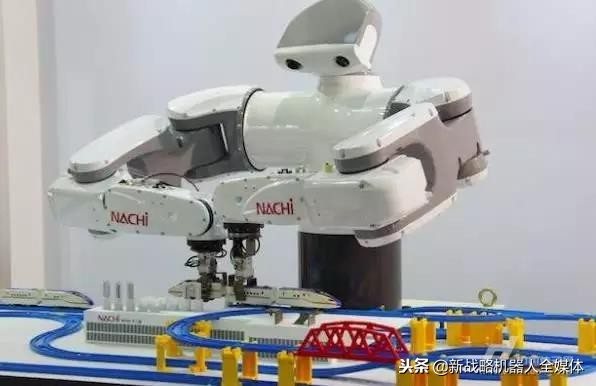 NACHI's dual-arm collaborative robot MZ04E can be used in factory production operations to replace part of the manpower, and use a single CPU to control the dual arms to achieve mutual matching, so as to smoothly and accurately achieve more difficult and more detailed tasks, such as assembling smart phones.
O engenhoso roteamento do cabo do pulso oco conecta de forma inteligente o cabo do manipulador através da estrutura oca do pulso. Evite interferências com dispositivos adjacentes através de fiação simples e intercalada, melhorando significativamente a confiabilidade do equipamento


