


Najnowszejednoramienny robot współpracującyw serii ABBYuMi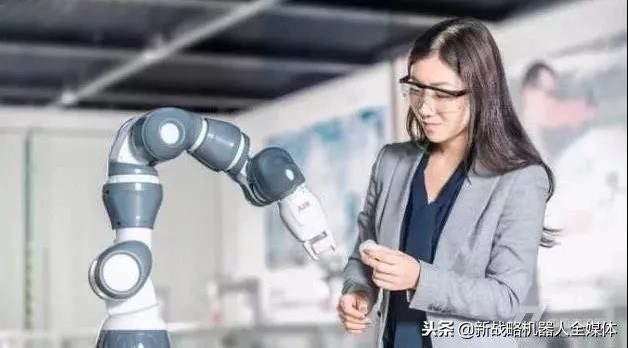 Ten nowy robot wprowadzony na rynek przez ABB ma obciążenie 500 gramów. Wysoce kompaktowa konstrukcja umożliwia integrację z istniejącą linią montażową, aby pomóc klientom poprawić wydajność produkcji.
The robot also has a guided programming function, so the operator does not need to receive additional professional training. This new YuMi series single-arm collaborative robot will be officially released in 2018, and will work with ABB Ability digital solutions to help customers increase production efficiency and reliability to new heights.Lekki robot KUKA LBRiiwa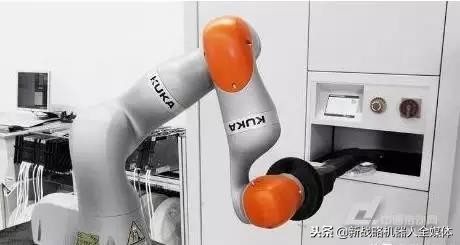 KUKALBRiiwa to pierwszy produkowany masowo czuły robot, a także robot z możliwością współpracy człowiek-maszyna.
LBR stands for "light robot", iiwa stands for "intelligent industrial work assistant", that is, intelligent industrial work assistant. LBRiiwa has two models to choose from, the load capacity is 7 and 14kg respectively. LBRiiwa can immediately recognize contact through joint torque sensors and immediately reduce force and speed. It handles sensitive workpieces through position and buffer control without any parts that can cause pinching or shearing.FANUC CR-35iA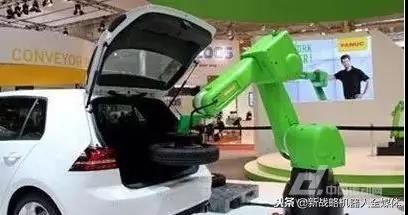 CR-35iArobota współpracującegoto zupełnie nowy robot współpracujący wprowadzony na rynek przez firmę FANUC w 2015 roku o udźwigu 35 kg, będący obecnie największym robotem współpracującym na świecie.
Robot ten nie wymaga ogrodzenia zabezpieczającego, a ludzie i roboty mogą dzielić określony obszar do pracy.
Zastosowanie CR-35iA w połączeniu z pracą ręczną może mieć zastosowanie w przemyśle motoryzacyjnym, opakowaniowym i innych gałęziach przemysłu. Podręcznik został uwolniony od ciężkich, ale prostych zadań, dzięki czemu można skupić się na pracy wymagającej umiejętności i poprawić bezpieczeństwo pracy. Popraw wydajność systemu.Dwuramienny robot Kawasaki duAro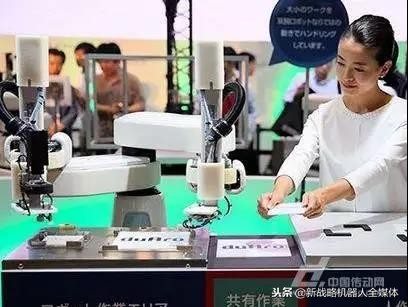 Ludzkie ciało maszyny duAro składa się z dwóch robotycznych ramion wystających poziomo z ciała, przy czym oba robotyczne ramiona pracują parami.
It can be installed in the space equivalent to a worker, and can replace the work performed by the worker with both arms. In addition, it can also work with workers. When a worker collides with the robot, the robot can be stopped through the collision detection function. During specific operations, the current flowing through the built-in motor in the robotic arm will be monitored. When an abnormal value is detected, it will be judged as a collision and stop the robotic arm.
Ponadto, jeśli chodzi o metody nauczania, oprócz bezpośredniego nauczania, podczas którego pracownik faktycznie porusza ramieniem robota, aby uczyć, można go również uczyć przy użyciu tabletu lub podobnego urządzenia.
Nowy mały robot MotoMINI firmy Yaskawa Electric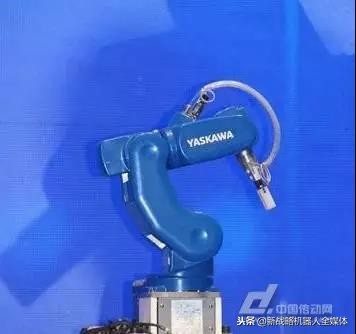 Yaskawa Electric MotoMINI to światowej klasyprzemysłowy mały robot 6-osiowy. MotoMINI umożliwia łatwą zmianę pozycji umieszczenia i zapewnia wysoki stopień swobody, np. w przypadku współpracy człowieka z maszyną.
It is used for the assembly and operation of small parts, as well as the electronic and electrical parts. And insert etc. MotoMINI has three major characteristics: small and light, high speed and high precision. MotoMINI can carry 500g, the maximum extension distance is 350mm, and the weight is about 7kg. The robot has realized the possibility of producing and processing small products by small portable robots.Robot współpracujący człowiek-robot Comau AURA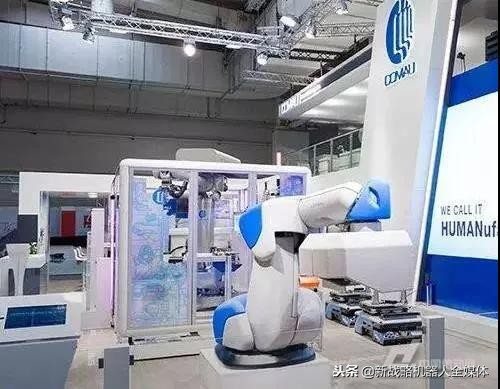 Robot współpracujący człowiek-robot Comau AURA po raz pierwszy integruje wielozmysłowe wspólne postrzeganie bliskości i kontaktu ludzi lub innych zautomatyzowanych komponentów oraz intensywność kontaktu.
W połączeniu z wykorzystaniem skanera laserowego do dynamicznej identyfikacji pozycji człowieka, możliwe jest spowolnienie robota w trakcie zbliżania się lub dotykania operatora, aż do całkowitego zatrzymania. Kiedy AURA poczuje się dotknięta, może także odpowiedzieć na potrzeby operatora.
Sterownik robota zintegrowany jest także z systemem wizyjnym, który przekazuje dane o bliskości ludzi do obszaru działania robota, a specjalne oprogramowanie przewiduje kolejne działanie człowieka, a następnie odpowiednio zmienia trajektorię robota.
Robot przegubowy Xinsong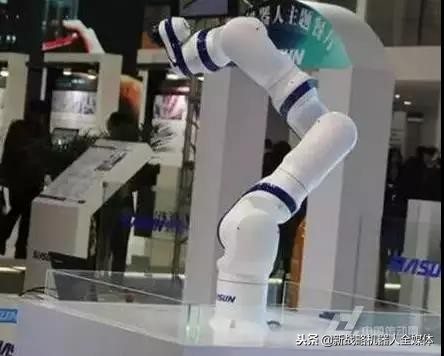 The Sinsong multi-joint robot is the first domestic 7-DOF collaborative robot. It has functions such as rapid configuration, traction teaching, visual guidance, and collision detection. It has the powerful advantages of high load and low cost, and satisfies users' short return on investment cycle and robots.
Product safety, flexibility and human-machine collaboration requirements. It is suitable for flexible production lines with compact layout and high accuracy to meet the needs of industrial operations such as precision assembly, product packaging, grinding, testing, and loading and unloading of machine tools.
Robot współpracujący człowiek-maszyna Han Elfin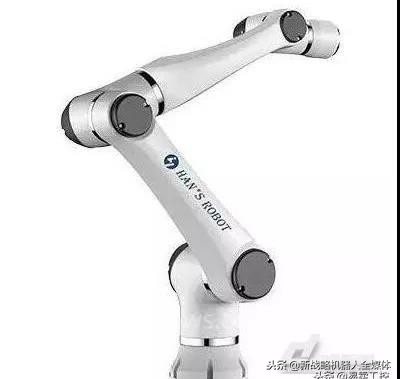 This man-machine collaborative robot named "Elfin" adopts a unique dual-joint modular structure design, which is convenient for assembly and maintenance. The appearance is novel and smooth. The EtherCAT bus is used to communicate between the controller and each shutdown, and it can still have very good anti-interference performance under the control frequency of 10KHz.
Konstrukcja o wysokiej sztywności umożliwia powtarzalność sięgającą ± 0,03 mm, co można wykorzystać w sytuacjach roboczych, takich jak zintegrowane linie produktów automatyki, spawanie, polerowanie, montaż, kompletacja i malowanie.Universal Robot UR10 Robot współpracujący człowiek-maszyna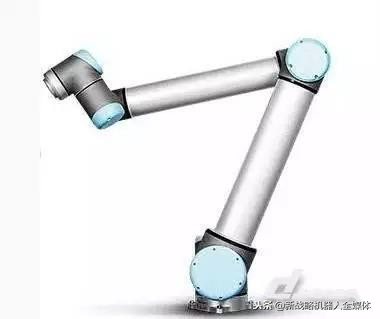 Universal Robots UR10 jest przeznaczony do większych zadań, które nadal mają wysokie wymagania dotyczące dokładności i niezawodności.
Processes and operations weighing up to 10 kg are processed automatically. Heavier collaborative processes (such as packaging, stacking, assembly, pick and place) are very suitable for UR10. The UR10 has an extension radius of 1300 mm, which makes it more effective to handle operations in larger areas. This can save time for production lines affected by distance. Universal Robots UR10 is easy to program, quick to set up, collaborative and safe.Dwuramienny robot współpracujący NACHI MZ04E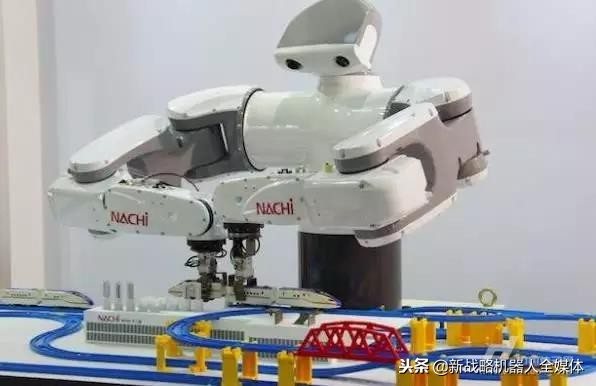 NACHI's dual-arm collaborative robot MZ04E can be used in factory production operations to replace part of the manpower, and use a single CPU to control the dual arms to achieve mutual matching, so as to smoothly and accurately achieve more difficult and more detailed tasks, such as assembling smart phones.
Pomysłowe prowadzenie kabli w wydrążonym nadgarstku pozwala na inteligentne poprowadzenie kabla manipulatora przez wydrążoną strukturę przegubu. Zapobiegaj zakłóceniom z otaczającymi urządzeniami poprzez proste przeplatane okablowanie, znacznie poprawiając niezawodność sprzętu


