


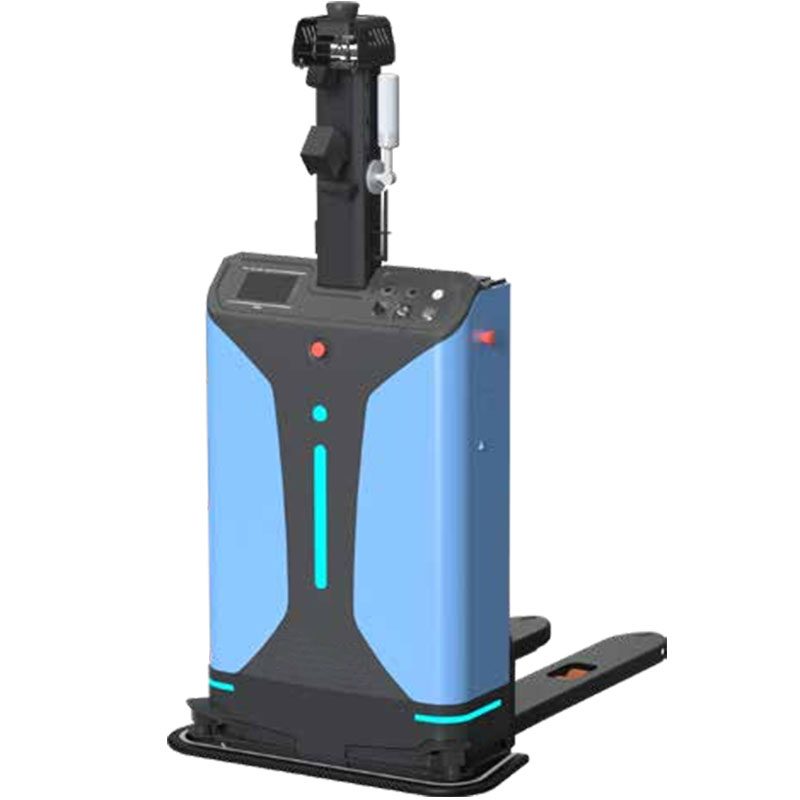
AMR gaffeltruck TR-CDD14
TR-CDD14 är en mobil robot för intern logistik/lagertransport. Ledtiden är 20 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- TR-CDD14
- Ledtid
- 20 dagar
- Kategori
- Mobila robotar och AMR
Vad den här plattformen är till för
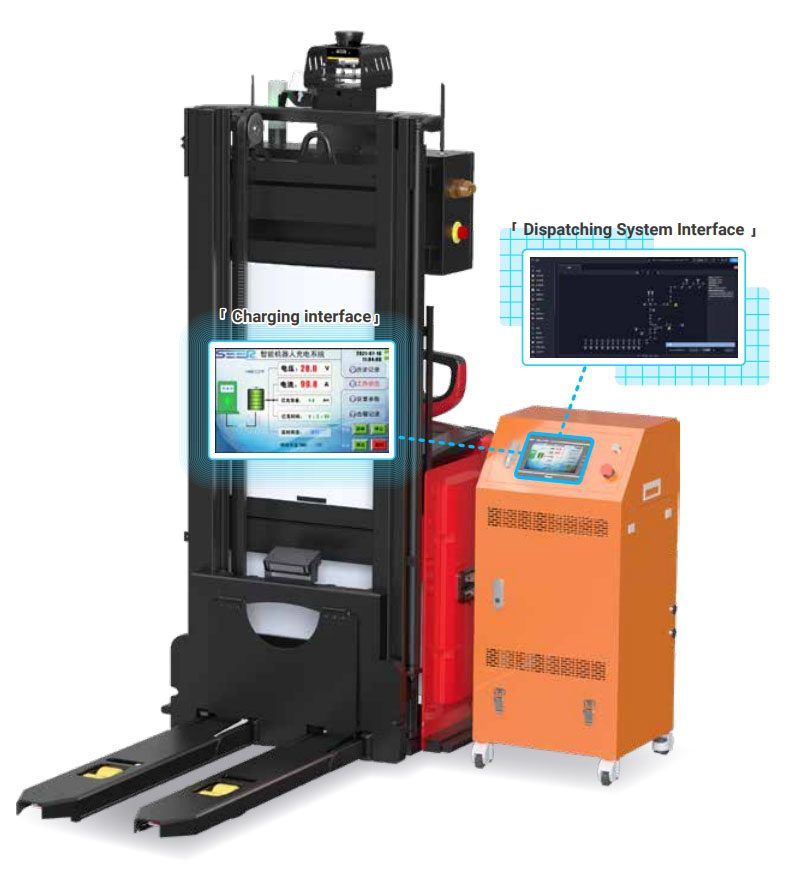
Laser SLAM Small Stacker Automatic Forklift TR-CDD14: SRC-based laser SLAM small stacker automatic forklift, equipped with SRC series core controller inside; using laser SLAM navigation, no reflector, easy to deploy; pallet identification, accurate forklift; flexible scheduling, can be seamlessly connected to the scheduling system ; Slim body, small turning radius, suitable.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 20 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
Hot selling of Unmanned Forklift agv
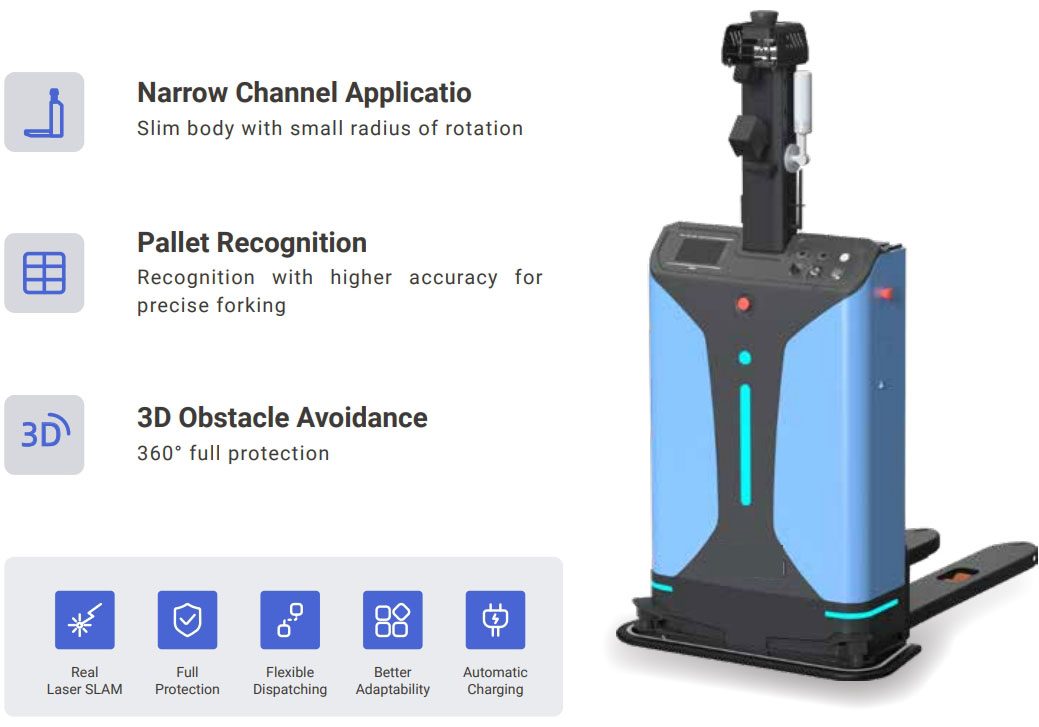
Core advantages
narrow track applications
Smal kropp Liten vridningsradie för applikationer i smala gångar.
True Laser SLAM
Laser SLAM navigation, no reflector, easy to deploy.
Comprehensive protection
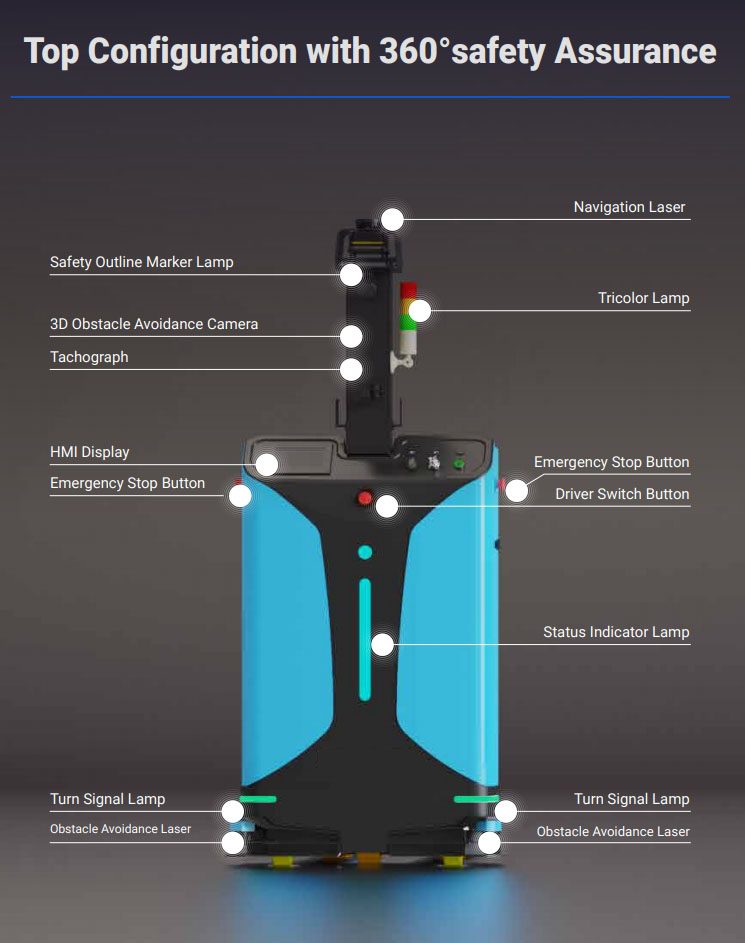
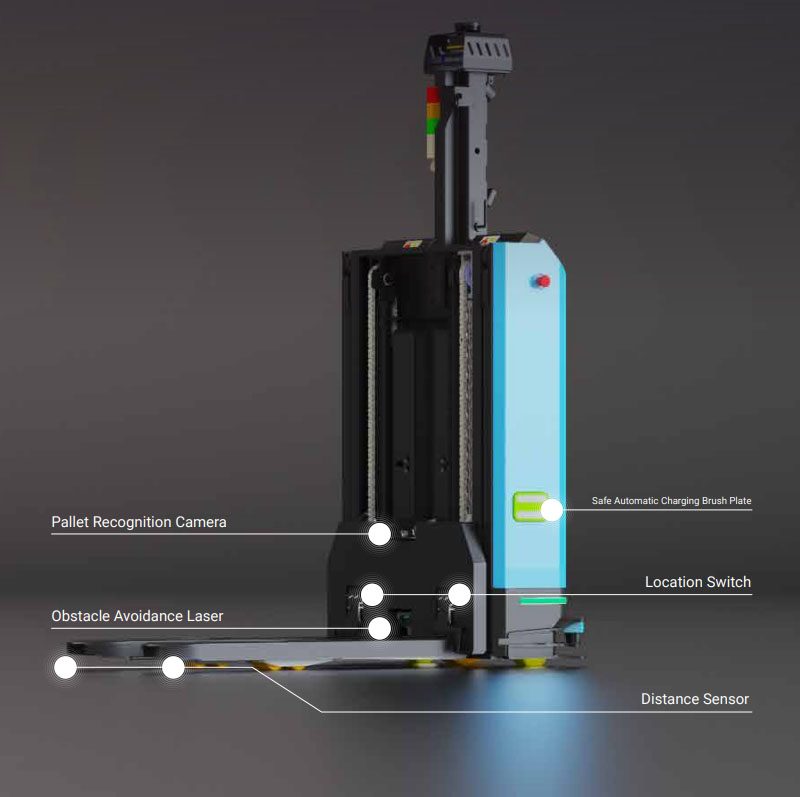
Obstacle avoidance laser + anti-collision bar + distance sensor + 3D obstacle avoidance camera, 360° comprehensive protection.
High precision
Pallet identification, accurate fork goods.
Strong applicability
Den kan klättra i sluttningar, passera över hinder, passera genom hissar, kan transporteras och staplas.
Flexible scheduling
Sömlös åtkomst till schemaläggningssystemet.
Technical parameters | |
Product model | TR-FL140 |
Produktnamn | Laser SLAM small stacker automatic forklift |
Dynamic form | Electric |
Driving mode | Automatic navigation, handheld driving |
Navigation type | Laser SLAM |
Tray type | 3-stringer pallet |
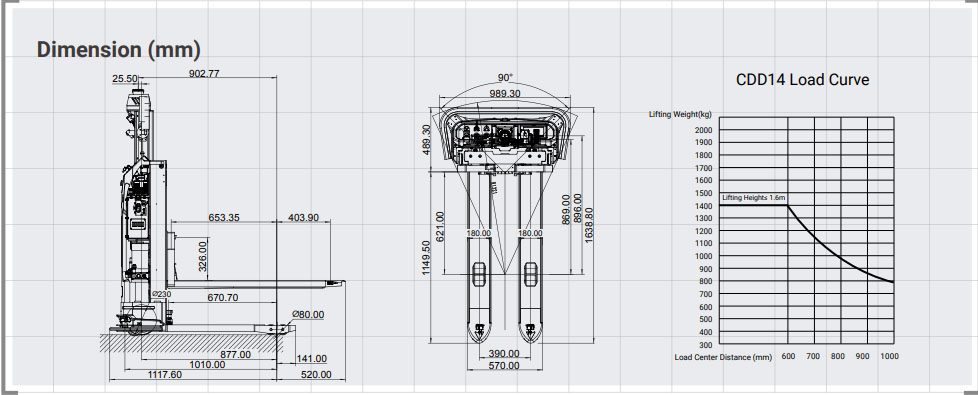
Rated load capacity | 1400kg |
Load centre distance | 600mm |
Wheelbase | 877mm |
Dead weight (with battery) | 680kg |
Navigation position accuracy [1] | ±10mm |
Navigation angle accuracy [1] | ±0.5° |
Fork in-position accuracy [1] | ±10mm |
Standard lifting height | 1600/3000mm |
Gantry height | 2130mm |
Gaffelytans markfrigång (vid lägsta positionen) | 85±5mm |
Navigation laser scanning height | 2025mm |
Vehicle size: length * width * height | 1640*990*2043mm |
Fork size: length * width * height | 1150*180*55mm |
Fork outer width | 570/680mm |
Right-angle stacking channel width, pallet 1000×1200 (1200 placed across forks) | 1888mm |
Right-angle stacking channel width, pallet 800×1200 (1200 placed along the fork) | 1880mm |
Map area (Single) | ≤ 400000m² |
Minimum turning radius | 1182mm |
Performance parameters | |
Driving speed: full load/no load | 1.2/1.5m/s |
Lifting speed: full load/no load | 115/170mm/s |
Descent speed: full load/no load | 160/125mm/s |
Gantry movement speed: full load/no load | / |
Passability (slope/step/gap)[2] | < 5%/20mm/30mm |
Drive motor power (S2, 60 min) | 1.25kW |
Lifting motor power (S3, 15%) | 3kW |
Steering motor power (S2, 10 min) | 0.165kW |
Service braking mode | Electromagnetic brake |
Drive control mode | Servo control |
Wheel parameters | |
Tyre type: drive wheel/support wheel | Polyurethane/Polyurethane |
Tire size: driving wheel | 230x75mm |
Tire size: bearing wheel | 80x54mm |
Tire size: Balance wheel | 115x55mm |
Wheel number: driving wheel (×= driving wheel)/ bearing wheel | 1X-2/4 |
Wheel base: bearing side | 538mm |
Wheel base: driving side | 380mm |
Battery parameters | |
Battery specifications | 24/180 (Lithium Iron Phosphate)V/Ah |
Battery weight | 58kg |
Comprehensive battery life | 10h |
Charging time (10%-80%) | 2h |
Charging method | Manual/Automatic |
Battery cycle number | > 2000 |
Certifications | |
ISO 3691-4 | × |
EMC/ESD | √ |
UN38.3 | √ |
RoHS | √ |
REACH | √ |
Function configurations | |
Wi-Fi roaming function | √ |
3D obstacle avoidance [3] | 〇 |
Remote emergency stop [4] | 〇 |
Pallet recognition[3] | 〇 |
Cage stack [3] | 〇 |
High shelf pallet recognition[3] | 〇 |
Pallet damage detection [3] | 〇 |
Pallet stacking and unstacking [5] | 〇 |
The HMI screen | √ |
Fork tooth distance sensor | √ |
Cargo weight detection | 〇 |
Safety configurations | |
E-stop button | √ |
Sound and light indicator | √ |
Braking distance: 1m/s / 1.5m/s | ≤30cm / ≤50cm |
Vehicle hardware fault detection | √ |
360° laser protection | √ |
Bumper strip | √ |
High safety protection of fork teeth | √ |
Others | |
Network | 4G / 5G / Wi-Fi 802.11 a/b/g/n/ac |
Ground flatness | ±5mm/m² |
Scenario requirements | Endast lämplig för inomhus, ljusintensitet ≤40 klx (IEC 61496-3), mark utan vatten och olja och andra scener |
Ambient temperature and humidity range | TEMP: 0-50℃ / RH: 10-90%, no compression, no condensation |
IP-betyg | IP20 |
Noise near driver's ear according to EN12053 | ≤70dB(A) |
Fullständiga tekniska data
| Modell | TR-CDD14 |
|---|---|
| Ledtid | 20 dagar |
| Kategori | Mobila robotar och AMR |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna för TR-CDD14?
Modell TR-CDD14. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för TR-CDD14?
Ledtiden är 20 dagar; MOQ är 1 enhet.
Hur är TR-CDD14 prissatt?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag för TR-CDD14
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori
300 kg CTU mobil robot för rackhantering
30 t Heavy-Load AMR-plattform
2 t Autonom Gaffeltruck AMR
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.