


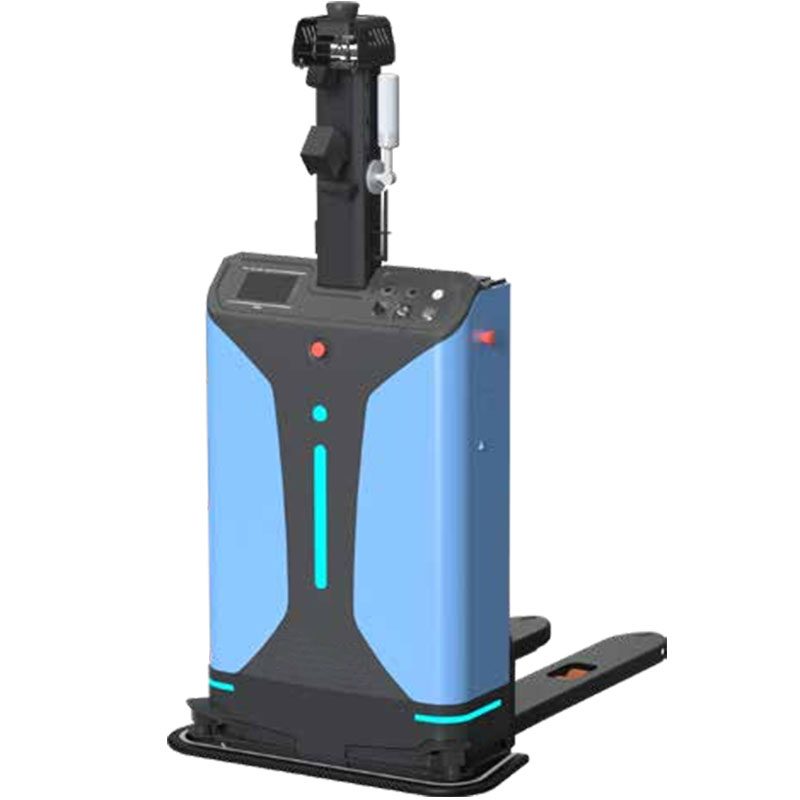
Wózek widłowy AMR TR-CDD14
TR-CDD14 to robot mobilny do logistyki wewnętrznej/transportu magazynowego. Czas realizacji wynosi 20 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR-CDD14
- Czas realizacji
- 20 dni
- Kategoria
- Roboty mobilne i AMR
Do czego służy ta platforma
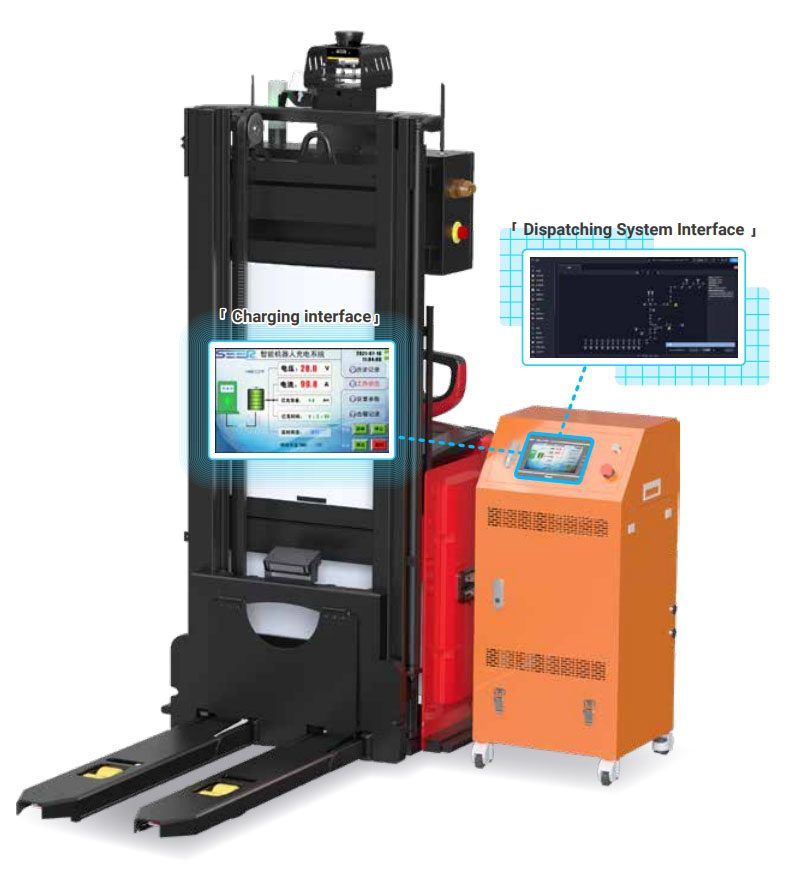
Laser SLAM Small Stacker Automatic Forklift TR-CDD14: SRC-based laser SLAM small stacker automatic forklift, equipped with SRC series core controller inside; using laser SLAM navigation, no reflector, easy to deploy; pallet identification, accurate forklift; flexible scheduling, can be seamlessly connected to the scheduling system ; Slim body, small turning radius, suitable.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 20 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Hot selling of Unmanned Forklift agv
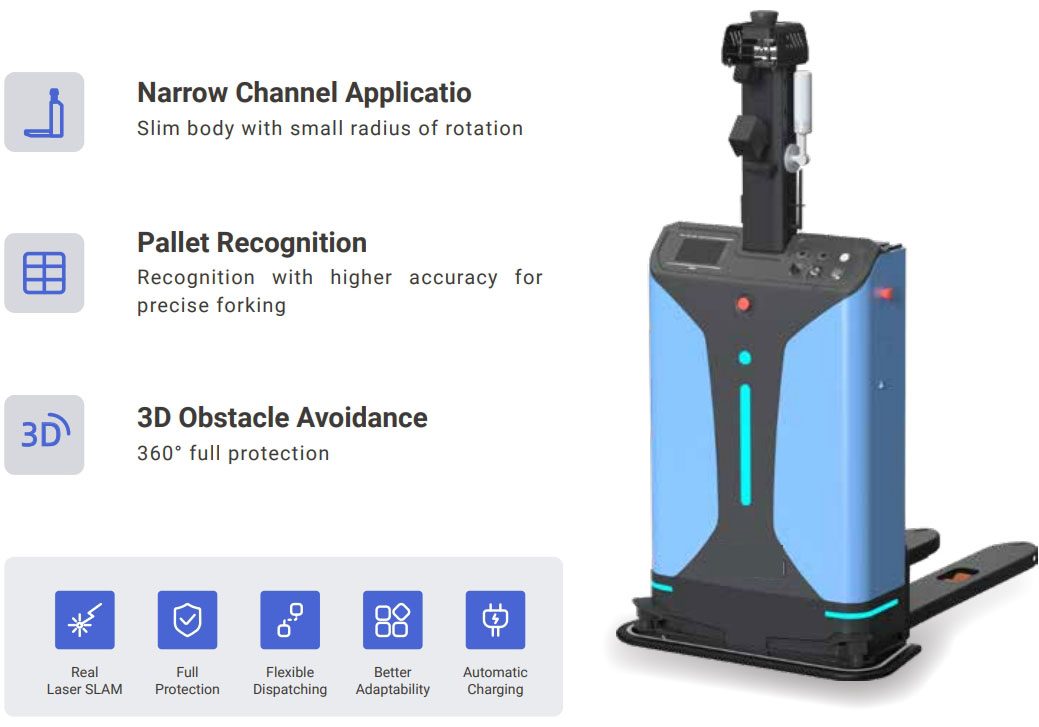
Core advantages
narrow track applications
Smukły korpus Mały promień skrętu do zastosowań w wąskich korytarzach.
True Laser SLAM
Laser SLAM navigation, no reflector, easy to deploy.
Comprehensive protection
Obstacle avoidance laser + anti-collision bar + distance sensor + 3D obstacle avoidance camera, 360° comprehensive protection.
High precision
Pallet identification, accurate fork goods.
Strong applicability
Może wspinać się po zboczach, pokonywać przeszkody, przechodzić przez windy, można go transportować i układać w stosy.
Flexible scheduling
Bezproblemowy dostęp do systemu harmonogramowania.
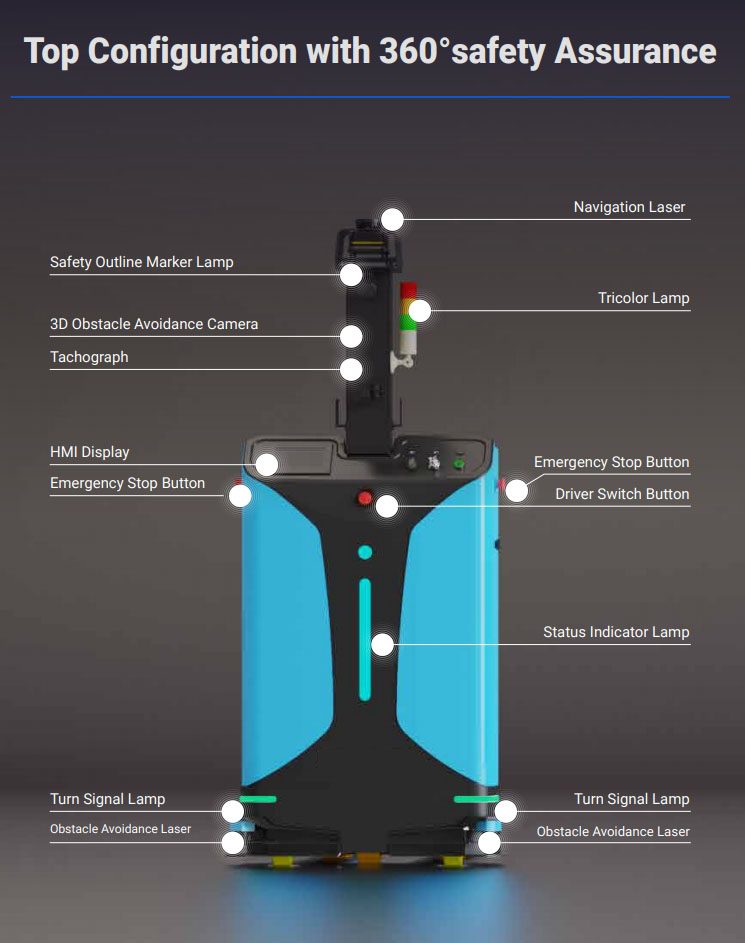
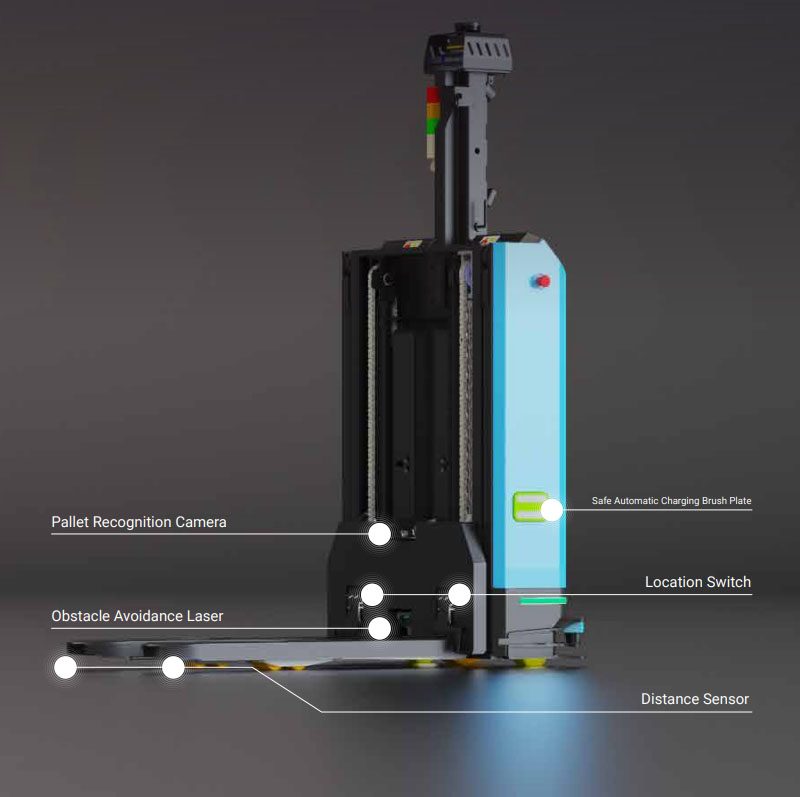
Technical parameters | |
Product model | TR-FL140 |
Nazwa produktu | Laser SLAM small stacker automatic forklift |
Dynamic form | Electric |
Driving mode | Automatic navigation, handheld driving |
Navigation type | Laser SLAM |
Tray type | 3-stringer pallet |
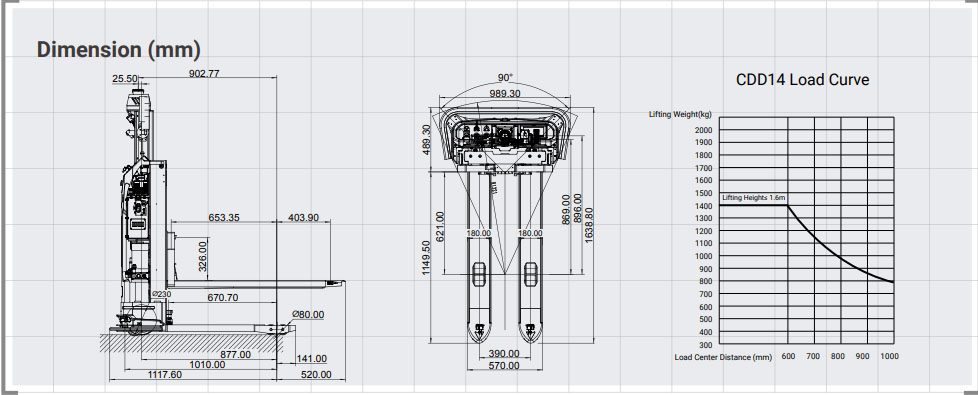
Rated load capacity | 1400kg |
Load centre distance | 600mm |
Wheelbase | 877mm |
Dead weight (with battery) | 680kg |
Navigation position accuracy [1] | ±10mm |
Navigation angle accuracy [1] | ±0.5° |
Fork in-position accuracy [1] | ±10mm |
Standard lifting height | 1600/3000mm |
Gantry height | 2130mm |
Prześwit powierzchni wideł (przy najniższa pozycja) | 85±5mm |
Navigation laser scanning height | 2025mm |
Vehicle size: length * width * height | 1640*990*2043mm |
Fork size: length * width * height | 1150*180*55mm |
Fork outer width | 570/680mm |
Right-angle stacking channel width, pallet 1000×1200 (1200 placed across forks) | 1888mm |
Right-angle stacking channel width, pallet 800×1200 (1200 placed along the fork) | 1880mm |
Map area (Single) | ≤ 400000m² |
Minimum turning radius | 1182mm |
Performance parameters | |
Driving speed: full load/no load | 1.2/1.5m/s |
Lifting speed: full load/no load | 115/170mm/s |
Descent speed: full load/no load | 160/125mm/s |
Gantry movement speed: full load/no load | / |
Passability (slope/step/gap)[2] | < 5%/20mm/30mm |
Drive motor power (S2, 60 min) | 1.25kW |
Lifting motor power (S3, 15%) | 3kW |
Steering motor power (S2, 10 min) | 0.165kW |
Service braking mode | Electromagnetic brake |
Drive control mode | Servo control |
Wheel parameters | |
Tyre type: drive wheel/support wheel | Polyurethane/Polyurethane |
Tire size: driving wheel | 230x75mm |
Tire size: bearing wheel | 80x54mm |
Tire size: Balance wheel | 115x55mm |
Wheel number: driving wheel (×= driving wheel)/ bearing wheel | 1X-2/4 |
Wheel base: bearing side | 538mm |
Wheel base: driving side | 380mm |
Battery parameters | |
Battery specifications | 24/180 (Lithium Iron Phosphate)V/Ah |
Battery weight | 58kg |
Comprehensive battery life | 10h |
Charging time (10%-80%) | 2h |
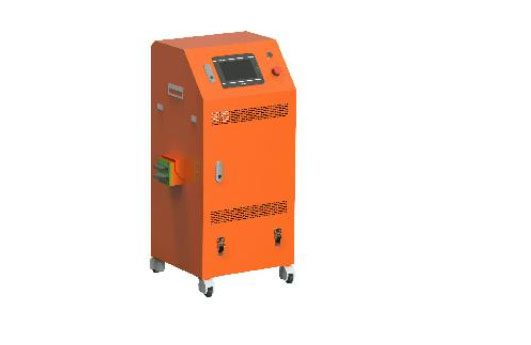
Charging method | Manual/Automatic |
Battery cycle number | > 2000 |
Certifications | |
ISO 3691-4 | × |
EMC/ESD | √ |
UN38.3 | √ |
RoHS | √ |
REACH | √ |
Function configurations | |
Wi-Fi roaming function | √ |
3D obstacle avoidance [3] | 〇 |
Remote emergency stop [4] | 〇 |
Pallet recognition[3] | 〇 |
Cage stack [3] | 〇 |
High shelf pallet recognition[3] | 〇 |
Pallet damage detection [3] | 〇 |
Pallet stacking and unstacking [5] | 〇 |
The HMI screen | √ |
Fork tooth distance sensor | √ |
Cargo weight detection | 〇 |
Safety configurations | |
E-stop button | √ |
Sound and light indicator | √ |
Braking distance: 1m/s / 1.5m/s | ≤30cm / ≤50cm |
Vehicle hardware fault detection | √ |
360° laser protection | √ |
Bumper strip | √ |
High safety protection of fork teeth | √ |
Others | |
Network | 4G / 5G / Wi-Fi 802.11 a/b/g/n/ac |
Ground flatness | ±5mm/m² |
Scenario requirements | Nadaje się tylko do użytku w pomieszczeniach, intensywność światła ≤40 klx (IEC 61496-3), szlifowane bez wody i oleju oraz inne sceny |
Ambient temperature and humidity range | TEMP: 0-50℃ / RH: 10-90%, no compression, no condensation |
Ocena IP | IP20 |
Noise near driver's ear according to EN12053 | ≤70dB(A) |
Pełne dane techniczne
| Model | TR-CDD14 |
|---|---|
| Czas realizacji | 20 dni |
| Kategoria | Roboty mobilne i AMR |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje TR-CDD14?
Model TR-CDD14. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TR-CDD14?
Czas realizacji wynosi 20 dni; MOQ to 1 jednostka.
Jaka jest cena TR-CDD14?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na TR-CDD14
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
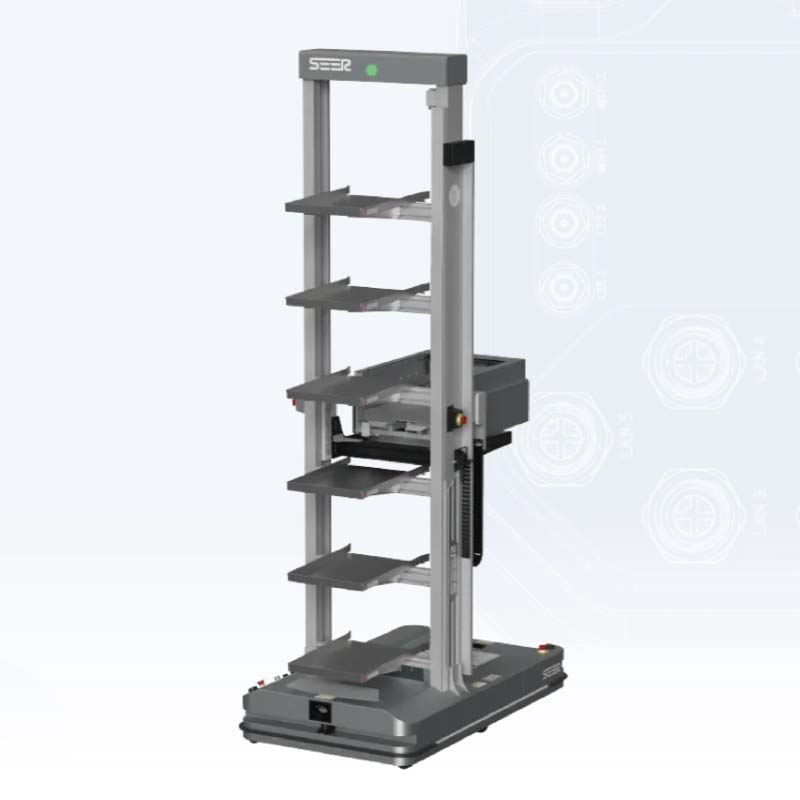
Robot mobilny CTU o masie 300 kg do obsługi regałów
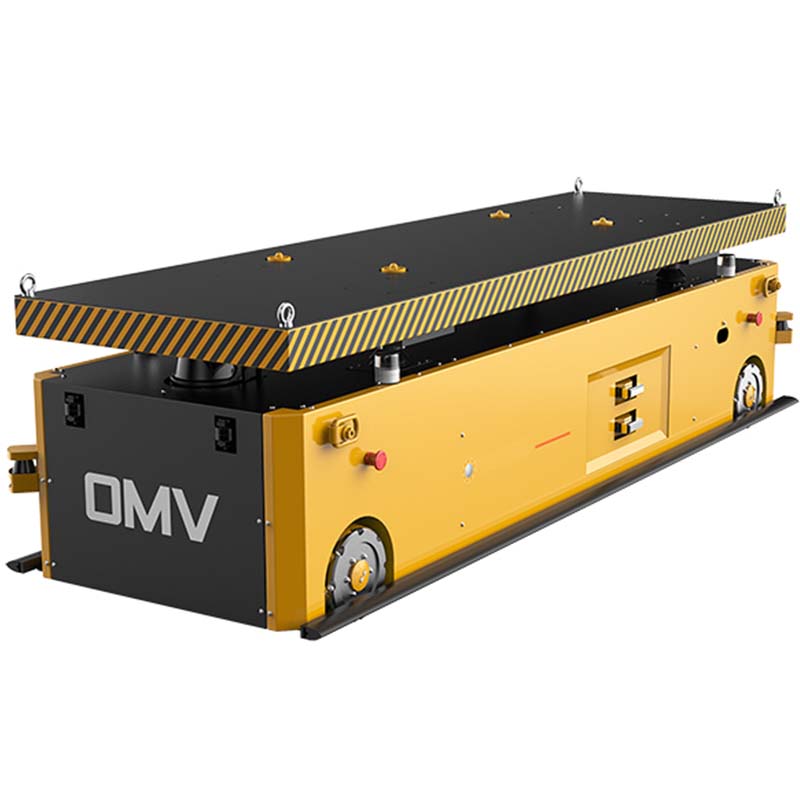
Platforma AMR o udźwigu 30 ton
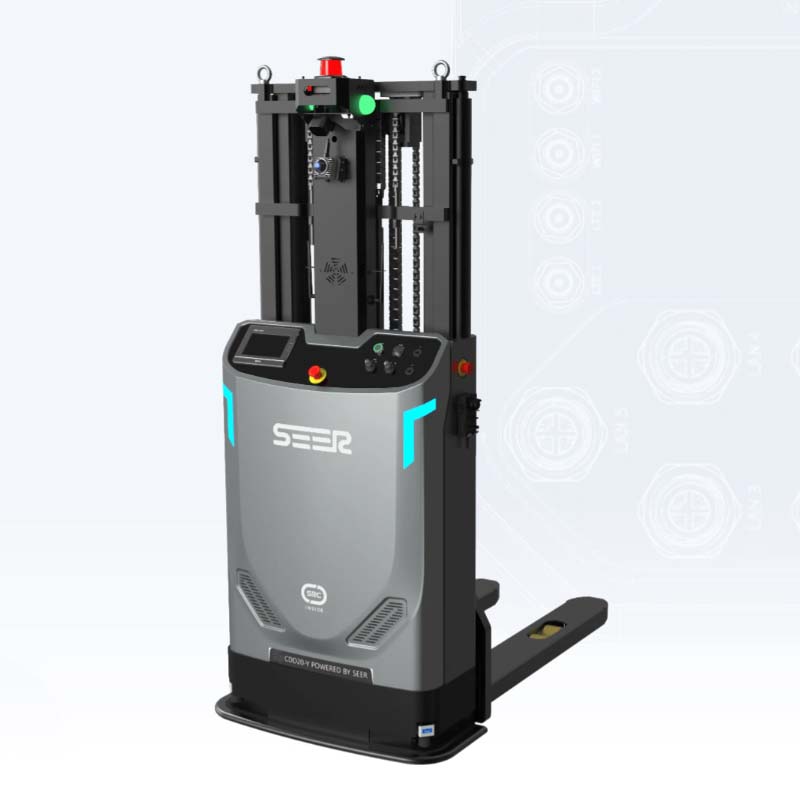
2-towy autonomiczny wózek widłowy AMR
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.