


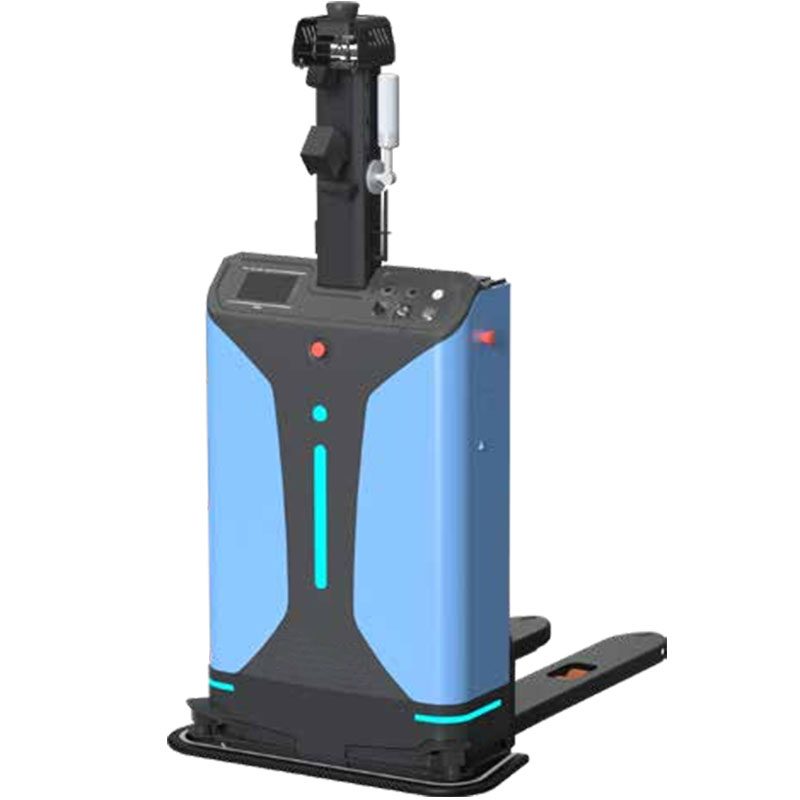
Chariot élévateur AMR TR-CDD14
Le TR-CDD14 est un robot mobile pour la logistique interne/le transport en entrepôt. Le délai de livraison est de 20 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TR-CDD14
- Délai de mise en œuvre
- 20 jours
- Catégorie
- Robots mobiles et RAM
A quoi sert cette plateforme
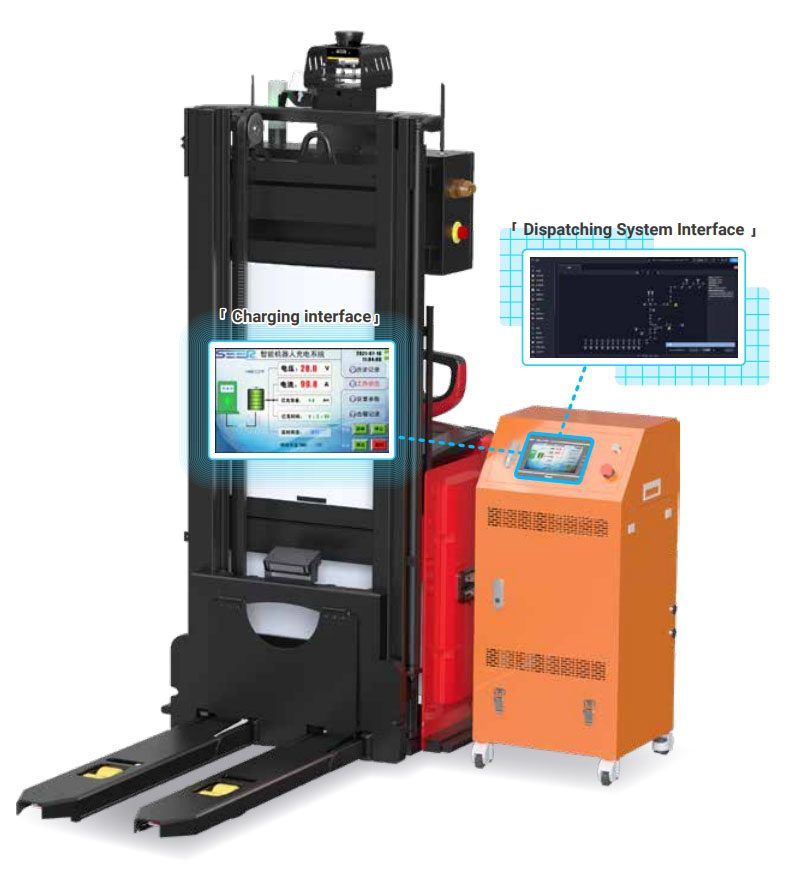
Laser SLAM Small Stacker Automatic Forklift TR-CDD14: SRC-based laser SLAM small stacker automatic forklift, equipped with SRC series core controller inside; using laser SLAM navigation, no reflector, easy to deploy; pallet identification, accurate forklift; flexible scheduling, can be seamlessly connected to the scheduling system ; Slim body, small turning radius, suitable.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 20 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
Hot selling of Unmanned Forklift agv
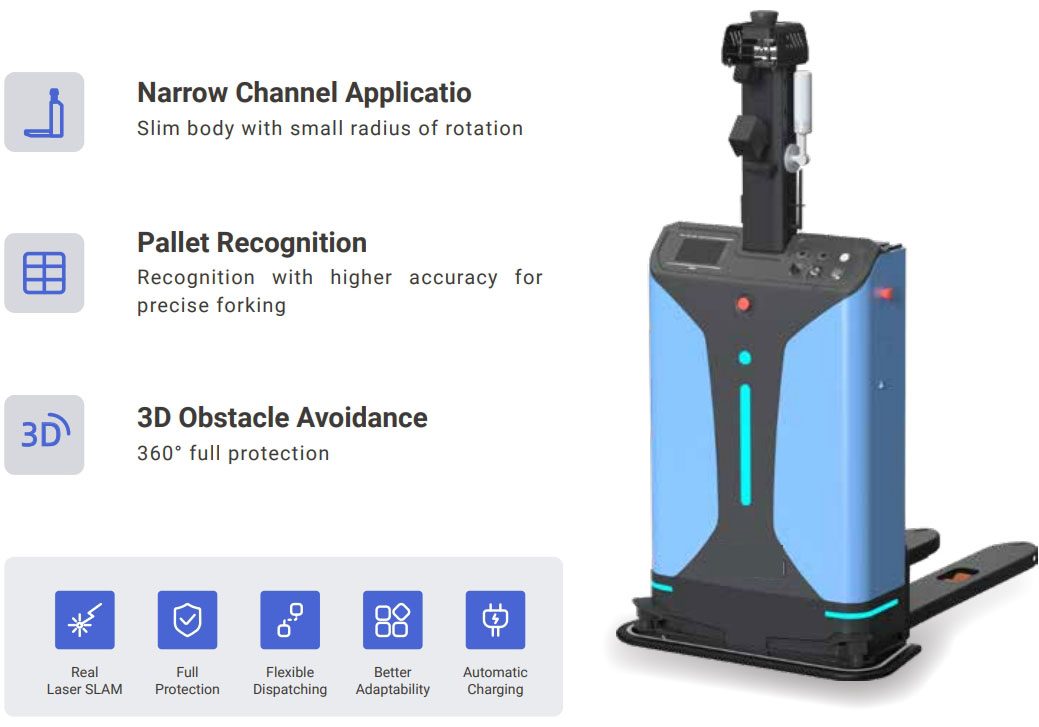
Core advantages
narrow track applications
Corps mince Petit rayon de giration pour les applications en allées étroites.
True Laser SLAM
Laser SLAM navigation, no reflector, easy to deploy.
Comprehensive protection
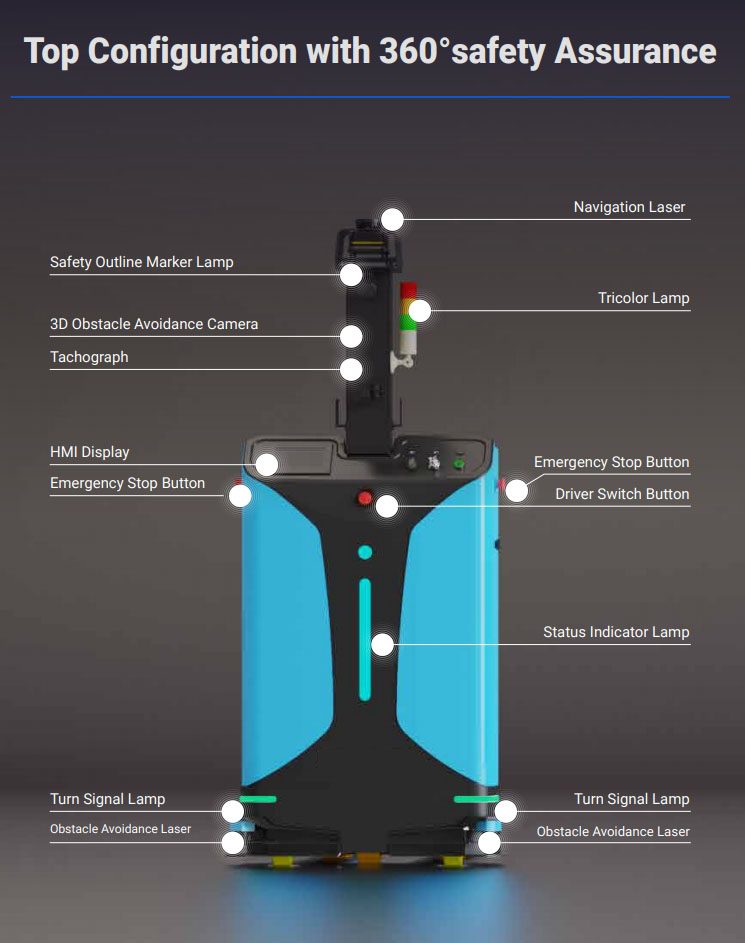
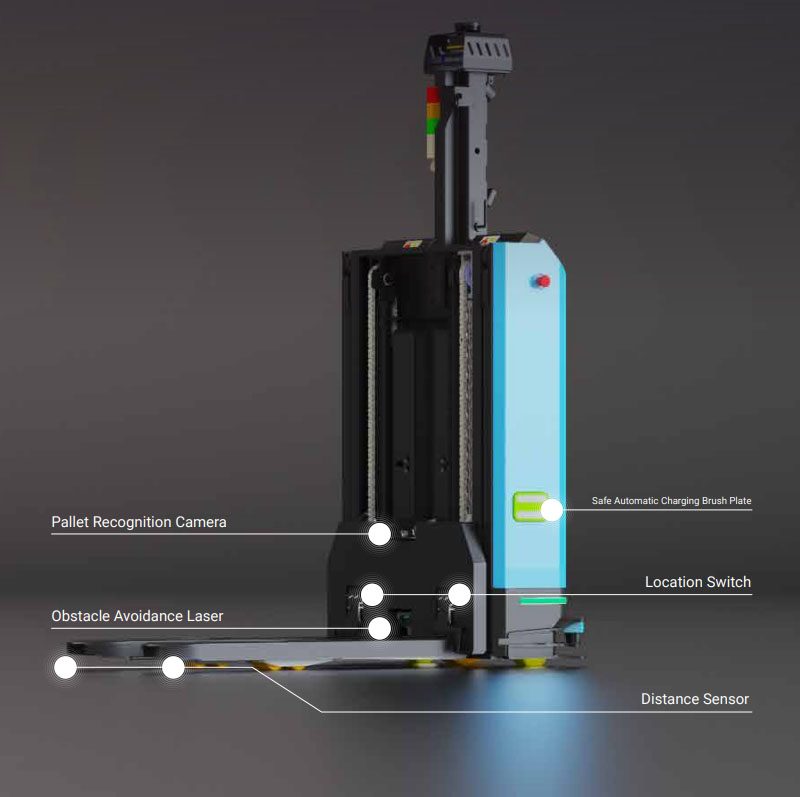
Obstacle avoidance laser + anti-collision bar + distance sensor + 3D obstacle avoidance camera, 360° comprehensive protection.
High precision
Pallet identification, accurate fork goods.
Strong applicability
Il peut gravir des pentes, franchir des obstacles, traverser des ascenseurs, être transporté et empilé.
Flexible scheduling
Accès transparent au système de planification.
Technical parameters | |
Product model | TR-FL140 |
Nom du produit | Laser SLAM small stacker automatic forklift |
Dynamic form | Electric |
Driving mode | Automatic navigation, handheld driving |
Navigation type | Laser SLAM |
Tray type | 3-stringer pallet |
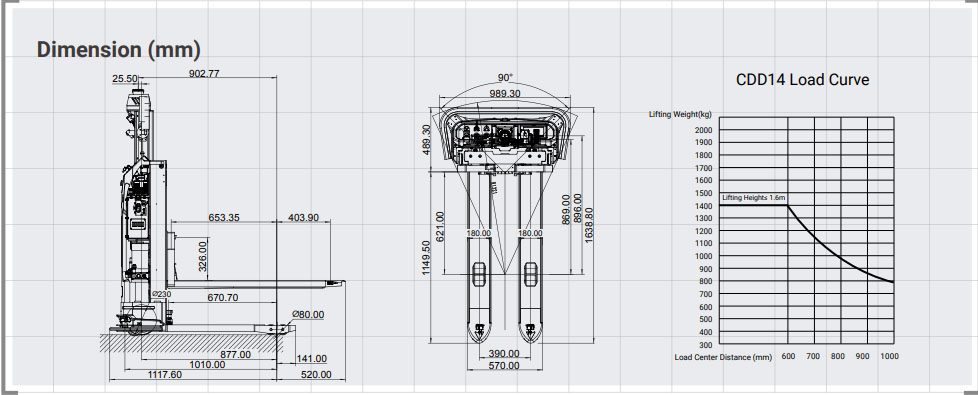
Rated load capacity | 1400kg |
Load centre distance | 600mm |
Wheelbase | 877mm |
Dead weight (with battery) | 680kg |
Navigation position accuracy [1] | ±10mm |
Navigation angle accuracy [1] | ±0.5° |
Fork in-position accuracy [1] | ±10mm |
Standard lifting height | 1600/3000mm |
Gantry height | 2130mm |
Garde au sol du plan de fourche (au niveau position la plus basse) | 85±5mm |
Navigation laser scanning height | 2025mm |
Vehicle size: length * width * height | 1640*990*2043mm |
Fork size: length * width * height | 1150*180*55mm |
Fork outer width | 570/680mm |
Right-angle stacking channel width, pallet 1000×1200 (1200 placed across forks) | 1888mm |
Right-angle stacking channel width, pallet 800×1200 (1200 placed along the fork) | 1880mm |
Map area (Single) | ≤ 400000m² |
Minimum turning radius | 1182mm |
Performance parameters | |
Driving speed: full load/no load | 1.2/1.5m/s |
Lifting speed: full load/no load | 115/170mm/s |
Descent speed: full load/no load | 160/125mm/s |
Gantry movement speed: full load/no load | / |
Passability (slope/step/gap)[2] | < 5%/20mm/30mm |
Drive motor power (S2, 60 min) | 1.25kW |
Lifting motor power (S3, 15%) | 3kW |
Steering motor power (S2, 10 min) | 0.165kW |
Service braking mode | Electromagnetic brake |
Drive control mode | Servo control |
Wheel parameters | |
Tyre type: drive wheel/support wheel | Polyurethane/Polyurethane |
Tire size: driving wheel | 230x75mm |
Tire size: bearing wheel | 80x54mm |
Tire size: Balance wheel | 115x55mm |
Wheel number: driving wheel (×= driving wheel)/ bearing wheel | 1X-2/4 |
Wheel base: bearing side | 538mm |
Wheel base: driving side | 380mm |
Battery parameters | |
Battery specifications | 24/180 (Lithium Iron Phosphate)V/Ah |
Battery weight | 58kg |
Comprehensive battery life | 10h |
Charging time (10%-80%) | 2h |
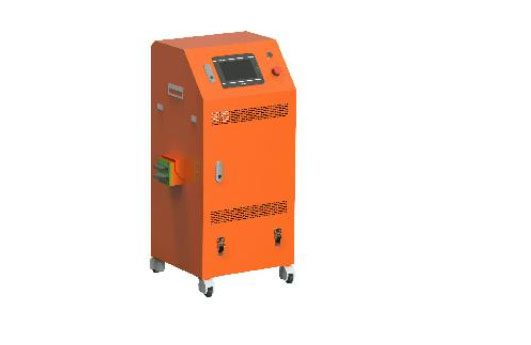
Charging method | Manual/Automatic |
Battery cycle number | > 2000 |
Certifications | |
ISO 3691-4 | × |
EMC/ESD | √ |
UN38.3 | √ |
RoHS | √ |
REACH | √ |
Function configurations | |
Wi-Fi roaming function | √ |
3D obstacle avoidance [3] | 〇 |
Remote emergency stop [4] | 〇 |
Pallet recognition[3] | 〇 |
Cage stack [3] | 〇 |
High shelf pallet recognition[3] | 〇 |
Pallet damage detection [3] | 〇 |
Pallet stacking and unstacking [5] | 〇 |
The HMI screen | √ |
Fork tooth distance sensor | √ |
Cargo weight detection | 〇 |
Safety configurations | |
E-stop button | √ |
Sound and light indicator | √ |
Braking distance: 1m/s / 1.5m/s | ≤30cm / ≤50cm |
Vehicle hardware fault detection | √ |
360° laser protection | √ |
Bumper strip | √ |
High safety protection of fork teeth | √ |
Others | |
Network | 4G / 5G / Wi-Fi 802.11 a/b/g/n/ac |
Ground flatness | ±5mm/m² |
Scenario requirements | Convient uniquement pour l'intérieur, intensité lumineuse ≤40 klx (IEC 61496-3), sol sans eau ni huile et autres scènes |
Ambient temperature and humidity range | TEMP: 0-50℃ / RH: 10-90%, no compression, no condensation |
Indice IP | IP20 |
Noise near driver's ear according to EN12053 | ≤70dB(A) |
Données techniques complètes
| Modèle | TR-CDD14 |
|---|---|
| Délai de mise en œuvre | 20 jours |
| Catégorie | Robots mobiles et RAM |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du TR-CDD14 ?
Modèle TR-CDD14. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le TR-CDD14 ?
Le délai de livraison est de 20 jours ; MOQ est de 1 unité.
Quel est le prix du TR-CDD14 ?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition de prix pour TR-CDD14
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie
Robot mobile CTU de 300 kg pour la manutention de racks
Plate-forme AMR pour charges lourdes de 30 t
Chariot élévateur autonome 2 t AMR
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.