


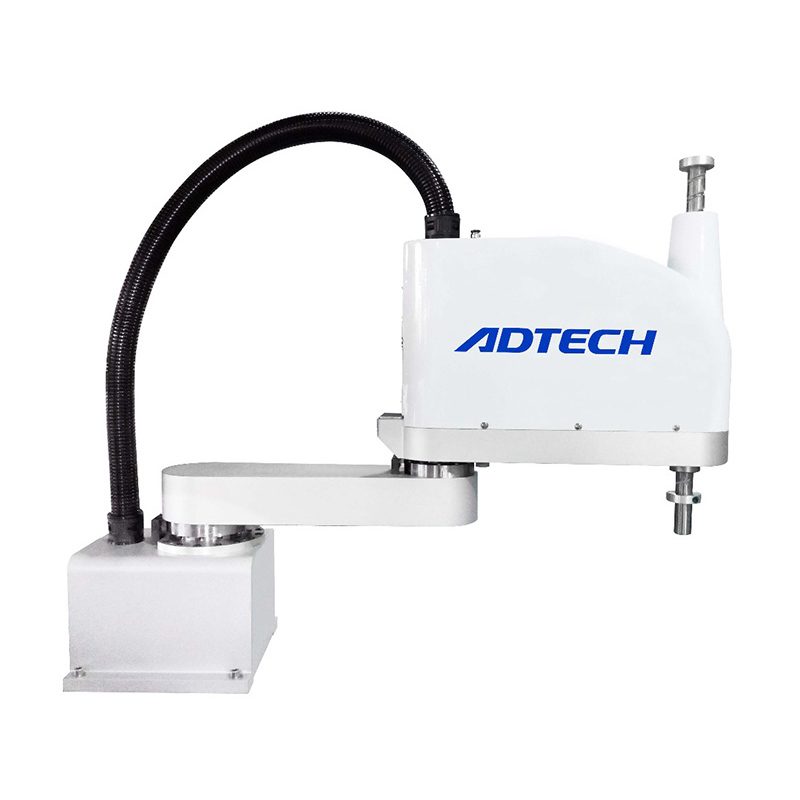
ADTECH AR4215 robot przemysłowy typu Scara
AR4215 to robot przemysłowy do spawania/paletyzacji. Kluczowe dane techniczne: Ładowność 10 kg; Tolerancja ±0,015 mm. Czas realizacji wynosi 20 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- AR4215
- Ładunek
- 10 kg
- Tolerancja
- ±0.015 mm
- Kategoria
- Roboty Przemysłowe
- Czas realizacji
- 20 dni
Do czego służy ta platforma
Cechy Łatwa obsługa Najlepsza konfiguracja i wysoka wydajność Długie ramię odpowiednie do szerokich miejsc Maksymalne obciążenie 10 kg Duża prędkość z czasem cyklu 0,43 s Wysoka precyzja do ± 0,015 mm
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 20 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Hduża prędkość i precyzja robota SCARA
Dane techniczne:
Programowanie: język programowania AR, G code
Pokonaj największą prędkość: 0,38 S
Dokładność: poniżej 0,02 mm
Zastosowanie: prędkość online do naśladowania
Cechy:
- Łatwa obsługa
- Najlepsza konfiguracja z wysoką wydajnością
- Długie ramię odpowiednie do szerokich miejsc
- Maksymalne obciążenie 5kg
- Duża prędkość z czasem cyklu 0,45 s
- Wysoka precyzja do ±0,01 mm
Aplikacja:
Nadaje się do wtyczek PCBA, obsługi, sortowania wizualnego, montażu, wkręcania, załadunku, transportu, maszyn wtykowych, lutowania i innych gałęzi przemysłu o wysokiej precyzji - elektroniki i przemysłu spożywczego.
Test porównawczy wydajności — parametr:
Nazwa modelu | ADT | TOSHIBA | EPSONA | YAMAHA | ||
AR4215 | THL400 | LS3-401 | YK400XG-150 | |||
cechy produktu | Wysoka prędkość, wysoka precyzja, wysoka opłacalność | Niski koszt, niewielka waga, energia | Wysoka prędkość, wysoka precyzja, wysoka opłacalność | Ekonomiczna maszyna | ||
Specyfikacja osi | Oś X | Długość ramienia | 200mm | 225mm | 225mm | 250mm |
Zakres obrotu | ±127° | ±125° | ±132° | ±140° | ||
Oś Y | Długość ramienia | 200mm | 200mm | 175mm | 150mm | |
Zakres obrotu | ±142° | ±145° | ±141° | ±144° | ||
Oś Z | Trasa | 150mm | 160mm | 150mm | 150mm | |
Oś R | Zakres obrotu | ±360° | ±360° | ±360° | ±360° | |
Najwyższa prędkość | Oś X | 600°/S | 660°/S |
|
| |
Oś Y | 375°/S | 660°/S |
|
| ||
Synteza osi X, Y | 5.5m/s | 6.3m/s | 6m/s | 6.1m/s | ||
Oś Z | 1.3m/s | 1.2m/s | 1.1m/s | 1.1m/s | ||
Oś R | 1667°/s | 1500°/s | 2600°/s | 1020°/s | ||
Powtórz dokładność pozycjonowania | Oś X, Y | ±0.01mm | ±0.01mm | ±0.01mm | ±0.01mm | |
Oś Z | ±0.01mm | ±0.015mm | ±0.01mm | ±0.01mm | ||
Oś R | ±0.005° | ±0.007° | ±0.01° | ±0.004° | ||
Standardowy czas cyklu | 0.45s | 0.47 | 0.42s | 0.49 | ||
Obciążenie znamionowe / maksymalne | 2kg/5kg | 2kg/5kg | 1kg/3kg | 5kg | ||
Oś R pozwala na moment bezwładności obciążenia (znamionowy / maksymalny) | 0.01 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | ||
0.04 kg·m2 | 0.005 kg·m2 | |||||
Linia sygnału użytkownika | 0.2sq × 16 lines | 8 wejść / 8 wyjść | 0,15 m2 x 15 linii | 0,2 kwadratu × 10 linii | ||
6 wejść / 8 wyjść | ||||||
Użytkownicy tchawicy | Ф6×2 | φ4 ×3 | φ4 ×1 | φ4 ×3 | ||
Ф6×2 | ||||||
Ogranicz ochronę | 1, limit oprogramowania | 1, limit oprogramowania | 1, limit oprogramowania | 1, limit oprogramowania | ||
2, ograniczenie mechaniczne (oś X, Y, Z) | 2, ograniczenie mechaniczne (oś X, Y, Z) | 2, ograniczenie mechaniczne (oś X, Y, Z) | 2, ograniczenie mechaniczne (oś X, Y, Z) | |||
waga | 13Kg | 13Kg | 14Kg | 19Kg | ||
Przenoszenie przestrzeni:
Najważniejsze informacje o wyborze:
1. Zakres prac: długość ramienia robota, zasięg działania
2. Obciążenie: konstrukcja chwytaka, bezwładność możliwie najniższa
3. Dokładność: powtarzalna dokładność pozycjonowania
4. Rytm pracy: czas cyklu działania, czas zużycia gazu
5.Punkty I/O: uniwersalne punkty wejściowe i wyjściowe
6. pakiet wizualny: indeksowanie statyczne, indeksowanie dynamiczne
7. Komunikacja: I/O, sieciowa, szeregowa
Pobieranie instrukcji i katalogów
Oryginalne pliki PDF opublikowane w tej linii produktów — otwieraj lub zapisuj bezpośrednio, bez formularza.
- TROY Katalog robotów ScaraKatalog · PDF 6,0 MB · 9 stron
Pełne dane techniczne
| Model | AR4215 |
|---|---|
| Ładunek | 10 kg |
| Tolerancja | ±0.015 mm |
| Kategoria | Roboty Przemysłowe |
| Czas realizacji | 20 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje AR4215?
Ładowność: 10 kg; Tolerancja: ±0,015 mm. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla AR4215?
Czas realizacji wynosi 20 dni; MOQ to 1 jednostka.
Jaka jest cena AR4215?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na AR4215
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

6-osiowy robot do zgrzewania punktowego, zasięg 1950 mm

Zintegrowany chwytak próżniowy do obsługi robota

6-osiowy robot przemysłowy ROKAE NB220 – ładowność 150 kg, zasięg 3201 mm
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.