


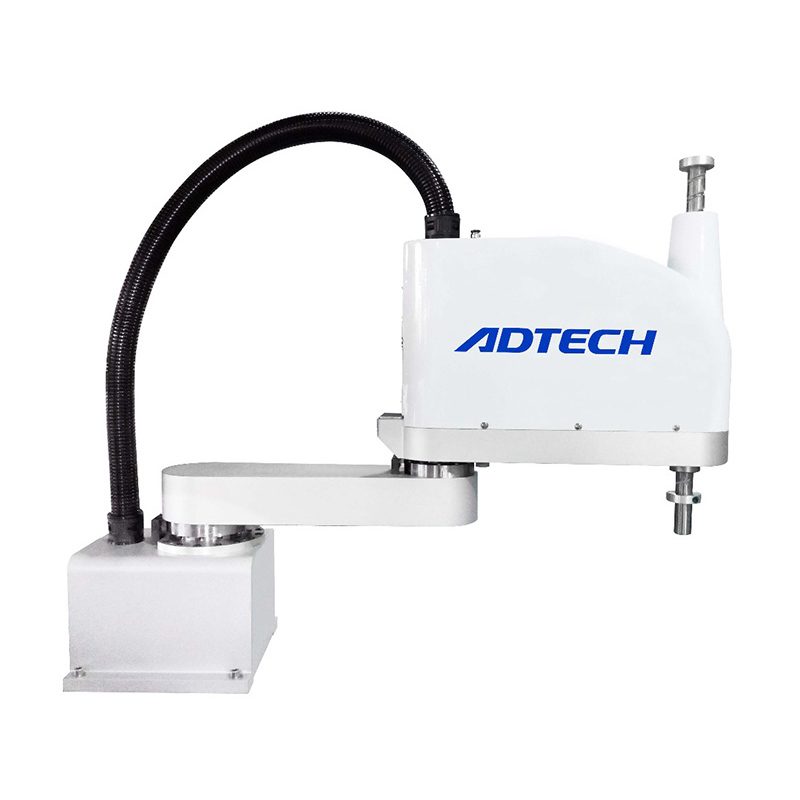
ADTECH AR4215 scara robot robot industriale
L'AR4215 è un robot industriale per la saldatura/pallettizzazione. Specifiche principali: Carico utile 10 kg; Tolleranza ±0,015 mm. Il tempo di consegna è di 20 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- AR4215
- Carico utile
- 10 kg
- Tolleranza
- ±0.015 mm
- Categoria
- Robot industriali
- Tempi di consegna
- 20 giorni
A cosa serve questa piattaforma
Caratteristiche Funzionamento semplice Migliore configurazione con prestazioni elevate Lunghezza del braccio lunga adatta per spazi ampi Carico utile massimo 10 kg Velocità elevata con tempo di ciclo 0,43 S Alta precisione fino a ±0,015 mm
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 20 giorni |
| MOQ | 1 unità |
| Origine | Cina |
| Porto di carico | Shenzen, Cina |
| Incoterm | FOB Shenzhen/CIF su richiesta |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
HRobot SCARA ad alta velocità e precisione
Specifiche:
Programmazione: linguaggio di programmazione AR, codice G
Batti la velocità più veloce: 0,38 S
Precisione: inferiore a 0,02 mm
Applicazione: velocità online da seguire
Caratteristiche:
- Funzionamento facile
- La migliore configurazione con prestazioni elevate
- Lunghezza del braccio lunga adatta a luoghi ampi
- Carico utile massimo 5 kg
- Velocità elevata con tempo di ciclo 0,45 S
- Alta precisione fino a ±0,01 mm
Applicazione:
Adatto per connettori PCBA, manipolazione, smistamento visivo, assemblaggio, avvitamento, caricamento, trasporto, macchine plug-in, saldatura e altri settori di alta precisione: industria elettronica e alimentare.
Benchmark delle prestazioni: parametro:
Nome del modello | ADT | TOSHIBA | EPSON | YAMAHA | ||
AR4215 | THL400 | LS3-401 | YK400XG-150 | |||
caratteristiche del prodotto | Alta velocità, alta precisione, alto rapporto costo-efficacia | Basso costo, leggerezza, energia | Alta velocità, alta precisione, alto rapporto costo-efficacia | Macchina economica | ||
Specifica dell'asse | Asse X | Lunghezza del braccio | 200mm | 225mm | 225mm | 250mm |
Intervallo di rotazione | ±127° | ±125° | ±132° | ±140° | ||
Asse Y | Lunghezza del braccio | 200mm | 200mm | 175mm | 150mm | |
Intervallo di rotazione | ±142° | ±145° | ±141° | ±144° | ||
Asse Z | Itinerario | 150mm | 160mm | 150mm | 150mm | |
Asse R | Intervallo di rotazione | ±360° | ±360° | ±360° | ±360° | |
Massima velocità | Asse X | 600°/S | 660°/S |
|
| |
Asse Y | 375°/S | 660°/S |
|
| ||
Sintesi degli assi X e Y | 5.5m/s | 6.3m/s | 6m/s | 6.1m/s | ||
Asse Z | 1.3m/s | 1.2m/s | 1.1m/s | 1.1m/s | ||
Asse R | 1667°/s | 1500°/s | 2600°/s | 1020°/s | ||
Ripeti la precisione di posizionamento | Asse X, Y | ±0.01mm | ±0.01mm | ±0.01mm | ±0.01mm | |
Asse Z | ±0.01mm | ±0.015mm | ±0.01mm | ±0.01mm | ||
Asse R | ±0.005° | ±0.007° | ±0.01° | ±0.004° | ||
Tempo di ciclo standard | 0.45s | 0.47 | 0.42s | 0.49 | ||
Carico nominale/massimo | 2Kg/5Kg | 2Kg/5Kg | 1Kg/3Kg | 5kg | ||
L'asse R consente il momento di inerzia del carico (nominale/max) | 0.01 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | ||
0.04 kg·m2 | 0.005 kg·m2 | |||||
Linea del segnale utente | 0.2sq × 16 lines | 8 ingressi / 8 uscite | 0,15 mq×15 righe | 0,2 mq×10 righe | ||
6 ingressi / 8 uscite | ||||||
Trachea degli utenti | Ф6×2 | φ4 ×3 | φ4 ×1 | φ4 ×3 | ||
Ф6×2 | ||||||
Protezione dai limiti | 1, il limite del software | 1, il limite del software | 1, il limite del software | 1, il limite del software | ||
2, il limite meccanico (asse X, Y, Z) | 2, il limite meccanico (asse X, Y, Z) | 2, il limite meccanico (asse X, Y, Z) | 2, il limite meccanico (asse X, Y, Z) | |||
peso | 13Kg | 13Kg | 14Kg | 19Kg | ||
Spazio in movimento:
Punti salienti della selezione:
1. Ambito di lavoro: lunghezza del braccio del robot, raggio d'azione
2. Carico: design della pinza, inerzia quanto più bassa possibile
3. Precisione: ripetizione della precisione di posizionamento
4. Il ritmo del lavoro: tempo del ciclo di azione, tempo di consumo del gas
5.Punti I/O: punti di ingresso e uscita universali
6. pacchetto visivo: scansione statica, scansione dinamica
7. Comunicazione: I/O, rete, seriale
Download di manuali e cataloghi
PDF originali pubblicati su questa linea di prodotti: apri o salva direttamente, senza modulo.
- TROY Catalogo Scara RobotCatalogo · PDF 6,0 MB · 9 pagine
Dati tecnici completi
| Modello | AR4215 |
|---|---|
| Carico utile | 10 kg |
| Tolleranza | ±0.015 mm |
| Categoria | Robot industriali |
| Tempi di consegna | 20 giorni |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali dell'AR4215?
Carico utile: 10 kg; Tolleranza: ±0,015 mm. Una scheda tecnica completa è disponibile su richiesta.
Qual è il tempo di consegna e il MOQ per AR4215?
Il tempo di consegna è di 20 giorni; MOQ è 1 unità.
Qual è il prezzo dell'AR4215?
Il prezzo è indicato per configurazione, inclusi strumenti e trasporto, ove applicabile.
Ottieni una proposta di prezzo per AR4215
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria

Robot per saldatura a punti a 6 assi, portata 1.950 mm

Pinza a vuoto integrata per la movimentazione di robot

Robot industriale a 6 assi serie ROKAE NB220: carico utile 150 kg, portata 3.201 mm
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.