


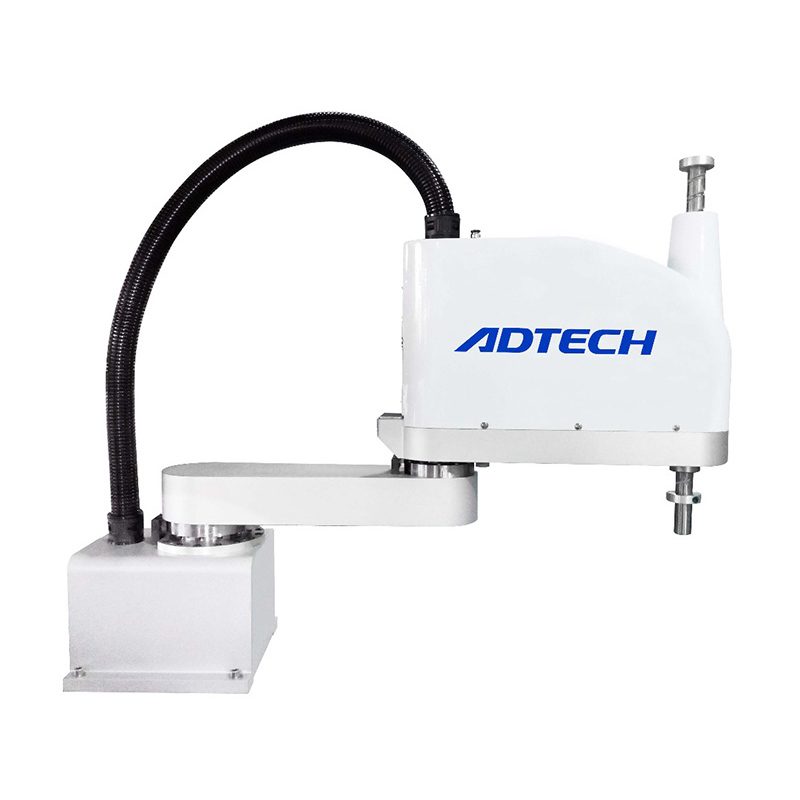
ADTECH AR4215 robot scara robot industriel
Le AR4215 est un robot industriel de soudage/palettisation. Spécifications clés : Charge utile 10 kg ; Tolérance ±0,015 mm. Le délai de livraison est de 20 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- AR4215
- Charge utile
- 10 kg
- Tolérance
- ±0.015 mm
- Catégorie
- Robots industriels
- Délai de mise en œuvre
- 20 jours
A quoi sert cette plateforme
Caractéristiques Opération facile Meilleure configuration avec hautes performances Bras long adapté aux endroits larges Charge utile maximale 10 kg Vitesse rapide avec temps de cycle de 0,43 s Haute précision jusqu'à ± 0,015 mm
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 20 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shenzhen, Chine |
| Incoterm | FOB Shenzhen/CIF sur demande |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
HRobot SCARA haute vitesse et précision
Caractéristiques:
Programmation : langage de programmation AR, code G
Battre la vitesse la plus rapide : 0,38 S
Précision : inférieure à 0,02 mm
Application : rapidité en ligne à suivre
Caractéristiques:
- Opération facile
- Meilleure configuration avec hautes performances
- Longueur de bras longue adaptée aux endroits larges
- Charge utile maximale 5kg
- Vitesse rapide avec un temps de cycle de 0,45 s
- Haute précision jusqu'à ±0,01 mm
Application:
Convient pour les fiches PCBA, la manipulation, le tri visuel, l'assemblage, le vissage, le chargement, le transport, les machines enfichables, le soudage et d'autres industries de haute précision --- électronique et industrie alimentaire.
Référence de performances - Paramètre :
Nom du modèle | ADT | TOSHIBA | EPSON | Yamaha | ||
AR4215 | THL400 | LS3-401 | YK400XG-150 | |||
caractéristiques du produit | Haute vitesse, haute précision et rentabilité élevée | Faible coût, légèreté, énergie | Haute vitesse, haute précision et rentabilité élevée | Machine économique | ||
Spécification de l'axe | Axe X | Longueur des bras | 200mm | 225mm | 225mm | 250mm |
Plage de rotation | ±127° | ±125° | ±132° | ±140° | ||
Axe Y | Longueur des bras | 200mm | 200mm | 175mm | 150mm | |
Plage de rotation | ±142° | ±145° | ±141° | ±144° | ||
Axe Z | Itinéraire | 150mm | 160mm | 150mm | 150mm | |
Axe R | Plage de rotation | ±360° | ±360° | ±360° | ±360° | |
Vitesse la plus élevée | Axe X | 600°/S | 660°/S |
|
| |
Axe Y | 375°/S | 660°/S |
|
| ||
Synthèse des axes X et Y | 5.5m/s | 6.3m/s | 6m/s | 6.1m/s | ||
Axe Z | 1.3m/s | 1.2m/s | 1.1m/s | 1.1m/s | ||
Axe R | 1667°/s | 1500°/s | 2600°/s | 1020°/s | ||
Répéter la précision du positionnement | Axe X, Y | ±0.01mm | ±0.01mm | ±0.01mm | ±0.01mm | |
Axe Z | ±0.01mm | ±0.015mm | ±0.01mm | ±0.01mm | ||
Axe R | ±0.005° | ±0.007° | ±0.01° | ±0.004° | ||
Temps de cycle standard | 0.45s | 0.47 | 0.42s | 0.49 | ||
Charge nominale/maximale | 2Kg/5kg | 2Kg/5kg | 1Kg/3kg | 5kg | ||
L'axe R permet le moment d'inertie de charge (nominal/max) | 0.01 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | ||
0.04 kg·m2 | 0.005 kg·m2 | |||||
Ligne de signal utilisateur | 0.2sq × 16 lines | 8 entrées / 8 sorties | 0,15 m² × 15 lignes | 0,2 m² × 10 lignes | ||
6 entrées / 8 sorties | ||||||
Trachée des utilisateurs | Ф6×2 | φ4 ×3 | φ4 ×1 | φ4 ×3 | ||
Ф6×2 | ||||||
Limiter la protection | 1, la limite du logiciel | 1, la limite du logiciel | 1, la limite du logiciel | 1, la limite du logiciel | ||
2, la limite mécanique (axe X, Y, Z) | 2, la limite mécanique (axe X, Y, Z) | 2, la limite mécanique (axe X, Y, Z) | 2, la limite mécanique (axe X, Y, Z) | |||
poids | 13Kg | 13Kg | 14Kg | 19Kg | ||
Espace mobile :
Points forts de la sélection :
1. Portée des travaux : longueur du bras du robot, plage de fonctionnement
2. Charge : conception de la pince, inertie aussi faible que possible
3. Précision : répéter la précision du positionnement
4. Le rythme du travail : temps de cycle d'action, temps d'action de consommation de gaz
5. Points d'E/S : points d'entrée et de sortie universels
6. package visuel : analyse statique, analyse dynamique
7. Communication : E/S, réseau, série
Téléchargements de manuels et de catalogues
PDF originaux publiés sur cette gamme de produits : ouvrez ou enregistrez directement, sans formulaire.
- TROY Catalogue des robots ScaraCatalogue · PDF 6,0 Mo · 9 pages
Données techniques complètes
| Modèle | AR4215 |
|---|---|
| Charge utile | 10 kg |
| Tolérance | ±0.015 mm |
| Catégorie | Robots industriels |
| Délai de mise en œuvre | 20 jours |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du AR4215 ?
Charge utile : 10 kg ; Tolérance : ±0,015 mm. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le AR4215 ?
Le délai de livraison est de 20 jours ; MOQ est de 1 unité.
Quel est le prix du AR4215 ?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition de prix pour AR4215
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie

Robot de soudage par points à 6 axes, portée de 1 950 mm

Pince à vide intégrée pour la manipulation des robots

Robot industriel ROKAE NB220 série 6 axes - charge utile 150 kg, portée 3201 mm
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.