


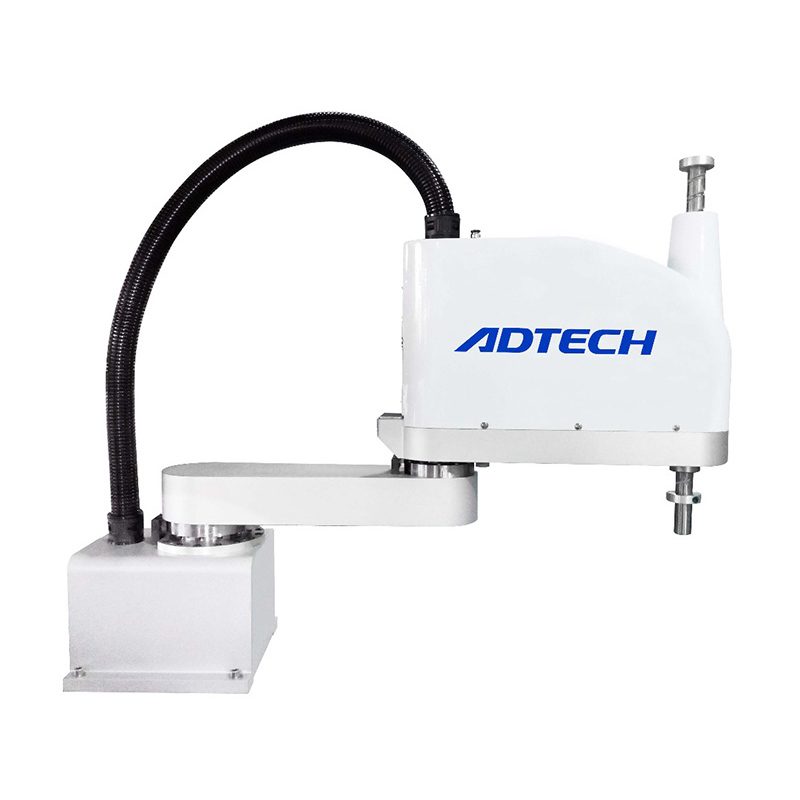
ADTECH AR4215 Scara-Roboter-Industrieroboter
Der AR4215 ist ein Industrieroboter zum Schweißen / Palettieren. Wichtige Spezifikationen: Nutzlast 10 kg; Toleranz ±0,015 mm. Die Vorlaufzeit beträgt 20 Tage; Die Preise werden pro Konfiguration angegeben. Zertifizierungen: CE-Dokumentation auf Anfrage.
- Modell
- AR4215
- Nutzlast
- 10 kg
- Toleranz
- ±0.015 mm
- Kategorie
- Industrieroboter
- Vorlaufzeit
- 20 Tage
Wofür diese Plattform gedacht ist
Merkmale Einfache Bedienung Beste Konfiguration mit hoher Leistung Lange Armlänge, geeignet für weite Bereiche Maximale Nutzlast 10 kg Hohe Geschwindigkeit mit 0,43 Sekunden Zykluszeit Hohe Präzision bis zu ±0,015 mm
Handelsbedingungen
| Angebot | Preis pro Konfiguration – Antwort innerhalb von 48 Stunden |
|---|---|
| Vorlaufzeit | 20 Tage |
| Mindestbestellmenge | 1 Einheit |
| Herkunft | China |
| Verladehafen | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF auf Anfrage |
| Zahlung | 30 % Anzahlung, 70 % vor Versand |
| Garantie | 24 Monate Standard, 36 Monate optional |
Produktdetails
Anwendungshinweise, Konstruktionszeichnungen und Videos aus der TROY-Konstruktionsdatei – dieselbe Dokumentation, die mit dem Angebot geliefert wurde.
Hochgeschwindigkeits- und Präzisions-SCARA-Roboter
Spezifikationen:
Programmierung: Programmiersprache AR, G-Code
Schlagen Sie die schnellste Geschwindigkeit: 0,38 S
Genauigkeit: weniger als 0,02 mm
Anwendung: Online-Geschwindigkeit folgen
Merkmale:
- Einfache Bedienung
- Beste Konfiguration mit hoher Leistung
- Lange Armlänge, geeignet für weite Plätze
- Maximale Nutzlast 5 kg
- Hohe Geschwindigkeit mit einer Zykluszeit von 0,45 Sekunden
- Hohe Präzision bis ±0,01 mm
Anwendung:
Geeignet für PCBA-Stecker, Handhabung, visuelle Sortierung, Montage, Schrauben, Laden, Transport, Steckmaschinen, Löten und andere Hochpräzisionsindustrien – Elektronik- und Lebensmittelindustrie.
Leistungsbenchmark – Parameter:
Modellname | ADT | TOSHIBA | EPSON | Yamaha | ||
AR4215 | THL400 | LS3-401 | YK400XG-150 | |||
Produktmerkmale | Hohe Geschwindigkeit, hohe Präzision, hohe Wirtschaftlichkeit | Niedrige Kosten, geringes Gewicht, Energie | Hohe Geschwindigkeit, hohe Präzision, hohe Wirtschaftlichkeit | Kostengünstige Maschine | ||
Achsspezifikation | X-Achse | Armlänge | 200mm | 225mm | 225mm | 250mm |
Rotationsbereich | ±127° | ±125° | ±132° | ±140° | ||
Y-Achse | Armlänge | 200mm | 200mm | 175mm | 150mm | |
Rotationsbereich | ±142° | ±145° | ±141° | ±144° | ||
Z-Achse | Route | 150mm | 160mm | 150mm | 150mm | |
R-Achse | Rotationsbereich | ±360° | ±360° | ±360° | ±360° | |
Höchste Geschwindigkeit | X-Achse | 600°/S | 660°/S |
|
| |
Y-Achse | 375°/S | 660°/S |
|
| ||
X-, Y-Achsen-Synthese | 5.5m/s | 6.3m/s | 6m/s | 6.1m/s | ||
Z-Achse | 1.3m/s | 1.2m/s | 1.1m/s | 1.1m/s | ||
R-Achse | 1667°/s | 1500°/s | 2600°/s | 1020°/s | ||
Wiederholen Sie die Positionierungsgenauigkeit | X-, Y-Achse | ±0.01mm | ±0.01mm | ±0.01mm | ±0.01mm | |
Z-Achse | ±0.01mm | ±0.015mm | ±0.01mm | ±0.01mm | ||
R-Achse | ±0.005° | ±0.007° | ±0.01° | ±0.004° | ||
Standardzykluszeit | 0.45s | 0.47 | 0.42s | 0.49 | ||
Nenn-/maximale Belastung | 2 kg/5 kg | 2 kg/5 kg | 1 kg/3 kg | 5kg | ||
R-Achse ermöglicht Lastträgheitsmoment (Nennwert / max.) | 0.01 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | 0.05 kg·m2 | ||
0.04 kg·m2 | 0.005 kg·m2 | |||||
Benutzersignalleitung | 0.2sq × 16 lines | 8 Eingänge / 8 Ausgänge | 0,15 Quadratmeter x 15 Zeilen | 0,2 Quadratmeter x 10 Zeilen | ||
6 Eingänge / 8 Ausgänge | ||||||
Benutzer Luftröhre | Ф6×2 | φ4 ×3 | φ4 ×1 | φ4 ×3 | ||
Ф6×2 | ||||||
Schutz einschränken | 1, das Softwarelimit | 1, das Softwarelimit | 1, das Softwarelimit | 1, das Softwarelimit | ||
2, die mechanische Grenze (X-, Y-, Z-Achse) | 2, die mechanische Grenze (X-, Y-, Z-Achse) | 2, die mechanische Grenze (X-, Y-, Z-Achse) | 2, die mechanische Grenze (X-, Y-, Z-Achse) | |||
Gewicht | 13Kg | 13Kg | 14Kg | 19Kg | ||
Umzugsraum:
Auswahl-Highlights:
1. Arbeitsumfang: Länge des Roboterarms, Reichweite
2. Last: Greiferdesign, die Trägheit so gering wie möglich
3. Genauigkeit: Wiederholen Sie die Positionierungsgenauigkeit
4. Der Takt der Arbeit: Aktionszykluszeit, Gasverbrauchszeitaktion
5. I/O-Punkte: universelle Eingangs- und Ausgangspunkte
6. visuelles Paket: Statisches Crawlen, dynamisches Crawlen
7. Kommunikation: I/O, Netzwerk, seriell
Handbücher und Kataloge zum Herunterladen
Original-PDFs, die auf dieser Produktlinie veröffentlicht wurden – direkt öffnen oder speichern, kein Formular.
- TROY Scara Robot-KatalogKatalog · PDF 6,0 MB · 9 Seiten
Vollständige technische Daten
| Modell | AR4215 |
|---|---|
| Nutzlast | 10 kg |
| Toleranz | ±0.015 mm |
| Kategorie | Industrieroboter |
| Vorlaufzeit | 20 Tage |
Die Werte sind Nominalwerte bei 20 °C. Laden Sie das Datenblatt für CAD-Modelle, Drehmomentkurven und Controller-I/O-Karten herunter.
Wo es läuft
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Fragen des Käufers
Was sind die wichtigsten Spezifikationen des AR4215?
Nutzlast: 10 kg; Toleranz: ±0,015 mm. Ein vollständiges Datenblatt ist auf Anfrage erhältlich.
Was ist die Vorlaufzeit und Mindestbestellmenge für den AR4215?
Die Vorlaufzeit beträgt 20 Tage; MOQ ist 1 Einheit.
Wie ist der Preis für den AR4215?
Die Preise werden pro Konfiguration angegeben, einschließlich Werkzeug und Fracht, sofern zutreffend.
Holen Sie sich ein Preisangebot für AR4215
Geben Sie das Teil, die Zielrate und den Zielport an. Ein Techniker – kein Chatbot – antwortet innerhalb von 48 Stunden.
Gleiche Kategorie

6-Achsen-Punktschweißroboter, 1.950 mm Reichweite

Integrierter Vakuumgreifer für die Roboterhandhabung

ROKAE NB220 Serie 6-Achsen-Industrieroboter – 150 kg Nutzlast, 3201 mm Reichweite
Bewertet von TROY Engineering ·. Bei jedem Angebot werden die Spezifikationen erneut anhand des Datenblatts des Lieferanten überprüft.