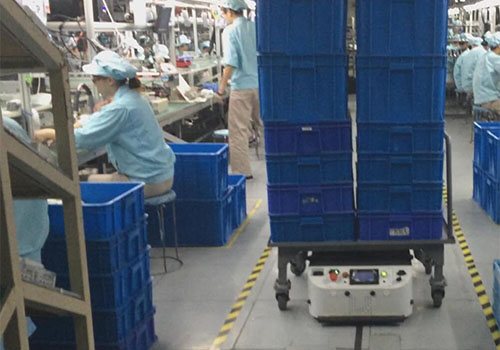
Dengan pembangunan berterusan teknologi AGV, AGV boleh digunakan secara meluas dalam pembuatan elektronik, 3C, automotif, logistik, makanan, farmaseutikal dan bidang lain.
Dengan pembangunan berterusan teknologi AGV, AGV boleh digunakan secara meluas dalam pembuatan elektronik, 3C, automotif, logistik, makanan, farmaseutikal dan bidang lain. Pengangkutan bahan mempunyai kecekapan tinggi dan faedah ekonomi. Manakala permintaan pasaran untuk
robot pengendalian AGVsemakin meningkat, keperluan untuknya juga semakin tinggi. Hari ini kami kongsikan secara ringkas beberapa aspek yang perlu diberi perhatian apabila menggunakan robot pengendalian AGV.
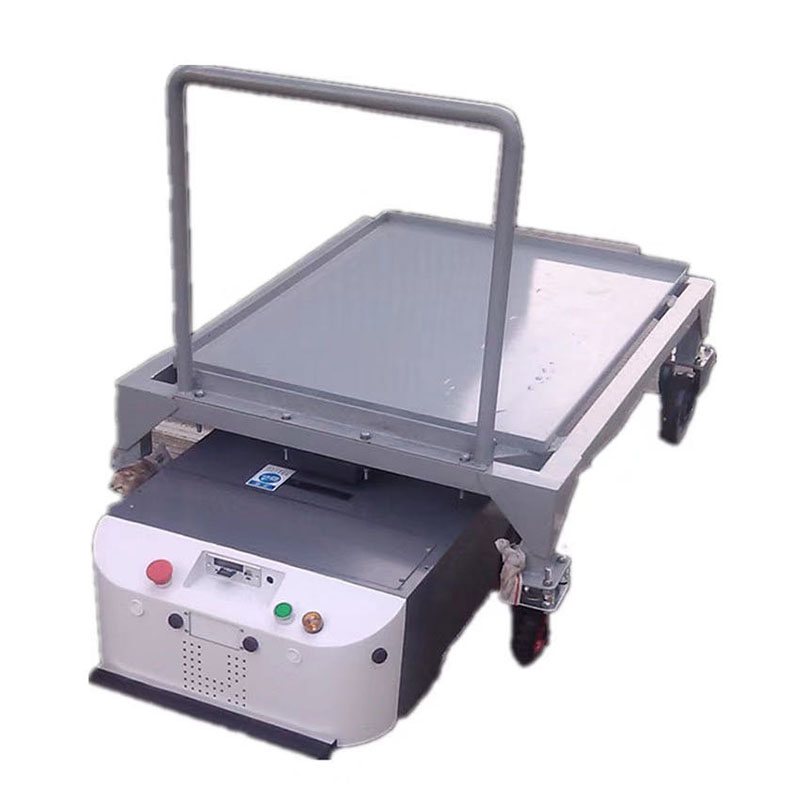 1. Rancang secara munasabah laluan robot pengendalian AGV
Untuk keseluruhan proses pengendalian, rancang secara rasional laluan pengendalian AGV, kurangkan jarak pengangkutan dan bilangan masa pemunggahan dan pemunggahan, dan jadikan laluan perjalanan robot pengendalian AGV paling singkat.
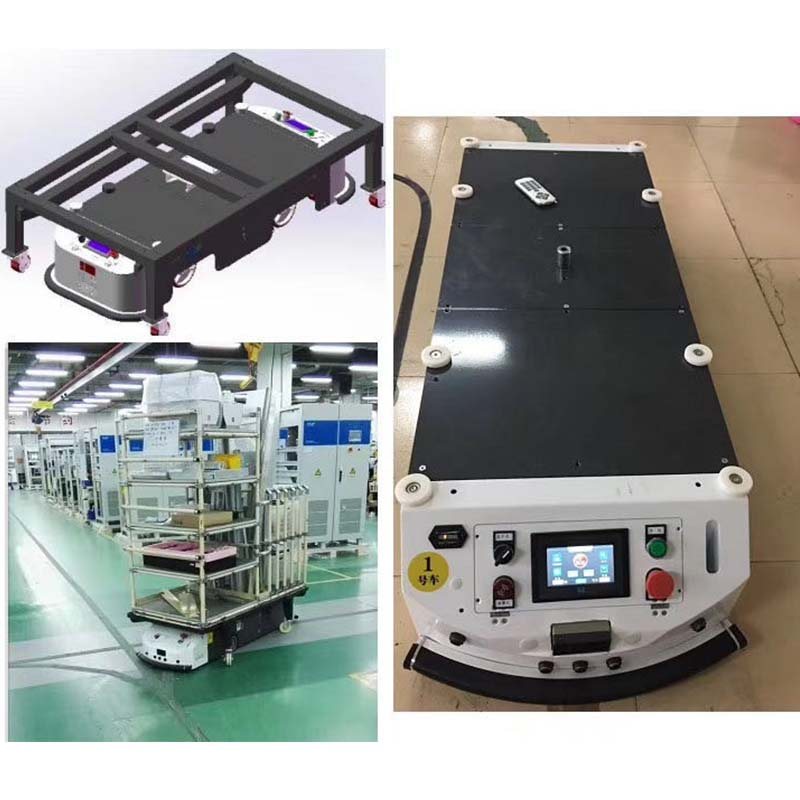 2. Pilih bekas yang betul mengikut ciri-ciri bahan
Kita perlu memilih bekas yang sesuai untuk memuatkan bahan mengikut ciri-ciri bahan yang akan diangkut. Secara amnya, terdapat palet, tong sampah, dan sangkar. Di samping itu, keperluan proses perlu dipertimbangkan.
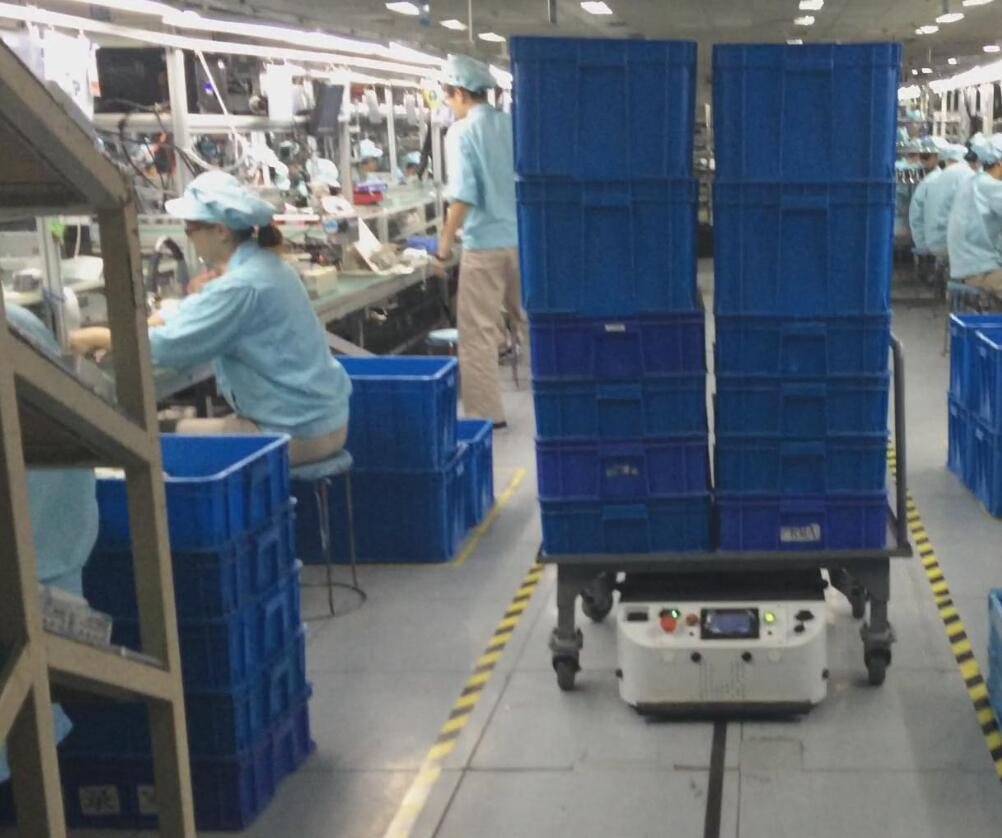
3. Sediakan kawasan penyimpanan sementara bahanBahan-bahan yang perlu digunakan diangkut ke kawasan penyimpanan sementara bahan terlebih dahulu. Apabila bahan diperlukan, troli AGV boleh diangkut terus dari kawasan penyimpanan sementara ke stesen yang ditetapkan, menjimatkan masa pengangkutan dan meningkatkan kecekapan.
4. Tingkatkan kapasiti pengendalian tunggal robot pengendalian AGVUntuk meningkatkan kecekapan, robot pengendalian AGV juga boleh membawa berbilang barangan pada masa yang sama, menggunakan susunan palet, pelbagai mekanisme pemuatan, penyeretan dan kaedah lain.
5. Analisis rekod, penambahbaikan berterusanMelalui rakaman jangka panjang laluan pengendalian robot pengendalian AGV, masa, dsb., kelemahan operasi AGV dianalisis dan penambahbaikan serta cadangan dibuat.
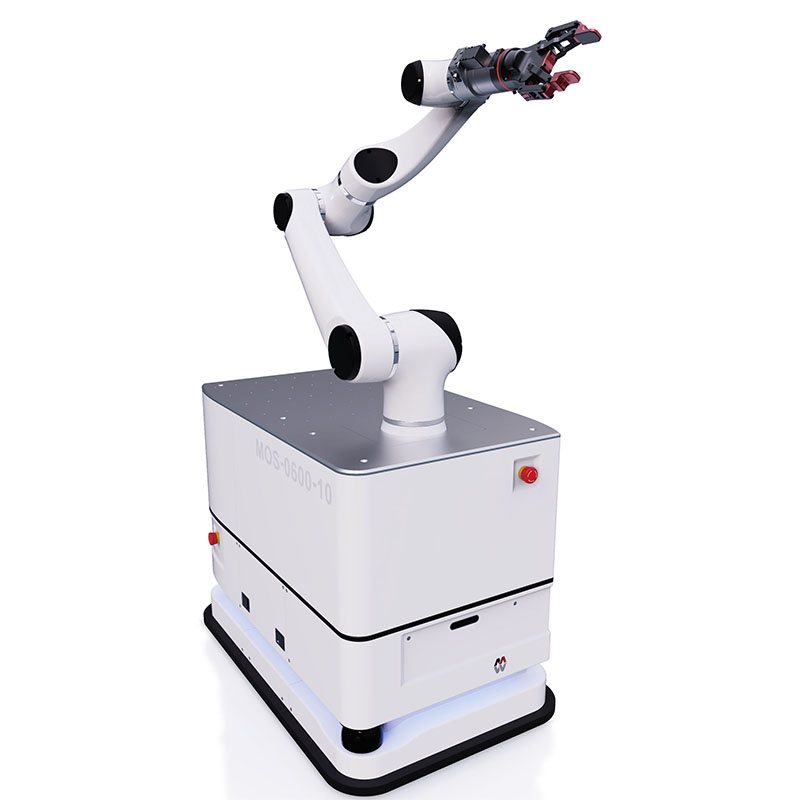 6, pilih robot pengendalian AGV yang betul
Robot pengendalian AGV yang berbeza mempunyai kecekapan yang berbeza. Oleh itu, pada peringkat awal, yang sesuai
pengendalian robotboleh dipilih mengikut barangan sebenar dan laluan pengendalian.