


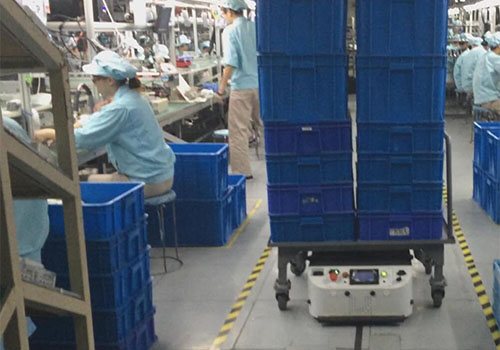
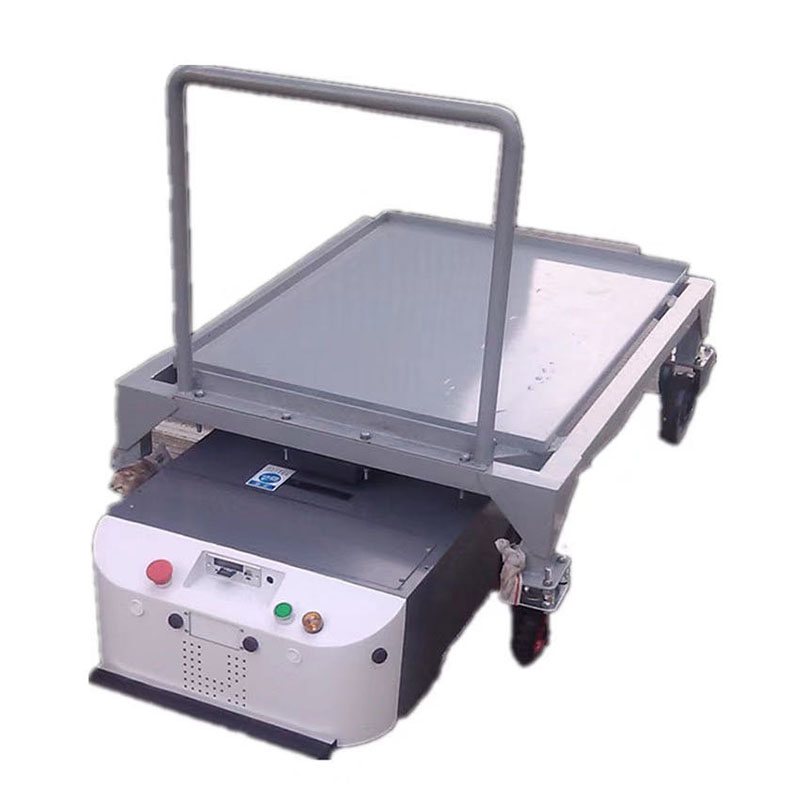
 1. AGVハンドリングロボットのルートを合理的に計画するハンドリングプロセス全体において、AGVハンドリングルートを合理的に計画し、搬送距離と積み下ろし回数を削減し、AGVハンドリングロボットの走行ルートを最短にします。
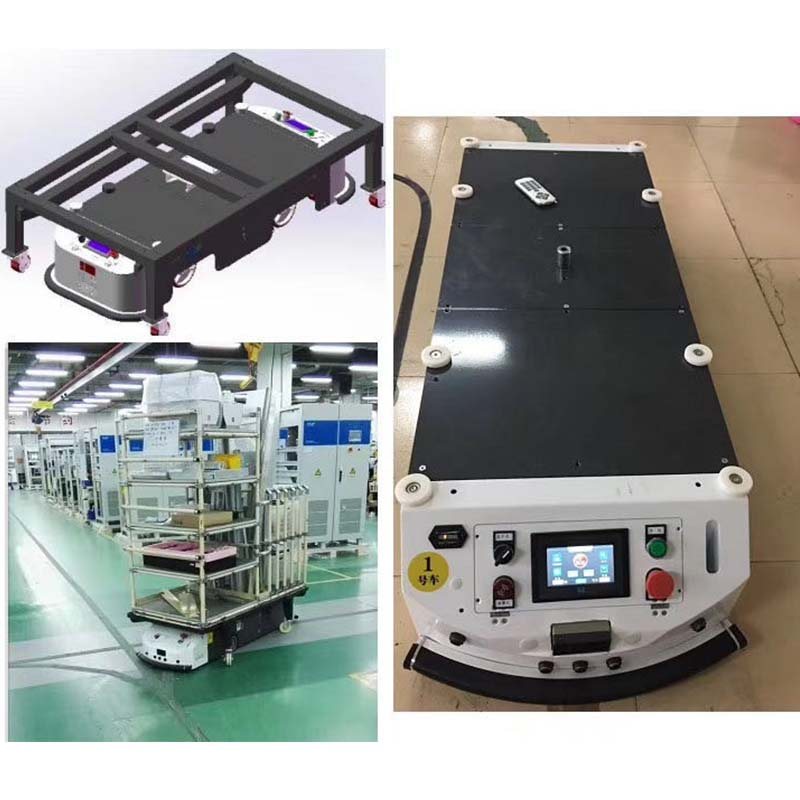 2. 材料の特性に応じて適切な容器を選択する
輸送する材料の特性に応じて、適切なコンテナを選択して材料を積載する必要があります。一般的には、パレット、ビン、ケージがあります。さらに、プロセス要件も考慮する必要があります。
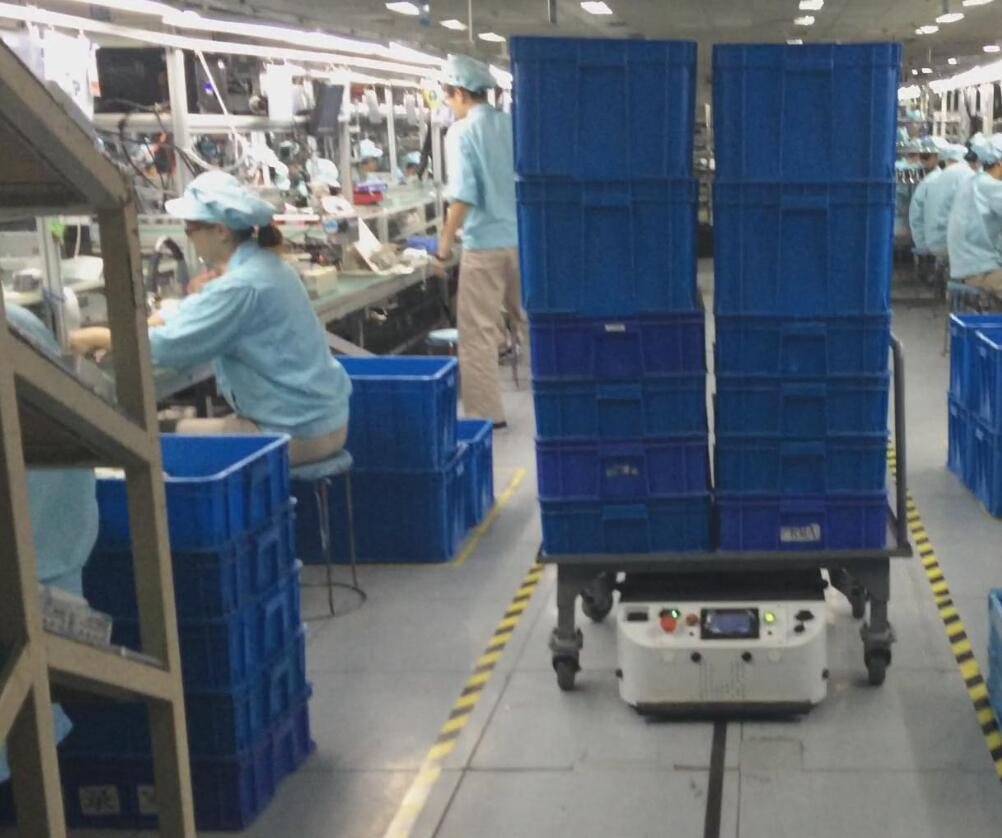
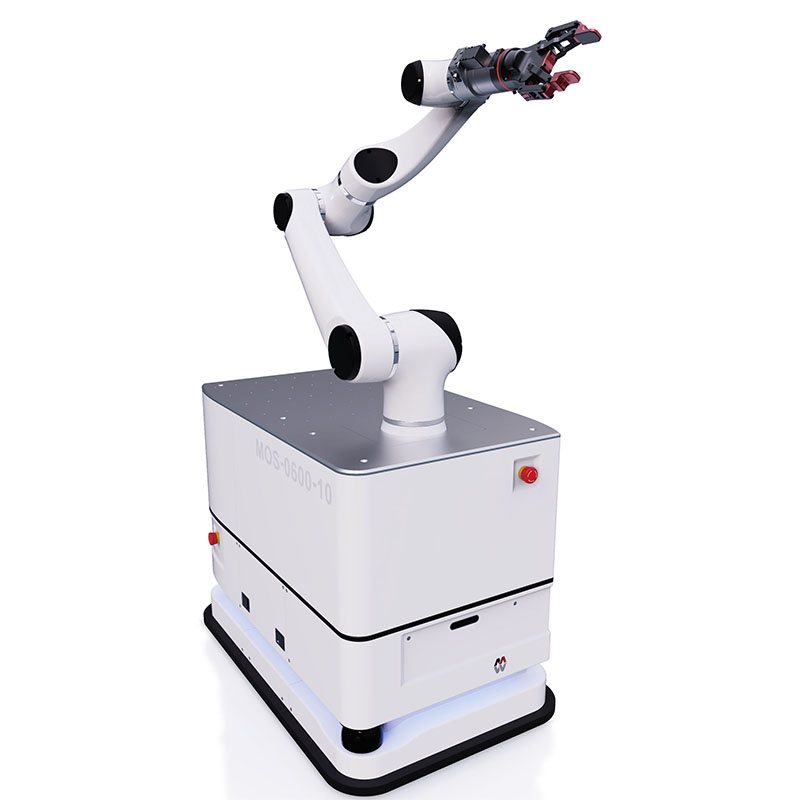 6、適切なAGVハンドリングロボットを選択しますAGV ハンドリング ロボットが異なれば、効率も異なります。したがって、初期段階では、適切なハンドリングロボット現物や取り扱いルートに合わせて選択可能です。


