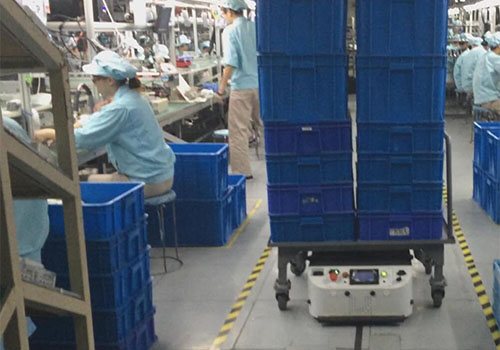
एजीवी प्रौद्योगिकी के निरंतर विकास के साथ, एजीवी का व्यापक रूप से इलेक्ट्रॉनिक विनिर्माण, 3सी, ऑटोमोटिव, लॉजिस्टिक्स, खाद्य, फार्मास्यूटिकल्स और अन्य क्षेत्रों में उपयोग किया जा सकता है।
एजीवी प्रौद्योगिकी के निरंतर विकास के साथ, एजीवी का व्यापक रूप से इलेक्ट्रॉनिक विनिर्माण, 3सी, ऑटोमोटिव, लॉजिस्टिक्स, खाद्य, फार्मास्यूटिकल्स और अन्य क्षेत्रों में उपयोग किया जा सकता है। सामग्रियों के परिवहन में उच्च दक्षता और आर्थिक लाभ हैं। जबकि बाजार की मांग है
एजीवी हैंडलिंग रोबोटबढ़ती जा रही है, इसके लिए आवश्यकताएं भी अधिक से अधिक होती जा रही हैं। आज हम संक्षेप में कई पहलुओं को साझा करते हैं जिन पर एजीवी हैंडलिंग रोबोट का उपयोग करते समय ध्यान देने की आवश्यकता है।
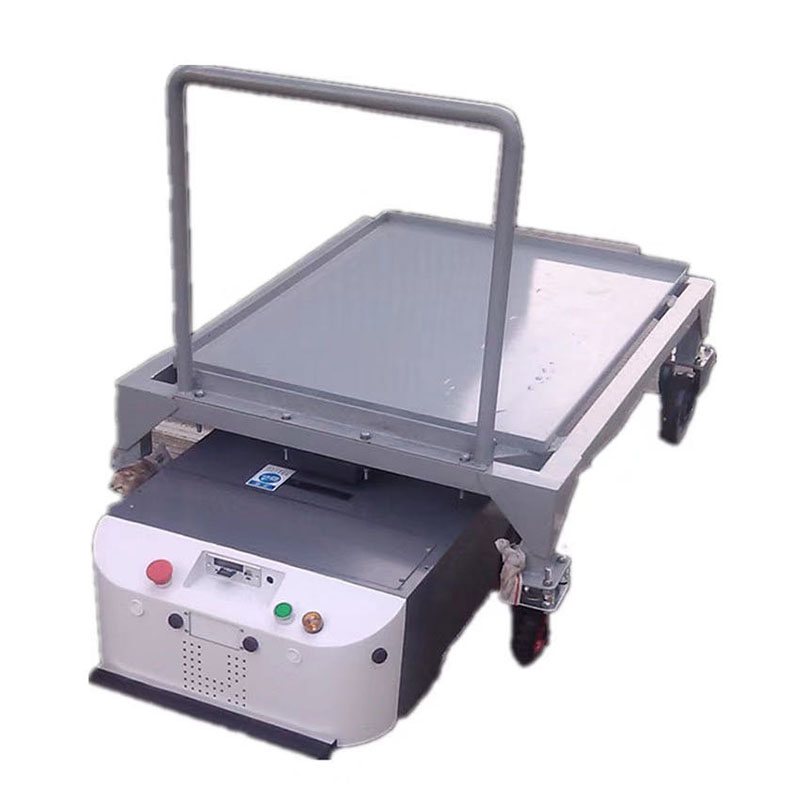 1. एजीवी हैंडलिंग रोबोट के मार्ग की उचित योजना बनाएं
संपूर्ण हैंडलिंग प्रक्रिया के लिए, तर्कसंगत रूप से एजीवी हैंडलिंग मार्ग की योजना बनाएं, परिवहन दूरी और लोडिंग और अनलोडिंग समय की संख्या को कम करें, और एजीवी हैंडलिंग रोबोट के यात्रा मार्ग को सबसे छोटा बनाएं।
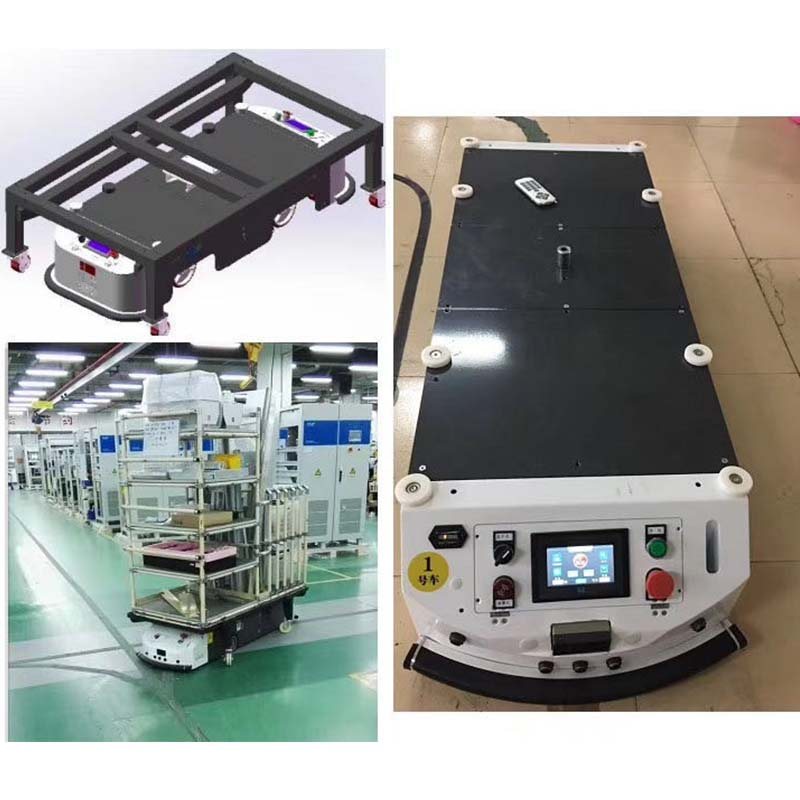 2. सामग्री की विशेषताओं के अनुसार सही कंटेनर चुनें
हमें परिवहन की जाने वाली सामग्री की विशेषताओं के अनुसार सामग्री को लोड करने के लिए उपयुक्त कंटेनर का चयन करने की आवश्यकता है। आम तौर पर, फूस, डिब्बे और पिंजरे होते हैं। इसके अलावा, प्रक्रिया आवश्यकताओं पर विचार करने की आवश्यकता है।
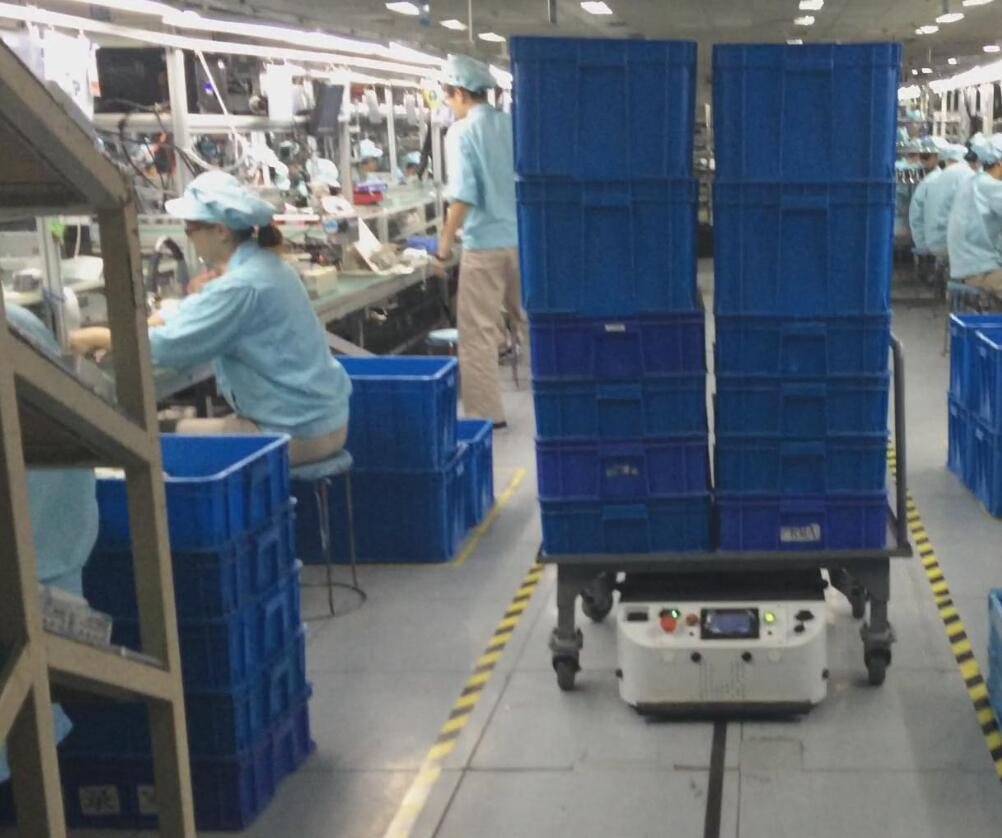
3. सामग्री अस्थायी भंडारण क्षेत्र स्थापित करेंजिन सामग्रियों का उपयोग करने की आवश्यकता होती है उन्हें पहले से ही सामग्री अस्थायी भंडारण क्षेत्र में ले जाया जाता है। जब सामग्री की आवश्यकता होती है, तो एजीवी ट्रॉली को अस्थायी भंडारण क्षेत्र से सीधे निर्दिष्ट स्टेशन तक ले जाया जा सकता है, जिससे परिवहन समय की बचत होती है और दक्षता में सुधार होता है।
4. एजीवी हैंडलिंग रोबोट की एकल हैंडलिंग क्षमता बढ़ाएँदक्षता में सुधार करने के लिए, एजीवी हैंडलिंग रोबोट पैलेट स्टैकिंग, मल्टीपल लोडिंग मैकेनिज्म, ड्रैगिंग और अन्य तरीकों का उपयोग करके एक ही समय में कई सामान ले जा सकते हैं।
5. रिकॉर्ड विश्लेषण, निरंतर सुधारएजीवी हैंडलिंग रोबोट के हैंडलिंग मार्गों, समय आदि की दीर्घकालिक रिकॉर्डिंग के माध्यम से, एजीवी ऑपरेशन की कमियों का विश्लेषण किया जाता है, और सुधार और सुझाव दिए जाते हैं।
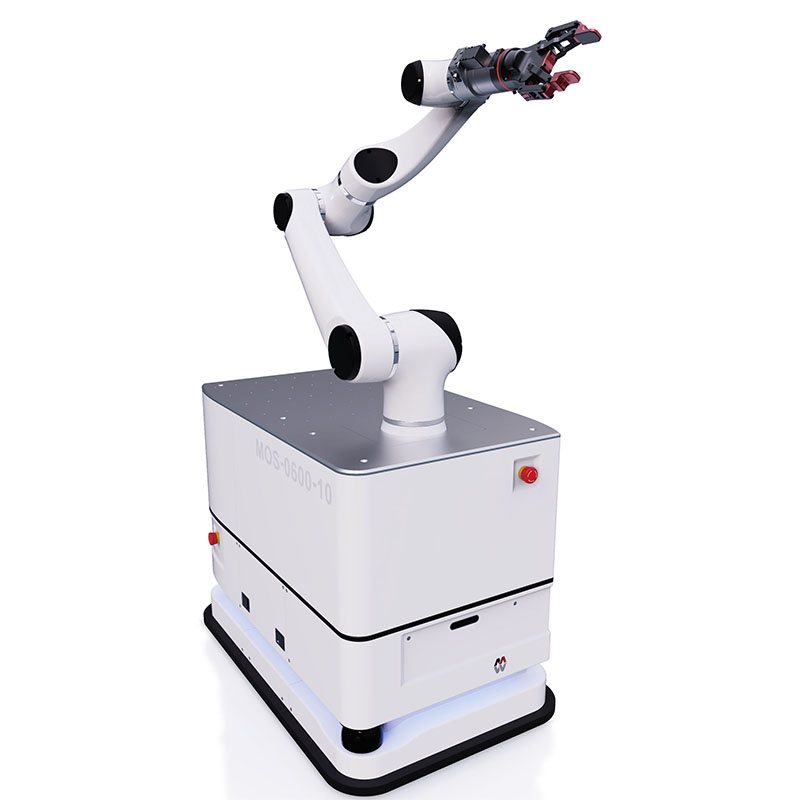 6, सही एजीवी हैंडलिंग रोबोट चुनें
विभिन्न एजीवी हैंडलिंग रोबोटों की दक्षता अलग-अलग होती है। इसलिए, प्रारंभिक चरण में, उपयुक्त
रोबोट को संभालनावास्तविक माल और हैंडलिंग मार्ग के अनुसार चयन किया जा सकता है।