


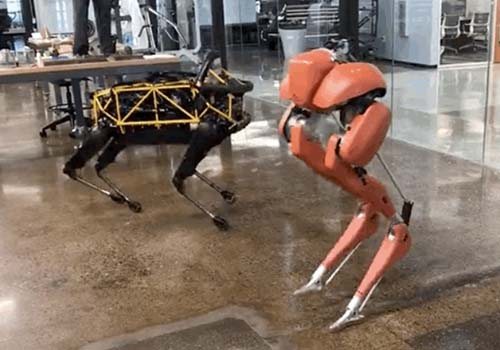
จากข้อมูลของ Guinness World Records บันทึกของ Cassie ถือเป็นเหตุการณ์สำคัญในวงการวิทยาการหุ่นยนต์
24.73 วินาที! หุ่นยนต์สองเท้าสัญชาติอเมริกันสร้างสถิติโลกในการวิ่ง 100 เมตร01:0500:00หลังจากทำสถิติการวิ่งมาราธอนกลางแจ้งระยะทาง 5 กม. สำเร็จ หุ่นยนต์สองเท้า Cassie ก็สามารถวิ่ง 100 เมตรได้สำเร็จในเวลา 24.73 วินาที สร้างสถิติโลกกินเนสส์
เมื่อสักครู่นี้ หุ่นยนต์สองเท้า Cassie ได้สร้างสถิติ Guinness World Record ที่ความสูง 100 เมตร! ใช้เวลา 24.73 วินาที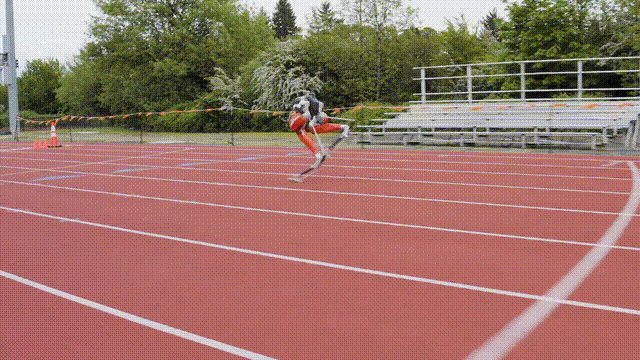 เช่นเดียวกับนักกีฬาที่เป็นมนุษย์ Cassie ก็มีตำแหน่งเริ่มต้นที่เป็นเอกลักษณ์ของตัวเองเช่นกัน นั่นคือชายร่างใหญ่สองคนห้อยลงมาจากเสา
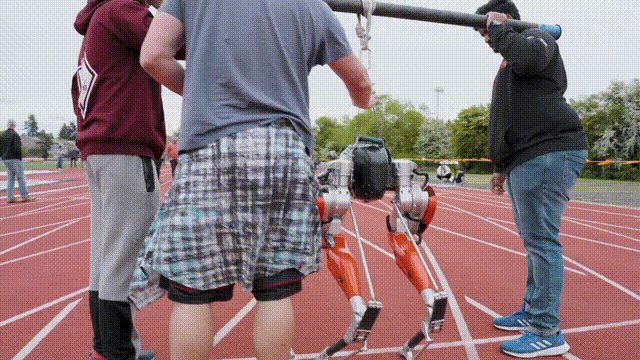 แน่นอนว่าก่อนที่จะเริ่มคุณต้องวอร์มร่างกายสักหน่อย
ฉันเห็นแคสซี่กระทืบก้าวเล็กๆ ซึ่งเต็มไปด้วยแรงผลักดันอยู่แล้ว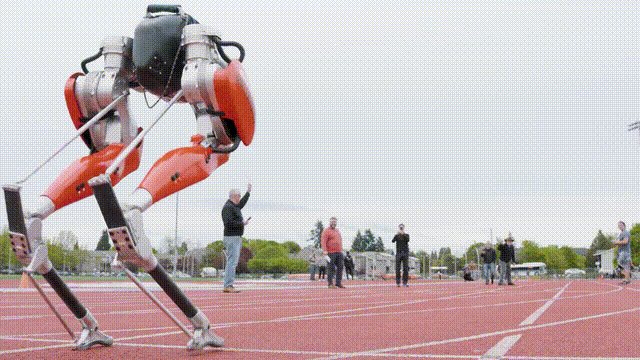 ด้วยคำสั่ง เขาก็รีบวิ่งออกไปและกระโดดไปยังเส้นชัย
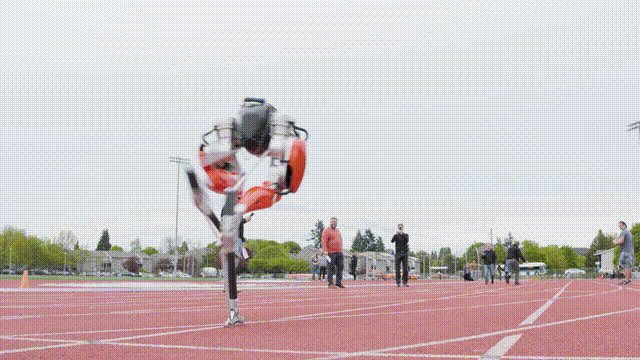 ด้วยความเร็วขนาดนี้ นกกระจอกเทศเครื่องจักรที่เหมาะสมก็ออนไลน์แล้ว!
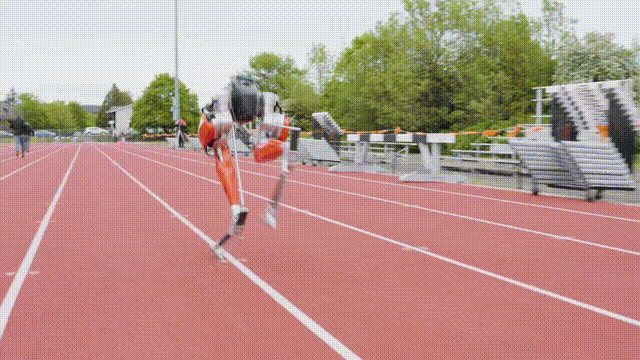 It's just "hundred million points" slower than the original version........
หลังจากการวิ่ง 100 เมตร แคสซี่ก็ไม่ลืมที่จะก้าวช้าๆ สองสามก้าว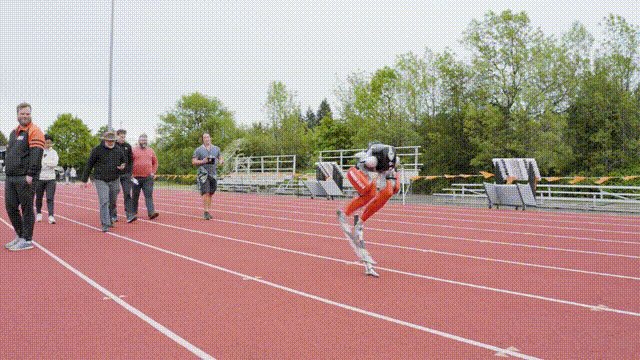 ถ้าจะบอกว่าเมื่อเทียบกับมนุษย์ ประสิทธิภาพของแคสซี่ยังซีดอยู่เล็กน้อย ปัจจุบัน นักวิ่งระยะสั้น Porter สร้างสถิติโลกมนุษย์ด้วยเวลาที่น่าทึ่ง 9.58 วินาที
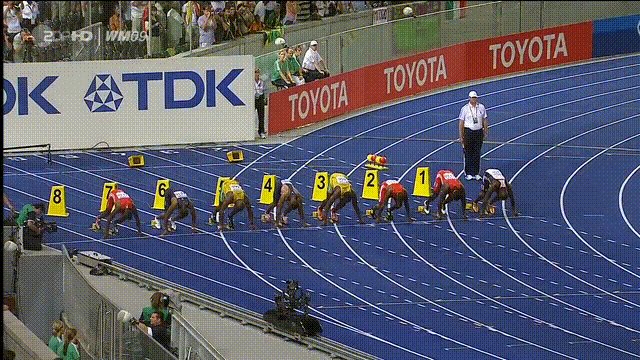 จ๊อกกิ้ง 5 กม. สปรินต์ 100 ม
แม้ว่าเมื่อเปรียบเทียบกับมนุษย์แล้ว แคสซี่ก็อาจไม่คุ้มค่าที่จะกล่าวถึง
แต่น่าตกใจมากที่หุ่นยนต์สามารถวิ่งได้ 100 เมตรในเวลา 24.73 วินาที เทียบเท่ากับการ "วิ่ง" ด้วยความเร็ว 4 เมตรต่อวินาที
เมื่อปีที่แล้ว Cassie กลายเป็นหุ่นยนต์ตัวแรกของโลกที่วิ่งมาราธอนระยะทาง 5 กม. ในวิทยาเขตของ Oregon State University ได้สำเร็จด้วยการเข้าร่วม "การวิ่งมาราธอนกลางแจ้งแบบคนเดียว"
ใช้เวลาประมาณ 53 นาที และไม่ได้ชาร์จแม้แต่ครั้งเดียวระหว่างการวิ่ง
หากเทียบกับมนุษย์ 10.6 นาทีต่อกิโลเมตรนั้นเป็นเพียงระดับการเดินเท่านั้น แต่สำหรับหุ่นยนต์ด้วย ถือเป็นก้าวสำคัญ
Cassie เป็นแพลตฟอร์มการวิจัยบุกเบิกสำหรับหุ่นยนต์เพื่อเรียนรู้การเคลื่อนไหว หลังจากที่แคสซี่เสร็จสิ้นการทดสอบความอดทนแล้ว นักวิจัยก็หันไปหาความเร็วที่เพิ่มขึ้น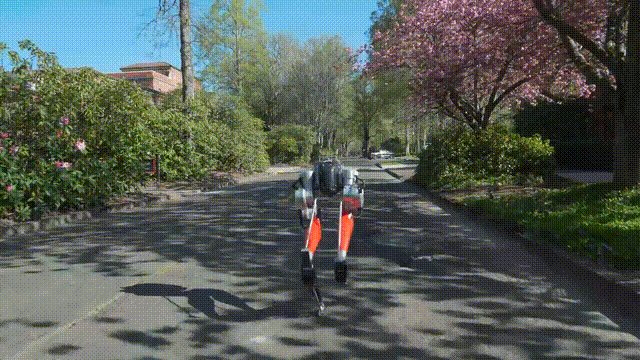 คุณรู้ไหมว่าการวิ่ง 100 เมตรให้สำเร็จไม่ใช่แค่เรื่องของความเร็วเท่านั้น
ผู้คนมีความเฉื่อยเมื่อวิ่งโดยเฉพาะที่ความเร็วสูงมาก นักวิจัยยังต้องคิดถึงวิธีปรับตัว Cassie ให้เข้ากับความเฉื่อยนี้
คุณไม่สามารถยืนและออกจากเส้นสตาร์ทได้ เมื่อถึงเส้นชัย คุณก็แค่ล้มและกลิ้งไปมา
นั่นหมายความว่าแคสซี่ต้องใช้โครงข่ายประสาทเทียมสองโครง โครงข่ายหนึ่งสำหรับวิ่งเร็วและอีกโครงสำหรับยืนนิ่ง และการเปลี่ยนผ่านระหว่างทั้งสองอย่างงดงาม
ด้วยเหตุนี้ ทีมวิจัยจึงใช้เวลาหนึ่งสัปดาห์ในการวิ่งร่วมกับแคสซี่ โดยสำเร็จการฝึกจำลองสถานการณ์ล่วงหน้าเป็นเวลาหนึ่งปี จากนั้นจึงพิจารณาการเดินที่มีประสิทธิภาพมากที่สุด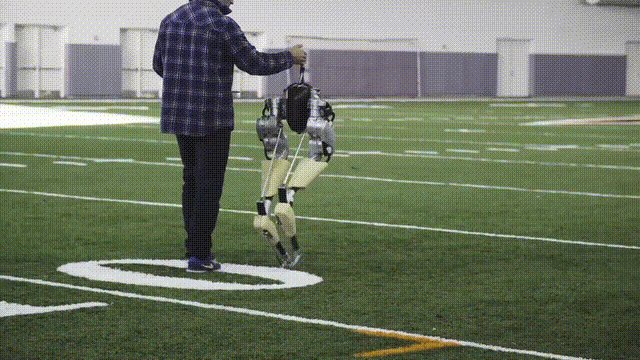 แน่นอนว่ามีสิ่งสำคัญในการฝึกซ้อม นั่นก็คือ การทดสอบการทรงตัว
The translation is: "kick" hard...
Devin Crowley, a graduate student who spearheaded the Guinness feat, said,
ในช่วงไม่กี่ปีที่ผ่านมา เรามองหาวิธีที่จะบรรลุสถิติโลกนี้ วิธีการเรียนรู้ของเครื่องจักรถูกนำมาใช้มานานแล้วในการจดจำรูปแบบ เช่น การจดจำรูปภาพ แต่การสร้างพฤติกรรมการควบคุมสำหรับหุ่นยนต์ถือเป็นสาขาใหม่
อลัน เฟิร์น ศาสตราจารย์ด้านปัญญาประดิษฐ์กล่าวว่าการสตาร์ทและหยุดท่ายืนนี้ยากกว่าการวิ่ง เช่นเดียวกับการขึ้นและลงจอดนั้นยากกว่าการบินเครื่องบินจริงๆ
ด้วยการออกแบบกลไกที่สมบูรณ์แบบ และการบูรณาการอย่างลึกซึ้งกับปัญญาประดิษฐ์ขั้นสูงที่ควบคุมฮาร์ดแวร์ ทำให้แคสซี่สามารถวิ่งระยะทาง 100 เมตรได้สำเร็จในเวลา 24.73 วินาที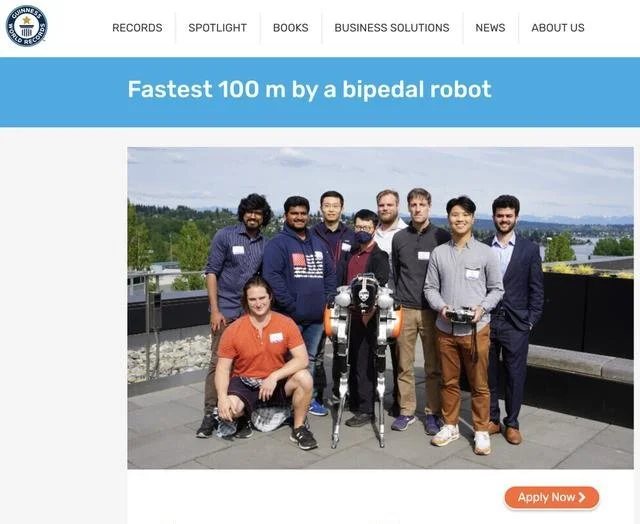 เดินด้วยการเรียนรู้การเสริมกำลังเชิงลึก
ตัวเอกของเวลานี้คือ Cassie ซึ่งเป็นแพลตฟอร์มการพัฒนาสำหรับการวิจัยหุ่นยนต์ที่เปิดตัวโดย Agility Robotics ในปี 2560
หากจะบอกว่าหุ่นยนต์สองเท้าที่เราคุ้นเคยมากที่สุดก็คือ Atlas of Boston Dynamics
จนถึงตอนนี้ มันแสดงให้เราเห็นถึงความสามารถในการสำรวจมากมาย
เช่น ปาร์กัวร์ ตีลังกา ข้ามสะพานไม้กระดานเดี่ยว เต้นรำ ฯลฯ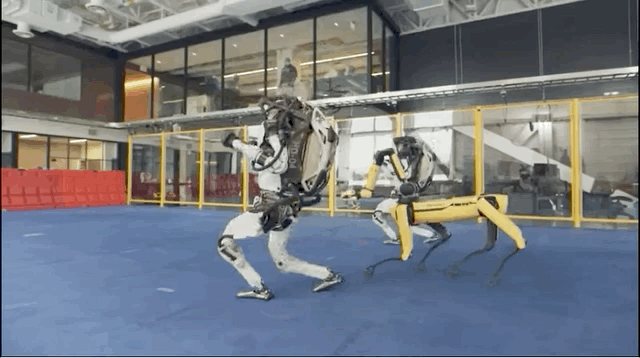 ก่อนหน้านี้ Cassie ยังมี "การประชุมที่เป็นมิตรและเป็นมิตร" กับ Spot หุ่นยนต์สี่ขาจาก Boston Dynamics
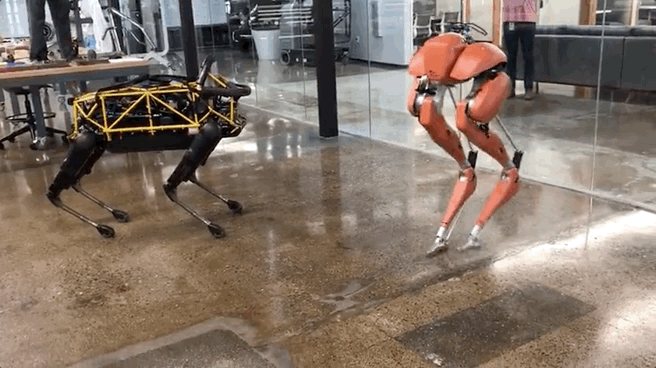 แม้ว่าจะไม่โด่งดังเท่า Boston Dynamics แต่ Cassie ก็พัฒนาไปอย่างรวดเร็วในช่วงไม่กี่ปีที่ผ่านมา
ในปี 2560 แคสซี่วัยเพียง 3 เดือนได้เปิดตัวครั้งแรก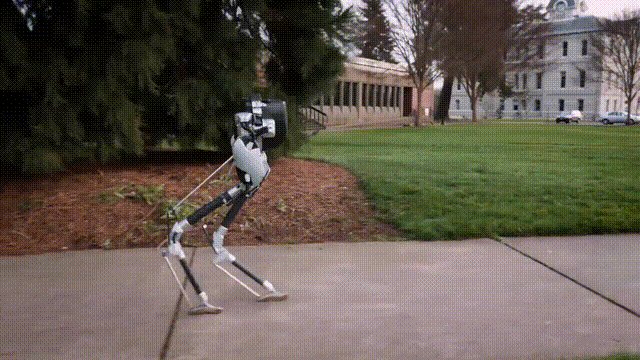 ในปี 2018 Agility Robotics ได้รับการลงทุนจากบิดาแห่ง Android ในเวลานี้ ต้นขาทั้งสองอันสง่างามของมันสามารถปรับให้เข้ากับสภาพแวดล้อมที่ขรุขระต่างๆ และเอาชนะอุปสรรคต่างๆ ได้
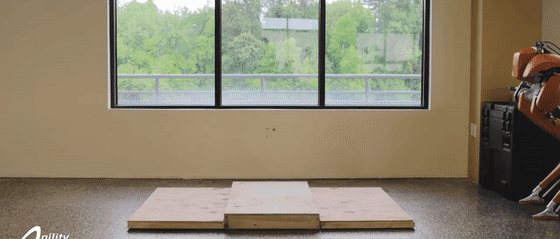 Can also play a balance bike like a human...
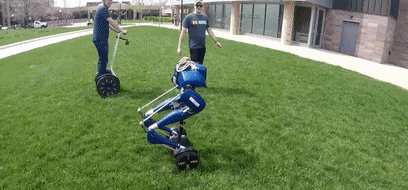 ในปี 2019 Cassie เรียนรู้ที่จะเดินข้างและมั่นคงมาก
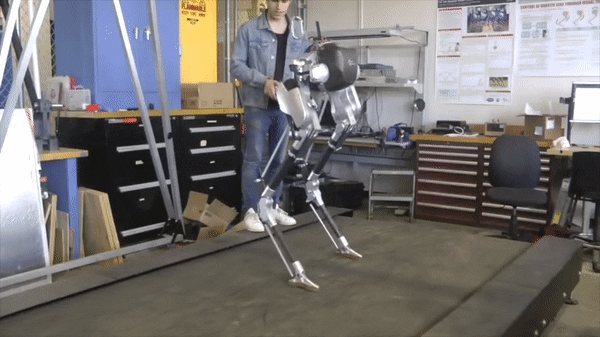 ปี 2020 แคสซี่กระโดดได้แล้ว
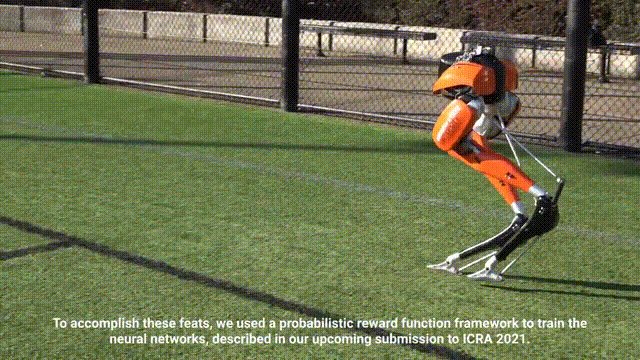 การบรรลุถึงความสำเร็จเหล่านี้แยกออกจากสองขาของ Cassie ที่มีกลไกการส่งสัญญาณที่ซับซ้อนไม่ได้
ลูกศรสีแดงในรูปแสดงถึงข้อต่อที่ทำงานอยู่ และลูกศรสีเหลืองแสดงถึงข้อต่อที่ไม่โต้ตอบ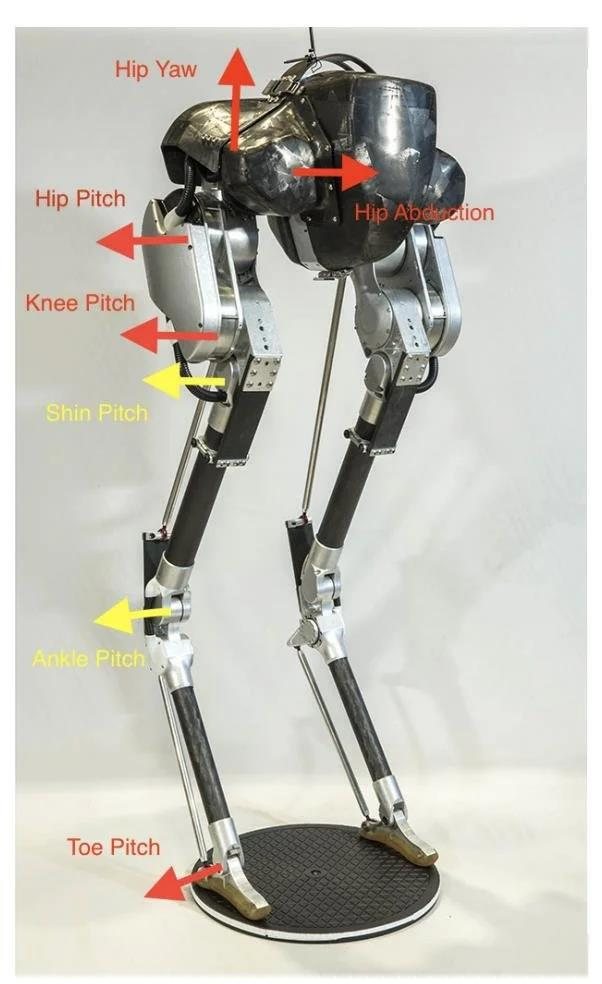 แน่นอนว่าการออกแบบกลไกเพียงอย่างเดียวนั้นไม่เพียงพอ หากคุณต้องการให้ขาเหล่านี้เรียนรู้ทักษะการเดินนี้ คุณต้องใช้อัลกอริธึมการเรียนรู้แบบเสริมกำลังและการเรียนรู้แบบเลียนแบบ
ในที่นี้ การเรียนรู้แบบเสริมกำลังใช้เพื่อแก้นโยบายที่เหมาะสมที่สุดของกระบวนการตัดสินใจของมาร์คอฟ (MDP) ซึ่งต้องใช้อัลกอริธึมการไล่ระดับนโยบาย
การเรียนรู้การเลียนแบบจำเป็นต้องแก้ปัญหานโยบายพารามิเตอร์
จากนั้น อัลกอริธึมหลัก DASS จะถูกรวมเข้ากับการเรียนรู้แบบเสริมกำลังและการเรียนรู้การเลียนแบบเพื่อกำหนดกลยุทธ์สำหรับหุ่นยนต์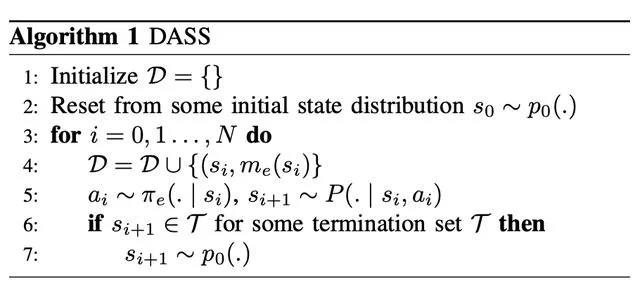 เนื่องจากแคสซี่มีรูปร่างเหมือนมนุษย์ จึงมีข้อต่อสะโพกอิสระสามองศาที่ช่วยให้ขาของเครื่องเคลื่อนไปข้างหน้า ถอยหลัง และไปด้านข้างได้ พร้อมทั้งหมุนขาได้ด้วย
ดังนั้นในอนาคตอาจทำเป็นโครงกระดูกภายนอก อุปกรณ์เทียมที่สวมใส่ได้ เป็นต้น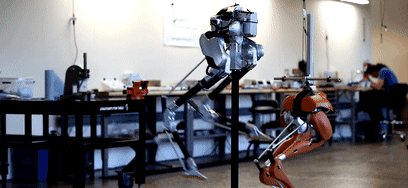 ครั้งนี้สถิติการวิ่ง 100 เมตรของ Cassie ถือเป็นก้าวสำคัญอีกก้าวหนึ่ง
จากข้อมูลของ Guinness World Records บันทึกของ Cassie ถือเป็นเหตุการณ์สำคัญในวงการวิทยาการหุ่นยนต์
ไม่ หุ่นยนต์ของ Musk กำลังจะออกฉายแล้ว ฉันสงสัยว่า Tesla Bot จะทำให้เราประหลาดใจอะไร


