


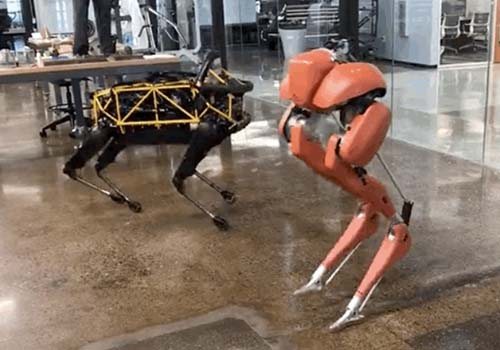
ギネス世界記録によると、キャシーの記録はロボット工学の画期的な記録だという。
24.73秒!アメリカの二足歩行ロボットが100メートル走の世界記録を樹立01:0500:00屋外マラソン5キロの記録を達成した後、二足歩行ロボットのキャシーは100メートル走を24.73秒で完走し、ギネス世界記録を樹立した。
たった今、二足歩行ロボットのキャシーが100メートルのギネス世界記録を樹立しました! 24.73秒かかりました。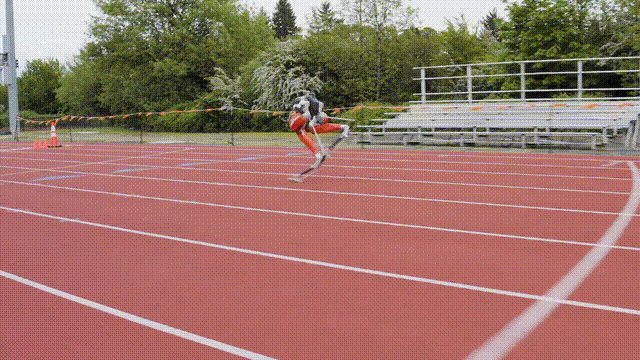 人間のアスリートと同じように、キャシーにも独自の開始位置があります。ポールにぶら下がっている 2 人の大男です。
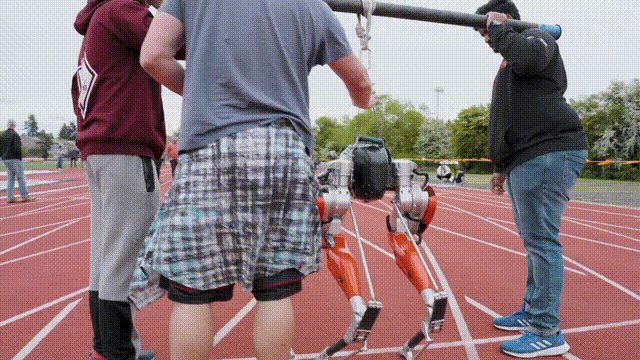 もちろん、始める前に少しウォームアップする必要もあります。
キャシーがすでに勢いに満ちて、小さなステップを踏み鳴らしているのが見えました。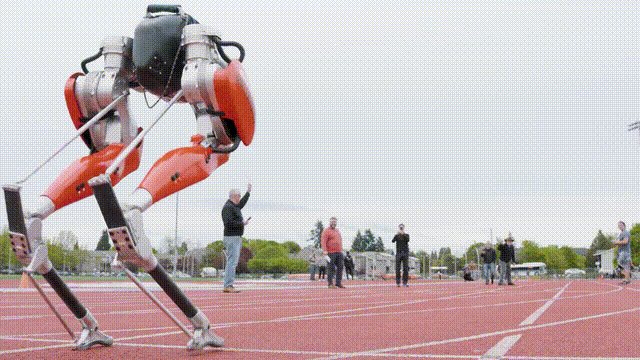 号令とともに彼は飛び出し、ゴールに向かって飛び出した。
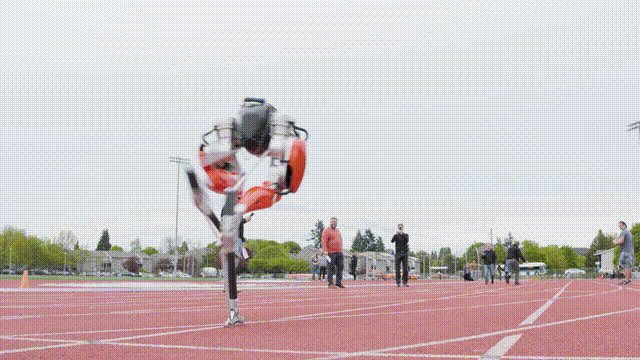 このペースだと、適正マシンのダチョウがオンラインに!
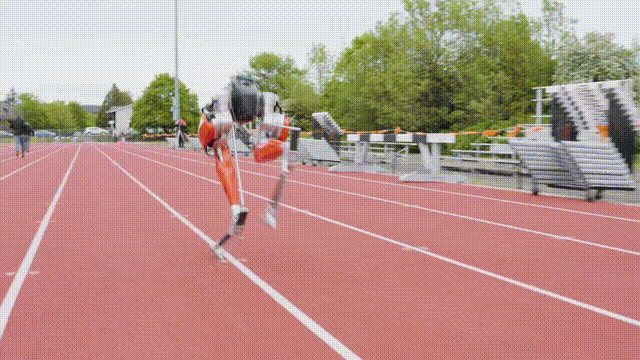 It's just "hundred million points" slower than the original version........
100 メートルを全力疾走した後、キャシーはゆっくりと数歩歩くことを忘れませんでした。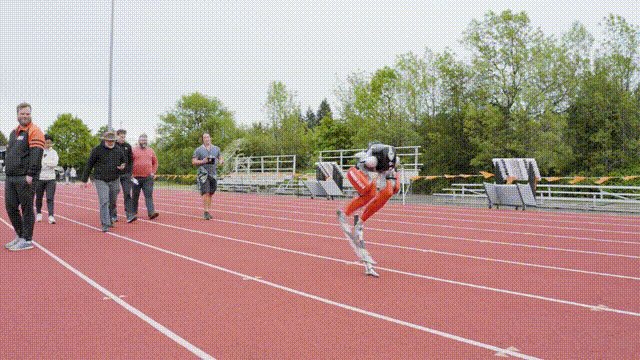 人間と比べれば、キャシーの演技はまだ若干見劣りする。現在、短距離走者のポーターは 9.58 秒という驚異的なタイムで人類世界記録を保持しています。
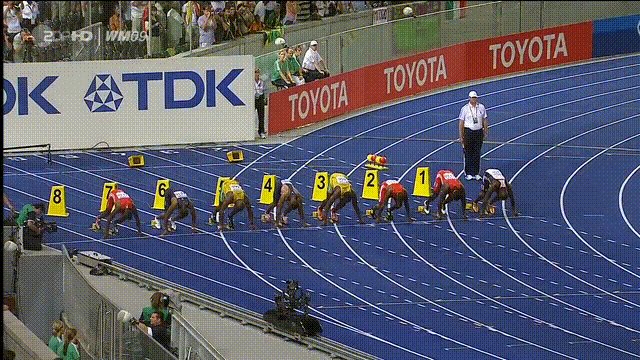 5kmジョギング、100mスプリント
人間に比べればキャシーは特筆するほどの存在ではないかもしれないが。
しかし、ロボットが 100 メートルを 24.73 秒で完走できるというのは非常に衝撃的であり、これは秒速 4 メートルの速度で「走る」ことに相当します。
昨年、キャシーは「一人屋外マラソン」を完走し、オレゴン州立大学のキャンパス内で5kmを完走した世界初のロボットとなった。
所要時間は約53分で、走行中は一度も充電されませんでした。
人間に比べて1キロあたり10.6分というのは、歩くレベルのレベルにすぎません。しかし、これはロボットにとっても大きな前進です。
Cassie は、ロボットが動作を学習するための先駆的な研究プラットフォームです。キャシーが耐久テストを完了した後、研究者たちは速度の向上に目を向けました。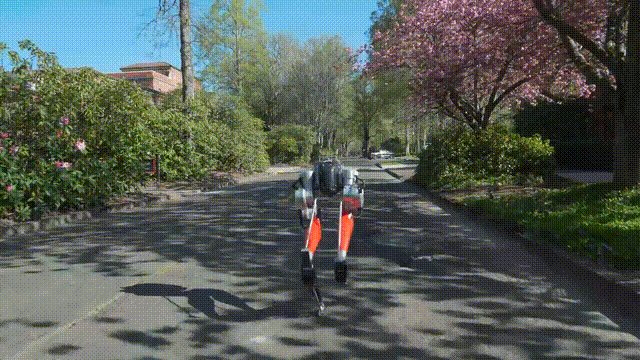 ご存知のように、100 メートル走を完走するには速さだけが重要ではありません。
人は走るとき、特に非常に速いペースで走るとき、慣性が働きます。研究者らは、キャシーをこの慣性にどのように適応させるかについても考える必要がありました。
立ったままスタートラインから離れることはできません。ゴールラインに到達すると、転んで転がってしまうだけです。
これは、Cassie が 2 つのニューラル ネットワークを使用する必要があることを意味します。1 つは高速実行用、もう 1 つは静止用であり、この 2 つの間をスムーズに移行する必要がありました。
この目的を達成するために、研究チームは Cassie と一緒に 1 週間かけてランニングをし、事前に 1 年間にわたるシミュレーショントレーニングを完了し、最も効果的な歩き方を決定しました。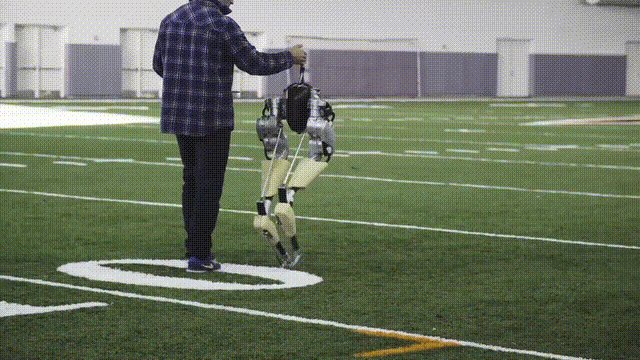 もちろん、トレーニングには欠かせないアイテム、バランステストがあります。
The translation is: "kick" hard...
Devin Crowley, a graduate student who spearheaded the Guinness feat, said,
過去数年間、私たちはこの世界記録を達成する方法を模索してきました。機械学習手法は画像認識などのパターン認識に長年使用されてきましたが、ロボットの制御動作の生成は新しい分野です。
人工知能のアラン・ファーン教授は、実際に飛行機を操縦するよりも離陸と着陸が難しいのと同じように、この立ち位置を開始したり停止したりするのは走るよりも難しいと述べた。
完璧な機械設計と、ハードウェアを制御する高度な人工知能との深い統合により、キャシーは 100 メートル走を 24.73 秒で完走しました。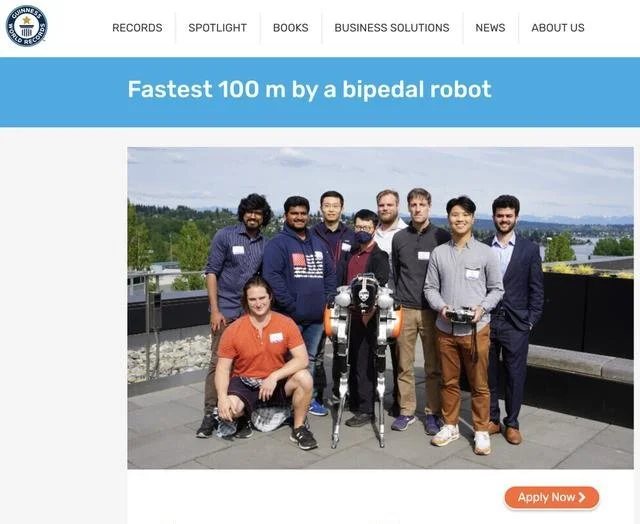 深層強化学習とともに歩む
今回の主人公「Cassie」は、Agility Roboticsが2017年に立ち上げたロボット研究用の開発プラットフォーム。
私たちが最もよく知っている二足歩行ロボットは、Boston Dynamics 社の Atlas だと言えます。
これまでのところ、多くの探査能力を示してきました。
たとえば、パルクール、宙返り、単板橋を渡る、ダンスなどです。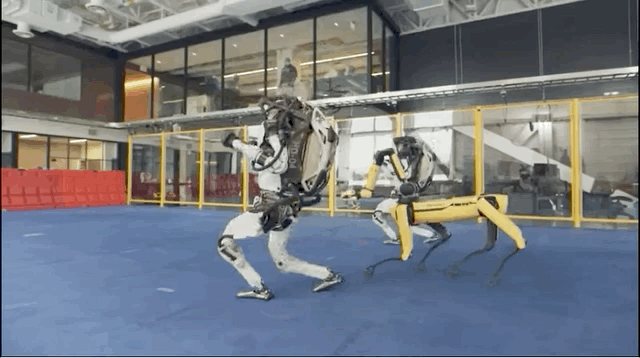 以前、キャシーさんはボストン・ダイナミクス社の四足ロボット、スポットさんとも「友好的かつ友好的な会合」を行った。
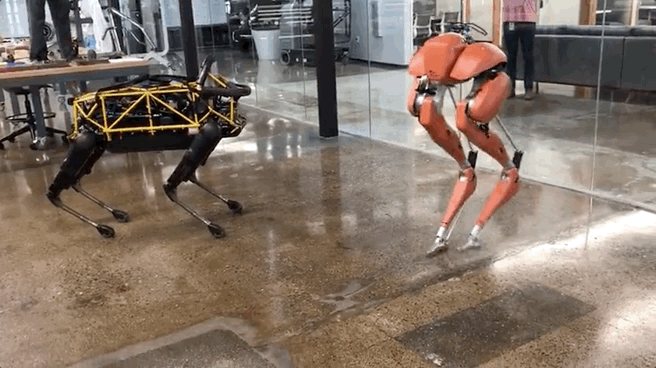 ボストン ダイナミクスほど有名ではありませんが、Cassie はここ数年で非常に急速に成長しました。
2017年、生後3か月のキャシーがデビューした。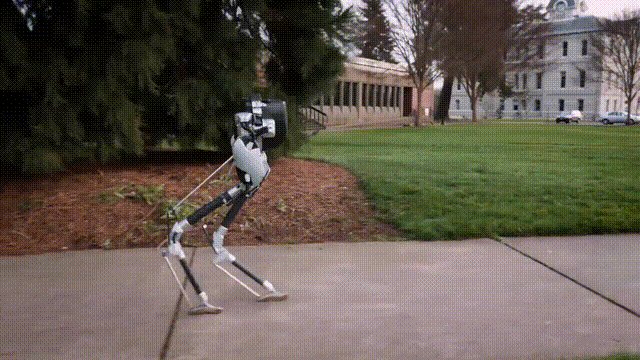 2018 年、Agility Robotics は Android の父から投資を受けました。このとき、その優美な 2 本の太ももはさまざまな厳しい環境に適応し、障害物を乗り越えることができます。
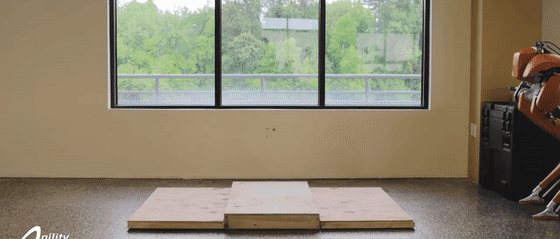 Can also play a balance bike like a human...
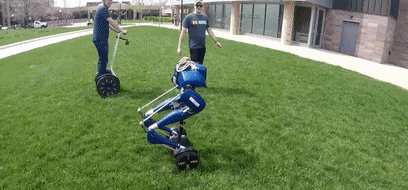 2019年、キャシーは横歩きを覚え、とても安定していました。
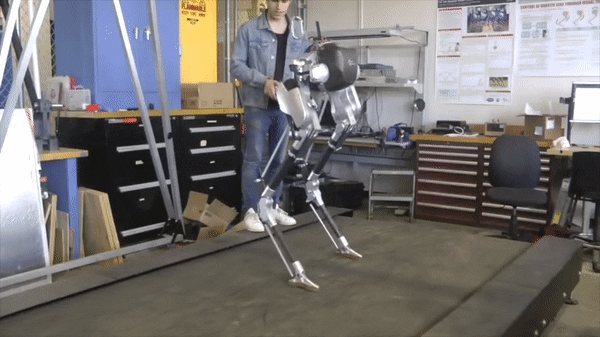 2020年の時点で、キャシーはすでにジャンプできるようになっています。
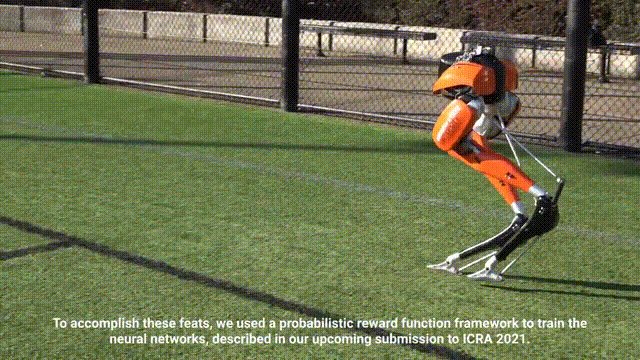 これらの成果の実現には、複雑な伝達機構を備えた Cassie の 2 本の脚が不可欠です。
図の赤い矢印はアクティブ ジョイントを表し、黄色の矢印はパッシブ ジョイントを表します。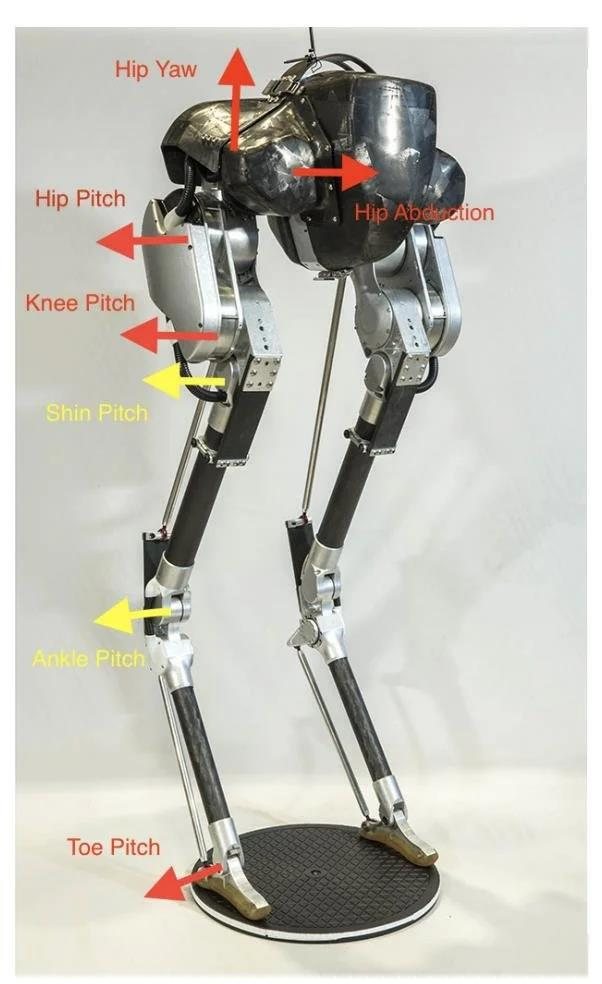 もちろん、機械設計だけでは十分ではありません。これらの脚にこの歩行スキルを学習させたい場合は、強化学習アルゴリズムと模倣学習アルゴリズムを使用する必要があります。
ここでは、強化学習を使用してマルコフ決定プロセス (MDP) の最適なポリシーを解決します。これには、ポリシー勾配アルゴリズムの使用が必要です。
模倣学習ではパラメータポリシーの問題を解決する必要があります。
次に、主要なアルゴリズム DASS を強化学習および模倣学習と組み合わせて、ロボットの戦略を設定します。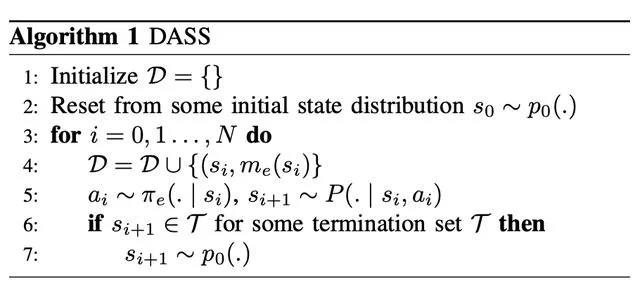 Cassie は人間に似ているため、3 自由度の股関節を備えており、マシンの脚を前後左右に動かしたり、脚を回転したりすることができます。
したがって、将来的には、外骨格やウェアラブルパワープロテーゼなどになる可能性もあります。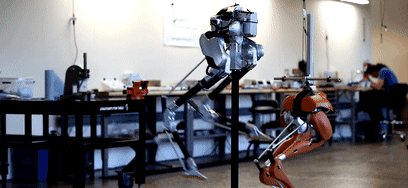 今回、キャシーの100メートル走記録はまた大きな前進となる。
ギネス世界記録によると、キャシーの記録はロボット工学の画期的な記録だという。
いいえ、マスクのロボットはもうすぐリリースされます。 Tesla Bot は私たちにどんな驚きをもたらすのでしょうか?


