


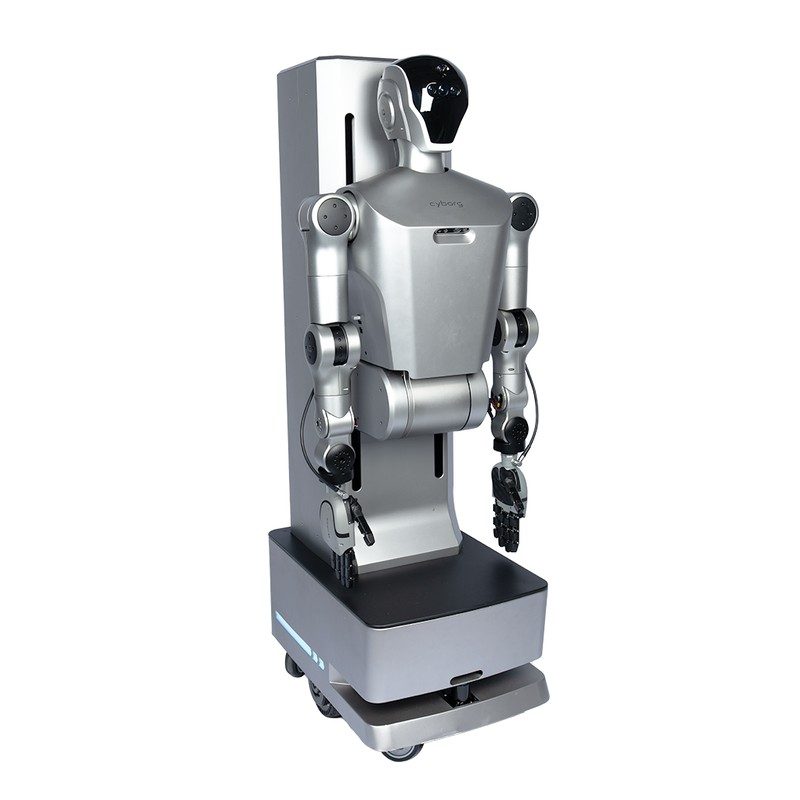
Kołowy robot humanoidalny
TR-WH01 to humanoidalny robot do badań/recepcji. Czas realizacji wynosi 60 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR-WH01
- Czas realizacji
- 60 dni
- Kategoria
- Sztuczna inteligencja i roboty humanoidalne
Do czego służy ta platforma
Kołowy robot humanoidalny o rozpiętości 53 DOF i zasięgu jednoramiennym 835 mm, udźwigu na dwóch ramionach 15 kg, przegubowym momencie obrotowym 562 N·m i 12-rdzeniowej platformie percepcyjnej 275 TOPS do inspekcji przemysłowych i obsługi.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 60 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
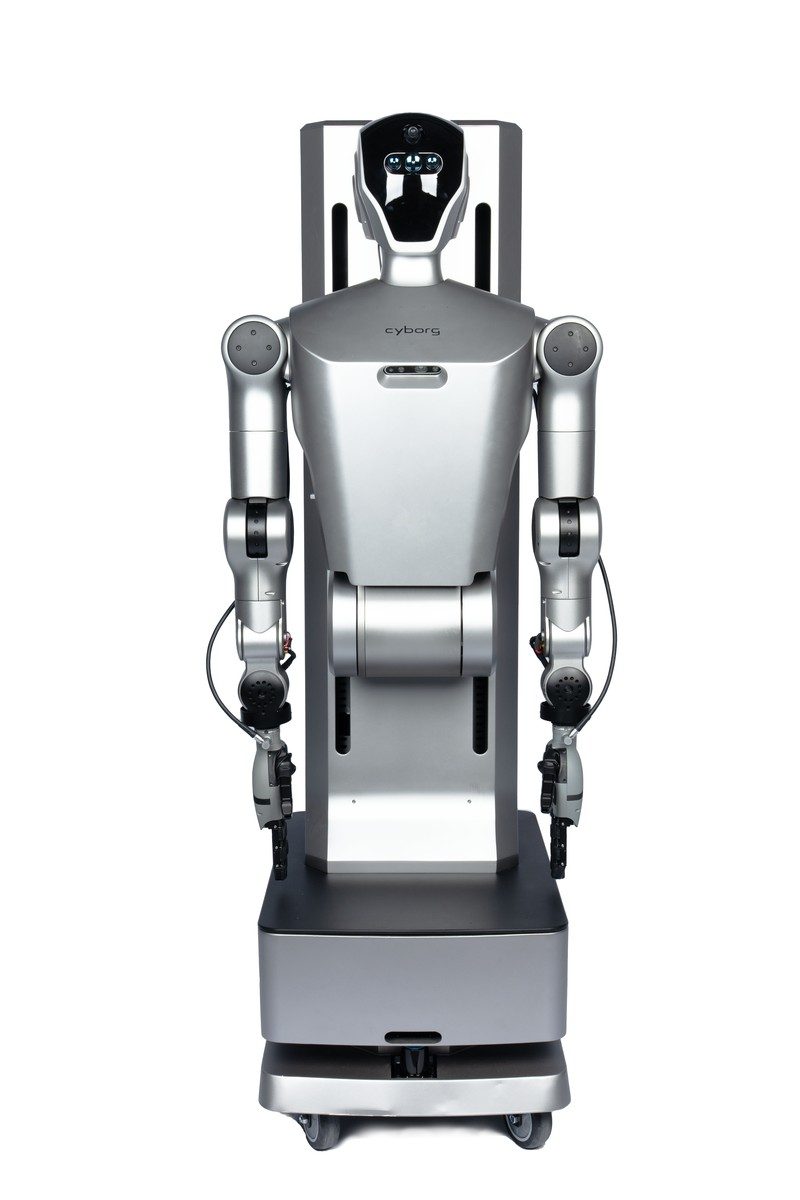
The wheeled humanoid robot delivers an ultra-high degree of freedom, with a total of 53 DOF, an 835mm single-arm reach, a 0–2m working range and a dual-arm payload exceeding 15kg. Equipped with high-density, high-torque joint motor modules (maximum joint torque of 562 N·m), it handles heavy material transport while its bionic dexterous hands enable adaptive grasping and assembly of irregular and precision parts — achieving a refined synergy of strength and dexterity.
Product Features
1. Ultra-High Degrees of Freedom
A total of 53 degrees of freedom, an 835mm single-arm reach, a 0–2m working range and a dual-arm payload over 15kg. High-density, high-torque joint motor modules (maximum joint torque of 562 N·m) support heavy-duty material handling, while the bionic dexterous hands enable adaptive grasping and assembly of irregular and precision parts.
2. Multimodal OMCI Intelligent Hub
A multi-sensor fusion, all-dimensional environmental perception network integrating a monocular camera, RGB-D depth camera, LiDAR, 3D camera and six-axis force sensor. Powered by a 12-core 275 TOPS perception computing platform with WiFi5 / Bluetooth 5.2 / 5G high-speed communication, it realizes a real-time “perception–decision–execution” closed loop, accurately recognizing and planning paths even in low-light and complex terrain.
3. Fiber-Optic Sensing Anti-Interference
Przełamuje ograniczenia fizyczne dzięki dużej przepustowości i niskim opóźnieniom, zmniejszając zużycie energii i wytwarzanie ciepła.
4. Visual Collaboration System
Head-mounted global inspection and chest-mounted detail close-up cameras work together to achieve zero-blind-spot environmental perception.
5. Scenario-Based Operation Pioneer
Inspekcja sprzętu stacjonarnego oraz autonomiczne sortowanie i obsługa — głęboko wdrożone w scenariuszach przemysłowych, aby zapoczątkować nową erę inteligentnej produkcji.
6. Large-Payload Handling Capability
Obsługa ładunku na dwóch ramionach do 15 kg — precyzyjna i wydajna praca w trudnych warunkach, łatwa do opanowania.
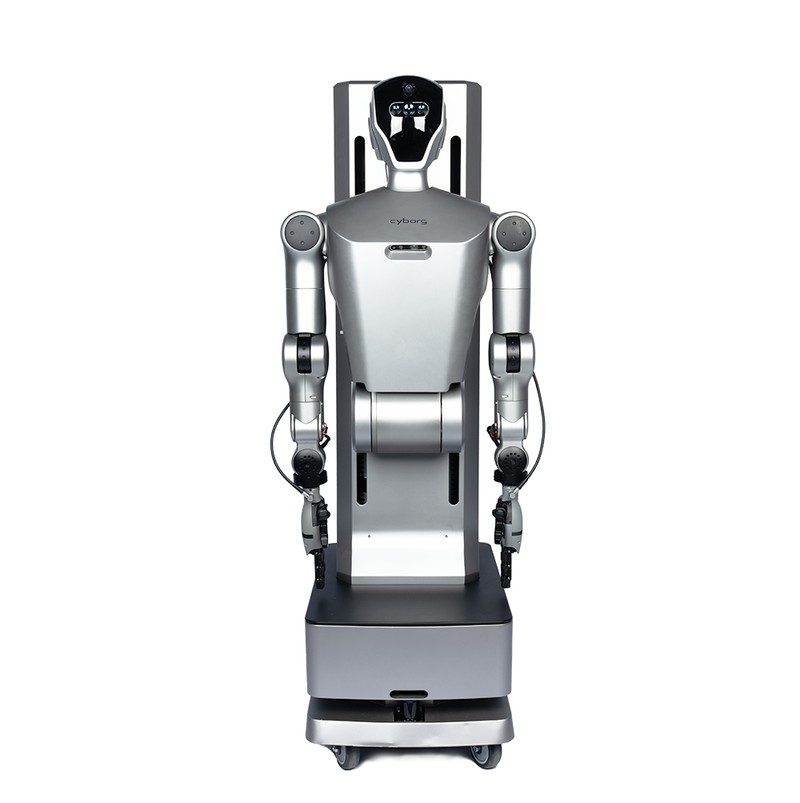
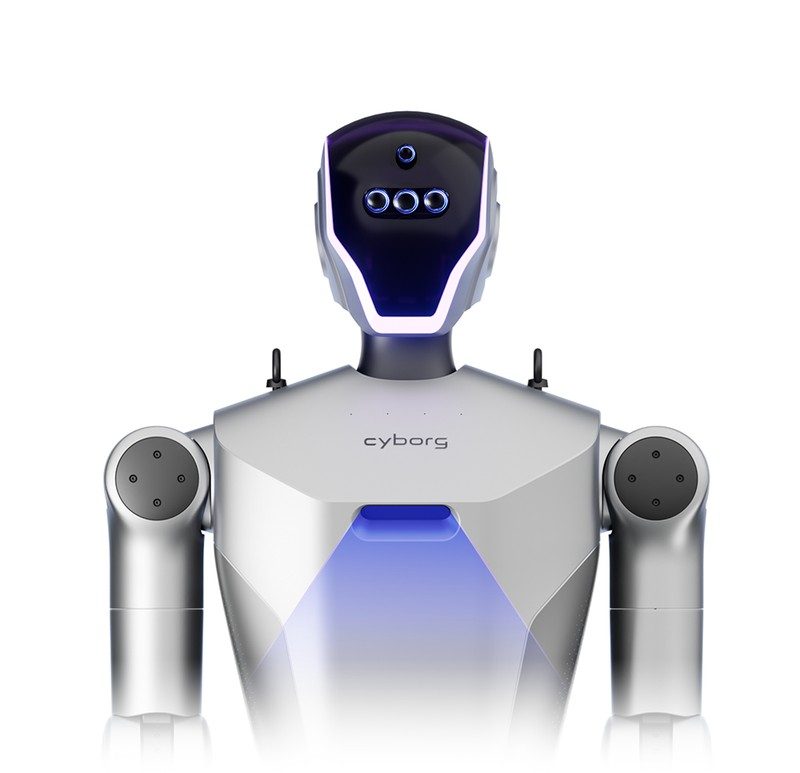
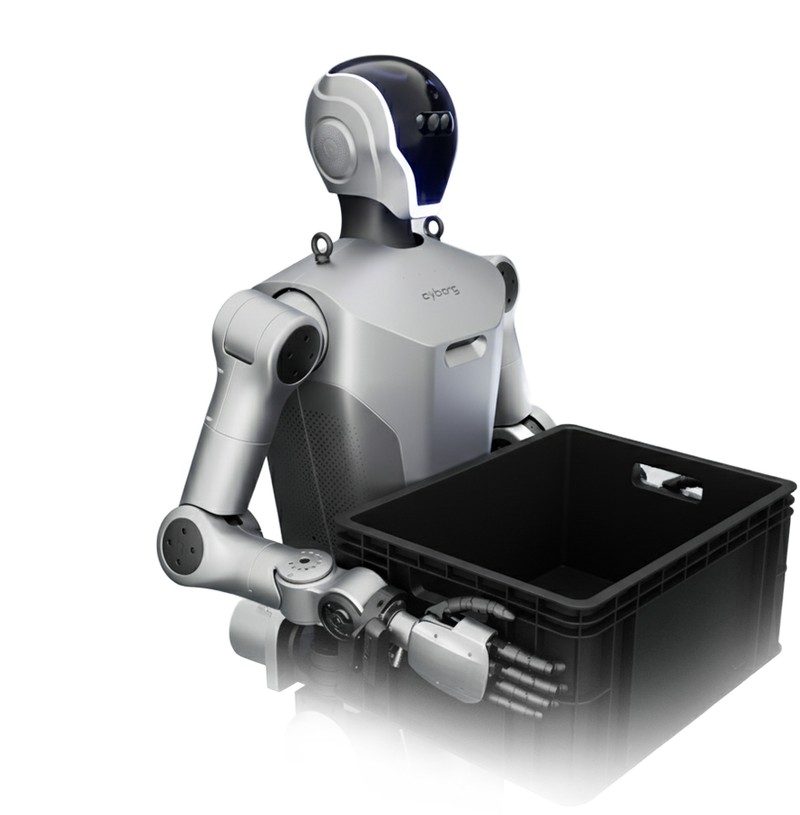
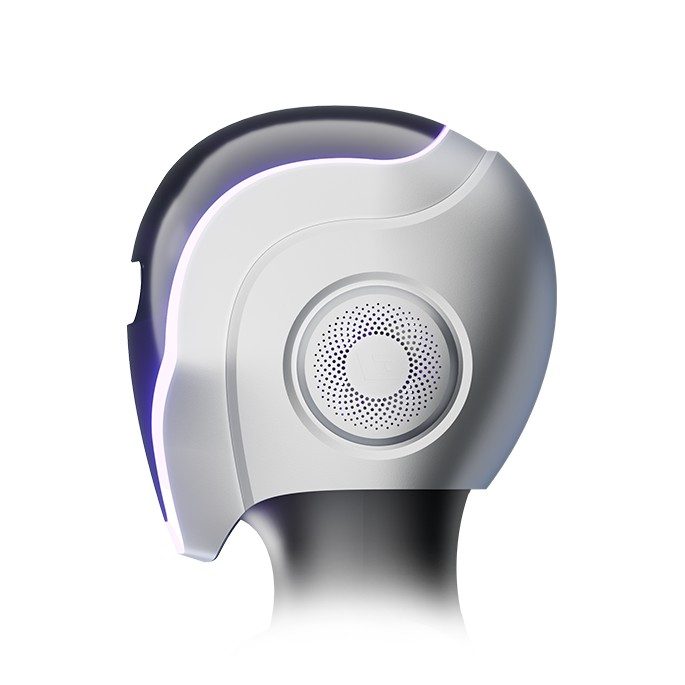
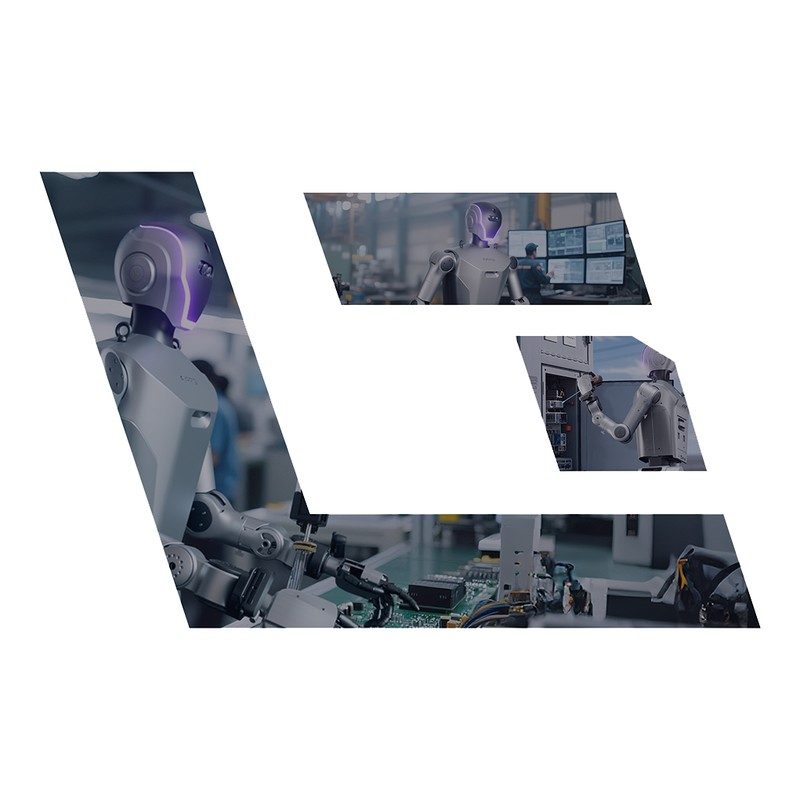
Wheeled Humanoid Robot Technical Specifications:
| Dimensions (L×W×H) | 710×585×1600 mm |
| Waga | 170 kg |
| Total DOF | 53 |
| Chassis DOF | 3 |
| Waist DOF | 2 |
| Arm DOF | 7 |
| Dexterous Hand DOF | 16 |
| Single-Arm Reach | 835 mm |
| Max Joint Torque | 562 N·m |
| Joint Motor | High-density high-torque joint motor modules |
| Arm Max Payload | 7.5 kg per arm |
| Zakres roboczy | 0–2 m |
| Monocular / RGB-D Depth Camera | Tak |
| IMU / LiDAR / Infrared / Six-Axis Force Sensor | Tak |
| Speaker / Linear 4-Mic / Voice Noise Reduction | Tak |
| WiFi5 / Bluetooth 5.2 / 5G | Supported |
| Ultrasonic Radar | Tak |
| Perception Computing | 12-core 275 TOPS |
| External Interfaces | USB3.0 / Gigabit Ethernet / DP |
| Battery Life | 5 h |
| Chassis Max Speed | 1 m/s |
| Chassis Navigation Accuracy | ±1 cm |
| Chassis Dimensions | 704×470×397 mm |
Pełne dane techniczne
| Model | TR-WH01 |
|---|---|
| Czas realizacji | 60 dni |
| Kategoria | Sztuczna inteligencja i roboty humanoidalne |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje TR-WH01?
Model TR-WH01. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TR-WH01?
Czas realizacji wynosi 60 dni; MOQ to 1 jednostka.
Jaka jest cena TR-WH01?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na TR-WH01
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

Kołowy, dwuramienny robot humanoidalny

Dwuramienny humanoidalny robot

Biomimetyczny robot serwisowy Panda
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.