


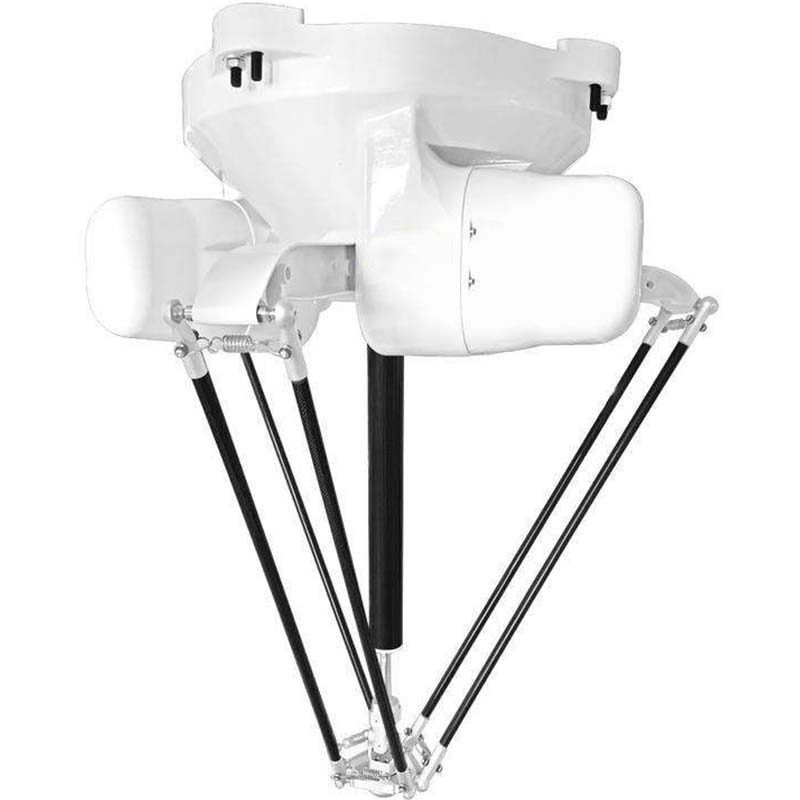
हाई स्पीड औद्योगिक डेल्टा रोबोट स्पाइडर रोबोट
TR1200D-4W वेल्डिंग/पैलेटाइजिंग के लिए एक औद्योगिक रोबोट है। लीड समय 15 दिन है; मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है। प्रमाणपत्र: अनुरोध पर सीई दस्तावेज़ीकरण।
- नमूना
- TR1200D-4W
- समय सीमा
- 15 दिन
- वर्ग
- औद्योगिक रोबोट
यह प्लेटफार्म किस लिए है
* Delta robots are cost-effective, high-quality and low-cost, can be customized OEM design for customers, and support various visual sensor information; * TRD robot application system is mainly composed of three parts: robot, wire feeding and robot installation frame. The robot consists of a substrate, a motor cover, a rotating shaft, a main robot arm; it is composed of.
वाणिज्यिक शर्तें
| उद्धरण | प्रति कॉन्फ़िगरेशन मूल्य - 48 घंटों के भीतर उत्तर दें |
|---|---|
| समय सीमा | 15 दिन |
| MOQ | 1 इकाई |
| मूल | चीन |
| लोडिंग के बंदरगाह | शेनझेन, चीन |
| इन्कोटर्म | अनुरोध पर एफओबी शेन्ज़ेन/सीआईएफ |
| भुगतान | 30% जमा, 70% शिपमेंट से पहले |
| गारंटी | 24 महीने मानक, 36 महीने वैकल्पिक |
उत्पाद विवरण
TROY इंजीनियरिंग फ़ाइल से एप्लिकेशन नोट्स, निर्माण चित्र और वीडियो - वही दस्तावेज़ जो उद्धरण के साथ भेजा गया है।
The DELTA robot is a classic parallel robot configuration. It has the characteristics of three-dimensional XYZ translation and rotation around the Z axis. It has the advantages of fast speed, good accuracy, high reliability, strong ease of use, and low maintenance cost. It is widely used in high-speed sorting and packaging fields.
डेल्टा रोबोट विशेषताएं:
* मजबूत भार-वहन क्षमता, उच्च कठोरता, कम भार-से-भार अनुपात, और अच्छा गतिशील प्रदर्शन;
* Parallel three-degree-of-freedom mechanical arm structure, no cumulative error, repeat positioning accuracy ±0.1mm;
* काम करने की छोटी जगह और एकाधिक के साथ, अति-उच्च गति से आइटम उठाएँ प्रति सेकंड धड़कता है।
डेल्टा रोबोट अनुप्रयोग:
* डेल्टा रोबोट लागत प्रभावी हैं, उच्च गुणवत्ता और कम लागत, ग्राहकों के लिए अनुकूलित OEM डिजाइन किया जा सकता है, और विभिन्न दृश्य सेंसर जानकारी का समर्थन करें;
* द टीआरडी रोबोट एप्लिकेशन सिस्टम मुख्य रूप से तीन भागों से बना है: रोबोट, तार फीडिंग और रोबोट इंस्टॉलेशन फ्रेम। रोबोट में एक सब्सट्रेट होता है, ए मोटर कवर, एक घूमने वाला शाफ्ट, एक मुख्य रोबोट भुजा; यह सहायक से बना है यांत्रिक भुजा और ग्रिपर केंद्र।
Three-axis model | TR600D-3W | TR800D-3W | TR1000D-3W | TR1200D-3W |
Four-axis model | TR600D-4W | TR800D-4W | TR1000D-4W | TR1000D-4W |
Number of control axes | 3 अक्ष/4 अक्ष | |||
specified load | 1KG | 3KG | 3KG | 5KG |
work plan | X=600mm Y=200mm | X=800mm Y=250mm | X=1000mm Y=300mm Φ=1040mm | X=1000mm Y=300mm Φ=1040mm |
Robot quality | 30KG | 67KG | 67KG | 67KG |
repeatability | ±0.1mm | |||
Installation method | निलंबन | |||
Electrical control system | WSC-GJK2-T4 | |||
Operating speed | 0.4s/beat(x=400mm y=50mm) | |||
Drive way | एसी सर्वो ड्राइव | |||
Movement instructions | पीटीपी、लाइन、पिक、प्लेस | |||
एचएमआई | 7 इंच पेंडेंट | |||
Visual positioning module | वैकल्पिक (130W कैमरा, लेंस, प्रकाश स्रोत जोड़ सकते हैं) | |||
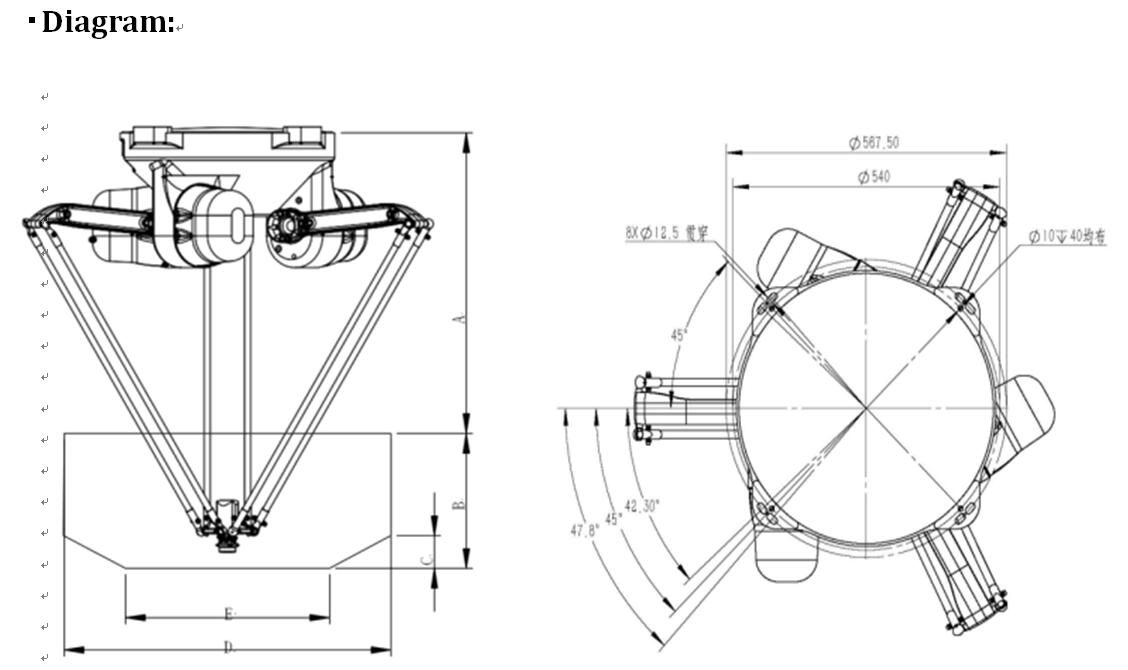
Delta Robot Technical parameter:
TR1200D-4W | |||
Freedom of movement | 4 अक्ष | ||
Repeat positioning accuracy (mm) | ±0.2 | ||
Rated load (kg) | 3 | ||
कार्य योजना | X=1200mm Y=350mm φ=1200mm | ||
Operating speed | 0.5s/beat(90/400/90(mm)) | ||
Visual positioning module | वैकल्पिक (130W कैमरा, लेंस, प्रकाश स्रोत जोड़ सकते हैं) | ||
Movement instructions | पीटीपी、लाइन、पिक、प्लेस | कोण स्थिति निर्धारण सटीकता | 0.5° |
Speed "times/min" | 70-150 | एचएमआई | 7 इंच पेंडेंट |
शोर स्तर | <70db | रोबोट नेट. वज़न। | 72kg |
सुरक्षा स्तर | IP56 | पावर इनपुट | 220V |
मूल्यांकित शक्ति | 3kw | इंस्टॉलेशन तरीका | उल्टा |
ड्राइव रास्ता | एसी-सर्वो ड्राइव | अधिकतम गति (एम/एस) | 6 |
TR1200D-4W कॉन्फ़िगरेशन सूची | |
1-3 अक्ष मोटर | Panasonic MHMF082L1V2M(750W) |
1-3 अक्ष रिड्यूसर | XinBao VRGFZ-33D120-002-19DD19 |
चौथी अक्ष मोटर | Panasonic MHMF012L1U2M(100W) |
चौथा अक्ष रिड्यूसर | एलवीडीआई एलसीएस-14-30-पी-आई-एसओ |
नियंत्रक | केबा |
रोबोट नियंत्रक यंत्र | केबा |
कैमरा | मेडविजन एमवी-जीई130万-टी नेट कैमरा |
लेंस | Japanese 130W lens 8MM |
औद्योगिक पीसी | औद्योगिक पीसी |
विजन सॉफ्टवेयर | डेल्टा हाई-स्पीड पोजिशनिंग विजन सॉफ्टवेयर |
निगरानी करना | Lenovo 19-inch display |
माउस और कीबोर्ड | |
प्रकाश स्रोत | ChenKe-Strip Light S-310X30W |
प्रकाश स्रोत नियंत्रक | चेनके-एससी-सीए-6024-2-टी |
प्रकाश स्रोत कवर | |
त्रिकोणीय निकला हुआ किनारा | 800DJ-MD- रेड्यूसर फ्लैंज (वेव बीड हेड के साथ) |
त्रिकोण रेड्यूसर बेस | 800DJ-MD-1 |
मैनुअल और कैटलॉग डाउनलोड
इस उत्पाद शृंखला पर प्रकाशित मूल पीडीएफ़ - सीधे खोलें या सहेजें, कोई फॉर्म नहीं।
- TROY डेल्टा रोबोट कैटलॉगकैटलॉग · पीडीएफ 2.1 एमबी · 11 पृष्ठ
- डेल्टा रोबोट कैटलॉग के 2 एक्सिस की टीआर श्रृंखलाकैटलॉग · पीडीएफ 5.1 एमबी · 11 पृष्ठ · चीनी संस्करण
पूर्ण तकनीकी डेटा
| नमूना | TR1200D-4W |
|---|---|
| समय सीमा | 15 दिन |
| वर्ग | औद्योगिक रोबोट |
मान 20 डिग्री सेल्सियस पर नाममात्र हैं। कैड मॉडल, टॉर्क कर्व्स और कंट्रोलर I/O मैप्स के लिए डेटाशीट डाउनलोड करें।
यह कहां चलता है
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
क्रेता प्रश्न
TR1200D-4W की प्रमुख विशिष्टताएँ क्या हैं?
मॉडल TR1200D-4W. अनुरोध पर पूर्ण डेटाशीट उपलब्ध है।
TR1200D-4W के लिए लीड टाइम और MOQ क्या है?
लीड समय 15 दिन है; MOQ 1 इकाई है.
TR1200D-4W की कीमत कैसी है?
मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है, जिसमें टूलींग और मालभाड़ा, जहां लागू हो, शामिल है।
TR1200D-4W के लिए मूल्य प्रस्ताव प्राप्त करें
भाग, लक्ष्य दर और गंतव्य पोर्ट शामिल करें। एक इंजीनियर - चैटबॉट नहीं - 48 घंटों के भीतर जवाब देता है।
वही श्रेणी

6-एक्सिस स्पॉट वेल्डिंग रोबोट, 1,950 मिमी पहुंच

रोबोट हैंडलिंग के लिए एकीकृत वैक्यूम ग्रिपर

ROKAE NB220 सीरीज 6 एक्सिस औद्योगिक रोबोट - 150 किलो पेलोड, 3201 मिमी पहुंच
TROY इंजीनियरिंग द्वारा समीक्षित ·. प्रत्येक कोटेशन पर आपूर्तिकर्ता डेटाशीट के विरुद्ध विशिष्टताओं की दोबारा जाँच की जाती है।