


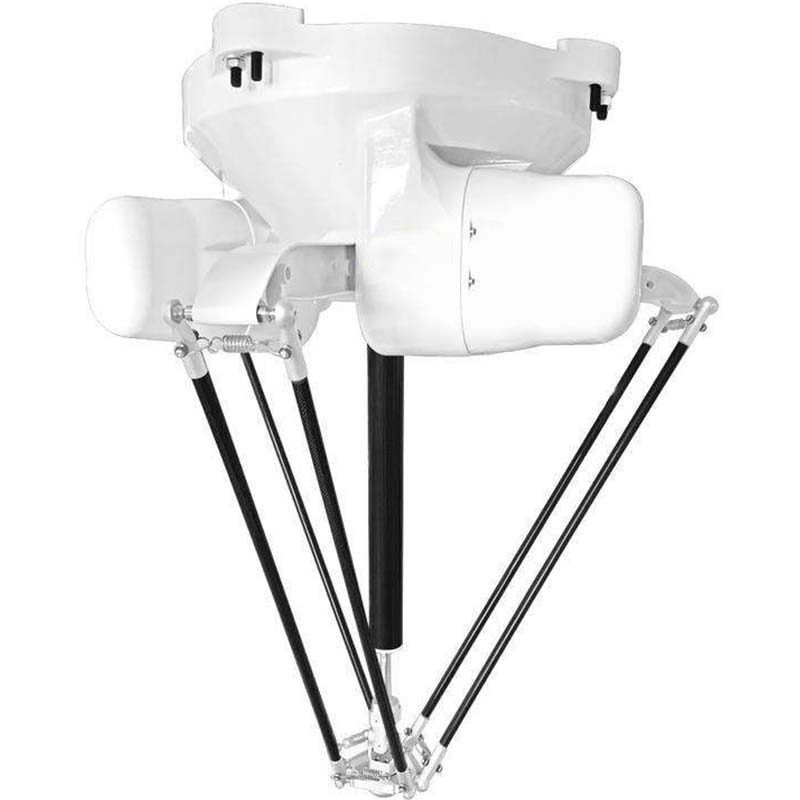
روبوت عنكبوت دلتا صناعي عالي السرعة
TR1200D-4W عبارة عن روبوت صناعي للحام / المنصات النقالة. المهلة الزمنية هي 15 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- TR1200D-4W
- مهلة
- 15 يوما
- فئة
- الروبوتات الصناعية
ما هي هذه المنصة ل
* Delta robots are cost-effective, high-quality and low-cost, can be customized OEM design for customers, and support various visual sensor information; * TRD robot application system is mainly composed of three parts: robot, wire feeding and robot installation frame. The robot consists of a substrate, a motor cover, a rotating shaft, a main robot arm; it is composed of.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 15 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | شنتشن، الصين |
| مصطلح التجارة الدولية | فوب شنتشن/CIF عند الطلب |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
The DELTA robot is a classic parallel robot configuration. It has the characteristics of three-dimensional XYZ translation and rotation around the Z axis. It has the advantages of fast speed, good accuracy, high reliability, strong ease of use, and low maintenance cost. It is widely used in high-speed sorting and packaging fields.
مميزات دلتا روبوت:
* قوي القدرة على التحمل، والصلابة العالية، وانخفاض نسبة الوزن إلى الحمل، وجيدة الأداء الديناميكي
* Parallel three-degree-of-freedom mechanical arm structure, no cumulative error, repeat positioning accuracy ±0.1mm;
* التقط العناصر بسرعة فائقة، مع مساحة عمل صغيرة ومتعددة يدق في الثانية الواحدة.
تطبيق دلتا روبوت:
* تعتبر روبوتات دلتا فعالة من حيث التكلفة، عالية الجودة ومنخفضة التكلفة، ويمكن تخصيص تصميم OEM للعملاء، و دعم معلومات الاستشعار البصرية المختلفة؛
* ال يتكون نظام تطبيق الروبوت TRD بشكل أساسي من ثلاثة أجزاء: الروبوت والأسلاك إطار التغذية وتركيب الروبوت. يتكون الروبوت من ركيزة، أ غطاء المحرك، عمود دوار، ذراع الروبوت الرئيسي؛ وهي مكونة من مواد مساعدة الذراع الميكانيكية ومركز القابض.
Three-axis model | TR600D-3W | TR800D-3W | TR1000D-3W | TR1200D-3W |
Four-axis model | TR600D-4W | TR800D-4W | TR1000D-4W | TR1000D-4W |
Number of control axes | 3 محاور / 4 محاور | |||
specified load | 1KG | 3KG | 3KG | 5KG |
work plan | X=600mm Y=200mm | X=800mm Y=250mm | X=1000mm Y=300mm Φ=1040mm | X=1000mm Y=300mm Φ=1040mm |
Robot quality | 30KG | 67KG | 67KG | 67KG |
التكرار | ±0.1mm | |||
Installation method | تعليق | |||
Electrical control system | WSC-GJK2-T4 | |||
Operating speed | 0.4s/beat(x=400mm y=50mm) | |||
Drive way | محرك سيرفو التيار المتردد | |||
Movement instructions | PTP، الخط، اختيار، مكان | |||
واجهة المستخدم البشرية | قلادة 7 بوصة | |||
Visual positioning module | اختياري (كاميرا 130 واط، يمكن إضافة عدسة، مصدر ضوء) | |||
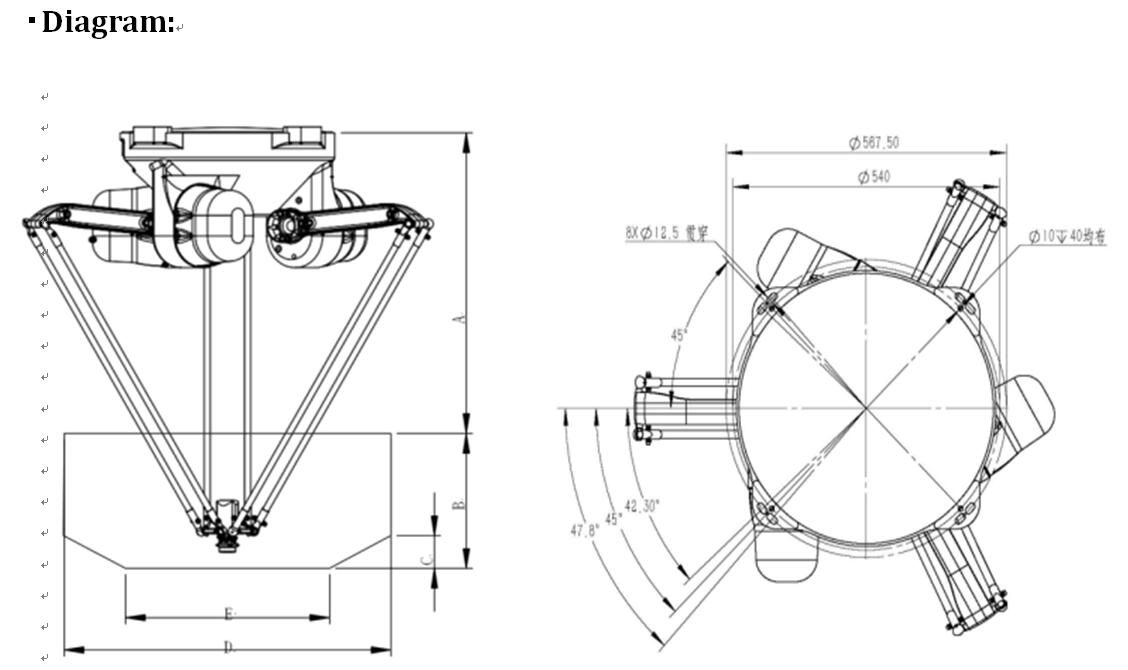
Delta Robot Technical parameter:
TR1200D-4W | |||
Freedom of movement | 4 محور | ||
Repeat positioning accuracy (mm) | ±0.2 | ||
Rated load (kg) | 3 | ||
خطة العمل | X=1200mm Y=350mm φ=1200mm | ||
Operating speed | 0.5s/beat(90/400/90(mm)) | ||
Visual positioning module | اختياري (كاميرا 130 واط، يمكن إضافة عدسة، مصدر ضوء) | ||
Movement instructions | PTP، الخط، اختيار، مكان | دقة تحديد المواقع الزاوية | 0.5° |
Speed "times/min" | 70-150 | واجهة المستخدم البشرية | قلادة 7 بوصة |
مستوى الضوضاء | <70db | روبوت نت. وزن. | 72kg |
مستوى الحماية | IP56 | مدخلات الطاقة | 220V |
القوة المقدرة | 3kw | طريقة التثبيت | رأسا على عقب |
طريقة القيادة | محرك AC-سيرفو | السرعة القصوى (م/ث) | 6 |
TR1200D-4W قائمة التكوين | |
محرك 1-3 محاور | Panasonic MHMF082L1V2M(750W) |
1-3 محاور المخفض | XinBao VRGFZ-33D120-002-19DD19 |
محرك المحور الرابع | Panasonic MHMF012L1U2M(100W) |
مخفض المحور الرابع | LVDI LCS-14-30-P-I-SO |
المراقب المالي | كيبا |
تعليم قلادة | كيبا |
آلة تصوير | Medvision MV-GE130万-T كاميرا شبكية |
عدسة | Japanese 130W lens 8MM |
الكمبيوتر الصناعي | الكمبيوتر الصناعي |
برامج الرؤية | DELTA برنامج رؤية تحديد المواقع عالي السرعة |
شاشة | Lenovo 19-inch display |
الماوس ولوحة المفاتيح | |
مصدر الضوء | ChenKe-Strip Light S-310X30W |
وحدة تحكم مصدر الضوء | تشينكي-SC-CA-6024-2-T |
غطاء مصدر الضوء | |
شفة الثلاثي | 800DJ-MD- شفة المخفض (مع رأس حبة موجة) |
قاعدة المخفض المثلث | 800DJ-MD-1 |
تنزيلات الدليل والكتالوج
ملفات PDF الأصلية المنشورة على خط الإنتاج هذا - افتحها أو احفظها مباشرة، بدون نموذج.
- TROY كتالوج دلتا للروبوتاتالكتالوج · PDF 2.1 ميجابايت · 11 صفحة
- سلسلة TR من محورين لكتالوج دلتا روبوتالكتالوج · PDF 5.1 ميجابايت · 11 صفحة · الطبعة الصينية
البيانات الفنية الكاملة
| نموذج | TR1200D-4W |
|---|---|
| مهلة | 15 يوما |
| فئة | الروبوتات الصناعية |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لـ TR1200D-4W؟
الموديل TR1200D-4W. ورقة البيانات الكاملة متاحة عند الطلب.
ما هي المهلة الزمنية وموك لـ TR1200D-4W؟
المهلة الزمنية هي 15 يوما؛ موك هو 1 وحدة.
كيف سعر TR1200D-4W؟
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض سعر لـ TR1200D-4W
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة

روبوت لحام نقطي ذو 6 محاور، يصل إلى 1,950 ملم

قابض فراغ متكامل للتعامل مع الروبوت

ROKAE NB220 روبوت صناعي من السلسلة 6 محاور - حمولة 150 كجم، وصول 3201 مم
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.