


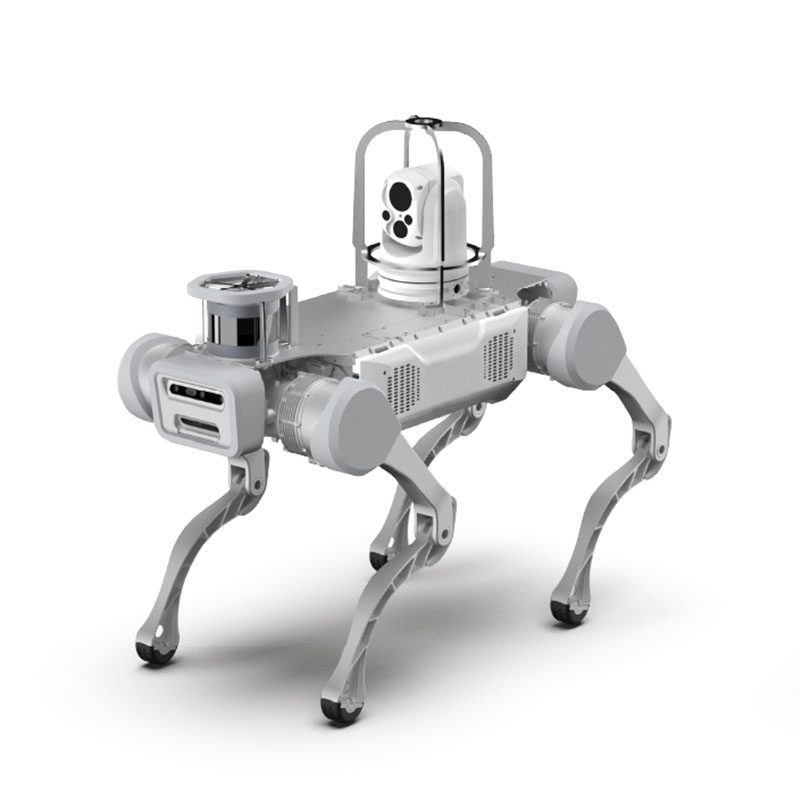
Duży ładunek czteronożnego psa-robota inspekcyjnego
TR4D-20 to robot serwisowy do zastosowań w hotelarstwie/sprzątaniu. Czas realizacji wynosi 20 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR4D-20
- Czas realizacji
- 20 dni
- Kategoria
- Roboty serwisowe
Do czego służy ta platforma
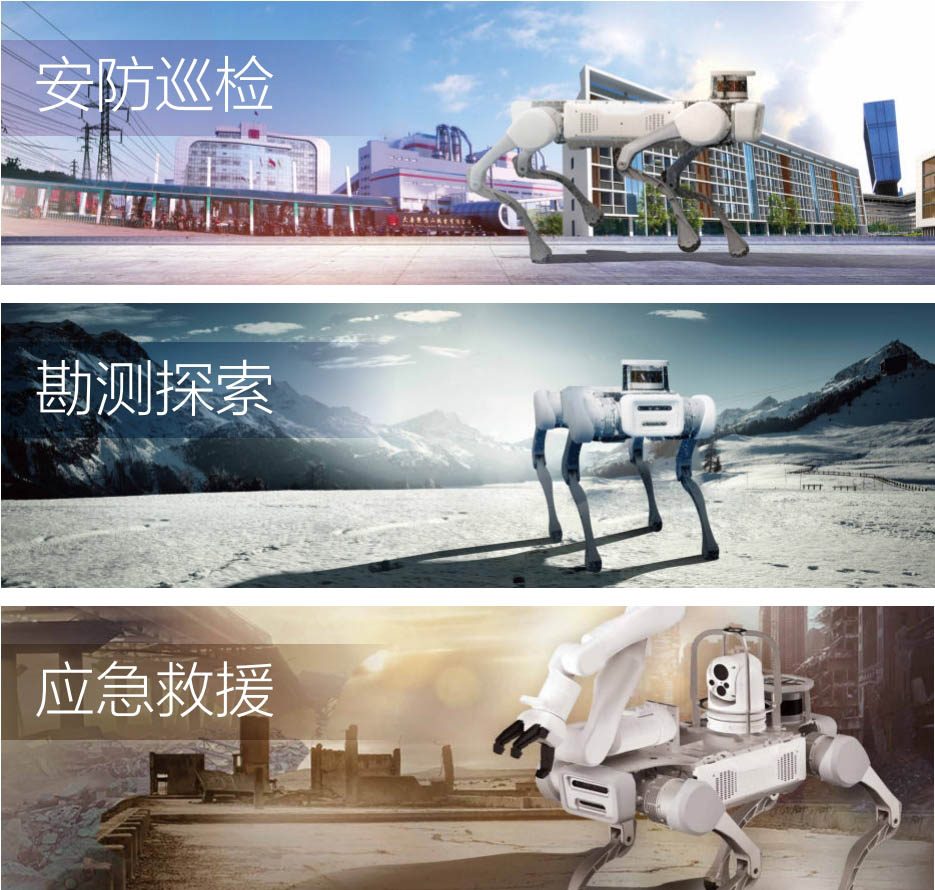
Wodoszczelny robot inspekcyjny z psem TR4D-20: Wiodące cyfrowe rozwiązania przemysłowe wyznaczają nową granicę dla zastosowań robotów czworonogów. *Inspekcja bezpieczeństwa *Badanie ankiet *Ratownictwo
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 20 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Athletic ability
Oparty na doskonałej technologii dynamicznego planowania chodu i kontroli ruchu
Technika, Pies-robot potrafi chodzić, biegać, biegać i
Różne chody, takie jak skoki, ale także dostosowują się do kroków, ukośne
Skomplikowany teren, taki jak zbocza, przeszkody, drogi żwirowe i trawa.
Balance ability
Oparty na szybkim systemie sterowania w czasie rzeczywistym i doskonałej dynamicznej kontroli równowagi
Algorytm: Robotyczny pies może zostać zakłócony przez siły zewnętrzne we wszystkich kierunkach
W takich okolicznościach równowagę można szybko przywrócić, a także można ją przesuwać po podeszwach stóp.
The situation quickly restores stability
Fall and rise
Oparty na elastycznym projekcie ruchu stawu i precyzyjnym środku ciężkości
Wdrożenie. Robot-pies może przyjmować różne pozycje
Potrafi polegać na kończynach, aby wspiąć się płynnie i szybko.
High dynamic movement
Oparty na wydajnym napędzie przegubowym oraz technologii planowania i kontroli chodu o wysokiej dynamice,
Pies-robot może wykonywać różne dynamiczne chody, takie jak bieganie (latający kłus), bieganie i skakanie (Bound), bieganie (galop) i skakanie (Pronk).
Smart move
W oparciu o precyzyjną konstrukcję map 3D, technologię autonomicznego pozycjonowania i planowania nawigacji,
Pies-robot może autonomicznie poruszać się i dynamicznie omijać przeszkody w różnych środowiskach wewnątrz i na zewnątrz, zapewniając wsparcie techniczne dla wszechstronnego, inteligentnego ruchu robota.
Interactive mode
W oparciu o bogate interfejsy peryferyjne i technologię interakcji przetwarzania dobrej percepcji,
Robotyczny pies może wdrożyć wiele trybów interaktywnych, takich jak zdalne sterowanie, dotyk, wzrok, gesty i głos, zapewniając użytkownikom lepsze interaktywne doświadczenia.
High jump
Z bioniczną konstrukcją nóg i większą mocą
Możliwość wspólnego napędu, nowa wersja Robotic Dog
Aby łatwo przeskoczyć przeszkodę o wysokości około 40 cm,
In-situ take-off height 70 cm, standing jump
Duża odległość może osiągnąć 1,5 metra.
Autonomous charging
Pozycjonowanie autonomicznego ładowania wykorzystuje informacje wizualne.
Za pomocą systemu poprowadź robota do obszaru ładowania i opuść go
Poruszaj się powoli. Kiedy robot podejdzie do wyznaczonego obszaru,
Dzięki precyzyjnym informacjom o położeniu wzroku robot będzie kontrolował ciało i
Stos ładowania jest zadokowany do czasu, aż stos ładowania wykryje, że dokowanie zostało zakończone
status.
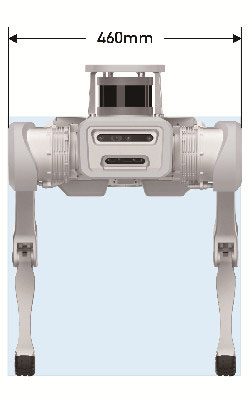
Robot Dog TR4D-20 Parameters:
• Weight: 50kg
• Maximum working load: 70kg
• Continuous working load 20kg (continuous working time > 2h)
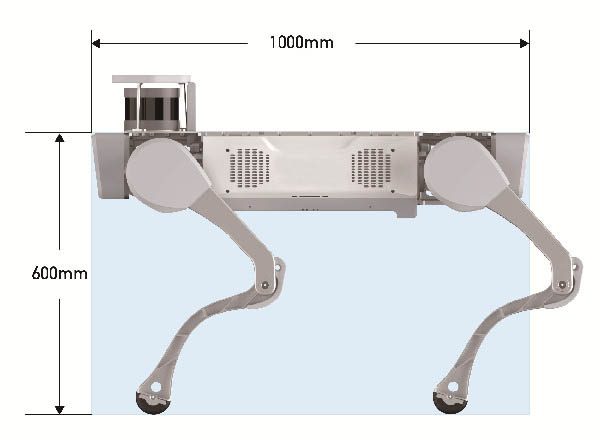
• Normal standing size
(LxWxH) 1000mm*460mm*600mm
• Maximum speed 4.95m/s
• Cruising range of 15km (3.6km/h, 0kg load)
• Endurance time 4h (0kg load)
2h (20kg load)
• Self-charging support
• Over-the-horizon communication support
• Protection class IP66
• Situational awareness (optional software package)
Object Detection and Recognition
2.5D/3D map construction
Autonomous positioning and navigation, dynamic obstacle avoidance
• External power interface
5V; 12V; 24V; 72V (BAT)
• External communication interface
Ethernet;WIFI;USB;RS485;RS232.
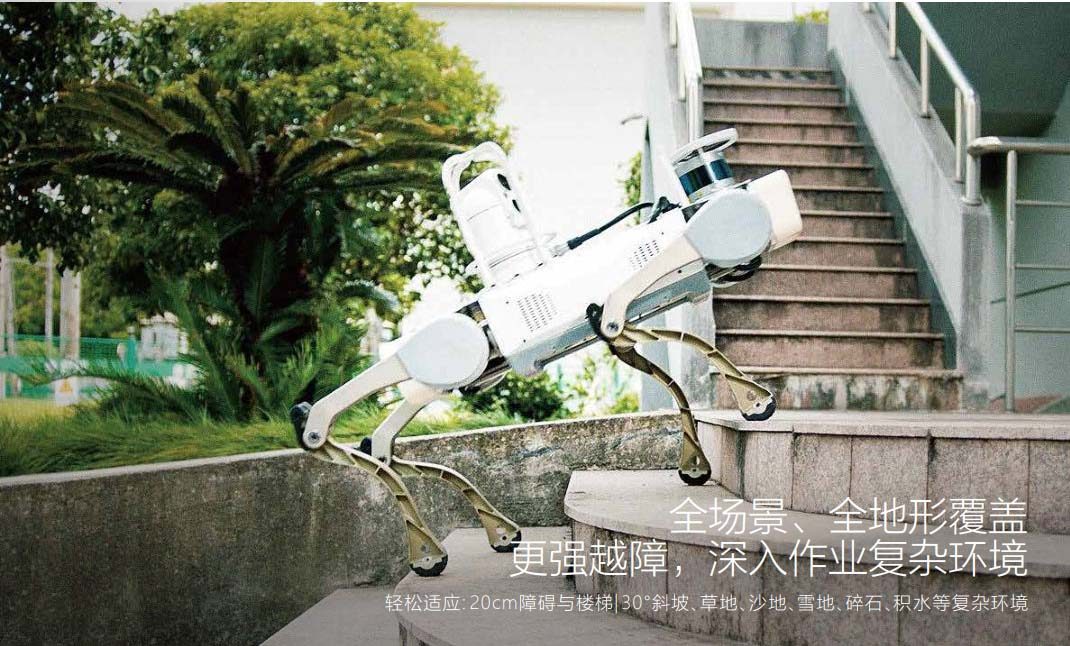
• Optional equipment:
Shuangguang head, mechanical arm, debugging frame
4G/5G
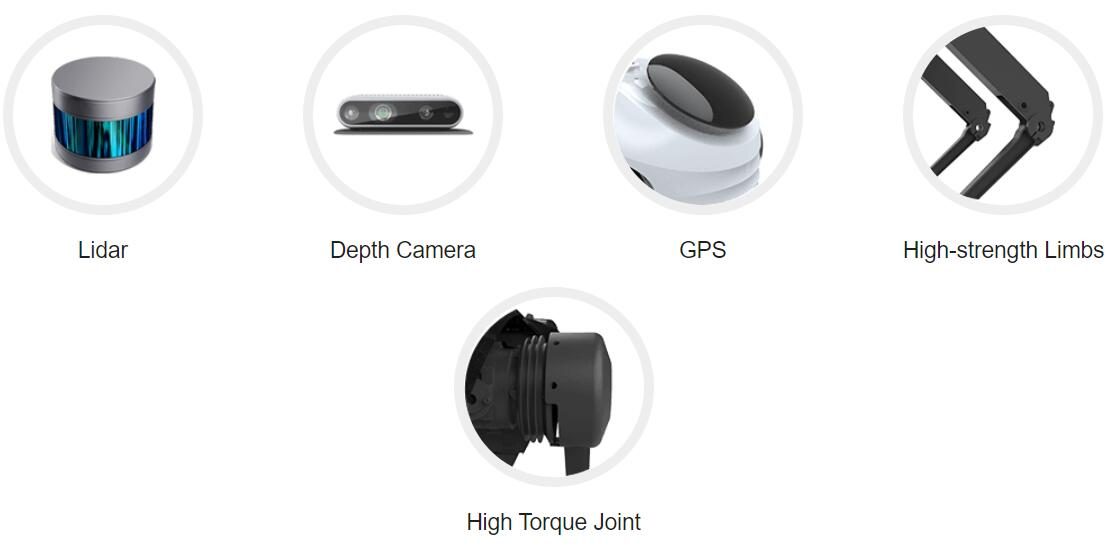
Beidou/GPS/RTK
• athletic ability
Can climb stairs, step height ≥ 20cm
Potrafi normalnie chodzić po trawie, drogi żwirowe i drogi żwirowe
Can climb ≥30° slope
• IntelliSense
High-precision lidar, depth camera
ROS-based intelligent perception computing module, artificial intelligence module
Pełne dane techniczne
| Model | TR4D-20 |
|---|---|
| Czas realizacji | 20 dni |
| Kategoria | Roboty serwisowe |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje TR4D-20?
Model TR4D-20. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TR4D-20?
Czas realizacji wynosi 20 dni; MOQ to 1 jednostka.
Jaka jest cena TR4D-20?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Skorzystaj z propozycji cenowej dla TR4D-20
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

Robot do inspekcji rurociągów z kamerą 4K

Robot-kosiarka ogrodowa

Robot do cięcia i konserwacji sieci rurociągów TR-PCCRIII
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.