


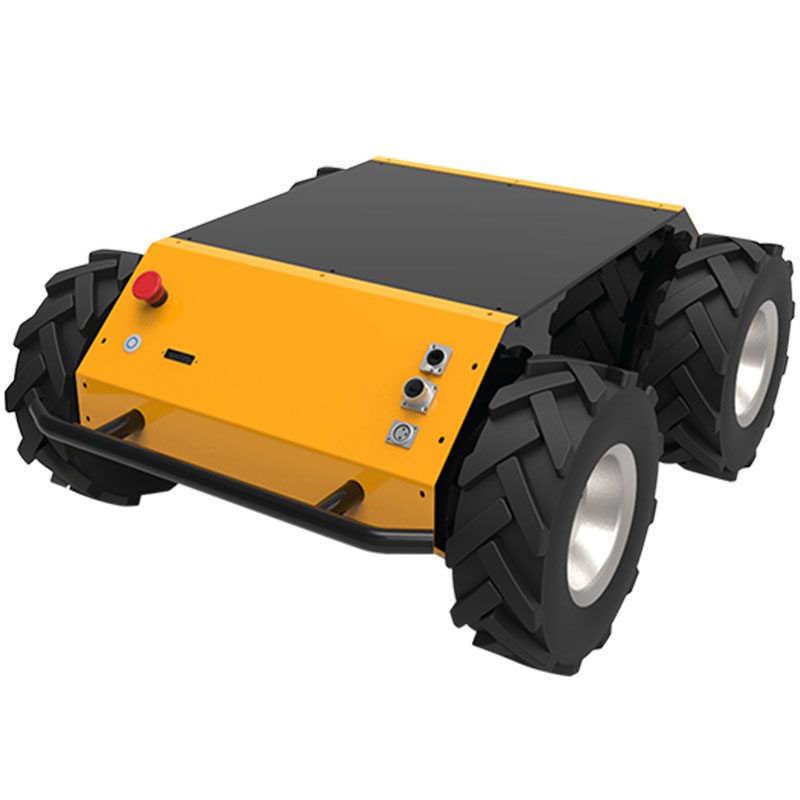
Zewnętrzna platforma robota mobilnego
The TRLU4-02 is a mobile robot for internal logistics / warehouse transport. Key specifications: Rated load 85 KG; Obstacle surmounting ability 160 mm; Motor parameters 4*400W brushless servo motor. Lead time is 15 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Model
- TRLU4-02
- Obciążenie znamionowe
- 85KG
- Umiejętność pokonywania przeszkód
- 160mm
- Parametry silnika
- Bezszczotkowy silnik serwo 4*400 W
- Interfejs komunikacyjny
- Port szeregowy CAN/232
- Kąt wspinaczki
- <30°
Do czego służy ta platforma
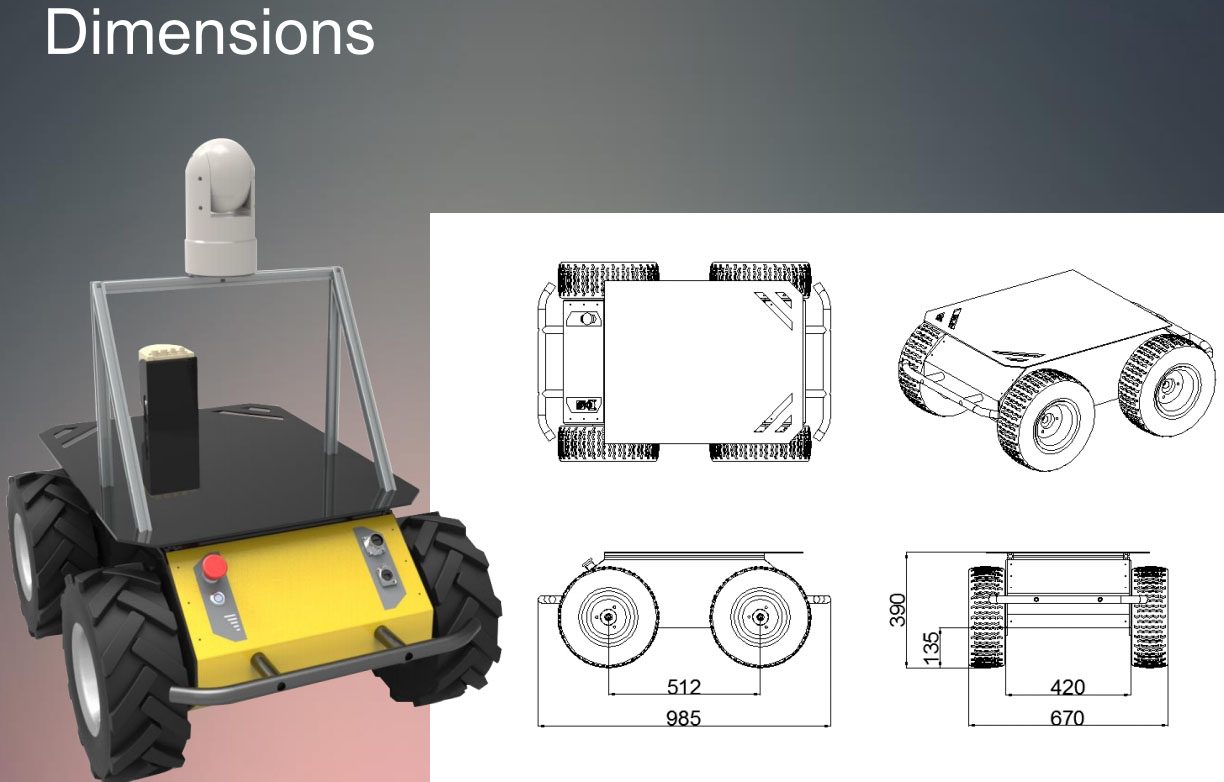
Mobile Robot Platform p arameters: Curb weight: 70KG Rated load: 85KG Geometric size: 974.16*782.02*364 (mm) The fastest speed: 2m/s Obstacle surmounting ability: 160mm Motor parameters: 4*400W brushless servo motor Communication interface: CAN/232 serial port Climbing angle: <30° Turning radius: 360° in place Battery: 48V30AH lithium battery
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15 dni |
| MOQ | 5 jednostek |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
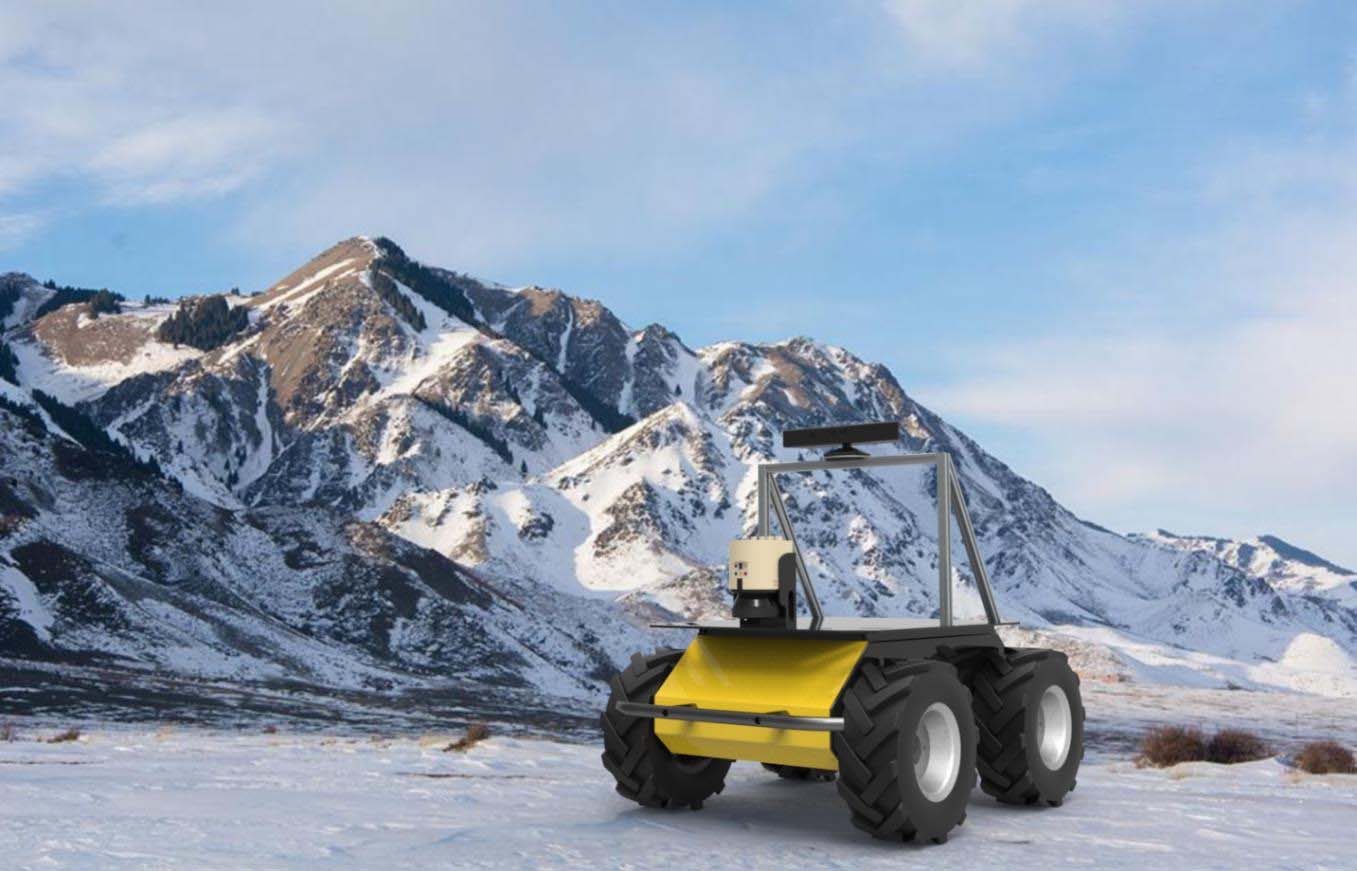
Overview of outdoor mobile robot platform:
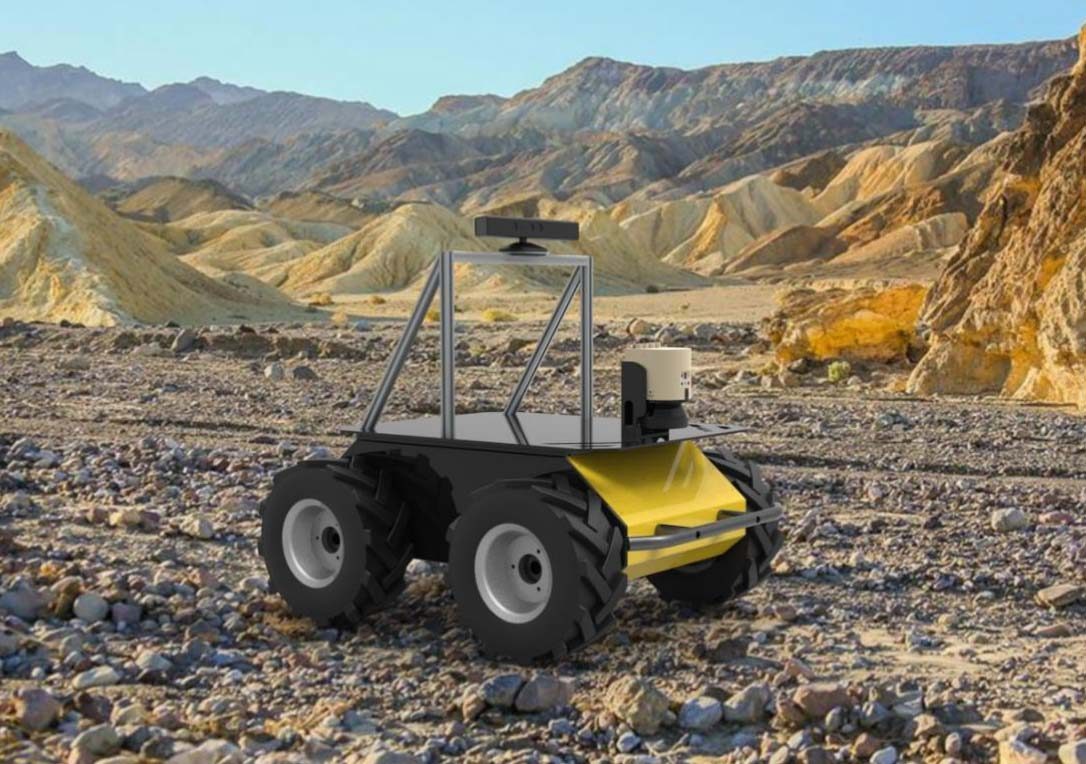
TRLU4-02 to robot mobilny zaprojektowany specjalnie do zastosowań zewnętrznych. Wykorzystuje cztery niezależne serwosilniki jako moc i ma duże możliwości pokonywania przeszkód i wspinaczki.
Wyposażony w opony terenowe, może wspinać się po górach i graniach, jakby chodził po płaskim terenie. Wyposażony w system operacyjny robota ROS, zapewnia moc wyjściową 5 V/12 V/24 V i może być wyposażony w różnorodne akcesoria do szybkiego podłączania, takie jak radar, Kinect, IMU, GPS itp.
Nadaje się do scenariuszy zastosowań, takich jak nawigacja wewnątrz i na zewnątrz, monitorowanie bezpieczeństwa, logistyka i transport.
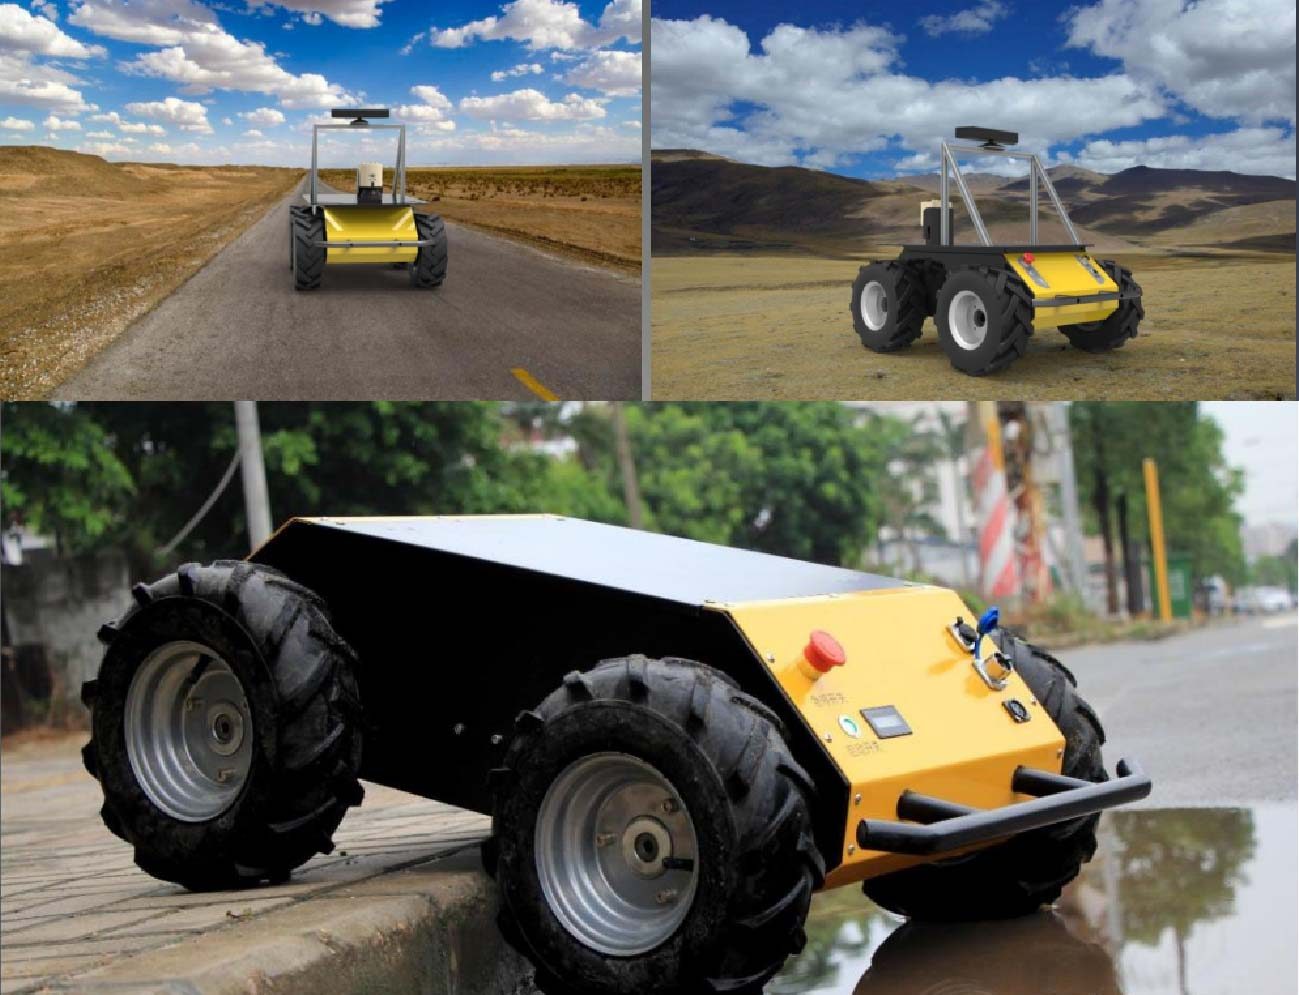
Technical characteristics:
Dzięki doskonałym możliwościom działania w terenie jest to platforma do projektowania podwozi robota mobilnego do zastosowań zewnętrznych
Wyposażony w system ROS, zapewniający port sieciowy i interfejs RS232, prosty i łatwy w użyciu, wygodny do wtórnego rozwoju
Wyposażony w bezobsługowy układ przeniesienia napędu 4x4 i opony terenowe, ma dużą zdolność pokonywania przeszkód i pokonywania przeszkód, a także może swobodnie poruszać się w środowisku zewnętrznym
Zastosuj cztery niezależne serwonapędy, aby uzyskać precyzyjną i płynną kontrolę trajektorii
Można wybrać różnorodne akcesoria z możliwością szybkiego podłączenia, takie jak radar, Kinect, IMU, GPS itp. do badań i rozwoju nawigacji wewnętrznej i zewnętrznej, monitorowania bezpieczeństwa, logistyki i zastosowań transportowych
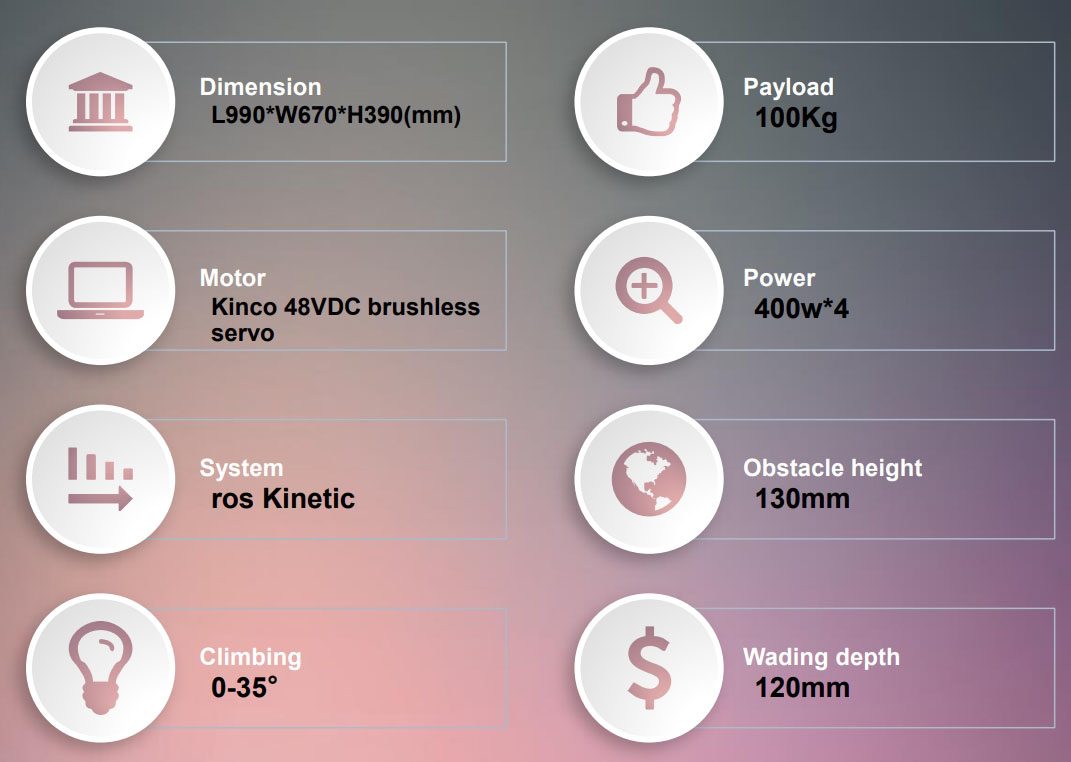
Outdoor 4WD platform:
(TRLU4-02) With perfect field operation ability, it is a mobile robot chassis development platform for outdoor natural environment. All-terrain tires are equipped with 4x4 maintenance-free power transmission system and all-terrain tires, which have strong obstacle crossing and climbing ability. , Can run freely in natural outdoor environment.
ROS development environment:
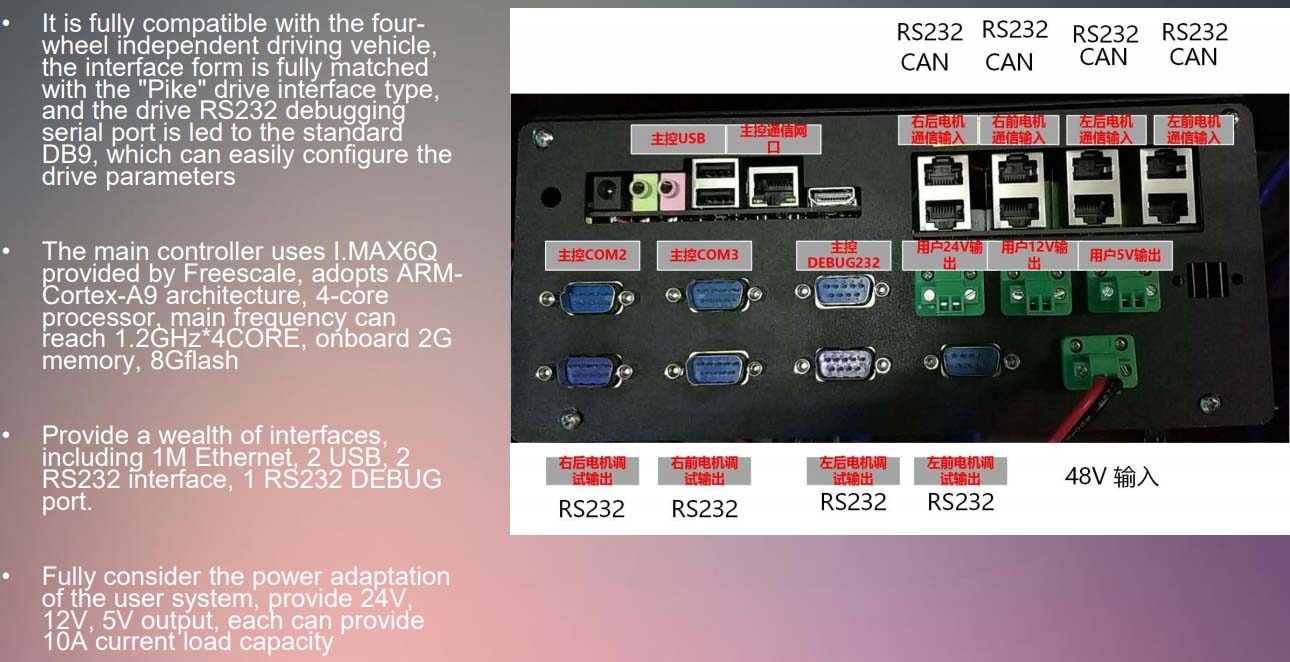
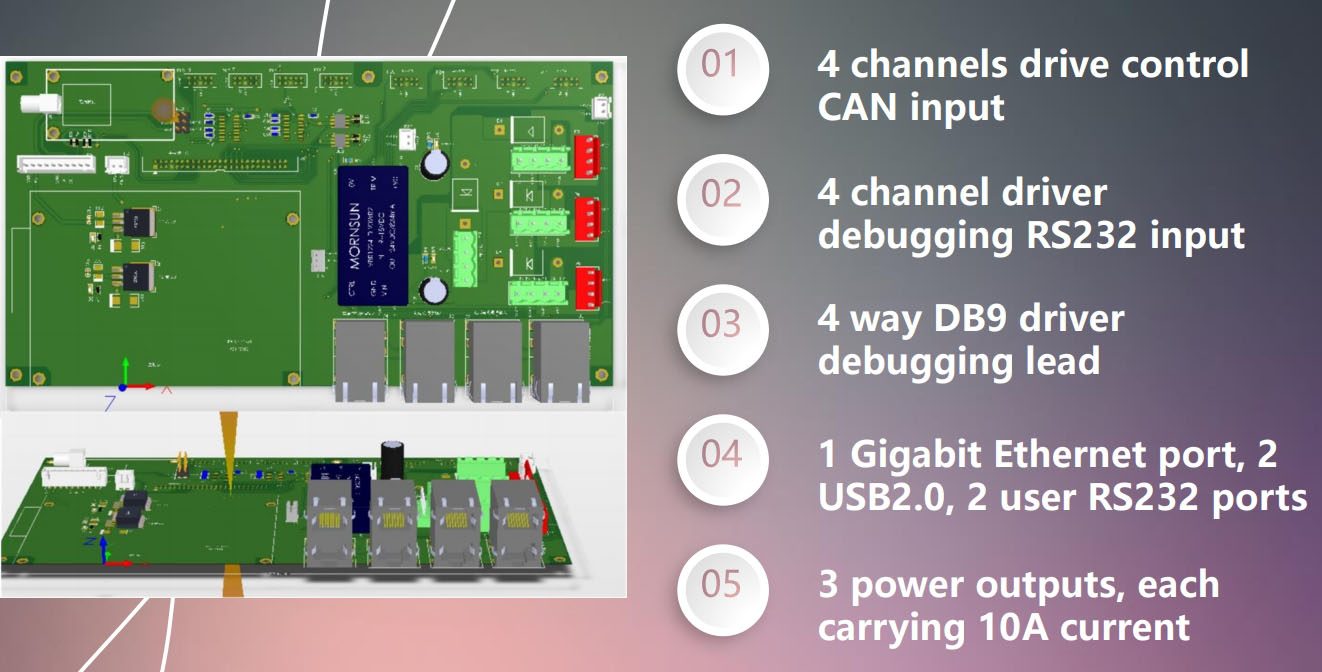
Easy to use Equipped with ROS system, providing network port and RS232 interface, application can be equipped with a variety of quick plug-in accessories, such as radar, Kinetic, IMU, GPS, etc., for indoor and outdoor navigation, monitoring, transportation and other applications research and development.
Zapewnienie jakości:
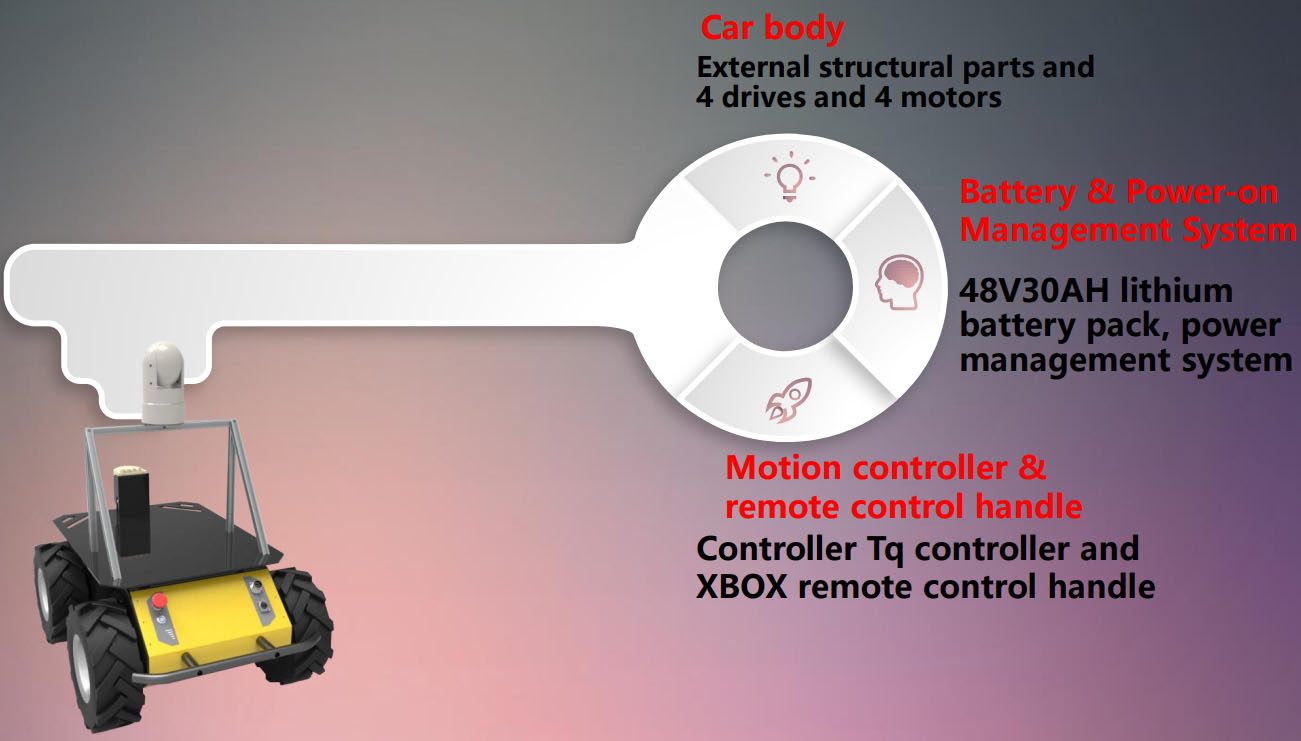
Accurate control Adopt four independent servo drives to realize precise and smooth trajectory control. The use of high-quality drivers and motors from Stepko, and the strong power of 4X400W, are the guarantee of the outdoor platform's ability to overcome obstacles.
Pełne dane techniczne
| Model | TRLU4-02 |
|---|---|
| Obciążenie znamionowe | 85KG |
| Umiejętność pokonywania przeszkód | 160mm |
| Parametry silnika | Bezszczotkowy silnik serwo 4*400 W |
| Interfejs komunikacyjny | Port szeregowy CAN/232 |
| Kąt wspinaczki | <30° |
| Promień skrętu | 360° na miejscu |
| Bateria | Bateria litowa 48V30AH |
| Prędkość | 2 m/s |
| Kategoria | Roboty mobilne i AMR |
| Czas realizacji | 15 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje?
Model: TRLU4-02, Obciążenie znamionowe: 85 kg, Zdolność pokonywania przeszkód: 160 mm.
Jaki jest czas realizacji?
15 dni w przypadku konfiguracji standardowej; potwierdzone w cytacie.
Czy można go dostosować?
Tak — można dostosować opcje OEM/ODM, napięcie, oprzyrządowanie i branding. Wyślij aplikację i docelowe wyniki dla propozycji.
Skorzystaj z propozycji cenowej dla TRLU4-02
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
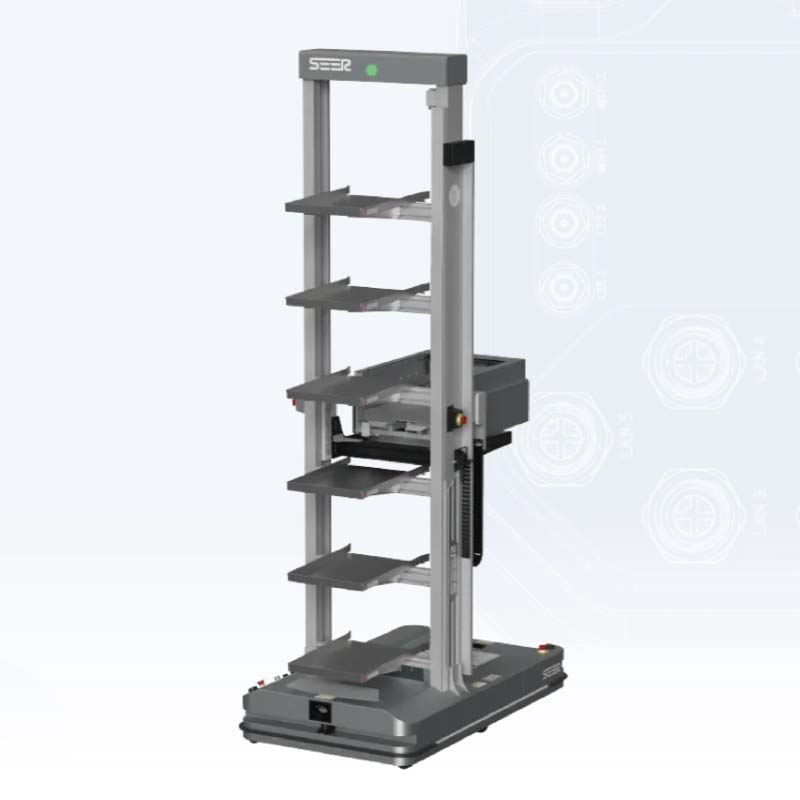
Robot mobilny CTU o masie 300 kg do obsługi regałów
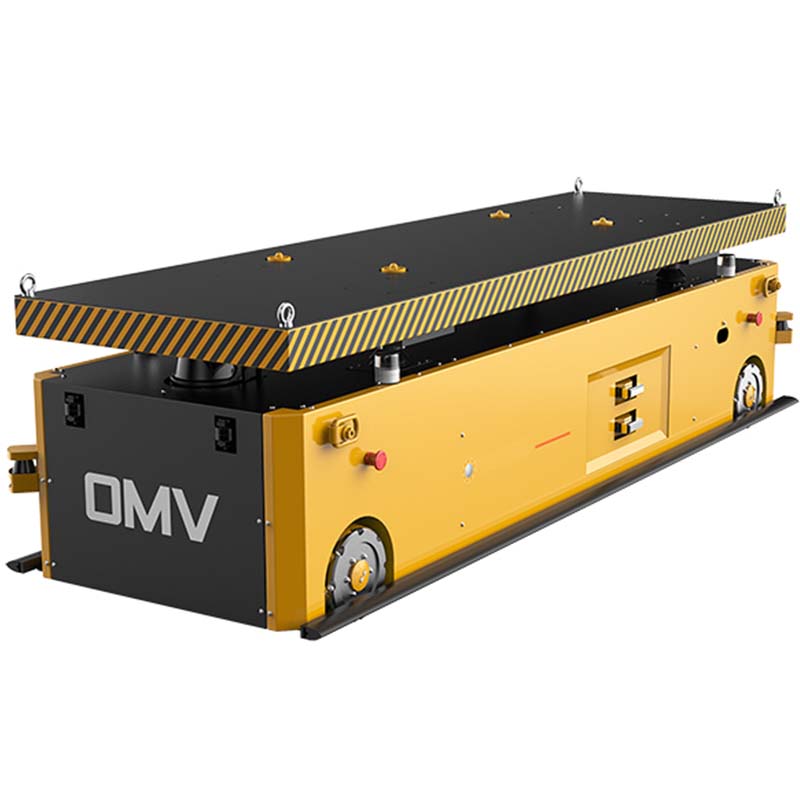
Platforma AMR o udźwigu 30 ton
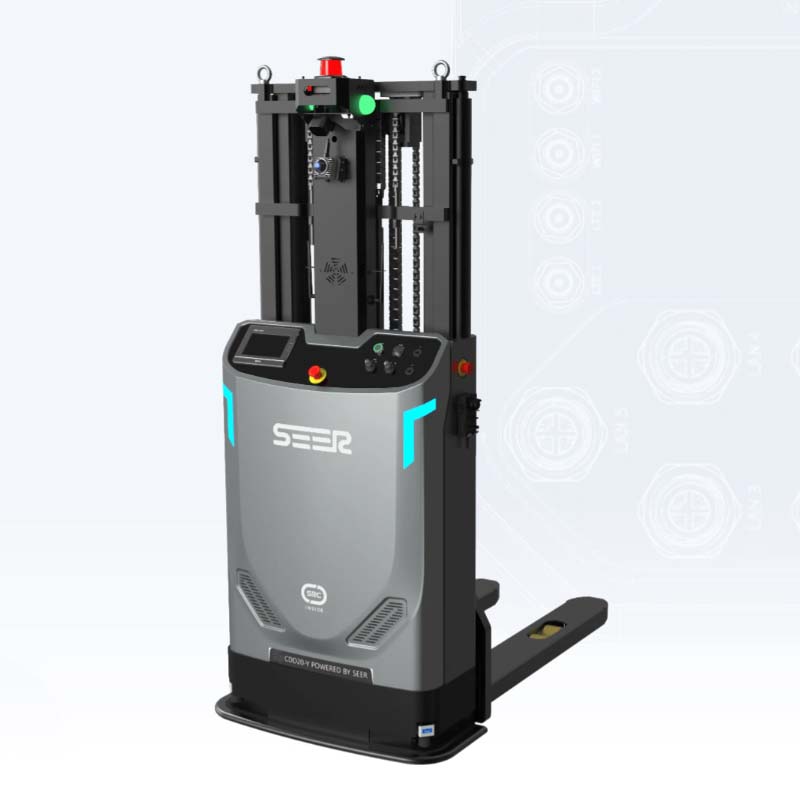
2-towy autonomiczny wózek widłowy AMR
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.