


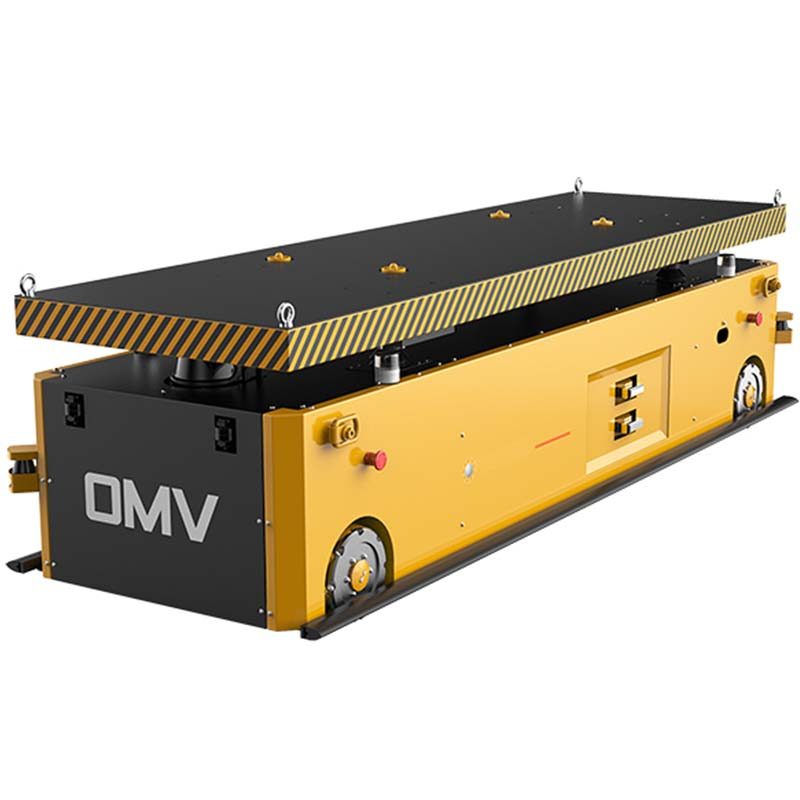
Robot mobilny AMR o ładowności 30 ton
TR-OMV30 to robot mobilny do logistyki wewnętrznej/transportu magazynowego. Kluczowe specyfikacje: Przemysł Obsługa/załadunek/rozładunek; System kół Koła Mecanum; Nośność 20-30 ton. Czas realizacji wynosi 60 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR-OMV30
- Przemysł
- Obsługa/załadunek/rozładunek
- System kół
- Koła Mecanum
- Ładowność
- 20-30 tons
- Metoda nawigacji
- Nawigacja laserowa.
- Kategoria
- Roboty mobilne i AMR
Do czego służy ta platforma
Robot mobilny AMR montowany na plecaku: Kategoria: Logistyka i magazynowanie Przemysł sprzętu AMR/AGV: Obsługa/załadunek/rozładunek | Inny system kół: koła Mecanum Nośność: 20-30 ton Metoda nawigacji: nawigacja laserowa.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 60 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
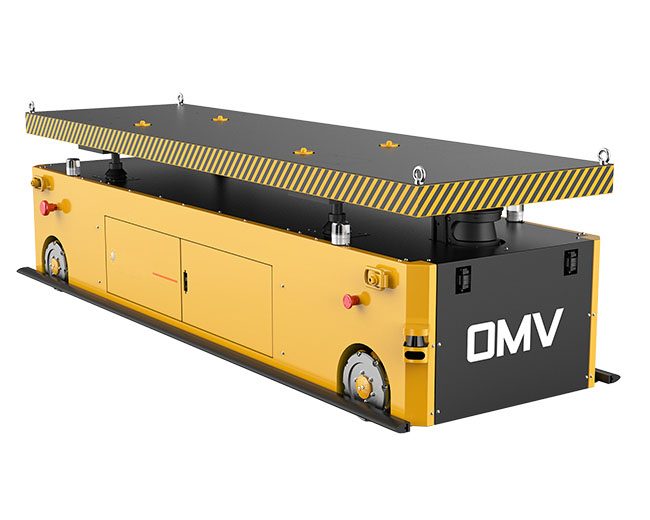
AMR Mobile Robot DESCRIPTION:
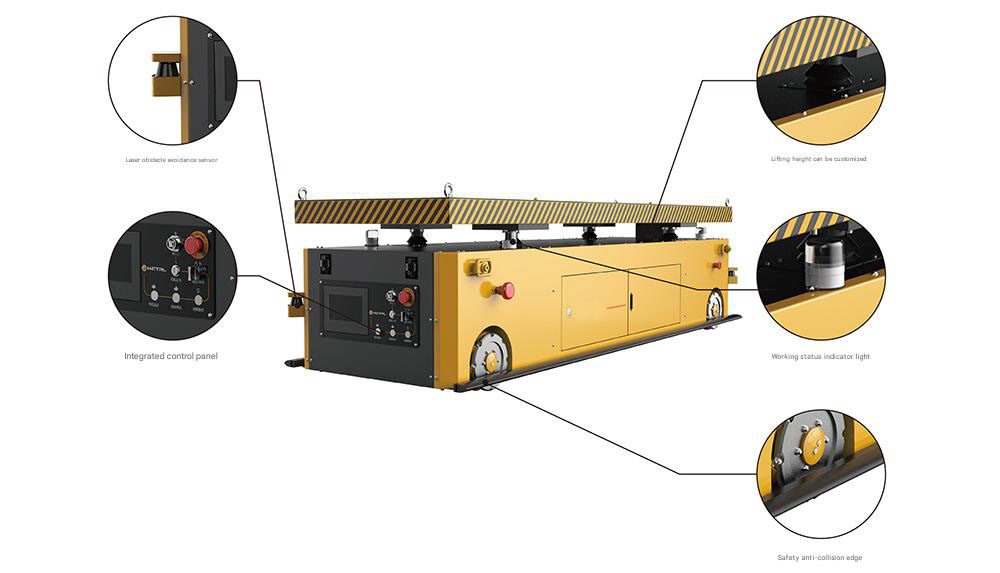
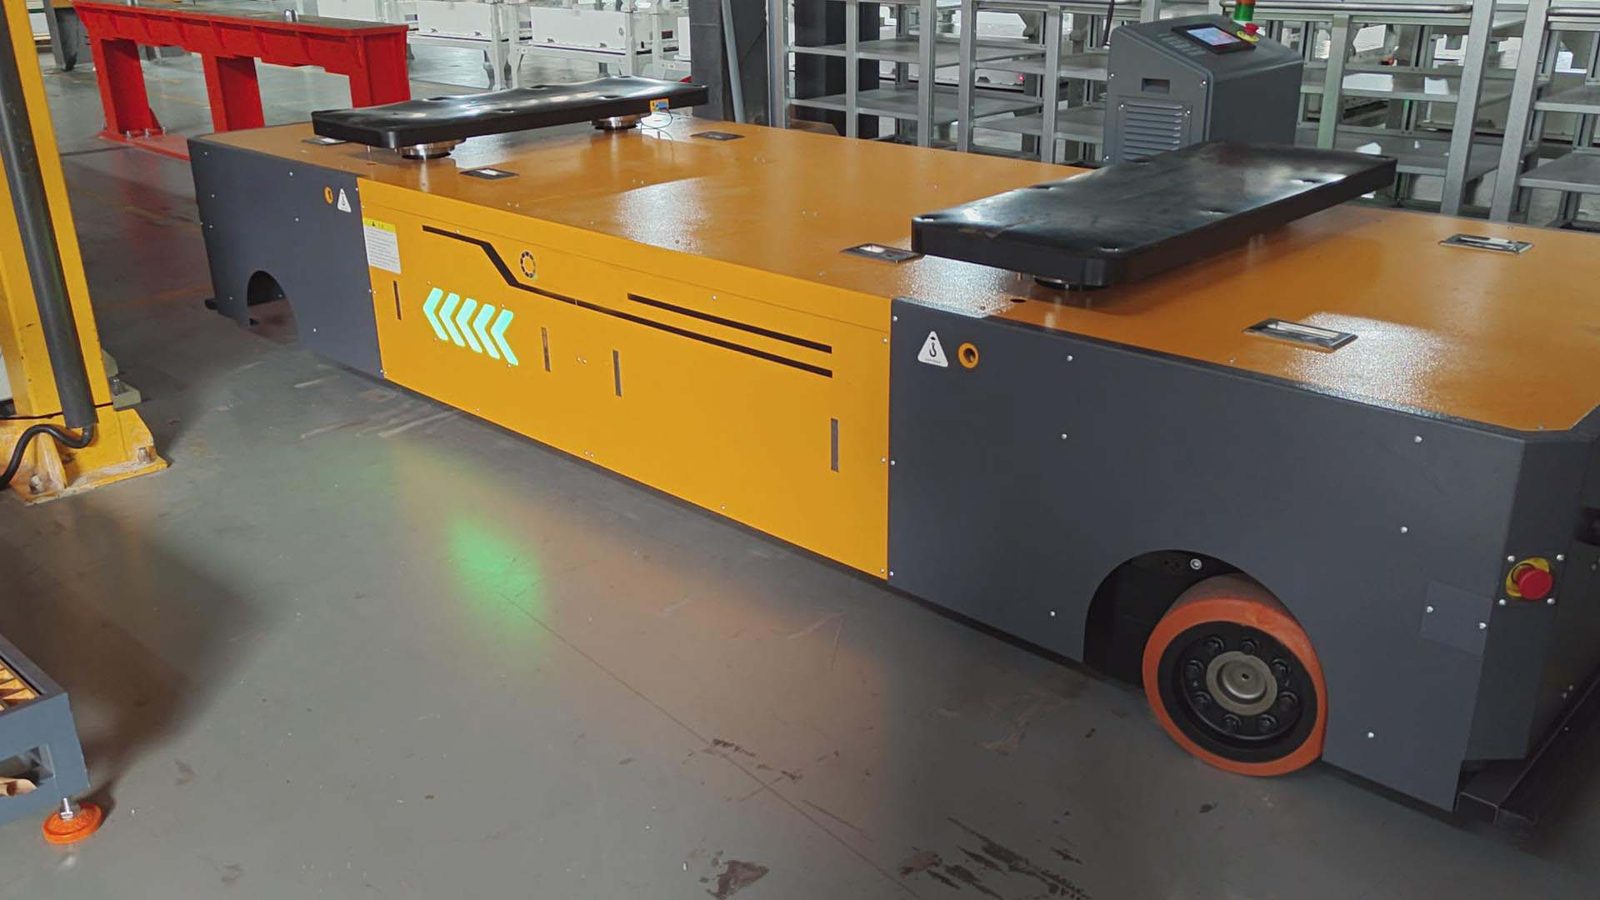
The backpack-mounted AMR robot uses Mecanum wheels as its driving wheels. The robot's movement path is calculated by software, enabling movement in any direction within a two-dimensional plane, including straight, lateral, diagonal, and arbitrary curved movement. Non-contact laser obstacle avoidance sensors at the front and rear of the robot automatically stop when an obstacle is detected and resume operation automatically after the obstacle is removed. The robot is equipped with an electric screw lift, providing lifting capabilities within a 120mm height range and a load capacity of 3000kg.
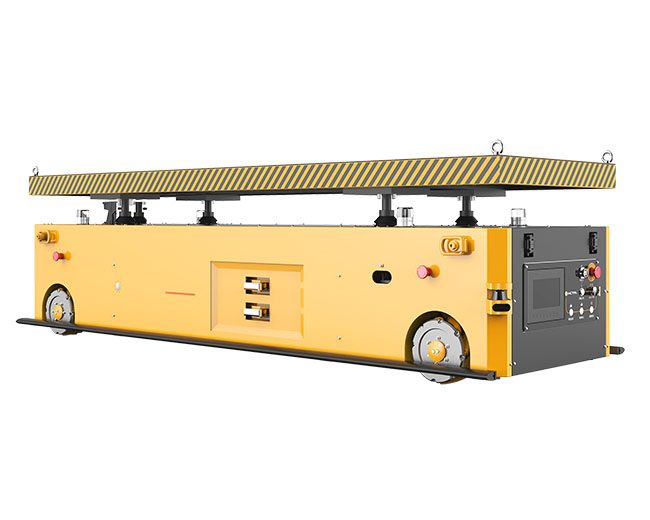
Specyfikacja dla Ładowność 20-30T robota mobilnego AMR | |||||
NIE. | Nazwa | Unit | Description | Note | |
1 | Product Model |
| TR-OMV30 |
| |
2 | Power Type |
| Electric |
| |
3 | Operating Method |
| Automatic/Remote Control |
| |
4 | Rated Load | kg | 30000 |
| |
5 | Waga (łącznie z baterią) | kg | ≤5000 |
| |
6 | Service Brake |
| Electromagnetic |
| |
7 | Drive Type |
| Differential Drive |
| |
8 | Differential Wheel | 组 | 2 |
| |
9 | Maximum Working Height | mm | 700+190 |
| |
10 | Maximum Lifting Height (Stroke) | mm | ≥190 |
| |
11 | Total length | (Excluding/Including safety contact edge) | mm | 6500/6600 | Krótka wersja długość 4600mm |
12 | Total width | (Excluding/Including safety contact edge) | mm | 2000/2100 |
|
13 | Overall height | mm | 700 |
| |
14 | Wheel dimensions | mm | 300 |
| |
| Leg pin center distance (length x width) | mm | 2450x1500 |
| |
| Leg pin diameter | mm | 90 |
| |
15 | Minimum ground clearance | mm | ≥60 |
| |
16 | Prędkość | Maximum forward (unloaded/fully loaded) | m/s | 0.5/0.3 |
|
17 | Maximum reverse (unloaded/fully loaded) | m/s | 0.5/0.3 |
| |
18 | Maximum lifting (unloaded/fully loaded) | mm/s | 5-8 |
| |
19 | Maximum gradeability (unloaded/full load) | ° | ≤3 |
| |
20 | Operating accuracy | mm | ±10 |
| |
21 | Positioning accuracy | mm | ±5 |
| |
22 | Angle deflection accuracy | ° | ±1° |
| |
23 | Working time | h | ≥6 |
| |
24 | Automatic charging | h | ≤2 | Side charging/bottom charging | |
25 | Charging station power | kw | 12 |
| |
26 | Bateria | Voltage/Capacity | V/Ah | DC96V/150Ah |
|
27 | Net. Weight. | kg | 160kg |
| |
28 | Drive motor | kw | 12 |
| |
29 | Lifting motor | kw | 5 |
| |
30 | Vehicle control |
| PLC |
| |
31 | Safety protection |
| 360° laser obstacle avoidance + four-sided safety edge |
| |
32 | Navigation method |
| Laser navigation + QR code + color strip | 1. Wyposażony w nawigacja antylaserowa, przednia i tylna podwójna nawigacja laserowa; 2. Two downward-looking ground QR code readers and one upward-looking stirrup QR code reader; 3. Kolorowe wstążki są używany tylko do dokowania stacji roboczej; | |
33 | Poziom ochrony |
| ≥IP55 |
| |
34 | Noise |
| ≤75 |
| |
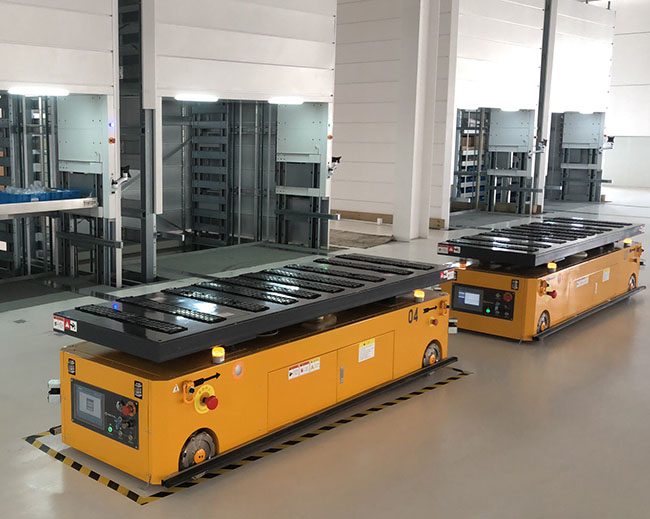
CORE ADVANTAGES:
* Omnidirectional movement * Revolutionary technology * Ultra-high precision * Zero turning radius * Multiple navigation options * Remote control operation * Unmanned operation * Remote management
INDUSTRY APPLICATION:
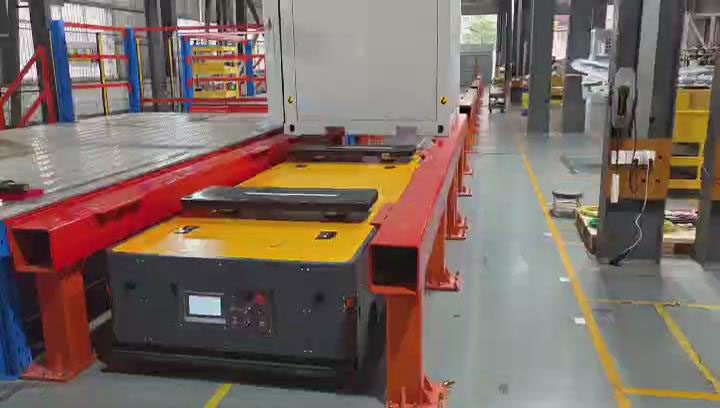
Suitable for docking and transferring components within a factory.
Pełne dane techniczne
| Model | TR-OMV30 |
|---|---|
| Przemysł | Obsługa/załadunek/rozładunek |
| System kół | Koła Mecanum |
| Ładowność | 20-30 tons |
| Metoda nawigacji | Nawigacja laserowa. |
| Kategoria | Roboty mobilne i AMR |
| Czas realizacji | 60 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje?
Model: TR-OMV30, Kategoria: Logistyka i magazynowanie Sprzęt AMR/AGV, Przemysł: Obsługa/załadunek/rozładunek.
Jaki jest czas realizacji?
60 dni dla konfiguracji standardowej; potwierdzone w cytacie.
Czy można go dostosować?
Tak — można dostosować opcje OEM/ODM, napięcie, oprzyrządowanie i branding. Wyślij aplikację i docelowe wyniki dla propozycji.
Uzyskaj ofertę cenową na TR-OMV30
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
Robot mobilny CTU o masie 300 kg do obsługi regałów
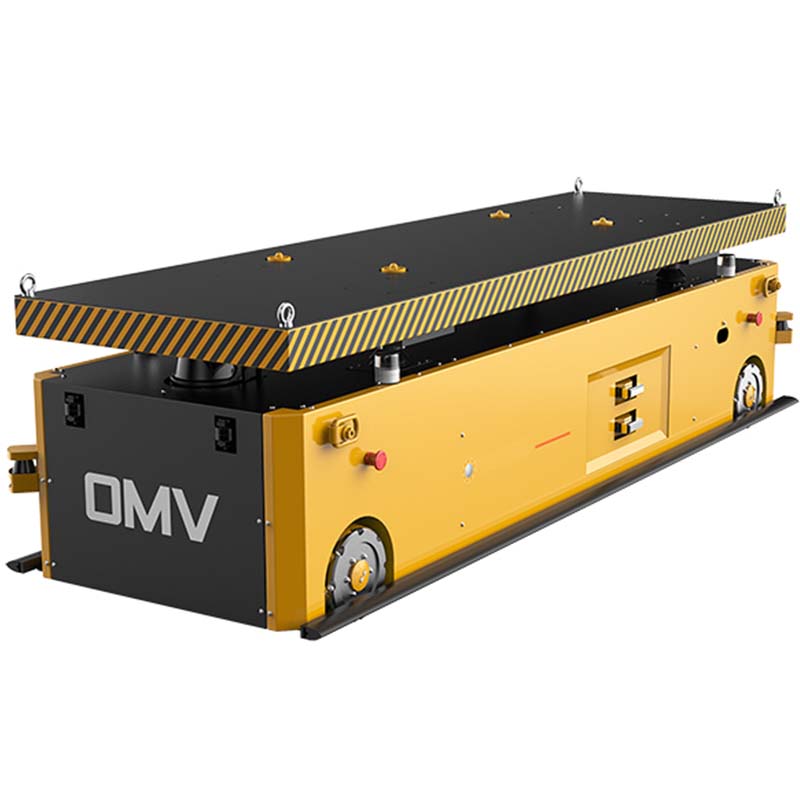
Platforma AMR o udźwigu 30 ton
2-towy autonomiczny wózek widłowy AMR
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.