


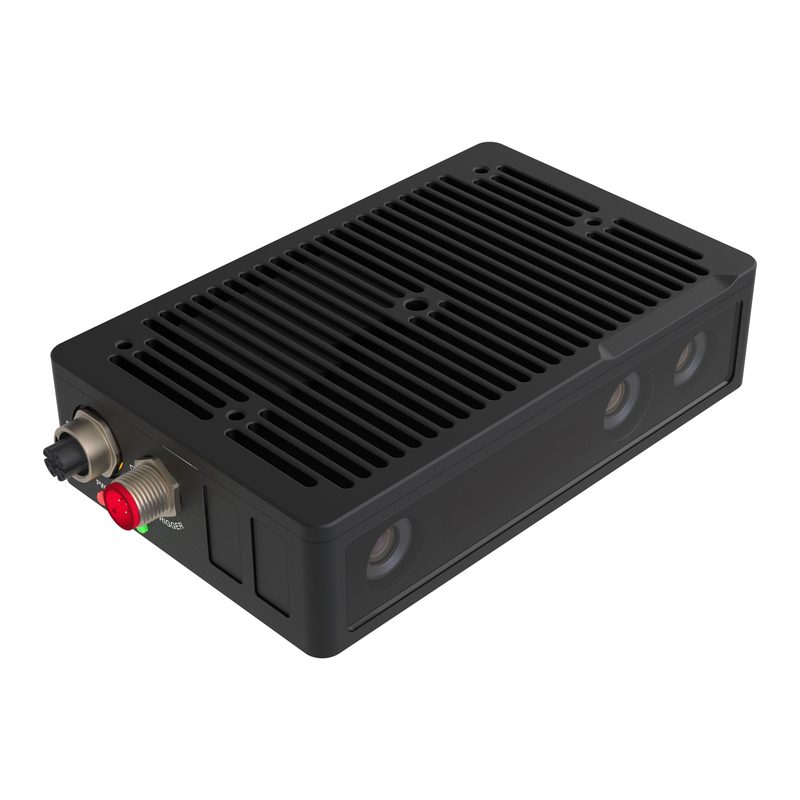
Przemysłowa kamera wizyjna 3D AI - FTR855-E1, głębokość 1280x960, zasięg 0,8-4,5 m, IP65
FTR855-E1 to kamera wizyjna do kontroli/metrologii PCB. Czas realizacji wynosi 15 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- FTR855-E1
- Czas realizacji
- 15 dni
- Kategoria
- Mikroskopy elektroniczne i wizja
Do czego służy ta platforma
FM855-E1 przemysłowa, aktywna stereofoniczna kamera głębinowa 3D: głębokość 1280x960, 2560x1920 RGB, zasięg 0,8-4,5 m, dokładność Z przy 1,33 mm, Gigabit Ethernet, PoE, IP65. Do zbierania, pomiaru i kontroli pojemników przez robota.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
FTR855-E1 is a high-performance industrial 3D depth camera built on active stereo (speckle structured light) technology. Two independent image sensors plus a 940 nm infrared laser projector generate dense, stable point clouds that stay reliable under changing factory lighting — the camera does not depend on ambient light and is not disturbed by workshop glare. With an 800-4500 mm working range, 1280×960 depth resolution, a 2560×1920 colour sensor and hardware RGB-D alignment, one camera covers robot guidance, bin picking, measurement and inspection at the same time.
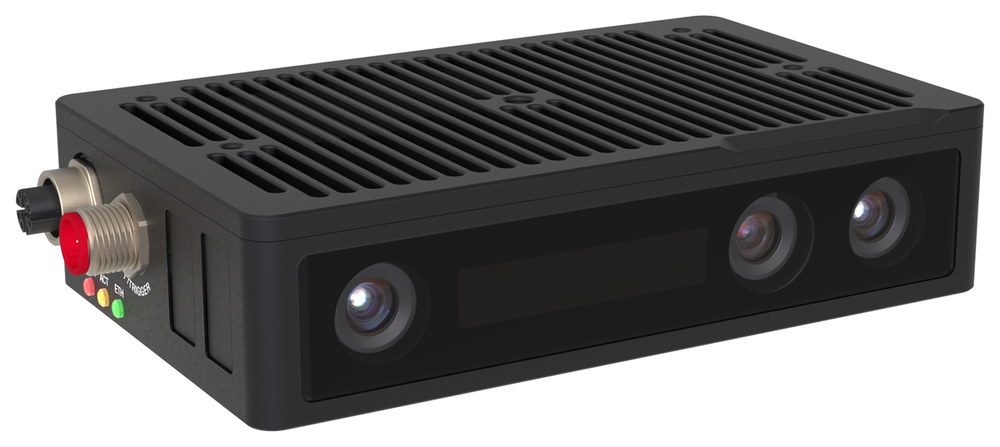
Accurate stereo depth
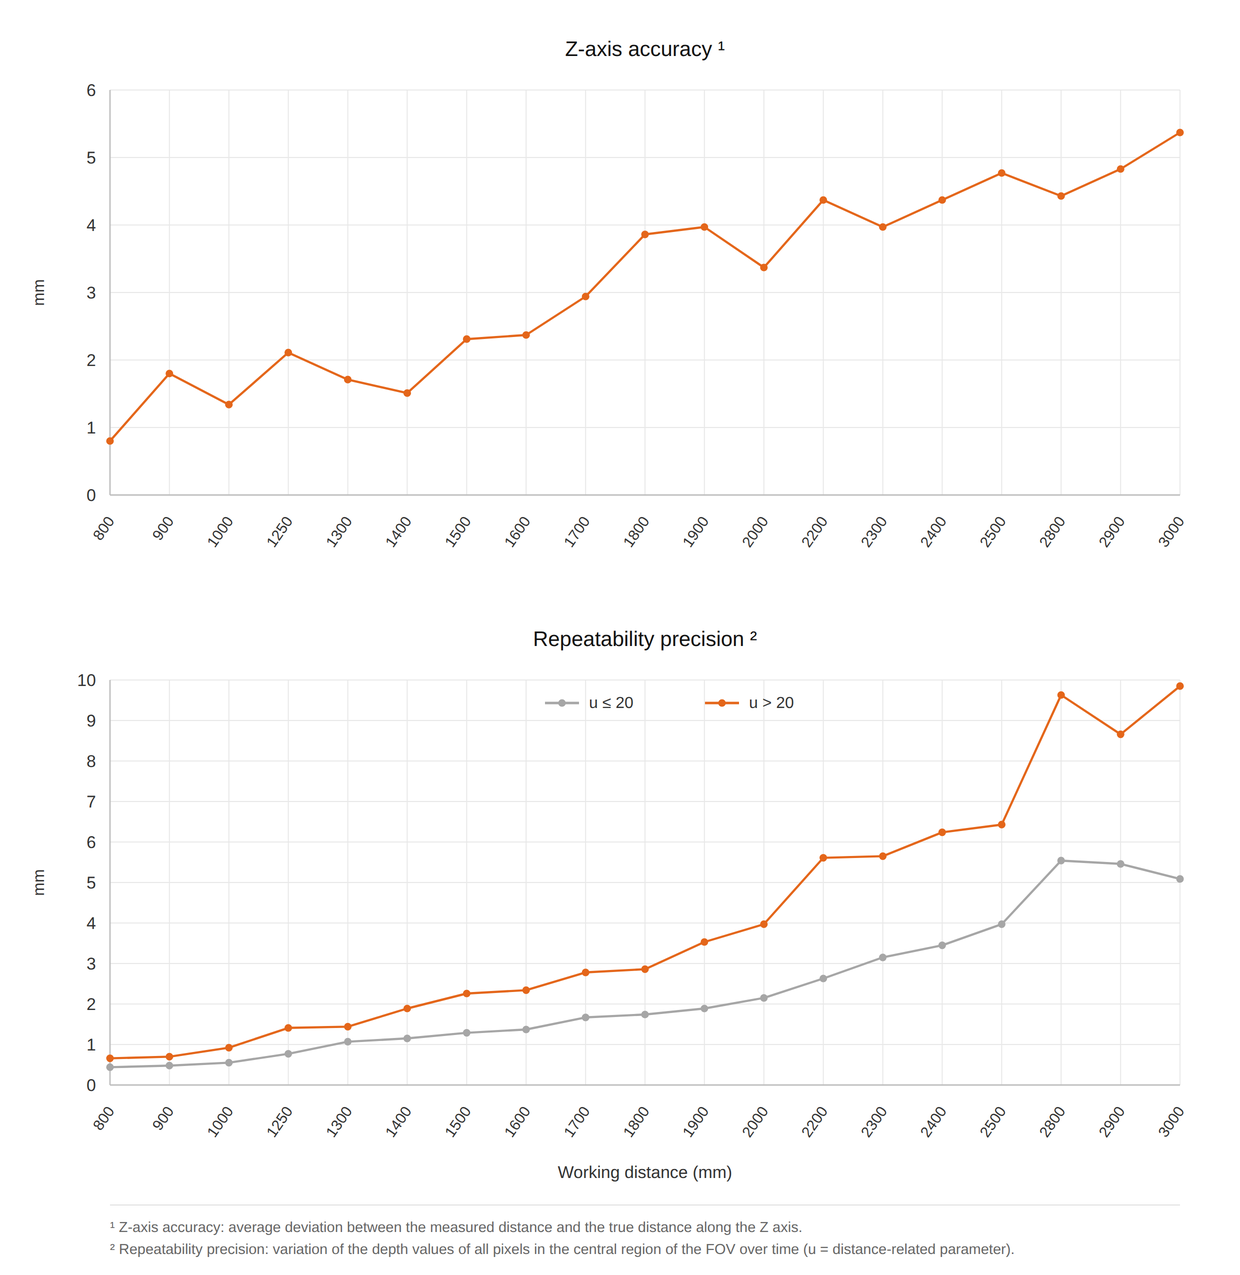
1. Z-axis accuracy 1.33 mm @ 1000 mm and 2.30 mm @ 1500 mm (XY accuracy 6.86 mm @ 1000 mm, 10.29 mm @ 1500 mm).
2. Obrazy głębi 1280×960 przy 15 kl./s, z opóźnieniem akwizycji obrazu wynoszącym 147 ms w trybie wyzwalania programowego.
3. 100-milimetrowy stereofoniczny czujnik linii bazowej i globalnej migawki zapewniają ostrość mapy głębi poruszających się obiektów.
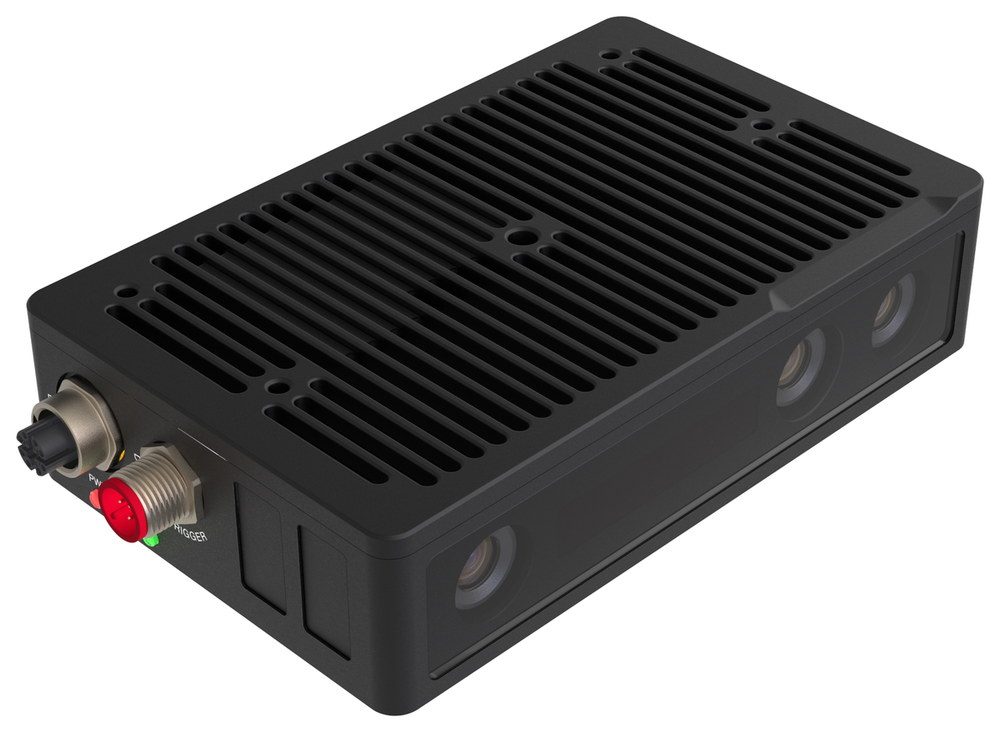
Wide working range, wide field of view
1. Recommended working distance 800-3000 mm; maximum range up to 4500 mm.
2. Pole widzenia 60° (w poziomie) × 48° (w pionie): pole bliskie 850 × 710 mm przy 800 mm, pole dalekie 3465 × 2670 mm przy 3000 mm.
3. One camera covers both close bin picking and pallet-level scanning without changing lenses.
Colour and depth, perfectly aligned
1. 2560×1920 colour sensor (up to 25 fps @ 640×480 YUYV).
2. Sprzętowe wyrównanie RGB-D – każdy piksel koloru dopasowuje się do piksela głębi, bez konieczności wykonywania kalibracji na hoście.
3. Outputs depth images, colour images, infrared images and point clouds.
Measured accuracy and repeatability
The curves below are the measured Z-axis accuracy and repeatability precision of FTR855-E1 across the 800-3000 mm working range. At 1000 mm the Z-axis accuracy is 1.33 mm and the XY accuracy 6.86 mm; at 1500 mm they are 2.30 mm and 10.29 mm. Accuracy grows smoothly with distance, so the same camera can be used from close-up bin picking to pallet-level scanning without recalibration.
Built for the shop floor
1. Aluminium alloy housing, IP65 protection, passive cooling, 620 g.
2. Temperatura pracy -10°C do 50°C, przechowywanie -20°C do 55°C.
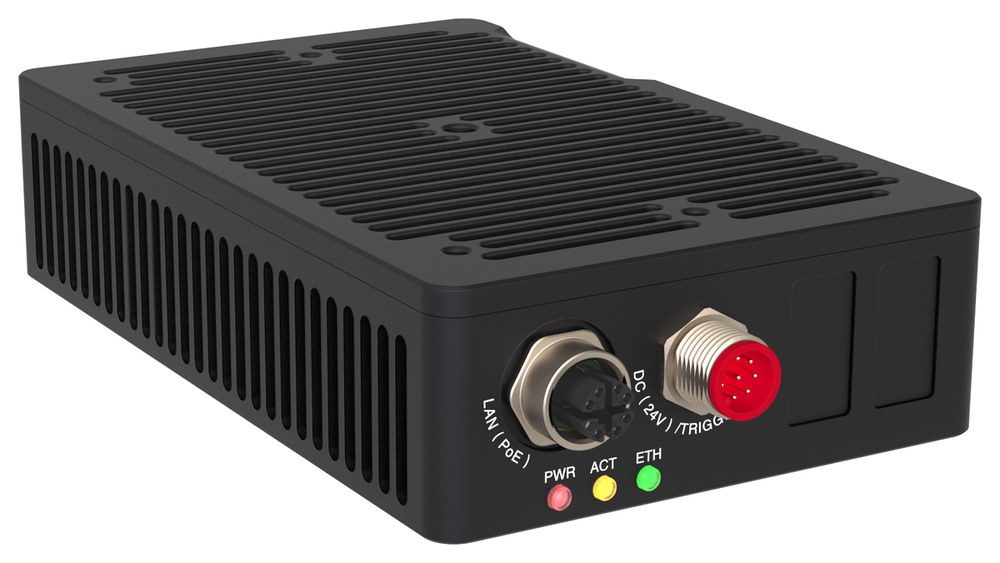
3. 8-pinowe złącze Gigabit Ethernet M12 X-code i 8-pinowe złącze zasilania/wyzwalacza M12 A-code, zasilane napięciem stałym 24 V ±10% lub PoE / PoE+ (IEEE 802.3af/at).
4. Dwa wejścia wyzwalające i dwa wyjścia wyzwalające do synchronizacji wielu kamer i przenośników.
Wymiary
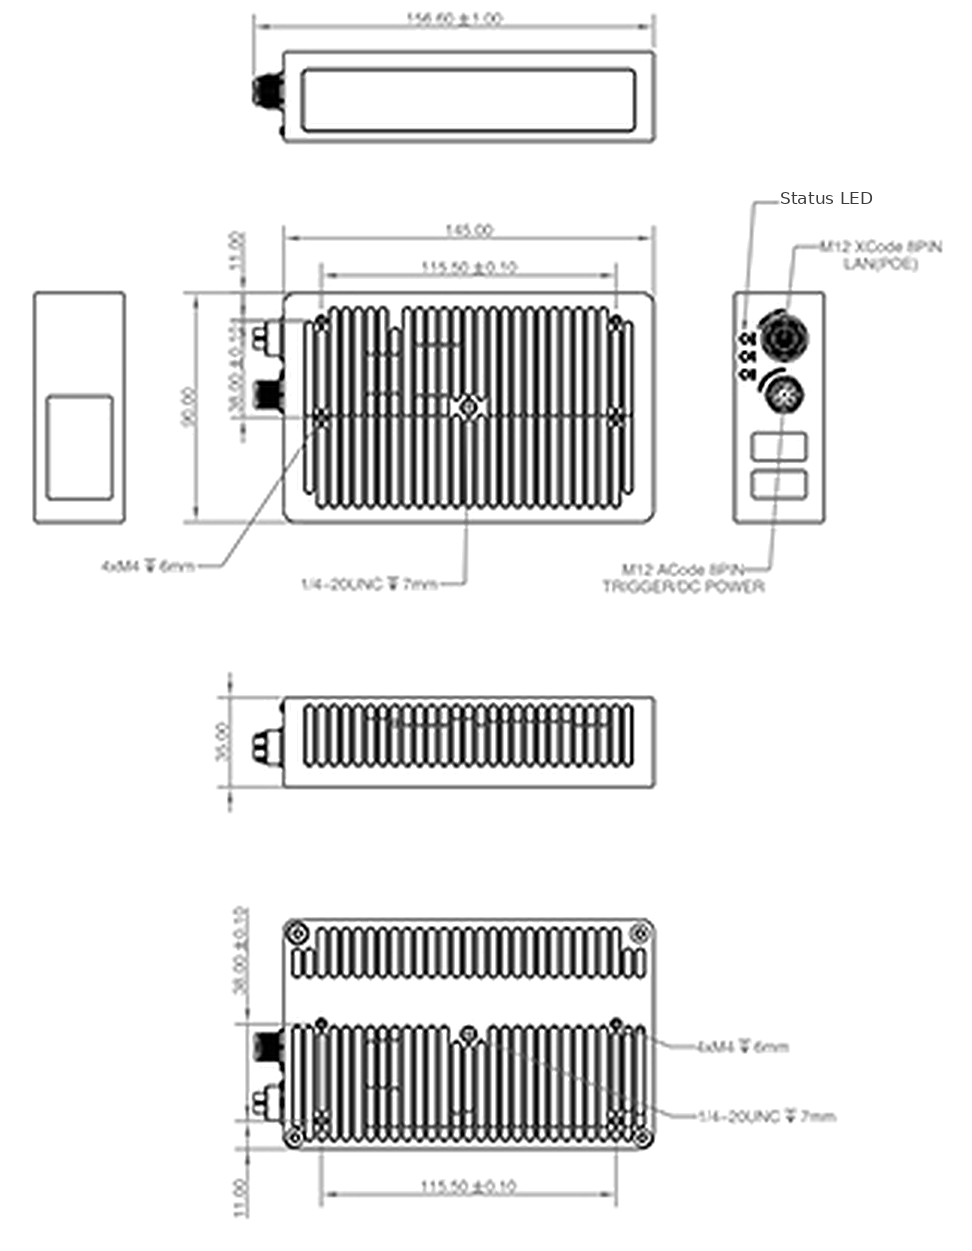
145 × 35 × 90 mm (bez złączy), 620 g, otwory montażowe M4 z gwintem statywowym 1/4-20 UNC. 8-pinowe złącze LAN / PoE M12 X-code i 8-pinowe złącze wyzwalacza / zasilania DC M12 A-code. Uwaga: zalecany moment dokręcania śrub mocujących M4 na obudowie aluminiowej wynosi 1-1,5 N·m.
Easy to integrate
1. Camport SDK z interfejsami C++, C# i Python; systemy hostów działają pod kontrolą systemu Linux, Windows lub ROS.
2. Przesyłanie strumieniowe Gigabit Ethernet (bez ograniczenia długości kabla USB) i 2 wyzwalane wyjścia dla sygnałów migających lub przenośnikowych.
3. Dostępne opakowania ROS i Halcon do szybkiego wdrożenia w istniejących rurociągach wizyjnych.
Application fields
Pobieranie pojemników przez robota i obsługa maszyn • Pomiary wymiarowe i kontrola jakości • Zabezpieczanie przed błędami montażu • Unikanie przeszkód AMR / AGV i paletyzacja • Pomiar objętości logistycznej i depaletyzacja • Wspólne prowadzenie robotów
Specyfikacje techniczne
| Imaging & depth output | |
| Technology | Active stereo (speckle structured light, dual lens) |
| Źródło światła | 1 × infrared laser projector, 940 nm |
| Shutter type | Global |
| Image acquisition latency | 147 ms (640×480 depth image, software trigger mode) |
| Depth frame rate @ resolution | 15 fps @ 1280×960; 19 fps @ 640×480; 19 fps @ 320×240 |
| RGB frame rate @ resolution | 6 fps @ 2560×1920 (CSI BAYER12 GBRG); 4 fps @ 2560×1920 (YUYV); 8 fps @ 1920×1440 (YUYV); 16 fps @ 1280×960 (YUYV); 25 fps @ 640×480 (YUYV) |
| RGB-D alignment | Supported (hardware) |
| Output data | Depth image, RGB image, infrared image, point cloud |
| Measurement performance | |
| Recommended working distance | 800-3000 mm |
| Maximum working distance | 800-4500 mm |
| Z-axis accuracy | 1.33 mm @ 1000 mm; 2.30 mm @ 1500 mm |
| XY accuracy | 6.86 mm @ 1000 mm; 10.29 mm @ 1500 mm |
| Field of view (H/V) | 60° / 48° |
| Baseline | 100 mm |
| Near field of view | 850 × 710 mm @ 800 mm |
| Far field of view | 3465 × 2670 mm @ 3000 mm |
| Software & interfaces | |
| Host operating system | Linux / Windows / ROS |
| SDK | Camport SDK (C++, C#, Python); ROS and Halcon wrappers |
| Data interface | Gigabit Ethernet |
| Data connector | M12 X-code, 8-pin, female connector |
| Power & trigger connector | M12 A-code, 8-pin, male connector |
| Zasilanie | DC 24 V ±10%; PoE / PoE+ (IEEE 802.3af/at) |
| Zużycie energii | 5 W idle; 11 W continuous |
| Hardware trigger | 2 trigger inputs + 2 trigger outputs |
| Mechanical & environment | |
| Dimensions (excl. connectors) | 145 × 35 × 90 mm |
| Waga | 620 g |
| Housing material | Aluminium alloy |
| Ingress protection | IP65 |
| Chłodzenie | Passive; recommended operating ambient 22-25 °C |
| Temperatura robocza | -10 °C to 50 °C |
| Temperatura przechowywania | -20 °C to 55 °C |
| Montowanie | M4 threaded mounting holes + 1/4-20 UNC thread; recommended tightening torque 1-1.5 N·m |
In the box
FTR855-E1 Kamera głębinowa 3D, nasadka ochronna, skrócona instrukcja obsługi i karta specyfikacji. Kable Ethernet i kable zasilania/wyzwalacza są zamawiane oddzielnie, aby dopasować je do długości kabla.
Pełne dane techniczne
| Model | FTR855-E1 |
|---|---|
| Czas realizacji | 15 dni |
| Kategoria | Mikroskopy elektroniczne i wizja |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje FTR855-E1?
Model FTR855-E1. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla FTR855-E1?
Czas realizacji wynosi 15 dni; MOQ to 1 jednostka.
Jaka jest cena FTR855-E1?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na FTR855-E1
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
Mikroskop 3D o dużej głębi ostrości TVN-3D3000M
Ręczna kamera termowizyjna Expert — RT625
Metalograficzny mikroskop narzędziowy TVN-50MINI
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.