


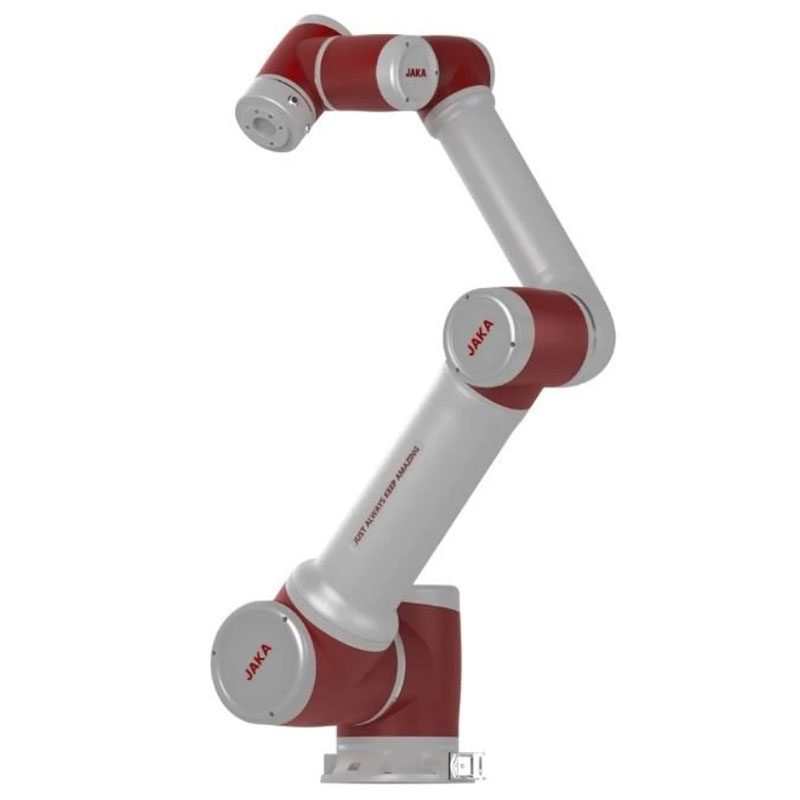
JAKA Zu 18 コボットのグラフィカル プログラミング
TR-Zu18は組立・ピックアンドプレイス用協働ロボットです。主な仕様: 到達距離 1073 mm。リードタイムは10日です。価格は構成ごとに見積もられます。認証: ご要望に応じて CE ドキュメントをご提供します。
- モデル
- TR-Zu18
- 到着
- 1073 mm
- カテゴリ
- 協働ロボット
- リードタイム
- 10日間
このプラットフォームの目的
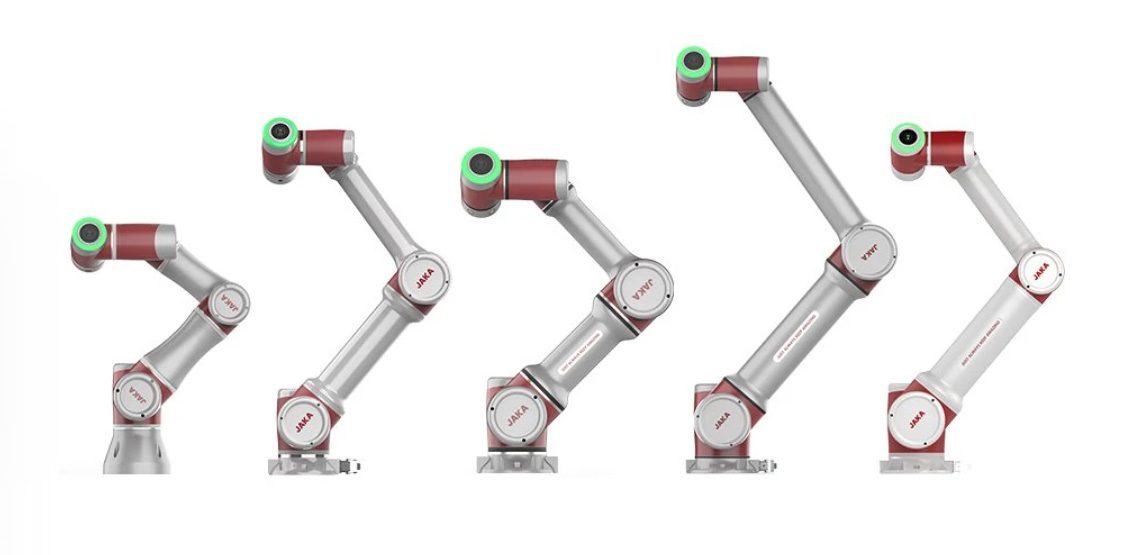
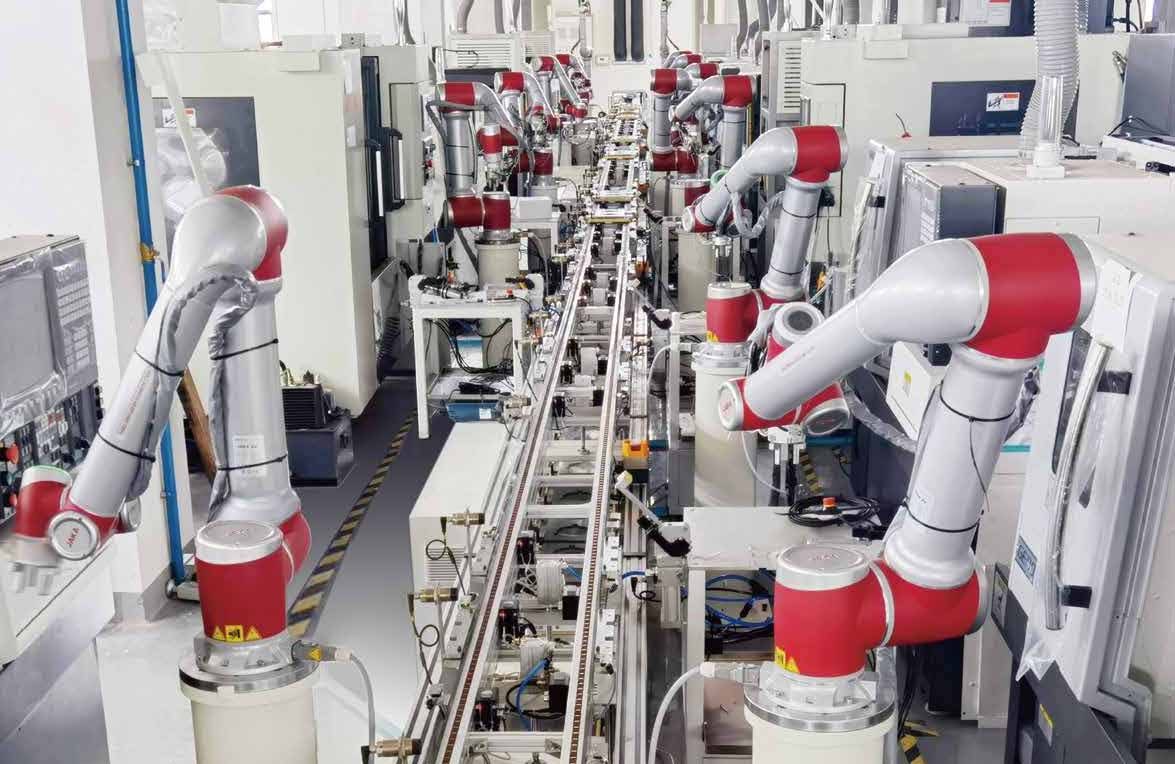
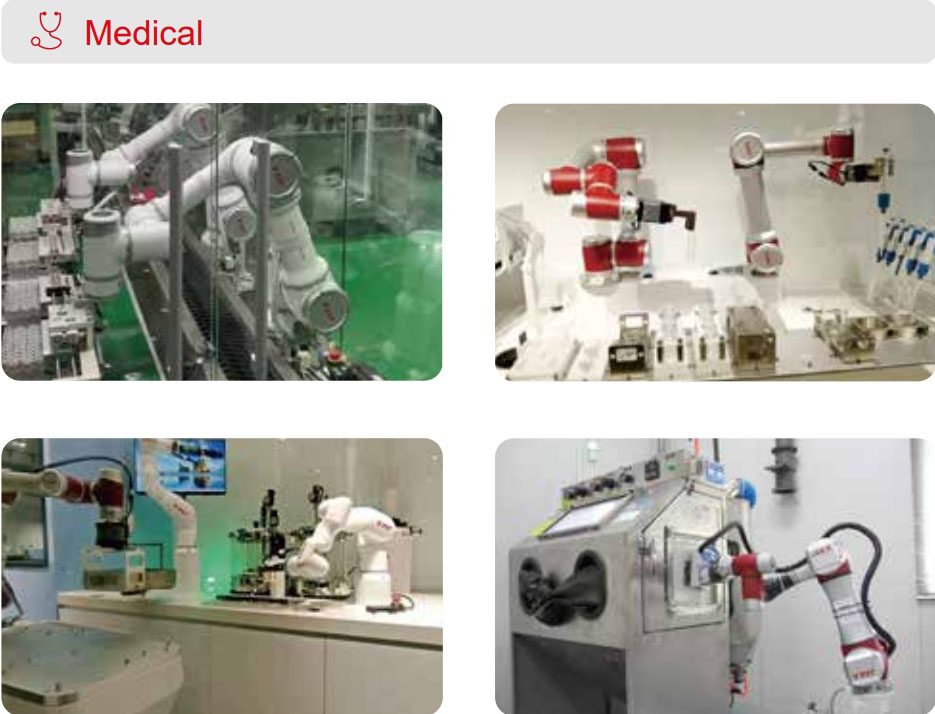
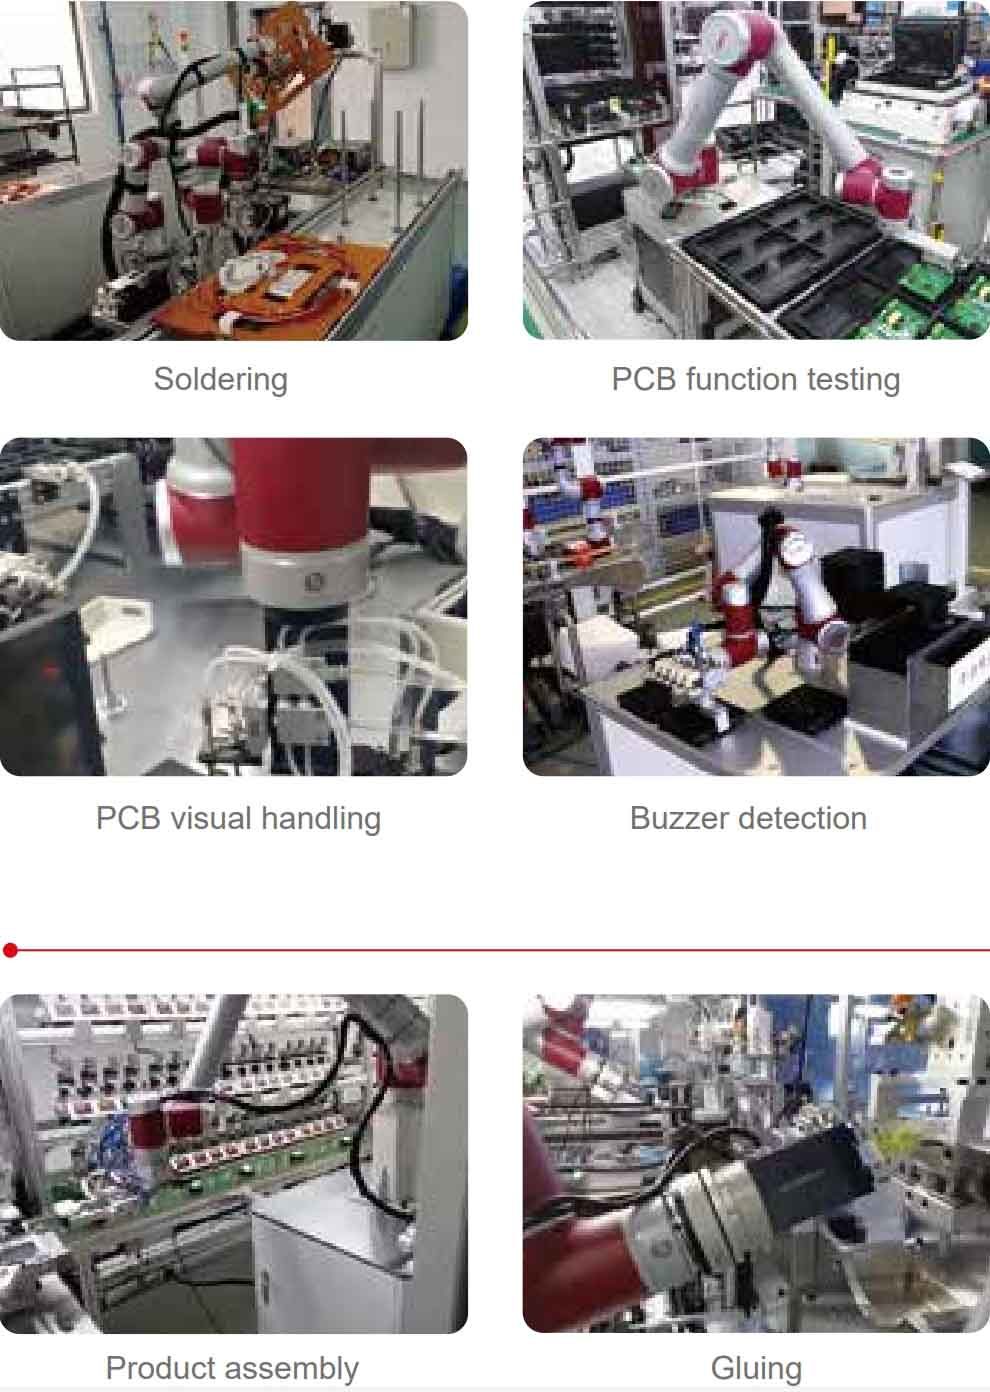
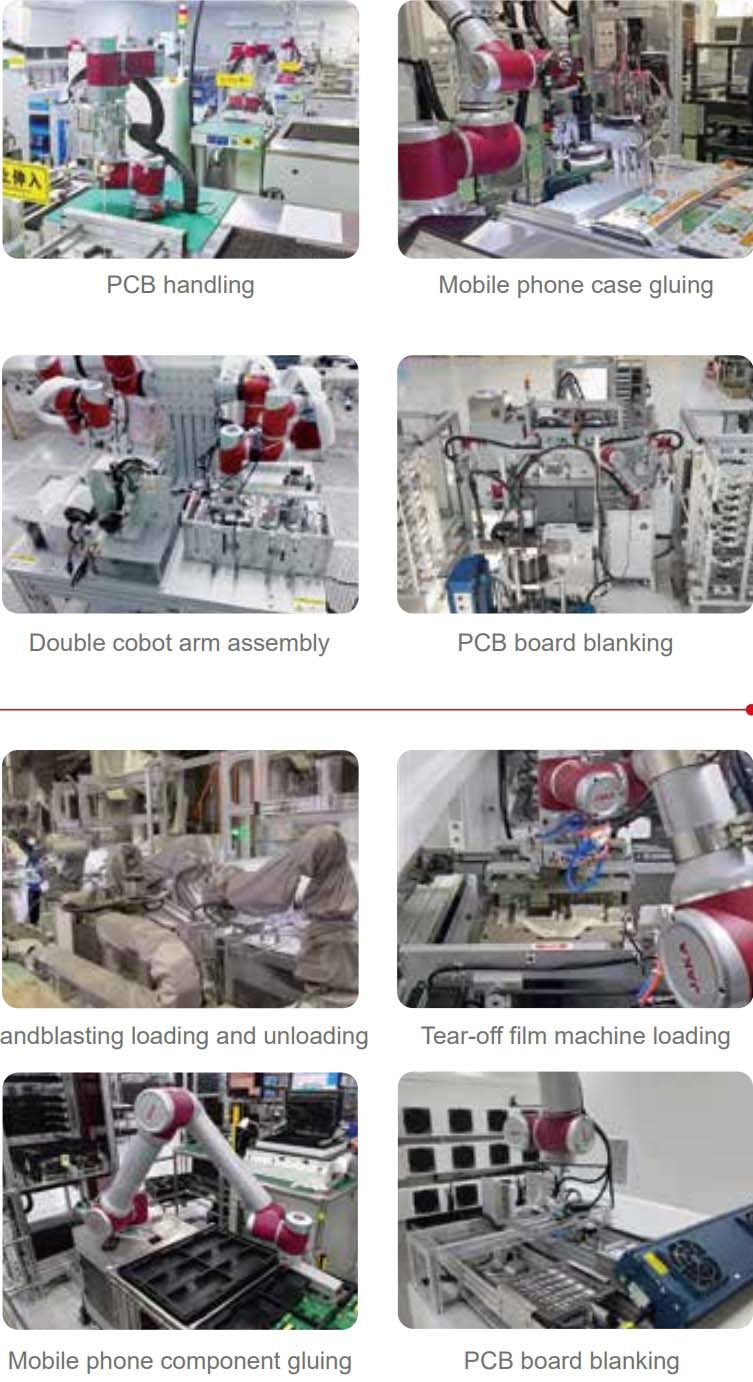
Jaka cobot Features: JAKA Zu 18 collaborative robot has a dead weight of 35kg, a load of 18kg, and a working radius of 1073mm; Integrated joint design, easy to assemble and disassemble; High load, high cost performance, and high collaboration security; There is no need to install safety fences and it can work harmoniously with people, robots and the surrounding environment..
商業条件
| 引用 | 構成ごとの価格 - 48 時間以内にご返信ください |
|---|---|
| リードタイム | 10日間 |
| MOQ | 1台 |
| 起源 | 中国 |
| 積地港 | 深セン、中国 |
| インコタームズ | FOB 深セン / CIF (ご要望に応じて) |
| 支払い | 30% のデポジット、出荷前に 70% |
| 保証 | 標準は 24 か月、オプションは 36 か月 |
製品詳細
TROY エンジニアリング ファイルからのアプリケーション ノート、構造図、およびビデオ — 見積書に同梱される同じ文書。
No Teaching Pendant:
JAKA 協働ロボットのプログラミングは、Android および Windows デバイスで利用できる JAKA APP を使用して簡単に行えます。従来のティーチングペンダントはもう必要ありません。
Wireless Connection:
煩雑なワイヤーに別れを告げましょう。 JAKA コボットは、独自の WiFi 接続を介して通信し、タスクの割り当てを受信できるようになり、クリーンで安全なワークスペースが得られます。
Safe Human-robot Collaboration:
JAKA 協働ロボットは、衝突検出モジュールのおかげで、安全柵を必要とせずに人間と一緒に安全に作業できるように設計されています。ほんのわずかな衝突も検出できるため、協働ロボットが反応して危害を及ぼすことを回避できます。
Graphic Programming:
当社の直感的なグラフィック プログラミング ソフトウェア インターフェイスは、以前のプログラミング経験に関係なく、誰でも使用できるように設計されています。ユーザーフレンドリーなインターフェースにより、ポジションとタスクの設定は簡単です。
Drag Teaching:
ドラッグティーチング機能を使用すると、ユーザーはわずか数分で協働ロボットを展開できます。コボットを任意の位置に移動するだけで、即座にそれを記憶します。
Plug-and-play:
JAKA コボットはわずか数分で設置でき、任意の位置や傾斜に取り付けられます。当社の協働ロボットは軽量で、幅広いグリッパーやエンドエフェクターと互換性があります。これにより、汎用性が高く、あらゆる本番環境に導入および再導入できるようになります。
ペイロード | 18kg |
Weight (including cable) | 35kg |
working radius | 1073mm |
再現性 | ±0.03mm |
degrees of freedom | 6 |
プログラミング | Graphical programming, drag-and-drop programming |
Teach pendant type | Mobile terminal (PAD/mobile phone) APP |
collaborative operations | Collaborative operation according to GB 11291.1-2011 |
Passed certification | CR certification, CE certification, 15066 certification |
Robotic arm | Working Ranges | スピード |
joint 1 | ±360° | 120°/s |
joint 2 | -85°,+265° | 120°/s |
joint 3 | ±175° | 180°/s |
joint 4 | -85°,+265° | 180°/s |
joint 5 | ±360° | 180°/s |
joint 6 | ±360° | 180°/s |
Typical tool speed | / | 3.5m/s |
消費電力 | 600W |
temperature range | 0-50℃ |
IP等級 | IP54 |
Robot installation | Installation at any angle |
Tool I/O port | Digital input 2/Digital output 2/Analog input 1 |
Tool I/O power | 24V |
Base diameter | 188mm |
材料 | Aluminum alloy, PC plastic |
Tool I/O dimensions | M8 |
Robot connection cable length | 6m |
Packing box size | 770×510×505(mm)(L×W×H) |
· 
IP等級 | IP44 |
Electric control cabinet I/O port | 16 digital inputs and outputs, 2 analog inputs or outputs |
Electric control cabinet I/O power supply | 24V |
way of communication | TCP/IP, Modbus TCP, Modbus RTU |
電源 | 100-240VAC,50-60Hz |
Electric control cabinet size | 410×307×235(mm)(W×H×D) |
Packing box size | 600×325×400(mm)(L×W×H) |
重さ | 16kg |
材料 | Sprayed carbon steel plate |
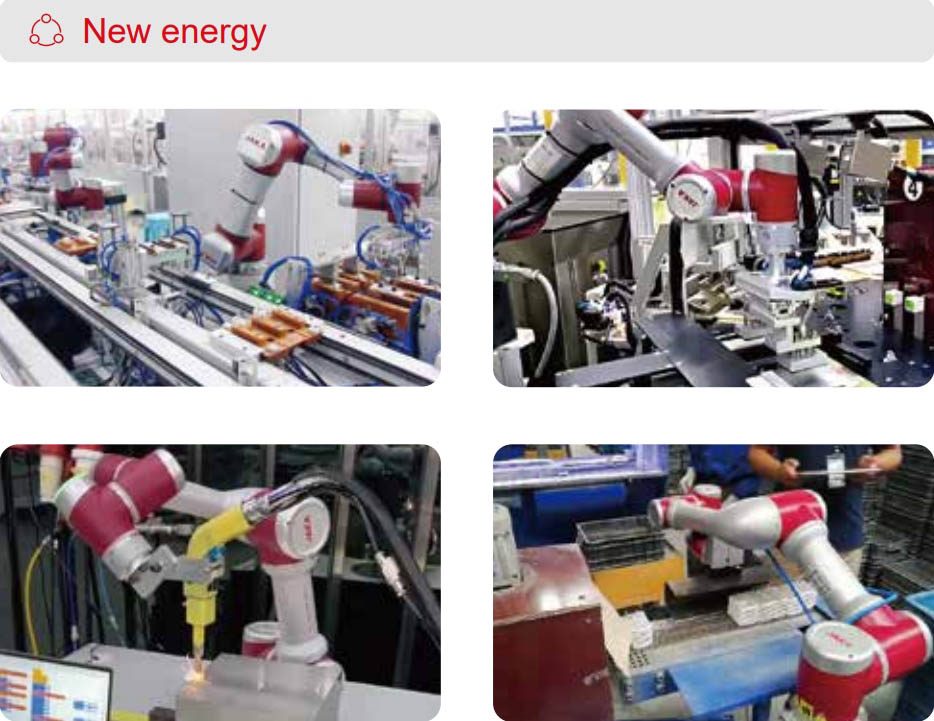
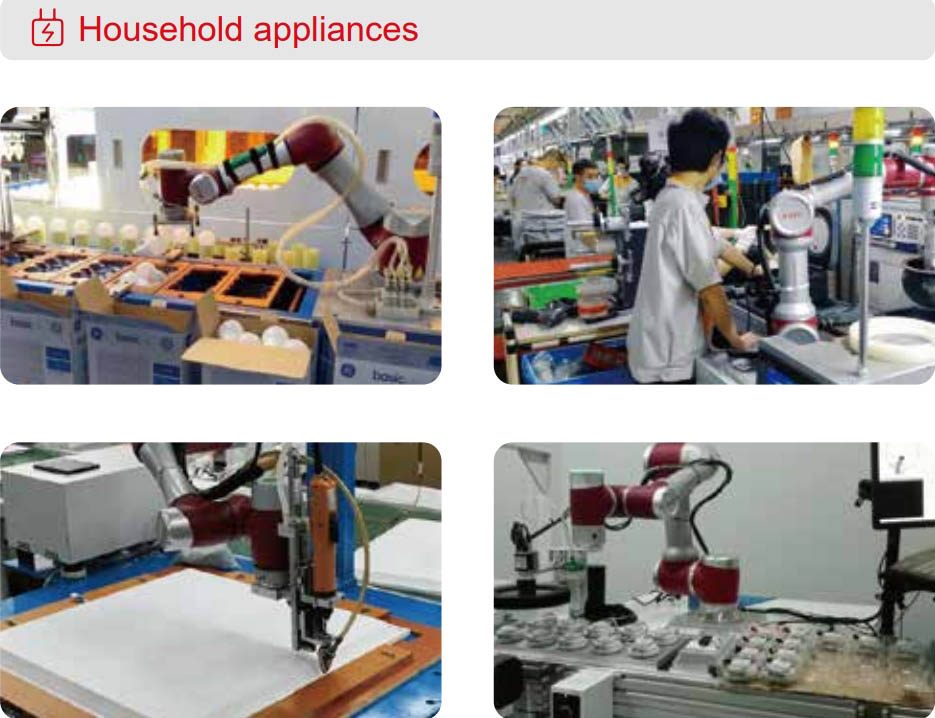
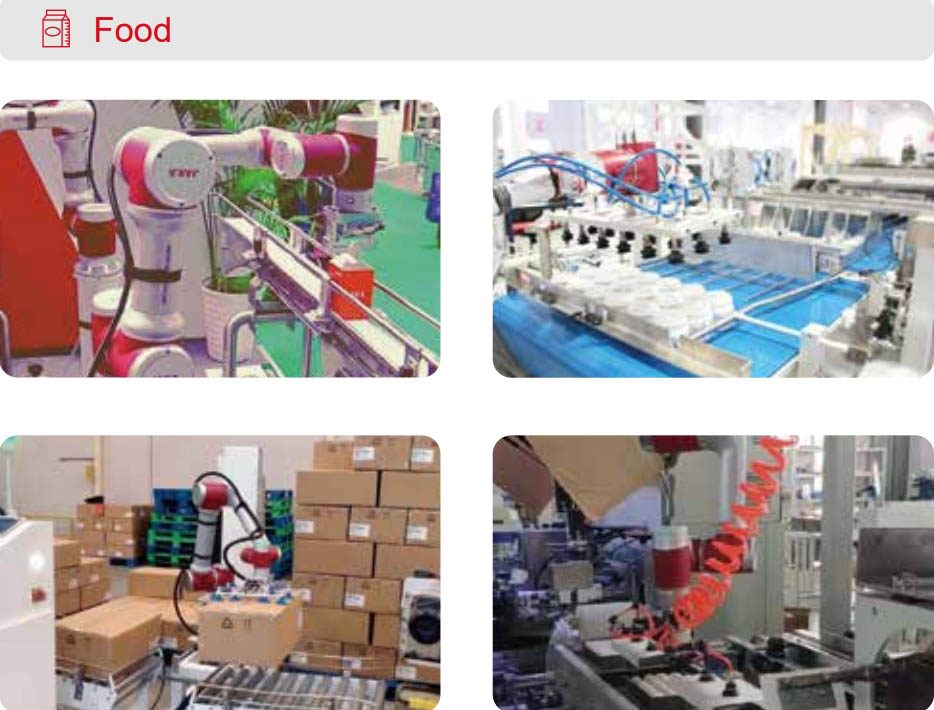
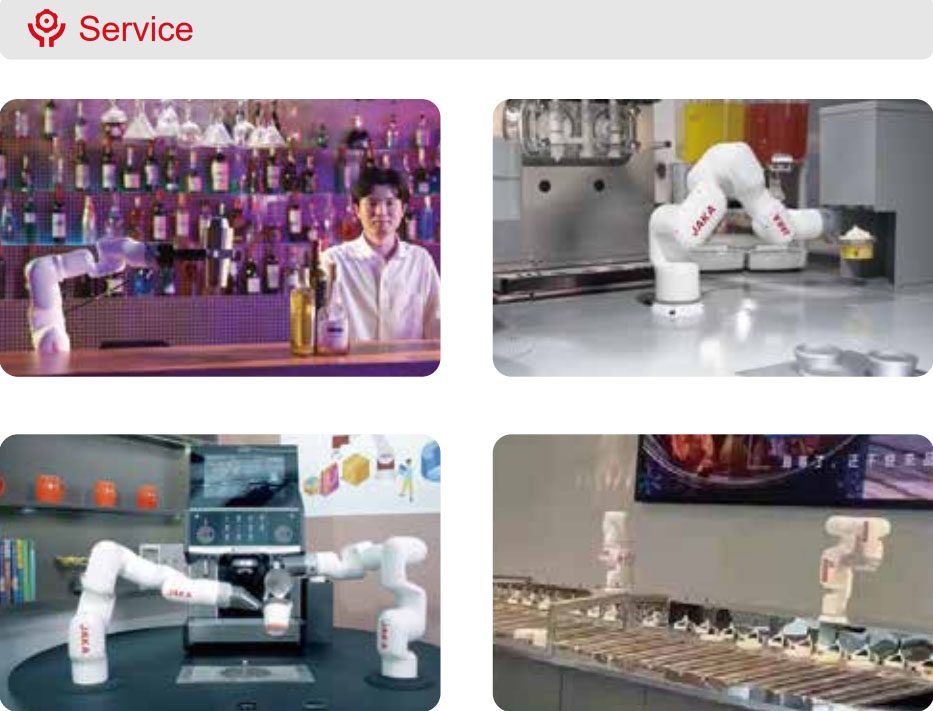
完全な技術データ
| モデル | TR-Zu18 |
|---|---|
| 到着 | 1073 mm |
| カテゴリ | 協働ロボット |
| リードタイム | 10日間 |
値は 20 °C における公称値です。 CAD モデル、トルク曲線、コントローラー I/O マップのデータシートをダウンロードしてください。
どこで実行されるか
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
購入者の質問
TR-Zu18の主な仕様は何ですか?
リーチ: 1073 mm。リクエストに応じて完全なデータシートを入手できます。
TR-Zu18 のリードタイムと MOQ はどれくらいですか?
リードタイムは10日です。 MOQは1ユニットです。
TR-Zu18 の価格はいくらですか?
価格は構成ごとに見積もられており、該当する場合は工具や輸送費も含まれます。
TR-Zu18 の価格提案を取得する
パート、ターゲット レート、宛先ポートを含めます。チャットボットではなくエンジニアが 48 時間以内に返信します。
同じカテゴリ
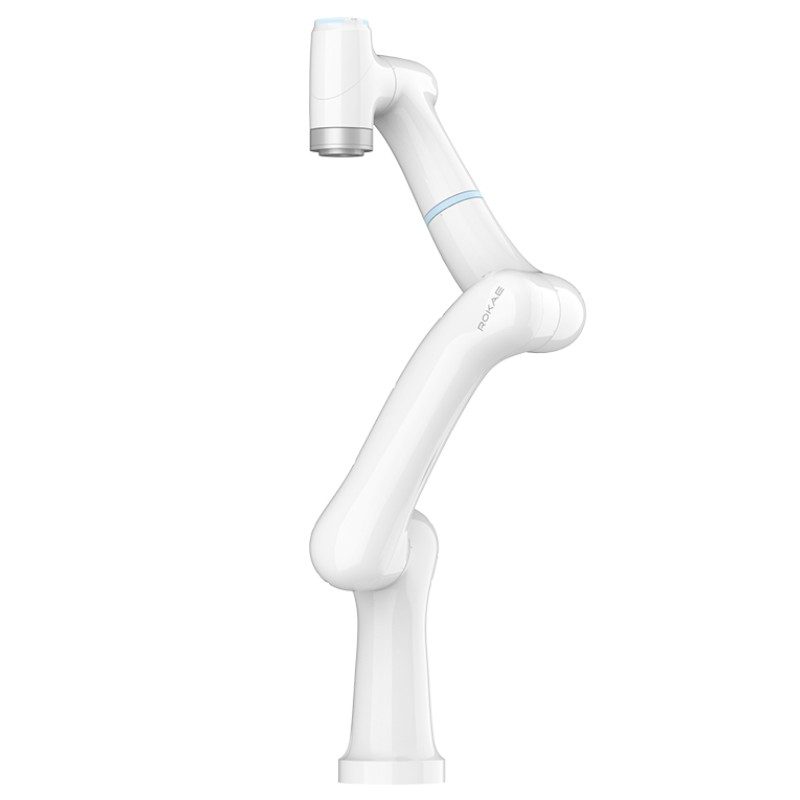
ROKAE SR5 協働ロボット - 5kg 6 軸コンパクトコボット (919mm)
ROKAE SR3C xMate 協働ロボット - 3kg 6 軸コンパクトコボット (705mm)
ROKAE CR35-35C xMate 協働ロボット - 35kg 6 軸高耐久コボット (2246mm)
TROY エンジニアリングによるレビュー ·。仕様は見積ごとにサプライヤーのデータシートと照合して再チェックされます。