


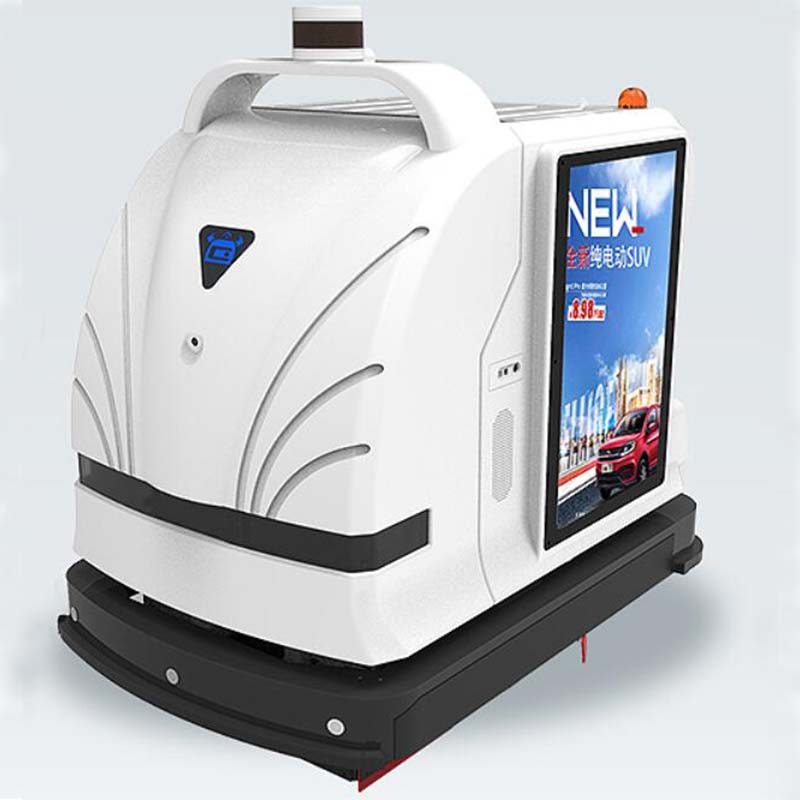
روبوت الكنس والتطهير الأوتوماتيكي
TR-ICRII هو روبوت خدمة للضيافة / التنظيف. المواصفات الرئيسية: البعد الكلي 1150 (طول) × 730 (عرض) × 1138 (ارتفاع)؛ الوزن الصافي 280 كجم؛ جهد البطارية 48 فولت ؛ سعة البطارية: 130 أمبير. المهلة الزمنية هي 40 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- TR-ICRII
- البعد الشامل
- 1150(L) x 730(W) x 1138(H)
- الوزن الصافي
- 280kg
- جهد البطارية
- 48 فولت. سعة البطارية: 130 أمبير
- ساعات العمل للتحمل واحد
- 6-8h
- نوع البطارية
- بطارية ليثيوم
ما هي هذه المنصة ل
Robot Mechanical Parameters: Overall dimension: 1150(L) x 730(W) x 1138(H) Net weight: 280kg Electrical parameters: Battery voltage: 48V; Battery capacity: 130Ah Working hours for a single endurance: 6-8h Battery type: Lithium battery Performance Parameter: Working speed: Max: 1.3m/s, suggestion: 0.6m/s Cleaning efficiency: 2300㎡/h (typ1288) Cleaning width: 552mm Brush type.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 40 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | شنتشن، الصين |
| مصطلح التجارة الدولية | فوب شنتشن/CIF عند الطلب |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
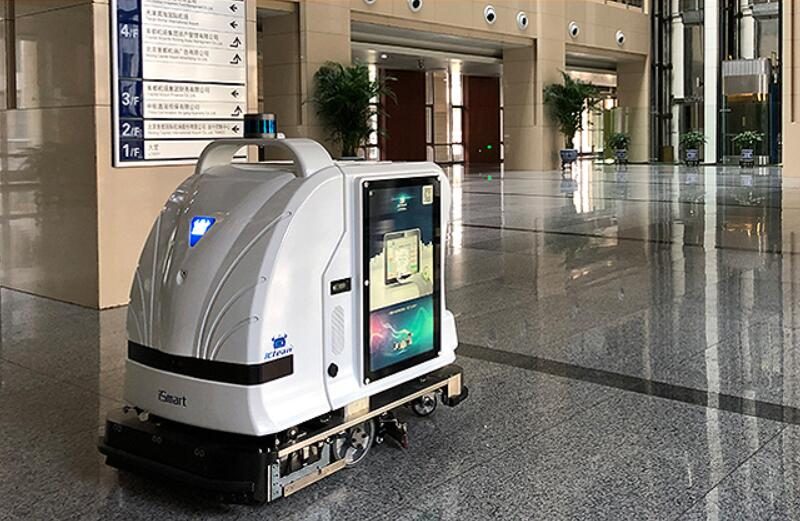
Product advantages:
1.Fully independent intellectual property rights, totally enclosed type, absolutely safe, customizable
2. دمج وظائف كنس الأرضيات والتنظيف ودفع الغبار والتعقيم
3.Commercialization and longer endurance than other products
4. قادر على العمل في ظروف مظلمة، ولا يتأثر بكثافة تغيرات الضوء في خلفية الصناعة
5. تخصيص 70 متر ليزر ثلاثي الأبعاد وعمق ثلاثي الأبعاد للمجال كاميرا ToF + ليزر أحادي الخط ثنائي الأبعاد 20 ، 25 ، 50 ، 100 ، 200 متر نظام استشعار بالموجات فوق الصوتية والحافة
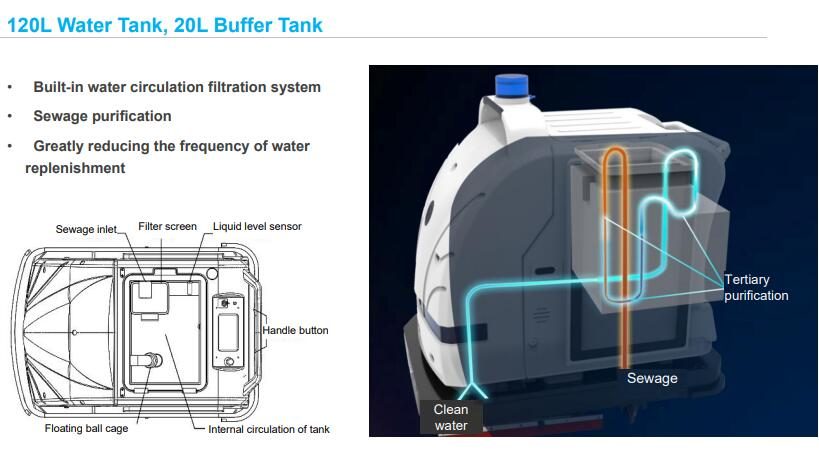
6.Built-in water circulation system, greatly reducing water replenishment frequency
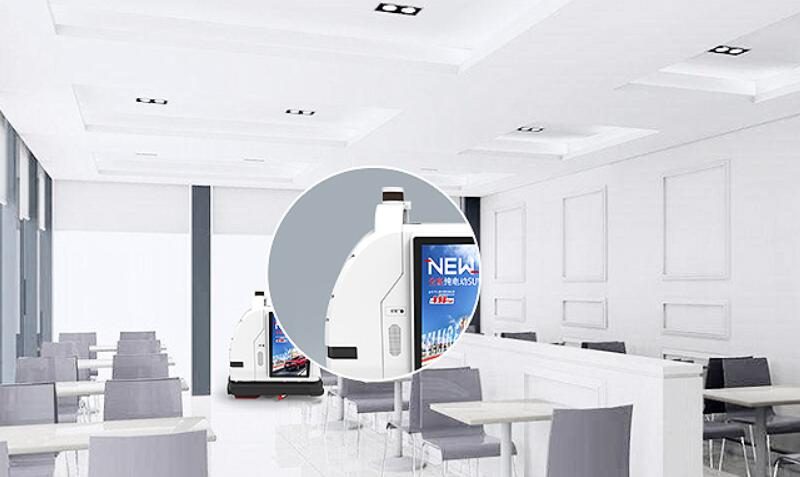
7.Equipped with interactive media advertising operation platform
8. تماشيًا مع TUV Rheinland EN 1175-1 و EN 1525، نظام التحكم الرئيسي المستقل تمامًا والهيكل، وهيكل حافلة CAN، مما يسهل إدارة التشغيل والصيانة
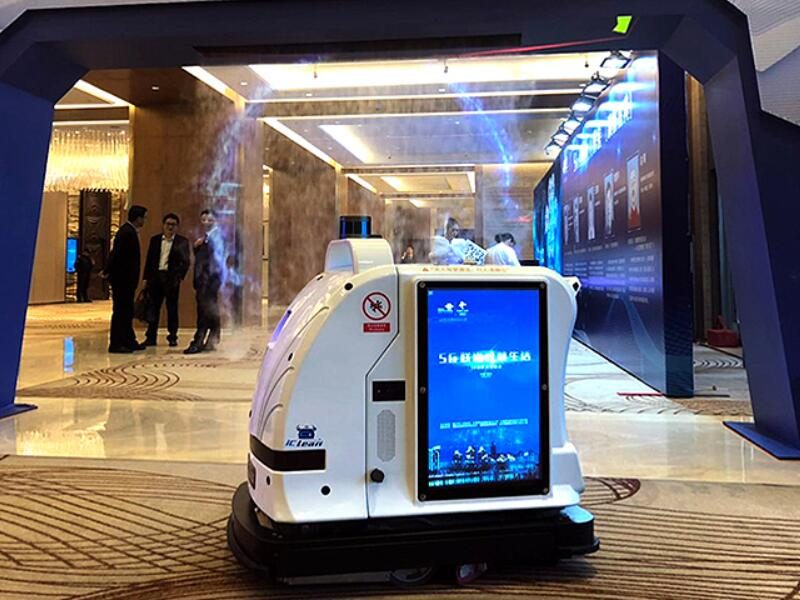
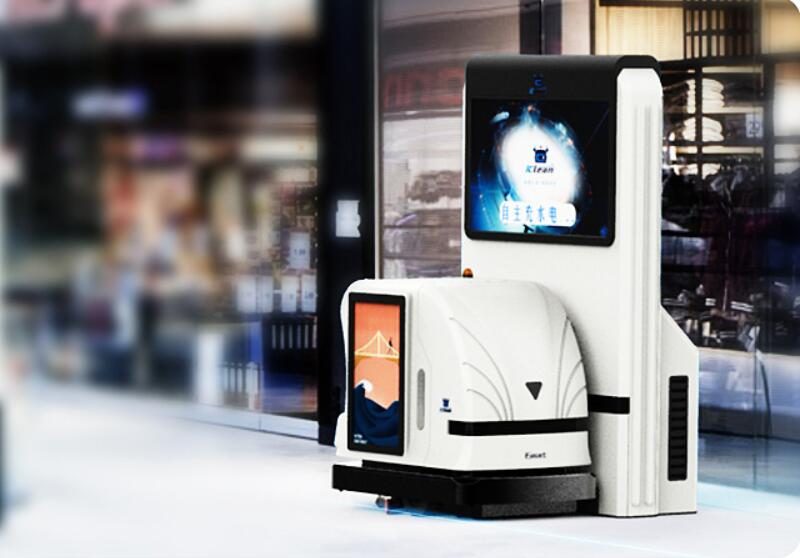
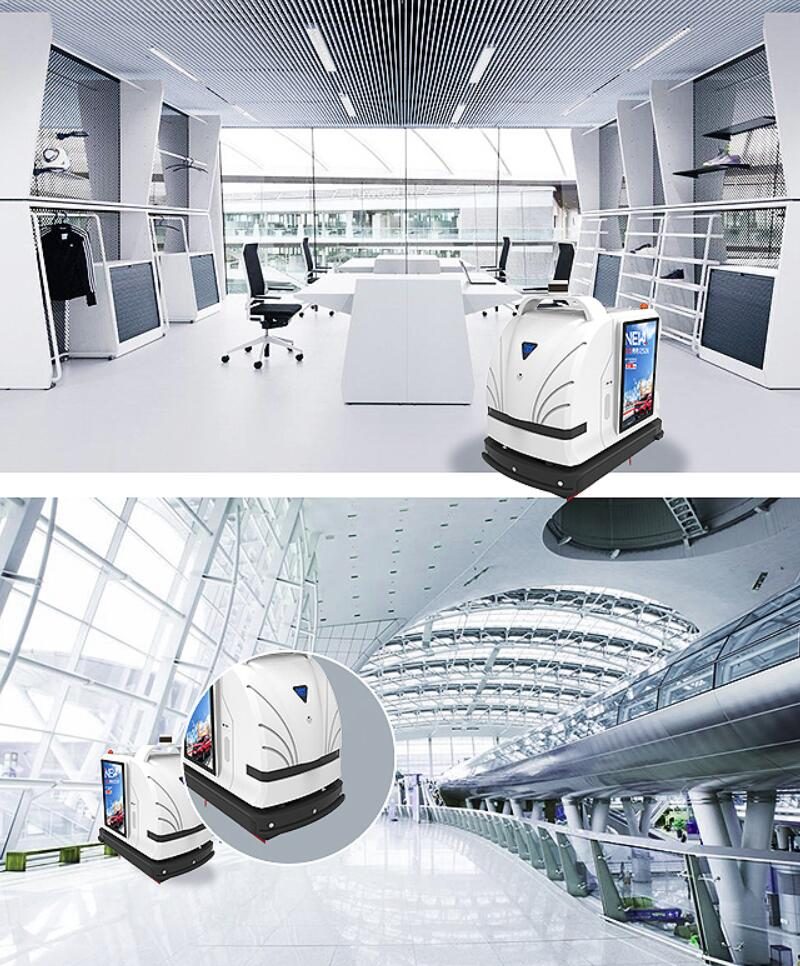
TR-ICRII هو روبوت تفاعلي لتنقية الوسائط يجمع بين المفاهيم الرقمية والبيئية.
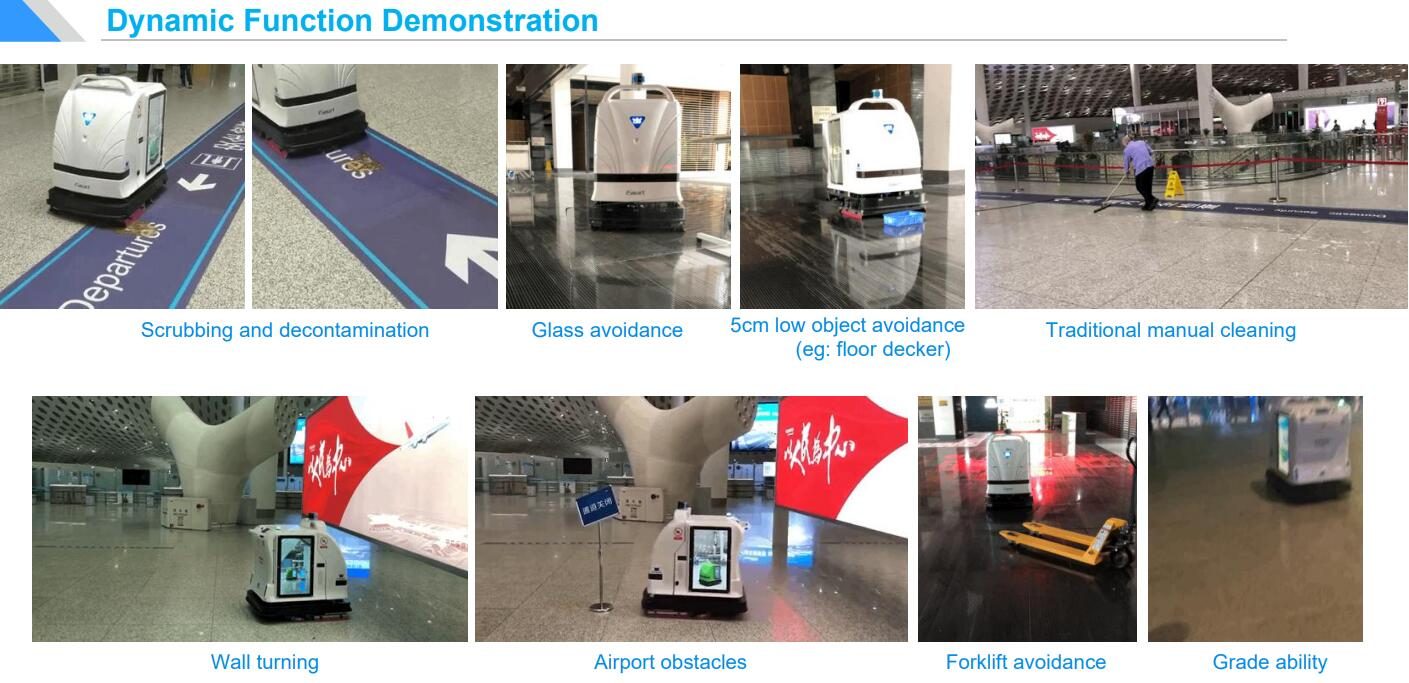
It can automatically perform scrubbing tasks through autonomous driving technology, remotely monitor machine data and schedule machine work in the background. It also provides more scientific and environmental-friendly floor cleaning services: sweeping and dust pushing during the day, deep scrubbing at night, remote online monitoring, near-field double open and dual control.
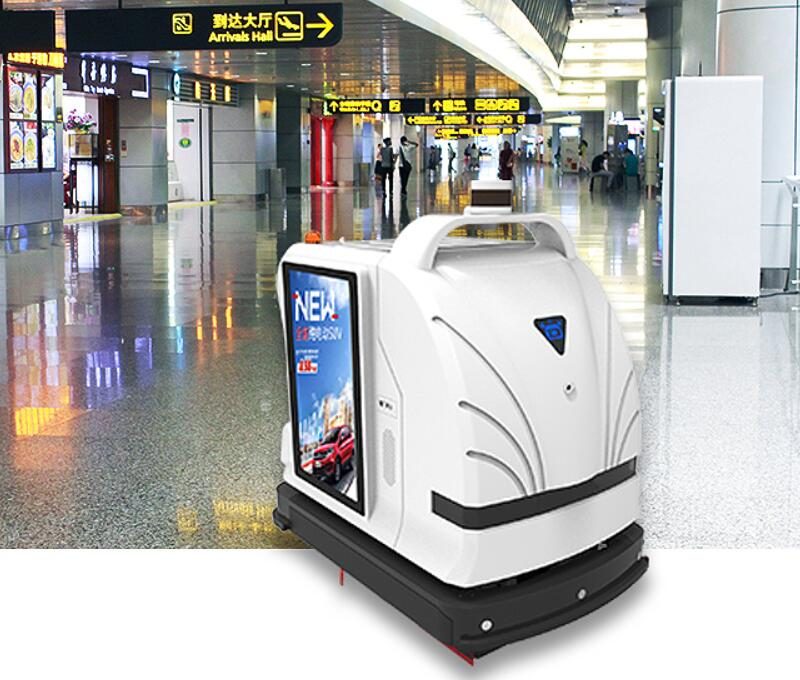 Robot Features:
1. دمج وظائف كنس الأرضيات والتنظيف ودفع الغبار والتعقيم
2.Built-in water circulation system, greatly reducing water replenishment frequency
3. قادر على العمل في الظروف المظلمة، ولا يتأثر بشدة تغيرات الضوء
4. ليزر ثلاثي الأبعاد 70 مترًا مخصصًا وعمق ثلاثي الأبعاد للمجال كاميرا ToF + ليزر أحادي الخط ثنائي الأبعاد 20، 25، 50، 100، 200 متر ونظام استشعار بالموجات فوق الصوتية والحافة
5.Multi-level human-machine management platform (background operation and maintenance platform I)
6. نظام حماية السلامة يتماشى مع TUV Rheinland EN 1175-1 و EN 1525
7. نظام التحكم الرئيسي والهيكل المستقل تمامًا، وهيكل حافلة CAN، مما يسهل إدارة التشغيل والصيانة
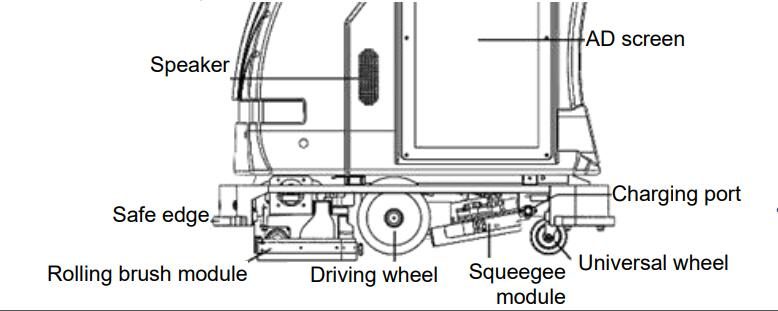
*Double rolling brushes design: Better collection of garbage while scrubbing, achieving simultaneous scrubbing and sweeping; it can solve the trouble of sweeping before scrubbing, and the design of simultaneous scrubbing and sweeping can prevent the garbage from entering the suction squeegee, solving the problem of leaving water stains on the floor.
*فرشاة دوارة بعرض 552 ملم:تلبية متطلبات تنظيف الأرضيات في العديد من الصناعات، وتنظيف أفضل للشقوق الأرضية
Working principle:
• يمكن للفرش المزدوجة المتداول أن تقوم بلف القمامة الأرضية بشكل فعال (قصاصات الورق والقشور وغيرها من القمامة التقليدية) من خلال النقل المادي، وفرك الأرضية في نفس الوقت، بينما تقوم ممسحة الشفط بدفع الغبار وإزالة بقع المياه الجوفية.
•استلام حالة الماء والكهرباء للماكينة في الوقت المناسب من خلال الخلفية (منصة التشغيل والصيانة) لمطالبات الماء والكهرباء.
مبدأ ومزايا كاميرا ToF:
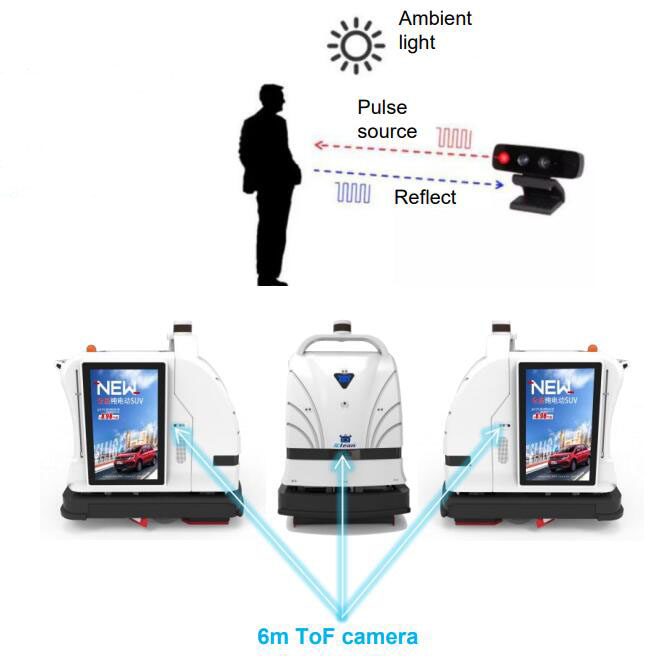
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary equipment, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. بالمقارنة مع الصور ثنائية الأبعاد، يمكن لكاميرا ToF الحصول على علاقات موقع أكثر ثراء بين الكائنات من خلال معلومات المسافة، أي أنه يمكن تمييز المقدمة والخلفية؛
2. لا يزال من الممكن استخدام معلومات العمق لتقسيم الصورة المستهدفة ووضع علامات عليها والتعرف عليها وتتبعها؛
3. بعد مزيد من المعالجة، يمكن إكمال النمذجة ثلاثية الأبعاد والتطبيقات الأخرى.
4. يمكنها إكمال تحديد الهدف وتتبعه بسرعة.
5. مع خصائص CMOS، يمكن الحصول على كمية كبيرة من البيانات والمعلومات، وهو أمر فعال للغاية في الحكم على موقف الأشياء المعقدة.
6. لا حاجة لمعدات المسح للمساعدة في العمل.
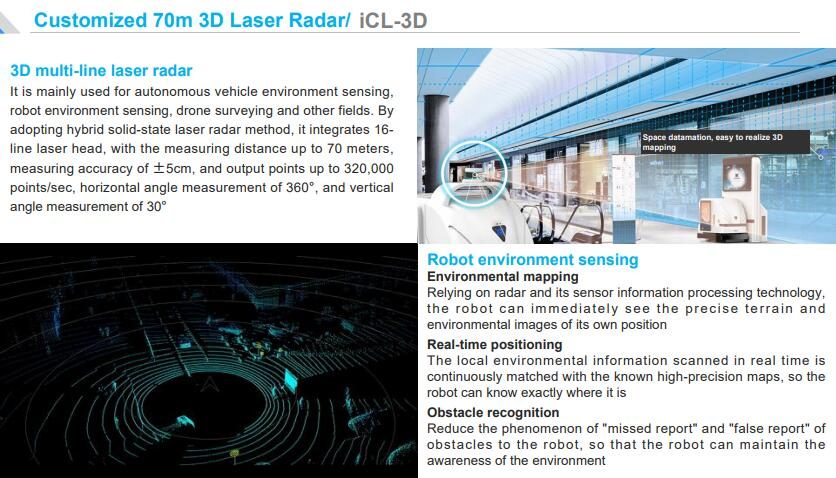
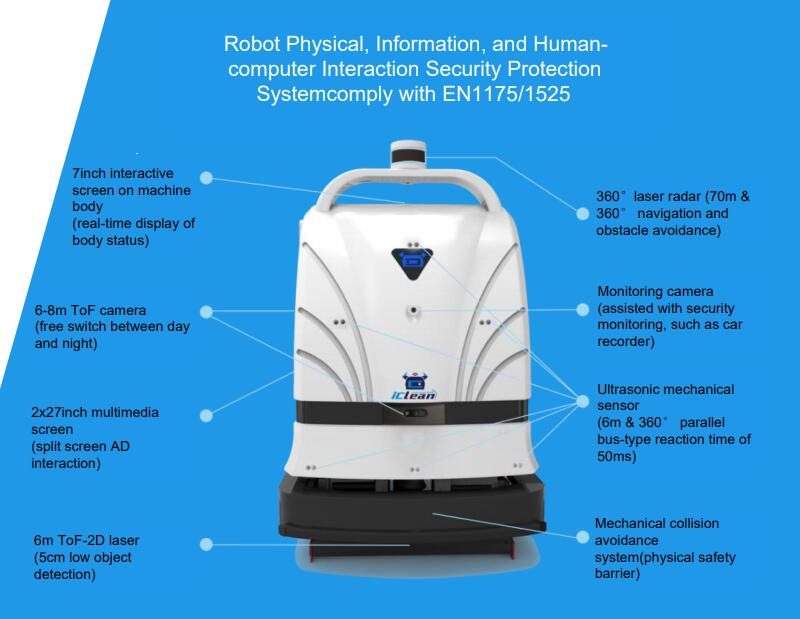
Physical security system
Far-field protection:
Ø7m&360° far-field laser navigation+Safe obstacle avoidance
Near-field protection:
Ø6m&360°&50ms bus-type ultrasonic fusion human body induction, objects with light transmittance less than 15% (Eg. glass)
كاميرا Ø6m ToF، حرية التبديل بين الليل والنهار
Ø6m ToF-2D laser, 5cm low object detection
Øيعد نظام تجنب الاصطدام الميكانيكي المخزن هو الحاجز الأخير لضمان السلامة الجسدية
ØSecurity monitoring, human body induction, voice alarm
Information safety system
سلامة المعلومات السحابية، وأمن قنوات 4G/5G، وأمن طبقة النظام والتطبيقات
Human-computer interaction security system
Far-field slow speed, near-field emergency stopPeople first, obstacle bypass
Media parameters:
Side screen dimension: 2x27 inchSide screen resolution: 1920x1080
Navigation scheme Laser:
3D 360° 70m long-distance survey
ToF camera: 6m 360° day and night obstacle avoidance
Ultrasonic: 6m ultrasonic fusion human monitoring
ToF 2D laser: 6n, protection below 5cm
Anti-collision sensor: Front and rear trigger induction
*خوارزمية تنقل مطورة بشكل مستقل: باستخدام المستشعر المتقدم وتقنية Slam، يمكن للروبوت تجنب العوائق تلقائيًا أثناء التشغيل، وتسجيل نقاط التوقف عند انقطاع العمل، واستئناف العمل بعد ذلك.
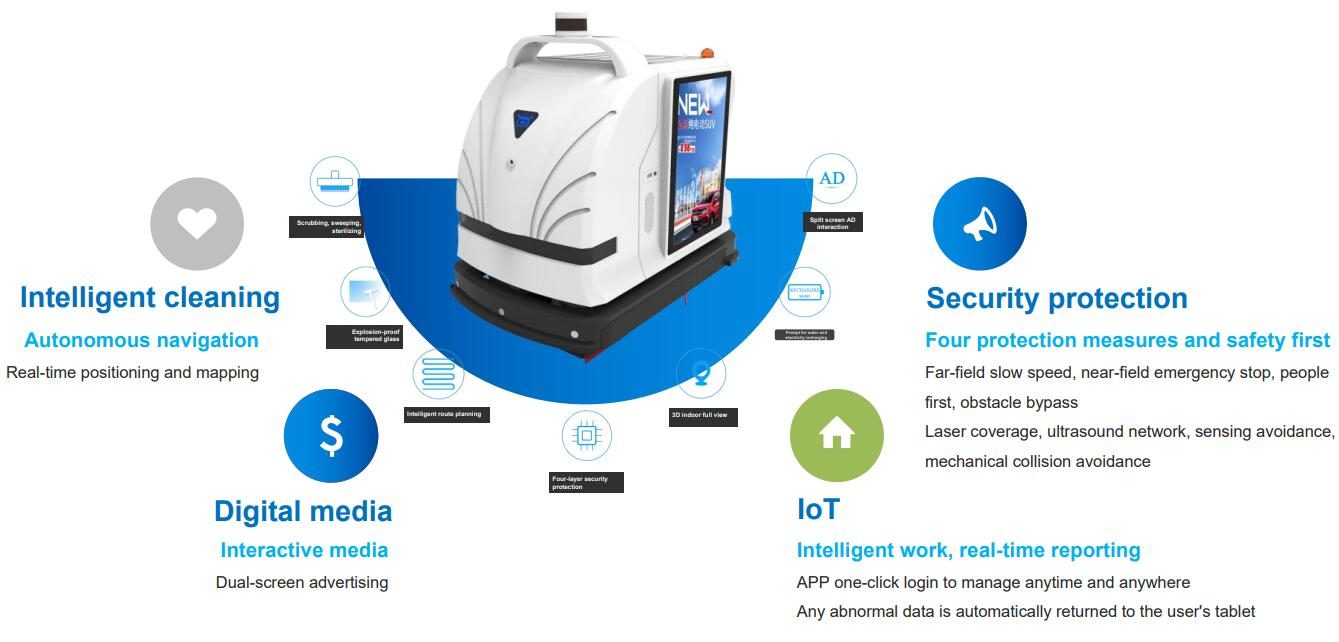
البيانات الفنية الكاملة
| نموذج | TR-ICRII |
|---|---|
| البعد الشامل | 1150(L) x 730(W) x 1138(H) |
| الوزن الصافي | 280kg |
| جهد البطارية | 48 فولت. سعة البطارية: 130 أمبير |
| ساعات العمل للتحمل واحد | 6-8h |
| نوع البطارية | بطارية ليثيوم |
| سرعة العمل | الحد الأقصى: 1.3 م/ث، الاقتراح: 0.6 م/ث |
| كفاءة التنظيف | 2300㎡/h (typ1288) |
| عرض التنظيف | 552mm |
| نوع الفرشاة | فرشاة دوارة مزدوجة |
| فئة | روبوتات الخدمة |
| مهلة | 40 يوما |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية؟
الموديل: TR-ICRII، الأبعاد الإجمالية: 1150 (طول) × 730 (عرض) × 1138 (ارتفاع)، الوزن الصافي: 280 كجم.
ما هي المهلة الزمنية ؟
40 يومًا للتكوين القياسي؛ وأكد عند الاقتباس.
هل يمكن تخصيصها ؟
نعم - يمكن تكييف خيارات OEM/ODM والجهد والأدوات والعلامات التجارية. أرسل الطلب والمخرجات المستهدفة للاقتراح.
احصل على عرض سعر لـ TR-ICRII
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة

روبوت لفحص خطوط الأنابيب مزود بكاميرا 4K

جزازة الحديقة الروبوتية

روبوت قطع وصيانة شبكات خطوط الأنابيب TR-PCCRIII
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.