


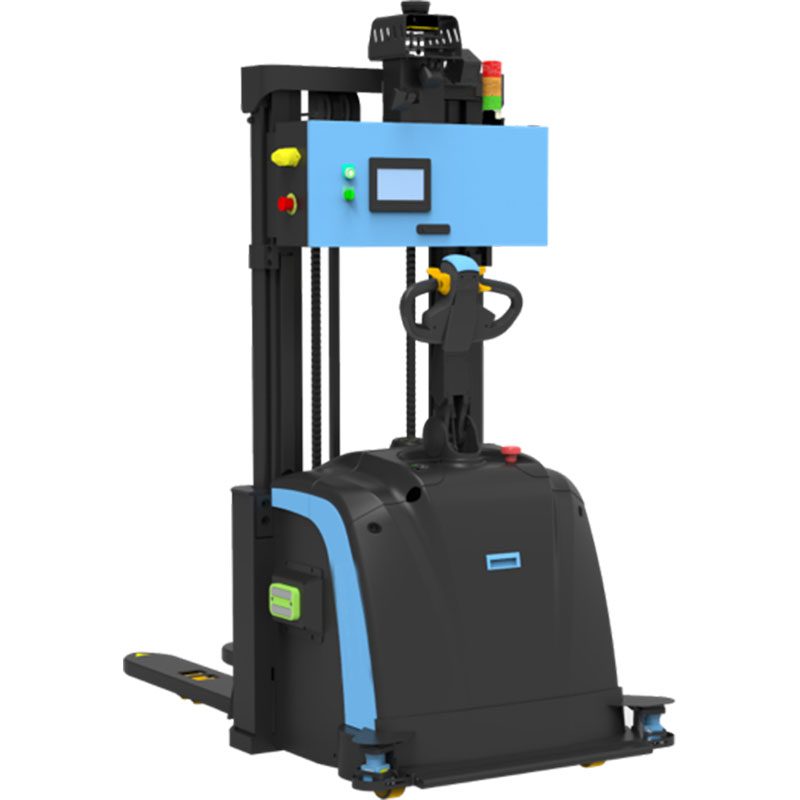
رافعة شوكية بدون طيار
TR-FL200 هو روبوت متنقل للخدمات اللوجستية الداخلية / نقل المستودعات. المهلة الزمنية هي 20 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- TR-FL200
- مهلة
- 20 يوما
- فئة
- الروبوتات المحمولة و AMR
ما هي هذه المنصة ل
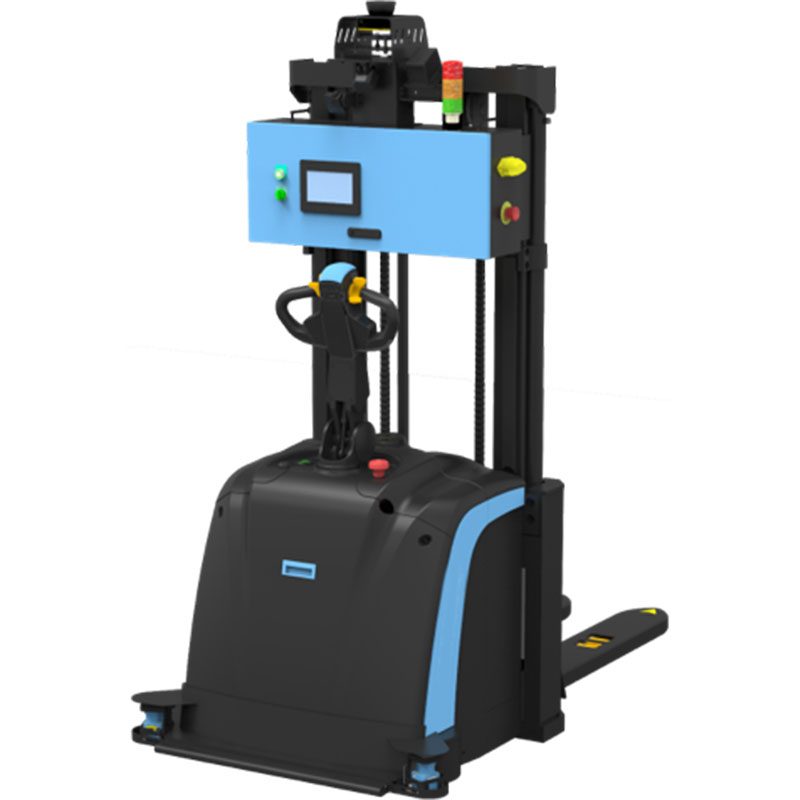
SRC-based laser SLAM stacker automatic forklift TR-FL200 , equipped with SRC series core controller, can identify pallets, fork goods accurately, and operate efficiently; and adopts laser SLAM navigation, no reflector, easy to deploy; fuselage 360 °Comprehensive protection + 3D obstacle avoidance to improve the safety of robot operations; the lifting height can be customized.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 20 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | Shanghai, China |
| مصطلح التجارة الدولية | FOB Shanghai / CIF on request |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
Laser SLAM Stacker Automatic Forklift
Core advantages
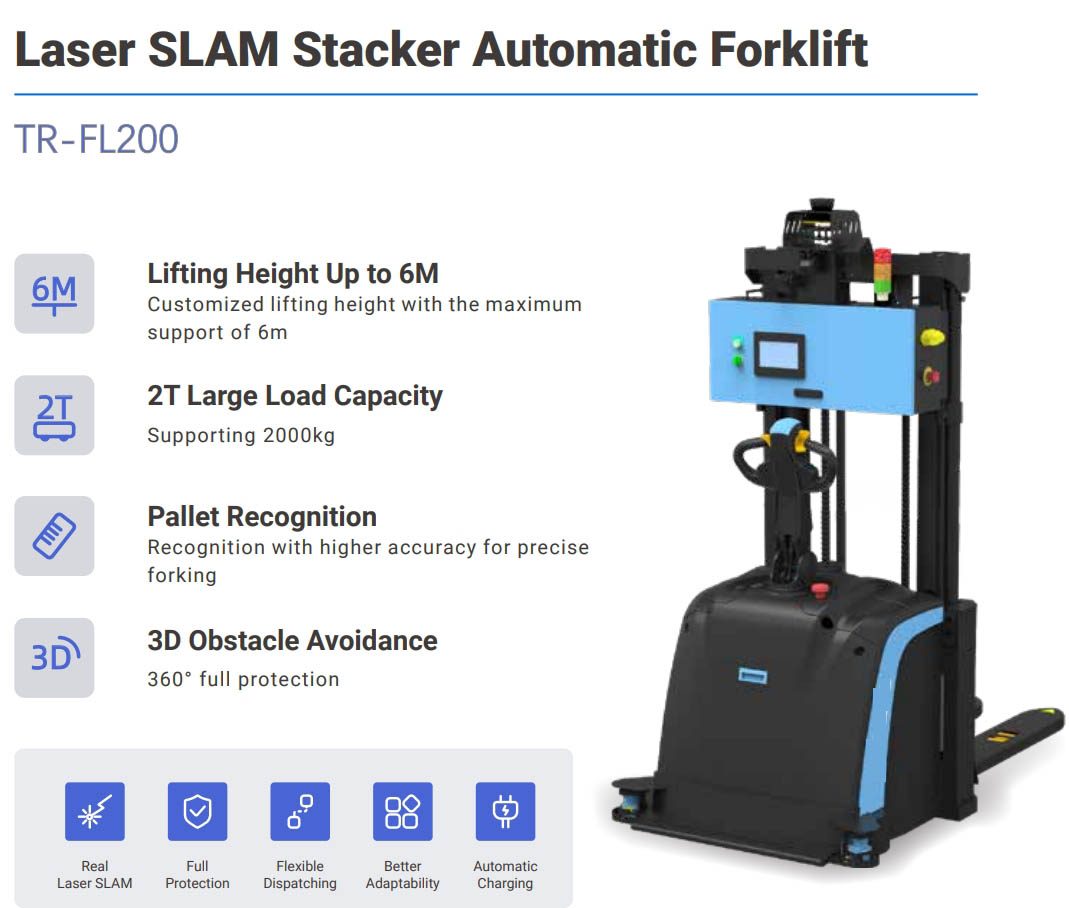
High precision
Pallet identification, accurate fork goods.
True Laser SLAM
Laser SLAM navigation, no reflector, easy to deploy.
Comprehensive protection
Obstacle avoidance laser + distance sensor + 3D camera + anti-collision bar + plane 360° comprehensive protection.
Self-charging
Support stand-alone automatic charging.
Strong applicability
يمكنها تسلق المنحدرات، والمرور فوق العقبات، والمرور عبر المصاعد، ويمكن نقلها، ويمكن تكديسها.
Flexible scheduling
الوصول السلس إلى نظام الجدولة.
Heavy loads
Support 2000KG load.
Higher lifts
يمكن تخصيص ارتفاع الرفع حتى 6 أمتار.
Technical parameters | ||
Product model | TR-FL200 | |
اسم المنتج | Laser SLAM stacker automatic forklift | |
Dynamic form | Electric | |
Driving mode | Automatic navigation, walking driving | |
Navigation type | Laser SLAM | |
Tray type | 3-stringer pallet | |
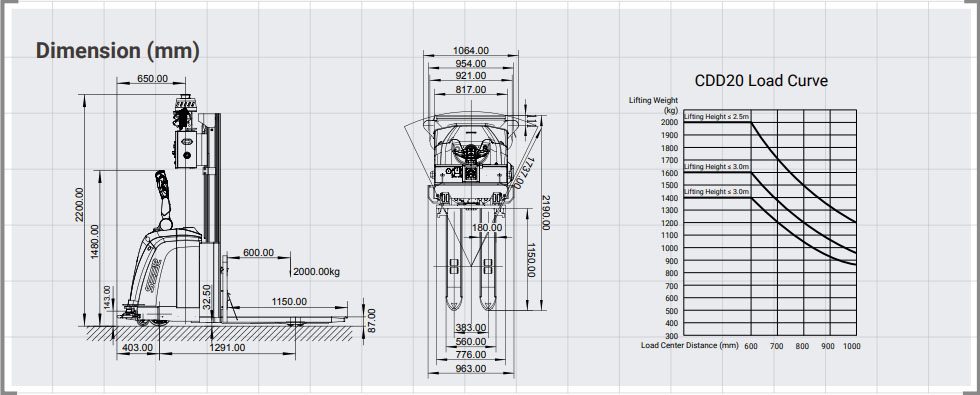
Rated load capacity | 2000kg | |
Load centre distance | 600mm | |
Wheelbase | 1293mm | |
Dead weight (with battery) | 1230kg | |
Navigation position accuracy [1] | ±10mm | |
Navigation angle accuracy [1] | ±0.5° | |
Fork in-position accuracy [1] | ±10mm | |
Standard lifting height | 3000mm | |
Gantry height | 3580mm | |
سطح الشوكة الخلوص الأرضي (في أدنى موضع) | 85±5mm | |
Navigation laser scanning height | 2177.5mm | |
Vehicle size: length * width * height | 2190*1064*2200mm | |
Fork size: length * width * height | 1150*180*55mm | |
Fork outer width | 570/680mm | |
Right-angle stacking channel width, pallet 1000×1200 (1200 placed across forks) | 2900mm | |
Right-angle stacking channel width, pallet 800×1200 (1200 placed along the fork) | 2800mm | |
Map area (Single) | ≤ 400000m² | |
Minimum turning radius | 1737mm | |
Performance parameters | ||
Driving speed: full load/no load | 1.2/1.5m/s | |
Lifting speed: full load/no load | 90/120mm/s | |
Descent speed: full load/no load | 120/110mm/s | |
Gantry movement speed: full load/no load | / | |
Passability (slope/step/gap)[2] | < 5%/20mm/30mm | |
Drive motor power (S2, 60 min) | 1.5kW | |
Lifting motor power (S3, 15%) | 3kW | |
Steering motor power (S2, 10 min) | 0.165kW | |
Service braking mode | Electromagnetic brake | |
Drive control mode | Servo control | |
Wheel parameters | ||
Tyre type: drive wheel/support wheel | Polyurethane/Polyurethane | |
Tire size: driving wheel | 230x75mm | |
Tire size: bearing wheel | 80x80mm | |
Tire size: Balance wheel | 115x55mm | |
Wheel number: driving wheel (×= driving wheel)/ bearing wheel | 1X-2/4 | |
Wheel base: bearing side | 690mm | |
Wheel base: driving side | 383mm | |
Battery parameters | ||
Battery specifications | 24/180 (Lithium Iron Phosphate)V/Ah | |
Battery weight | 90kg | |
Comprehensive battery life | 10h | |
Charging time (10%-80%) | 2h | |
Charging method | Manual/Automatic | |
Battery cycle number | > 2000 | |
Certifications | ||
ISO 3691-4 | × | |
EMC/ESD | √ | |
UN38.3 | √ | |
RoHS | √ | |
REACH | √ | |
Function configurations | ||
Wi-Fi roaming function | √ | |
3D obstacle avoidance [3] | 〇 | |
Remote emergency stop [4] | 〇 | |
Pallet recognition[3] | 〇 | |
Cage stack [3] | 〇 | |
High shelf pallet recognition[3] | 〇 | |
Pallet damage detection [3] | 〇 | |
Pallet stacking and unstacking [5] | 〇 | |
The HMI screen | √ | |
Fork tooth distance sensor | √ | |
Cargo weight detection | 〇 | |
Safety configurations | ||
E-stop button | √ | |
Sound and light indicator | √ | |
Braking distance: 1m/s / 1.5m/s | ≤30cm / ≤50cm | |
Vehicle hardware fault detection | √ | |
360° laser protection | √ | |
Bumper strip | √ | |
High safety protection of fork teeth | √ | |
Others | ||
Network | 4G / 5G / Wi-Fi 802.11 a/b/g/n/ac | |
Ground flatness | ±5mm/m² | |
Scenario requirements | مناسبة فقط للأماكن الداخلية، كثافة الضوء ≥40 klx (IEC 61496-3)، الأرض بدون ماء و النفط ومشاهد أخرى | |
Ambient temperature and humidity range | TEMP: 0-50℃ / RH: 10-90%, no compression, no condensation | |
تصنيف IP | IP20 | |
Noise near driver's ear according to EN12053 | ≤70dB(A) |
البيانات الفنية الكاملة
| نموذج | TR-FL200 |
|---|---|
| مهلة | 20 يوما |
| فئة | الروبوتات المحمولة و AMR |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لـ TR-FL200؟
الموديل TR-FL200. ورقة البيانات الكاملة متاحة عند الطلب.
ما هي المهلة الزمنية وموك لـ TR-FL200؟
المهلة الزمنية هي 20 يوما؛ موك هو 1 وحدة.
كيف سعر TR-FL200؟
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض سعر لـ TR-FL200
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة
روبوت متنقل CTU بوزن 300 كجم للتعامل مع الرف
منصة AMR ذات الحمولة الثقيلة 30 طنًا
رافعة شوكية مستقلة 2 طن AMR
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.